El foco pasa del chatbot al robot que actúa
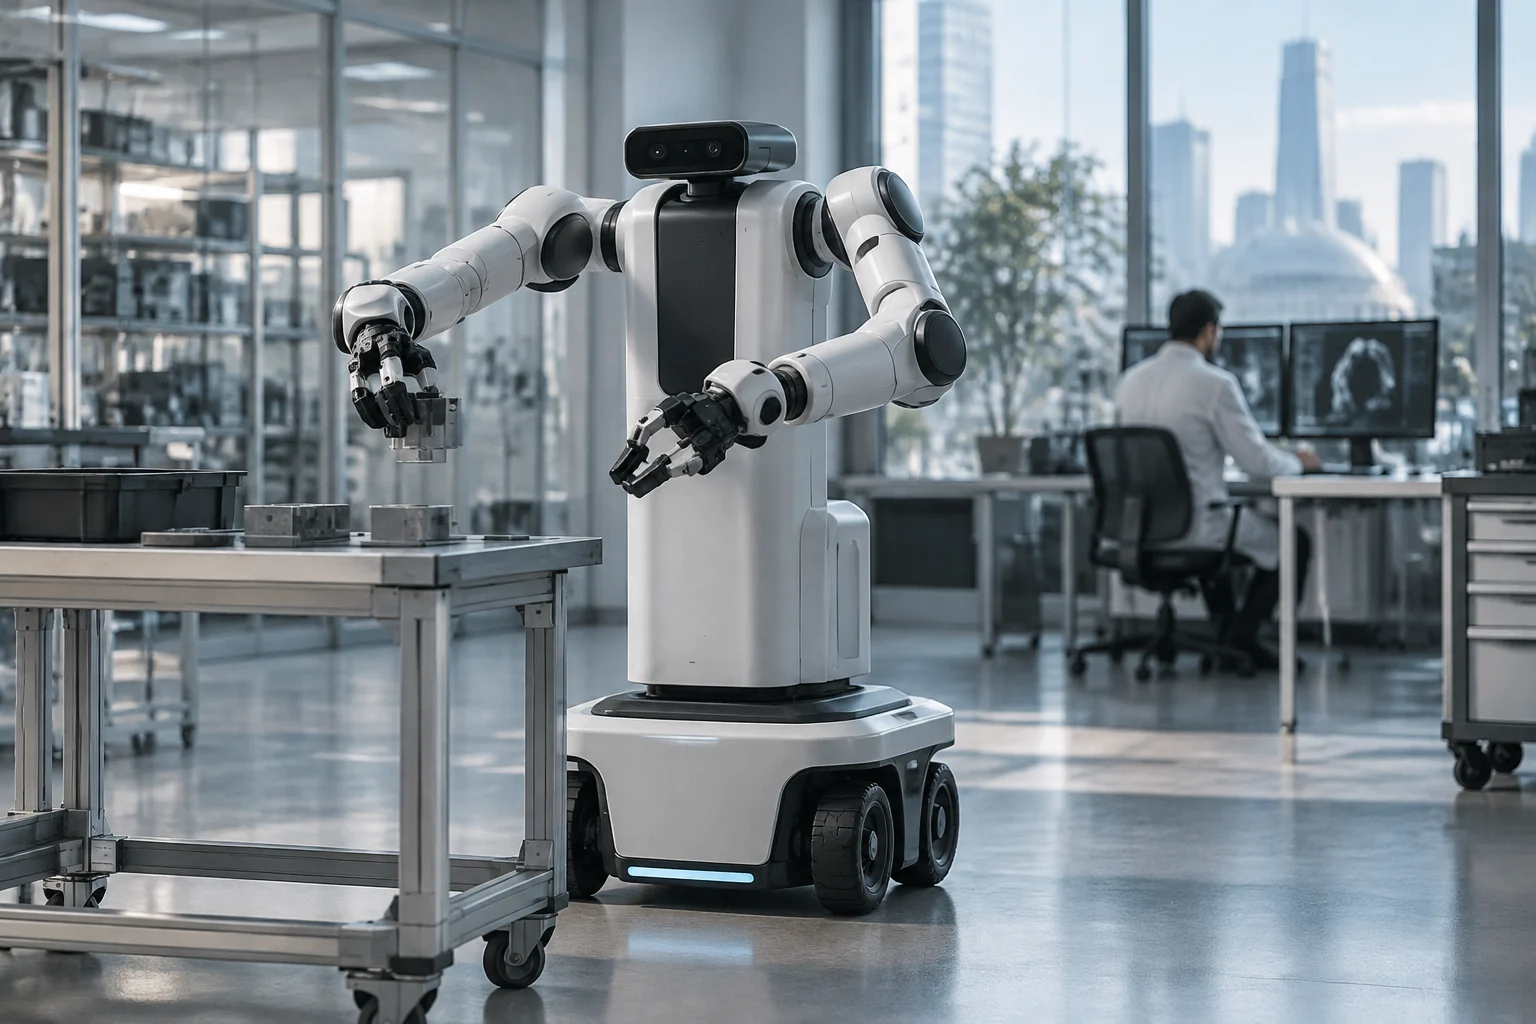
En CES 2026, parte de la conversación sobre inteligencia artificial se desplazó desde los asistentes digitales hacia sistemas que perciben y actúan en entornos físicos. La feria reunió demostraciones de robótica y automatización; entre ellas, Franka presentó una plataforma móvil de dos brazos para investigación en IA incorporada. El cambio importante es el lugar de la inferencia: en algunas demostraciones, el modelo se ejecuta en el sistema robótico, no como una petición que depende de un servicio en la nube. Franka Robotics describió esa capacidad para Mobile FR3 Duo.
Conviene separar la tendencia de una afirmación más amplia. Que una máquina ejecute una política de IA a bordo no significa que sea un robot doméstico listo para el público, ni que pueda desenvolverse de forma general en cualquier entorno. La evidencia disponible aquí documenta una plataforma de referencia y una demostración, orientadas al aprendizaje robótico y a la recopilación de datos reales, no una venta minorista ni un despliegue generalizado.
Qué presentó Franka y qué significa “a bordo”
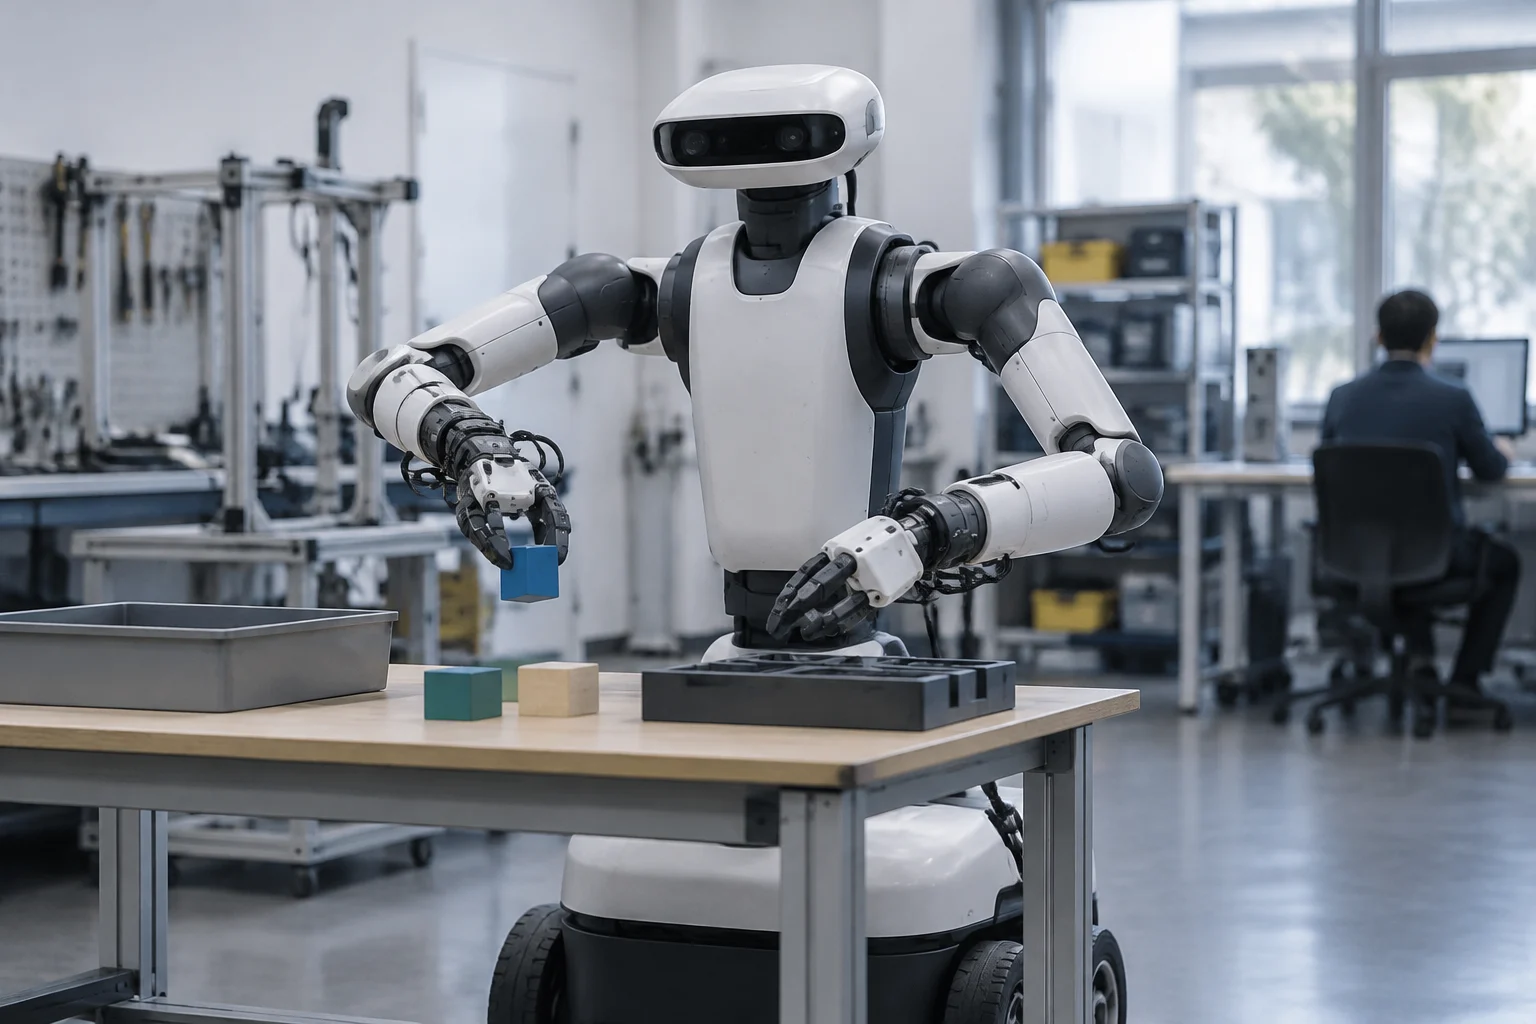
Franka describió Mobile FR3 Duo como una plataforma móvil de doble brazo para actividades de aprendizaje robótico. Según la empresa, admite demostraciones teleoperadas, recopilación de datos en el mundo real, despliegue de modelos a bordo e inferencia local en tiempo real. La combinación apunta a facilitar el paso de entrenar o probar una conducta a ejecutarla en hardware físico, sin que cada decisión tenga que enviarse a un servidor remoto. Son capacidades anunciadas por el fabricante, no resultados de una evaluación independiente publicada en las fuentes consultadas.
La compañía también indicó que en la feria mostraría una política de IA basada en NVIDIA GR00T N1.6 sobre FR3 Duo. Su descripción afirma que el modelo procesa el flujo completo desde la percepción hasta el movimiento, sin necesidad de programar cada tarea mediante una secuencia de instrucciones fija. Eso permite entender qué se quiso demostrar: una conducta coordinada en un robot real, guiada por un modelo. No aporta, por sí solo, medidas públicas de tasa de éxito, velocidad, consumo, seguridad o desempeño ante situaciones imprevistas. La publicación de Franka identifica además la muestra como la primera demostración pública de GR00T N1.6.
En términos prácticos, a bordo describe dónde se ejecuta el procesamiento, no una garantía absoluta de que el robot funcione sin comunicaciones externas para todas sus funciones. La fuente menciona inferencia local y despliegue de modelos; no detalla en el fragmento disponible qué tareas requieren conexión, qué hardware las ejecuta ni cómo se gestionan las actualizaciones. Por eso, la forma precisa de resumirlo es inferencia local demostrada en una plataforma robótica, no “robot completamente independiente de la nube”.
Por qué la inferencia local puede importar
Si el modelo procesa los datos en el robot, la arquitectura puede reducir la dependencia de una ida y vuelta constante a un servidor. En tareas físicas, una respuesta con menos intermediación puede ser útil para coordinar percepción y movimiento. También puede limitar el envío de datos captados por sensores, aunque eso depende de qué se registra, qué se transmite y cómo se configura el sistema. La ejecución local no equivale automáticamente a privacidad: hacen falta detalles sobre almacenamiento, telemetría, permisos y tratamiento de datos para sostener esa conclusión.
La demostración de Franka se conecta con una tendencia más amplia de CES 2026 hacia la IA aplicada a máquinas y dispositivos. NVIDIA describió su presencia en la feria como una muestra de soluciones de IA en distintos sectores, mientras su cobertura del evento destacó la plataforma Rubin y la familia de modelos abiertos Alpamayo para desarrollo de vehículos autónomos. Son anuncios de ámbitos distintos: no deben mezclarse con la prueba específica de FR3 Duo ni interpretarse como evidencia de que un único modelo sirve para todos los robots. La cobertura de NVIDIA sobre CES aporta ese contexto, pero no valida de manera independiente las capacidades de Franka.
Hay, además, una diferencia entre ejecutar inferencia en el dispositivo y entrenar allí el modelo. Franka habla de recolección de datos reales y despliegue local, dos pasos del ciclo de desarrollo; no afirma en la información citada que todo el entrenamiento de GR00T N1.6 ocurra dentro del robot. Esta distinción importa porque la expresión “IA local” puede abarcar desde una decisión ejecutada a bordo hasta un proceso completo de entrenamiento y almacenamiento, y las fuentes no justifican atribuirle aquí ese alcance máximo.
La demostración no resuelve los retos de despliegue
Una feria tecnológica permite observar una capacidad en condiciones preparadas, pero no reemplaza pruebas prolongadas en distintos espacios, con objetos variados y personas presentes. La página de Franka no publica en el texto citado métricas comparables, protocolos de seguridad, resultados de uso sostenido ni certificaciones. La ausencia de esos datos no invalida la demostración; acota lo que puede concluirse sobre ella. Para equipos de investigación, el anuncio señala una plataforma de experimentación; para compradores, no constituye una ficha de producto con disponibilidad, soporte y precio confirmados.
La seguridad es particularmente relevante cuando un sistema controla movimiento físico. Las fuentes disponibles describen la arquitectura y la demostración, pero no especifican cómo se verifican los límites de fuerza, las paradas de emergencia, la respuesta ante fallos de percepción o la protección frente a entradas maliciosas. Alias Robotics, también vinculada a CES 2026, anunció que llevaría soluciones de ciberseguridad para robots, un recordatorio de que los sistemas robóticos requieren atención tanto a su conducta física como a sus componentes de software. Ese anuncio no prueba que la plataforma de Franka incorpore esas soluciones. Alias Robotics documenta su propia participación y oferta, no una evaluación de FR3 Duo.
Antes de considerar una demostración como prueba de preparación comercial, conviene buscar información concreta sobre operación, mantenimiento y límites: en qué espacios se probó, qué tareas completó, qué supervisión humana requería y cómo se comportó ante fallos. También importa saber si el modelo puede actualizarse, auditarse y detenerse de manera segura. Sin esos datos, la conclusión responsable es más estrecha: CES enseñó una ruta técnica plausible, no una garantía de rendimiento general en hogares, fábricas u hospitales.
Qué puede concluirse y qué queda abierto
El dato más concreto es que Franka presentó Mobile FR3 Duo como una plataforma de referencia para IA incorporada y anunció una demostración de NVIDIA GR00T N1.6 ejecutándose a bordo para tareas que abarcan percepción y movimiento. Eso hace de la feria un ejemplo visible de la integración entre modelos y hardware robótico. No convierte la exhibición en un producto de consumo ni permite afirmar que la autonomía robótica esté resuelta.
Para desarrolladores e instituciones, el interés estará en la posibilidad de reunir en una misma plataforma demostración teleoperada, recopilación de datos e inferencia local. Para usuarios finales, lo decisivo seguirá siendo menos el nombre de la arquitectura y más la evidencia de seguridad, fiabilidad, soporte y coste. Con la información citada no se pueden confirmar precio, fecha de venta al público ni disponibilidad comercial de Mobile FR3 Duo; tampoco hay datos suficientes para comparar su rendimiento con otras plataformas.
La lectura más sólida de CES 2026 es, por tanto, moderada: la IA física está avanzando mediante plataformas que llevan modelos a robots capaces de interactuar con el entorno, pero las demostraciones todavía deben traducirse en pruebas reproducibles y condiciones claras de despliegue. El titular útil no es que los robots ya operen sin límites, sino que la inferencia a bordo empieza a mostrarse en sistemas robóticos reales, mientras sus ventajas y restricciones concretas aún requieren documentación.