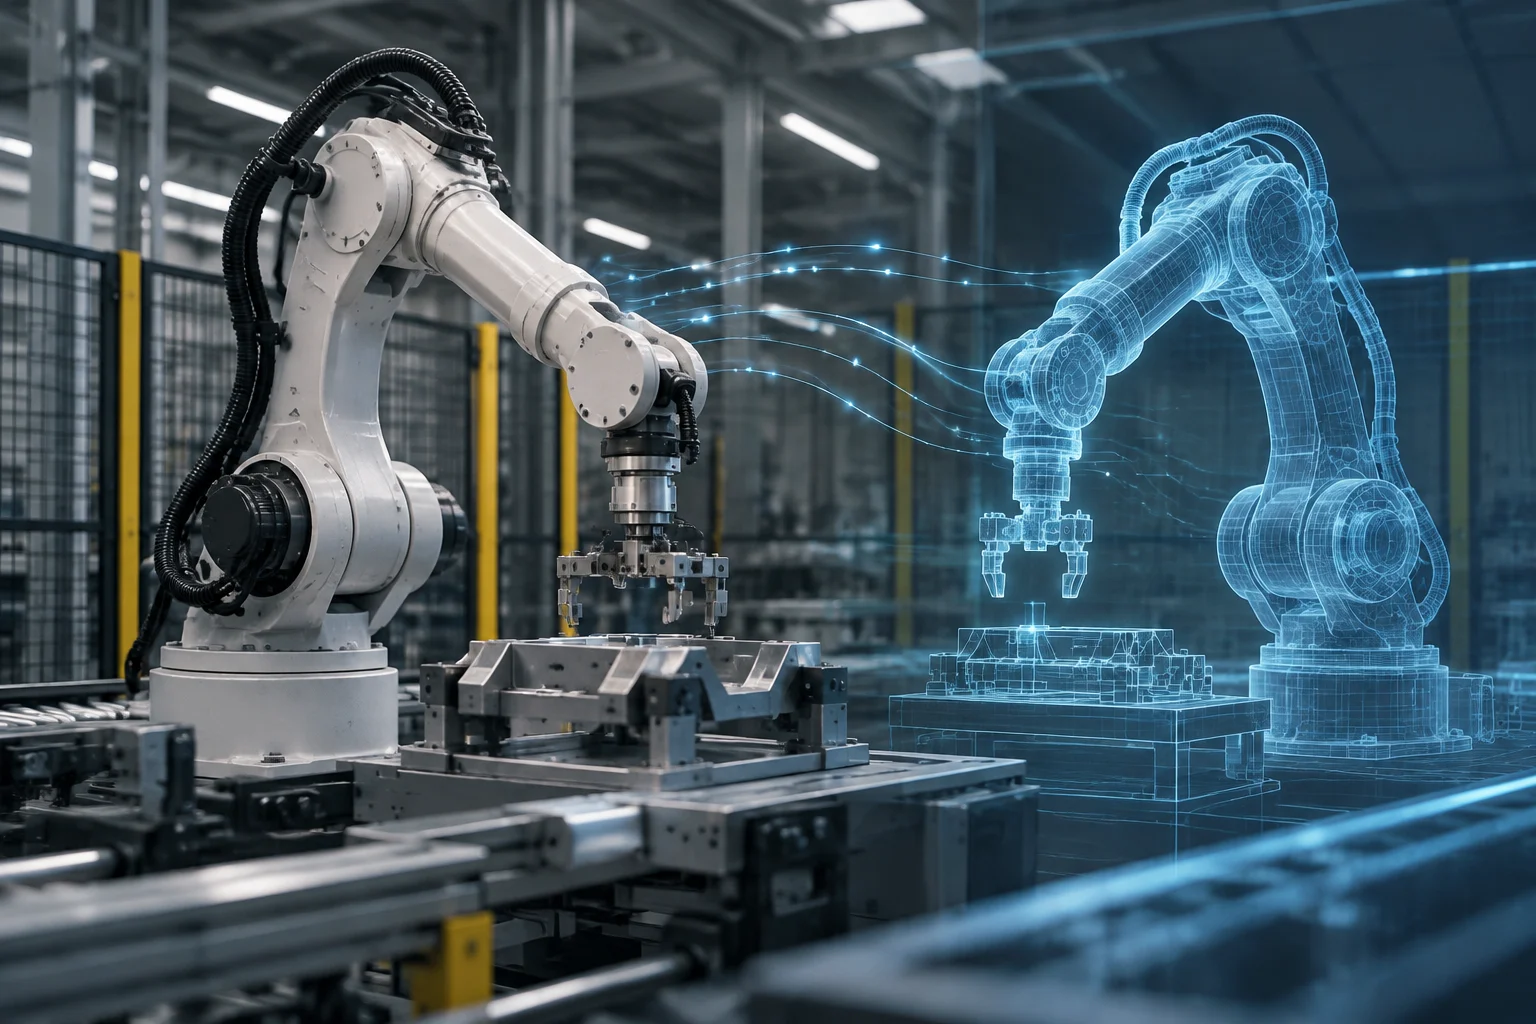
No basta con que el robot aparezca en pantalla
Una representación tridimensional de un brazo industrial puede servir para diseñar una celda, comprobar alcances o preparar una trayectoria. Eso no demuestra, por sí solo, que exista un gemelo digital del equipo que trabaja en la fábrica. La pregunta útil no es si el modelo “parece real”, sino qué relación verificable mantiene con un robot físico concreto y qué información circula entre ambos.
Conviene separar tres cosas que suelen mezclarse en presentaciones comerciales. En esta guía, simulación designa el cálculo o la representación del comportamiento de un sistema bajo supuestos; modelo digital, la descripción de elementos y relaciones; y gemelo digital, una representación cuya relación con una entidad física y cuyos intercambios de datos puedan documentarse. Se trata de una distinción práctica para evaluar propuestas, no de una definición normativa. Hay que precisar qué se representa y qué información se intercambia.
La distinción no depende de una cantidad única de datos por segundo. Una simulación desconectada puede ser técnicamente sofisticada y útil, pero no permite afirmar que esté siguiendo el estado actual de una máquina. A la inversa, una conexión de datos muy limitada tampoco prueba que el modelo reproduzca con fidelidad movimientos, herramientas, cargas o proceso. El alcance debe expresarse en términos concretos y comprobables, no mediante el uso aislado de la palabra «digital twin».
La primera evidencia: identificar el activo y la relación
Antes de hablar de sincronización, la propuesta debería identificar qué robot o conjunto representa. ¿Es una unidad física de una celda determinada, una familia de equipos o un robot genérico de catálogo? También conviene delimitar si el objeto digital incluye únicamente el manipulador o si abarca controlador, herramienta, sensores, pieza, dispositivos periféricos y proceso. Sin ese perímetro, dos partes pueden estar llamando “gemelo” a cosas distintas.
Para ordenar esa definición, pide que la propuesta describa el activo físico, los componentes digitales, las fuentes de datos, los puntos de intercambio y los responsables de cada conexión. Un diagrama de arquitectura ayuda a aclarar qué partes se incluyen y qué queda fuera. Esta documentación no certifica que una implementación particular esté conectada o validada: sirve para hacer explícito el alcance y permite plantear preguntas comprobables sobre la relación entre el equipo y su representación.
La identificación debería permitir seguir la correspondencia entre modelo y equipo durante el ciclo de vida del proyecto. En una demostración, por ejemplo, el proveedor puede explicar si los parámetros proceden de la configuración real del controlador, de una importación inicial o de una plantilla estándar. Son situaciones distintas: una configuración copiada puede ser un buen punto de partida, pero no acredita que el modelo siga cambios posteriores del robot o de su entorno. Ese matiz debe constar en la documentación.
Qué significa sincronizar: datos, dirección y demora
La palabra sincronización necesita una definición operativa. Para cada dato relevante hay que indicar su origen, destino, frecuencia o condición de actualización, marca temporal y comportamiento cuando se pierde la comunicación. La posición de los ejes, el estado de ejecución, las alarmas y la tarea activa son ejemplos de información que podrían intercambiarse; no debe suponerse que una implementación concreta los recibe todos. La evidencia tendría que mostrar qué señales se usan realmente y cómo se vinculan con las variables del modelo.
También importa la dirección del flujo. Una lectura de datos desde el controlador hacia el modelo permite actualizar una representación, pero no equivale a enviar comandos de vuelta al equipo. Si el sistema permite escribir consignas o modificar programas, la propuesta debe precisar autorizaciones, límites y responsabilidades operativas. No conviene confundir monitorización, cálculo de escenarios y control: son capacidades distintas y el nivel de riesgo cambia con cada una.
La latencia no se resume en decir «tiempo real». Hay que conocer el intervalo de actualización medido, qué retraso tolera cada uso y cómo se detecta que la pantalla muestra información antigua. Un registro con marcas temporales, pérdidas de paquetes o interrupciones y recuperación de la conexión resulta más informativo que una animación fluida. La documentación técnica puede orientar qué aspectos del intercambio examinar; no demuestra por sí sola que un producto concreto cumpla una latencia determinada.
Qué puede representar el modelo y cómo comprobarlo
Un modelo puede describir geometría, cinemática, límites de articulación, herramienta, carga, zonas de trabajo y elementos de la celda. Pero que esos datos aparezcan en una escena no indica si se midieron, se importaron de documentación o se estimaron. Para cada elemento relevante, la demostración debería señalar procedencia, versión y método de actualización. Si se cambian la herramienta o la pieza, también debe quedar claro si el modelo se modifica y quién valida ese cambio.
La validación requiere comparar el comportamiento virtual con observaciones del sistema físico bajo condiciones descritas. Se pueden proponer pruebas de trayectoria, posiciones alcanzables, interferencias o estados de proceso, siempre indicando qué magnitud se compara y con qué tolerancia. El resultado debe limitarse a las condiciones probadas: que una trayectoria coincida en una configuración no acredita automáticamente la exactitud en todas las velocidades, cargas, herramientas y estados de operación.
Una ficha de validación útil identifica la versión del modelo y del programa, la configuración del robot, las condiciones de ensayo, los datos de referencia y los errores observados. También distingue entre una validación geométrica y una validación del proceso. Ver una animación sincronizada no es lo mismo que demostrar precisión de movimiento, y una alerta simulada no demuestra capacidad predictiva. Cuando se presentan predicciones, hay que pedir el horizonte, las entradas utilizadas y una comparación con resultados observados, no solo una visualización convincente.
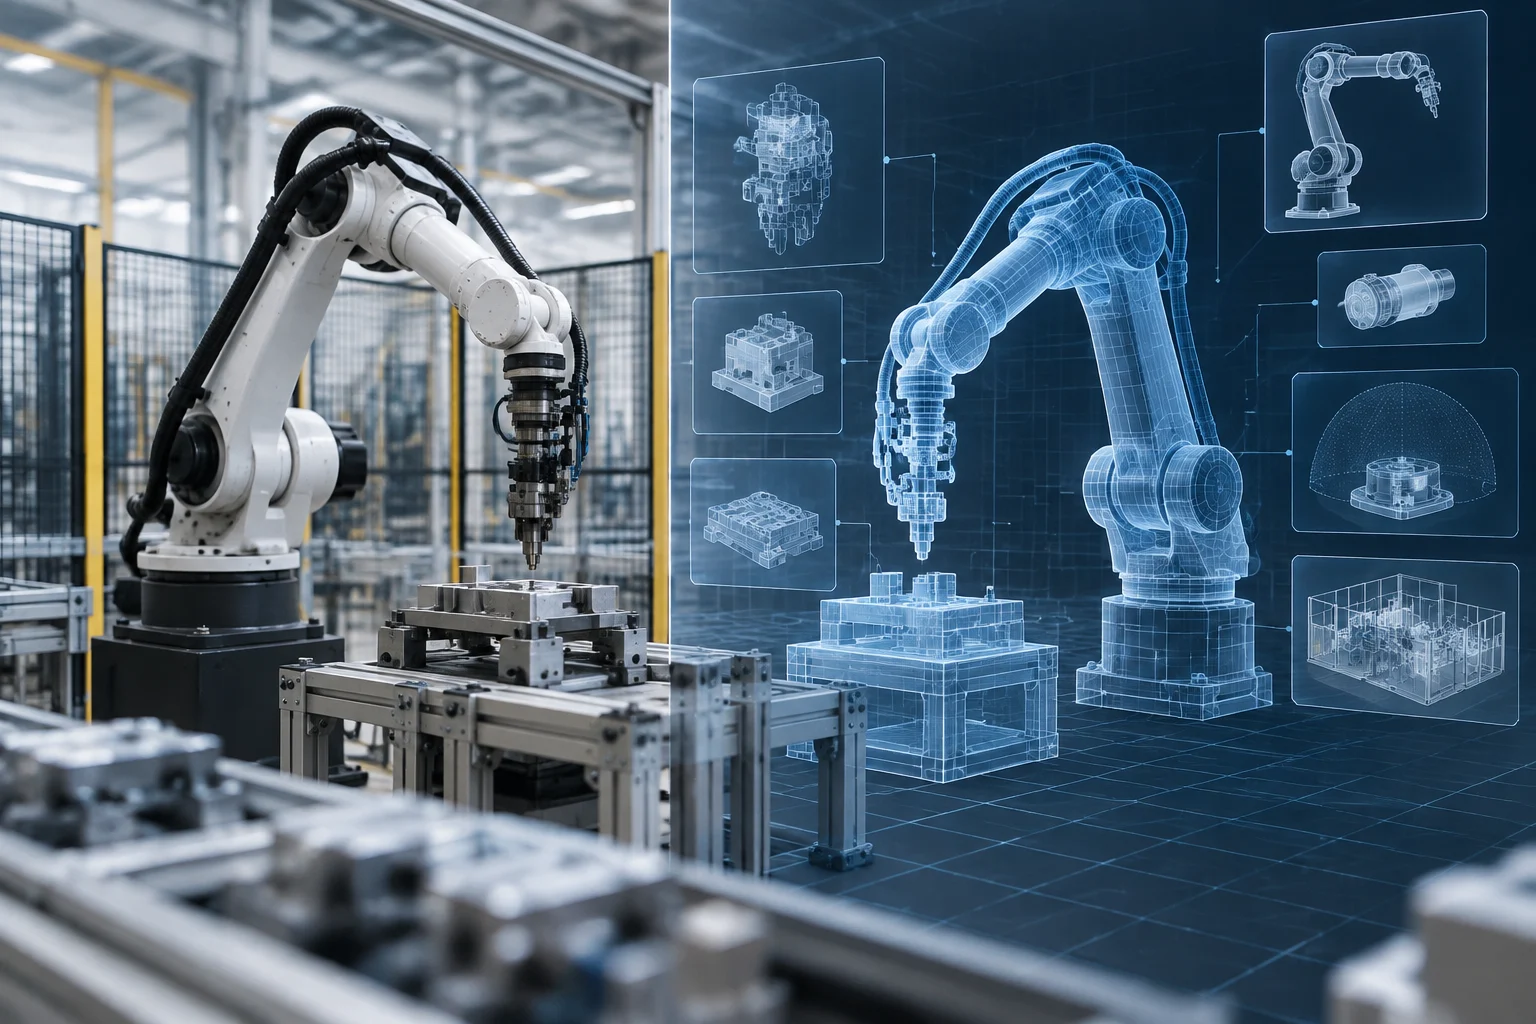
Usos evaluables y límites que no conviene ocultar
Un modelo conectado puede apoyar tareas como supervisar estados, explorar cambios de distribución o ensayar alternativas antes de aplicarlas en planta. La utilidad depende del dato disponible y de la fidelidad necesaria para la decisión. Para una visualización de estado quizá baste una actualización menos frecuente que para analizar una trayectoria; para decidir una intervención de mantenimiento harán falta evidencias específicas sobre la variable que se pretende anticipar. Ningún uso queda probado por la denominación del sistema.
Las discrepancias entre modelo y máquina pueden surgir de cambios no incorporados, calibración, holguras, deformaciones, desgaste, carga, herramienta o variaciones del proceso. No es necesario que un modelo incluya cada fenómeno físico, pero sí que declare sus supuestos y el rango en que se ha validado. Fuera de ese rango, sus resultados pueden ser orientativos y no deberían presentarse como predicciones confirmadas.
Las fuentes consultadas incluyen una página de Siemens sobre gemelos digitales industriales y un artículo del blog técnico de NVIDIA sobre simulación de robots en gemelos digitales de instalaciones industriales. El material disponible no aporta resultados de ensayo de una implementación concreta de gemelo digital de robot. Por eso, el texto presenta criterios para evaluar una propuesta, no resultados de pruebas sobre un sistema determinado. Esta limitación de alcance no permite concluir que todos los proyectos fallen ni que todos los modelos conectados sean equivalentes.
Lista de comprobación para revisar una demostración
Pide primero una definición del activo representado y un diagrama de arquitectura: equipo físico, modelo, fuentes de información, interfaces y límites del sistema. Después solicita una tabla de señales con origen, destino, unidades, frecuencia, marcas temporales y tratamiento de fallos. Si el proveedor habla de actualización continua o tiempo real, pide cifras y registros observables que sostengan esa descripción.
Para valorar la correspondencia entre ambos lados, pregunta qué propiedades del robot y de la celda se incorporaron, de dónde proceden y cuándo se actualizaron por última vez. Solicita una prueba reproducible que compare datos del controlador con el modelo, junto con el error, las condiciones y la configuración exacta. Si se demuestra un uso concreto, pide que se vincule la evidencia con ese uso: no basta con validar la geometría si la afirmación trata de mantenimiento predictivo o control.
Por último, aclara si el sistema solo observa o también puede actuar sobre el equipo, qué permisos requiere y qué ocurre durante una desconexión. Pregunta quién mantiene el modelo cuando cambian herramientas, programas o componentes, cómo se registran las versiones y qué resultados quedan fuera del alcance validado. Una respuesta sólida puede reconocer límites; una respuesta vaga que sustituya esos detalles por imágenes realistas o promesas generales no permite distinguir una simulación útil de un gemelo digital conectado y comprobable.