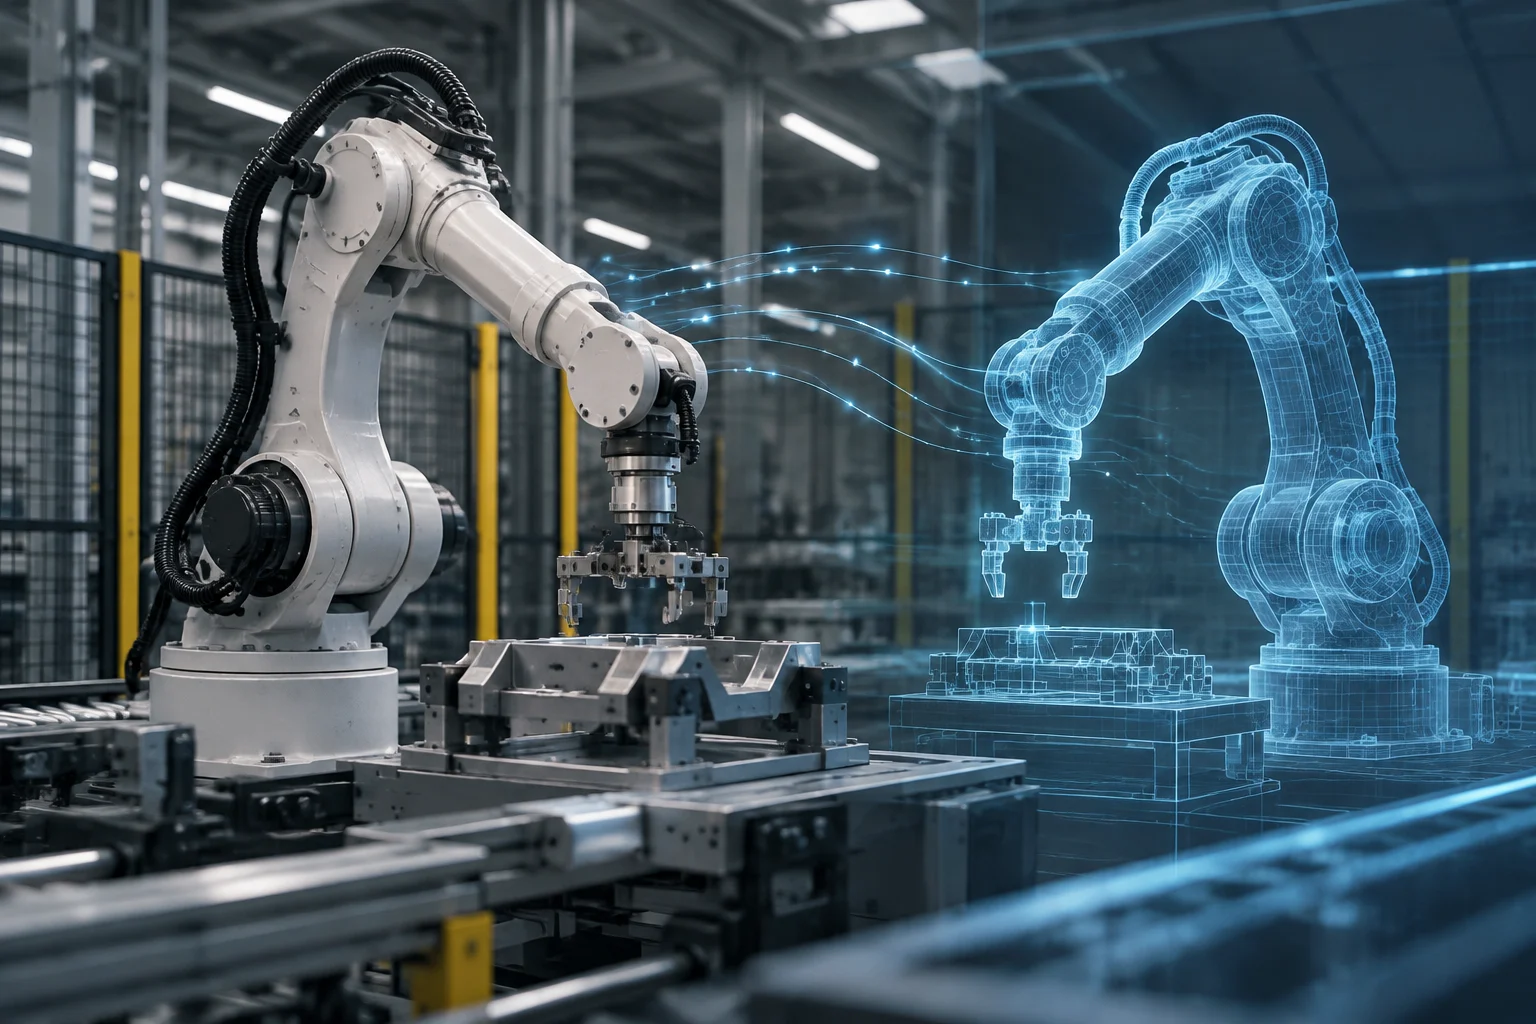
Non basta che il robot compaia sullo schermo
Una rappresentazione tridimensionale di un braccio industriale può servire a progettare una cella, verificare il raggio d’azione o preparare una traiettoria. Questo, da solo, non dimostra che esista un gemello digitale dell’apparecchiatura che lavora in fabbrica. La domanda utile non è se il modello «sembra reale», ma quale relazione verificabile mantiene con uno specifico robot fisico e quali informazioni circolano tra i due. Un’immagine convincente può essere un valido supporto alla progettazione, ma non dimostra una connessione attiva, una rappresentazione accurata o uno scambio continuo di informazioni.
È utile distinguere tre concetti che nelle presentazioni commerciali vengono spesso confusi. In questa guida, simulazione indica il calcolo o la rappresentazione del comportamento di un sistema sulla base di ipotesi; modello digitale indica la descrizione di elementi e relazioni; gemello digitale indica una rappresentazione la cui relazione con un’entità fisica e i cui scambi di dati possono essere documentati. È una distinzione pratica per valutare le proposte, non una definizione normativa. Occorre precisare l’ambito: che cosa viene rappresentato, quali informazioni vengono scambiate e che cosa resta fuori. L’uso del termine da parte di un fornitore non risponde, da solo, a queste domande.
La distinzione non dipende da un’unica quantità di dati al secondo. Una simulazione scollegata può essere tecnicamente sofisticata e utile, ma non consente di affermare che stia seguendo lo stato attuale di una macchina. Al contrario, una connessione dati molto limitata non prova che il modello riproduca fedelmente movimenti, utensili, carichi o processo. L’ambito deve essere espresso in termini concreti e verificabili, non attraverso il solo uso dell’espressione «digital twin». Si può quindi chiedere quale stato venga effettivamente rappresentato, come venga ricavato e quali decisioni il modello dovrebbe supportare, senza confondere il realismo visivo con una connessione operativa.
La prima prova: identificare l’asset e la relazione
Prima di parlare di sincronizzazione, la proposta dovrebbe identificare il robot o l’insieme che rappresenta. Si tratta di una singola unità fisica in una cella specifica, di una famiglia di apparecchiature o di un robot generico da catalogo? È inoltre importante definire se l’oggetto digitale comprende soltanto il manipolatore oppure anche controller, utensile, sensori, pezzo, dispositivi periferici e processo. Senza questo perimetro, due parti potrebbero usare la parola «gemello» riferendosi a cose diverse. Una descrizione chiara dell’asset evita di scambiare una dimostrazione accattivante di un robot generico per una rappresentazione della macchina effettivamente installata.
Per rendere concreta la definizione, chiedi che la proposta descriva l’asset fisico, i componenti digitali, le fonti di dati, i punti di scambio e i responsabili di ciascuna connessione. Un diagramma dell’architettura aiuta a chiarire quali parti sono incluse e quali escluse. Questa documentazione non certifica che una particolare implementazione sia connessa o convalidata. Serve a esplicitare l’ambito e a formulare domande specifiche e verificabili sulla relazione tra apparecchiatura e rappresentazione. Il diagramma dovrebbe permettere di seguire l’origine e la destinazione delle informazioni pertinenti, senza suggerire che un’interfaccia disegnata sia stata necessariamente realizzata o testata.
L’identificazione dovrebbe permettere di seguire la corrispondenza tra modello e apparecchiatura durante il ciclo di vita del progetto. In una dimostrazione, per esempio, il fornitore può spiegare se i parametri provengono dalla configurazione effettiva del controller, da un’importazione iniziale o da un modello standard. Sono situazioni diverse: una configurazione copiata può essere un buon punto di partenza, ma non dimostra che il modello segua le modifiche successive del robot o dell’ambiente. Questa distinzione dovrebbe comparire nella documentazione. È utile chiarire anche chi registra le modifiche di configurazione e come il modello viene riallineato, invece di presumere che la corrispondenza iniziale resti valida indefinitamente.
Che cosa significa sincronizzare: dati, direzione e ritardo
La parola sincronizzazione deve avere una definizione operativa. Per ogni dato pertinente occorre indicare origine, destinazione, frequenza o condizione di aggiornamento, marca temporale e comportamento in caso di perdita della comunicazione. La posizione degli assi, lo stato di esecuzione, gli allarmi e il compito attivo sono esempi di informazioni che potrebbero essere scambiate; non bisogna presumere che una specifica implementazione le riceva tutte. Le prove dovrebbero mostrare quali segnali vengono davvero usati e come sono collegati alle variabili del modello. Un elenco dei segnali è più utile se riporta le unità e chiarisce se un valore è misurato, calcolato o semplicemente configurato. In questo modo si può distinguere un’osservazione in tempo reale da un parametro statico copiato nel modello.
Conta anche la direzione del flusso. Leggere i dati dal controller verso il modello può aggiornare una rappresentazione, ma non equivale a inviare comandi all’apparecchiatura. Se il sistema può scrivere setpoint o modificare programmi, la proposta deve precisare autorizzazioni, limiti e responsabilità operative. Non bisogna confondere monitoraggio, calcolo di scenari e controllo: sono capacità diverse e il livello di rischio cambia con ciascuna. La dimostrazione dovrebbe chiarire se le informazioni fluiscono in una sola direzione o in entrambe e se nell’ambiente mostrato è attiva una funzione di scrittura.
La latenza non si riassume dicendo «tempo reale». Occorre conoscere l’intervallo di aggiornamento misurato, il ritardo tollerabile per ciascun uso previsto e il modo in cui si rileva che lo schermo mostra informazioni non aggiornate. Un registro con marche temporali, perdite o interruzioni dei pacchetti e ripristino della connessione è più informativo di un’animazione fluida. La documentazione tecnica può indicare quali aspetti dello scambio esaminare, ma da sola non dimostra che un prodotto specifico rispetti una determinata latenza. Se l’uso dichiarato dipende dall’attualità dei dati, le prove devono mettere in relazione il ritardo osservato con quell’uso, anziché limitarsi a un’etichetta generica.
Che cosa può rappresentare il modello e come verificarlo
Un modello può descrivere geometria, cinematica, limiti degli assi, utensile, carico, aree di lavoro ed elementi della cella. La presenza di questi dati in una scena, però, non indica se siano stati misurati, importati dalla documentazione o stimati. Per ogni elemento pertinente, la dimostrazione dovrebbe indicarne provenienza, versione e metodo di aggiornamento. Se cambiano l’utensile o il pezzo, dovrebbe essere chiaro anche se il modello viene modificato e chi convalida la modifica. Un modello può essere utile anche quando alcuni elementi sono approssimativi, purché l’approssimazione e le sue conseguenze siano dichiarate.
La convalida richiede di confrontare il comportamento virtuale con osservazioni del sistema fisico in condizioni descritte. Si possono proporre prove di traiettoria, posizioni raggiungibili, interferenze o stati del processo, specificando sempre quale grandezza viene confrontata e con quale tolleranza. Le conclusioni devono restare limitate alle condizioni provate: la corrispondenza di una traiettoria in una configurazione non dimostra automaticamente l’accuratezza a tutte le velocità, con tutti i carichi e utensili e in ogni stato operativo. Il confronto dovrebbe identificare il riferimento fisico e la versione del modello, così da rendere possibile ripetere o riesaminare il risultato.
Una scheda di convalida utile identifica le versioni del modello e del programma, la configurazione del robot, le condizioni di prova, i dati di riferimento e gli errori osservati. Distingue inoltre la convalida geometrica da quella del processo. Vedere un’animazione sincronizzata non equivale a dimostrare la precisione del movimento, e un allarme simulato non prova una capacità predittiva. Quando vengono presentate previsioni, chiedi l’orizzonte temporale, gli input utilizzati e il confronto con risultati osservati, non soltanto una visualizzazione convincente. Le prove devono indicare che cosa è stato verificato, in quale configurazione e come sono state valutate le differenze: un test su una sola traiettoria non basta a sostenere senza riserve affermazioni su movimenti o condizioni non provati.
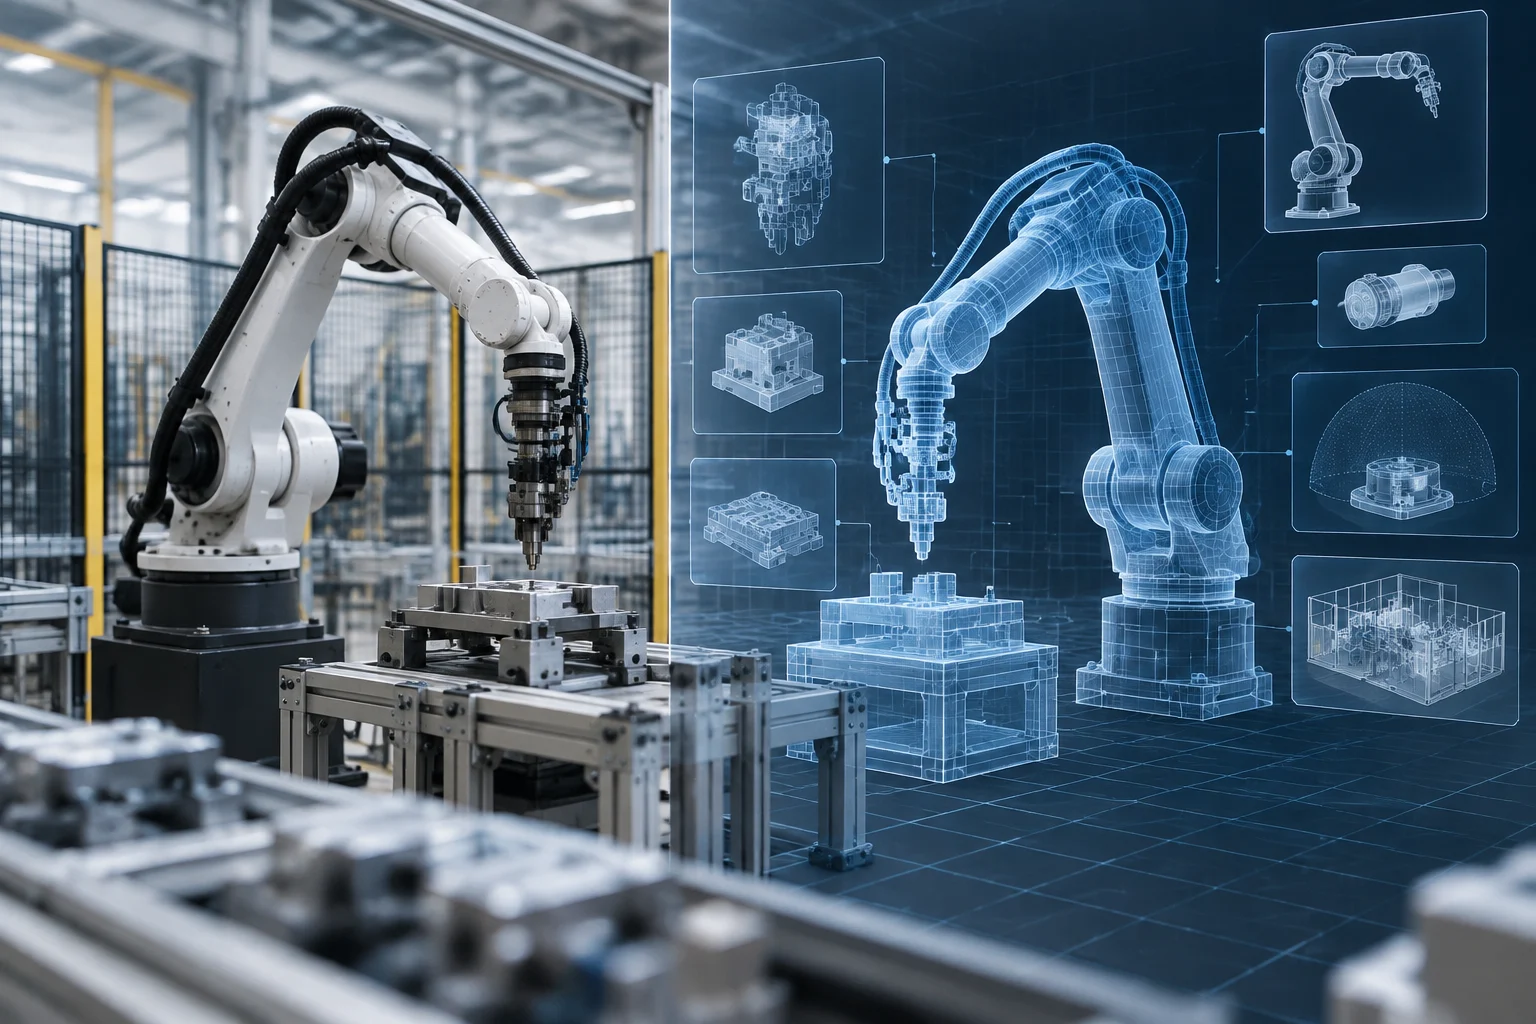
Usi valutabili e limiti da non nascondere
Un modello connesso può supportare attività come monitorare gli stati, esplorare modifiche alla disposizione o provare alternative prima di applicarle in fabbrica. L’utilità dipende dai dati disponibili e dal livello di fedeltà richiesto dalla decisione. Per visualizzare lo stato può bastare un aggiornamento meno frequente di quello necessario per analizzare una traiettoria; per decidere un intervento di manutenzione servono prove specifiche sulla variabile che si vuole anticipare. Il nome dato al sistema non dimostra nessuno di questi usi. Il fornitore dovrebbe collegare il beneficio dichiarato ai dati, alle caratteristiche del modello e alle prove che supportano proprio quell’attività.
Le discrepanze tra modello e macchina possono derivare da modifiche non recepite, calibrazione, giochi, deformazioni, usura, carico, utensile o variazioni del processo. Non è necessario che un modello includa ogni fenomeno fisico, ma deve dichiarare le proprie ipotesi e l’intervallo nel quale è stato convalidato. Al di fuori di tale intervallo, i risultati possono essere indicativi e non dovrebbero essere presentati come previsioni confermate. Dichiarare chiaramente i limiti fa quindi parte della valutazione e non significa che il modello sia inutile. Aiuta a capire quando la rappresentazione è adatta all’esplorazione e quando servono ulteriori misure o convalide.
Le fonti consultate includono una pagina Siemens sui gemelli digitali industriali e un articolo del blog tecnico di NVIDIA sulla simulazione di robot nei gemelli digitali di impianti industriali. Il materiale disponibile non fornisce risultati di prova di una specifica implementazione di gemello digitale di robot. Per questo, il testo presenta criteri per valutare una proposta, non risultati di prove su un sistema determinato. Questo limite di ambito non consente di concludere che tutti i progetti falliscano o che tutti i modelli connessi siano equivalenti. Le fonti generali possono aiutare a formulare le domande, ma non sostituiscono le prove relative all’implementazione esaminata.
Lista di controllo per esaminare una dimostrazione
Per prima cosa chiedi una definizione dell’asset rappresentato e un diagramma dell’architettura: apparecchiatura fisica, modello, fonti di informazione, interfacce e limiti del sistema. Poi richiedi una tabella dei segnali con origine, destinazione, unità, frequenza, marche temporali e gestione dei guasti. Se il fornitore parla di aggiornamento continuo o di tempo reale, chiedi dati numerici e registri osservabili che sostengano questa descrizione. La documentazione dovrebbe consentire di seguire il percorso delle informazioni e distinguere gli scambi effettivamente dimostrati da quelli soltanto previsti.
Per valutare la corrispondenza tra i due lati, chiedi quali proprietà del robot e della cella sono state incluse, da dove provengono e quando sono state aggiornate l’ultima volta. Richiedi una prova riproducibile che confronti i dati del controller con il modello, insieme all’errore, alle condizioni e alla configurazione esatta. Se viene dimostrato un uso specifico, chiedi prove collegate a quell’uso: convalidare la geometria non basta se l’affermazione riguarda la manutenzione predittiva o il controllo. La prova deve corrispondere abbastanza da vicino all’affermazione da poter interpretare i risultati senza presumere prestazioni in condizioni non testate.
Infine, chiarisci se il sistema si limita a osservare o può anche agire sull’apparecchiatura, quali autorizzazioni richiede e cosa succede durante una disconnessione. Chiedi chi mantiene il modello quando cambiano utensili, programmi o componenti, come vengono registrate le versioni e quali risultati restano fuori dall’ambito convalidato. Una risposta solida può riconoscere i limiti; una risposta vaga che sostituisce quei dettagli con immagini realistiche o promesse generiche non permette di distinguere una simulazione utile da un gemello digitale connesso e verificabile. Una lista di controllo non è una certificazione, ma aiuta a trasformare una presentazione in domande concrete e richieste di prove.