La recherche appliquée commence par un problème défini
Le fait qu’un robot accomplisse une tâche lors d’une démonstration ne suffit pas pour conclure qu’il existe une application viable. La question utile est plus précise : quel problème résout-il, pour qui et dans quelles conditions ? Un résultat expérimental peut montrer qu’une technique donnée fonctionne dans un scénario circonscrit ; il ne prouve pas automatiquement que le système est utile, sûr ou durable dans un lieu de travail réel.
Il convient de distinguer trois niveaux souvent mêlés dans les annonces et les résumés. Le premier est le résultat technique : par exemple, le robot a exécuté une opération donnée. Le deuxième concerne les performances de cette opération au regard d’une référence ou d’un besoin pratique. Le troisième est la viabilité du système dans son ensemble, qui comprend l’installation, la supervision, la maintenance, la gestion des défaillances et la compatibilité avec les processus existants. Réussir à un niveau ne signifie pas avoir franchi les suivants.
La recherche appliquée oriente les connaissances vers un besoin pratique, mais cette orientation ne vaut pas certification de maturité. La définition institutionnelle de Minciencias fournit un cadre général pour comprendre le terme ; elle ne prouve pas qu’un robot particulier soit prêt à être déployé. Le premier filtre éditorial consiste à déterminer exactement ce qui a été démontré et ce qui reste hors du périmètre de l’étude.
Lire l’essai : tâche, contexte et conditions
Une évaluation interprétable décrit la tâche avec assez de précision pour qu’une autre personne comprenne ce que le système devait faire et comment sa réussite a été déterminée. « Manipuler des objets » est moins informatif que préciser le type d’objet, l’opération, les points de départ et d’arrivée, ainsi que ce qui compte comme réussite ou échec. Les tâches omises comptent également : la démonstration d’une opération isolée n’évalue pas nécessairement une séquence de travail complète.
L’environnement peut modifier considérablement la difficulté. Il faut savoir si l’essai s’est déroulé dans un laboratoire ordonné ou dans des conditions représentatives de l’espace visé, si les objets, l’éclairage et l’agencement étaient fixes, et si des personnes ou d’autres équipements partageaient la zone. Ces différences n’invalident pas une expérience contrôlée : elles délimitent les conclusions qu’elle autorise. Un essai simple peut être rigoureux si son périmètre est clairement indiqué ; le problème apparaît lorsque les conclusions dépassent ce périmètre.
Les mesures doivent correspondre à la tâche et être présentées avec leur contexte. Un taux de réussite, par exemple, suppose de connaître ce qui a été compté comme tentative, le nombre de cas évalués et la façon dont les interventions humaines ont été prises en compte. La durée peut également être pertinente, mais elle ne remplace ni la qualité, ni la sécurité, ni la capacité à récupérer après une erreur. Si les documents ne précisent pas le dénominateur, les conditions ou le critère de réussite, le chiffre peut être difficile à interpréter, même s’il paraît précis.
Répétabilité et essais dans des conditions variées
Une exécution réussie montre qu’une tâche est possible, pas nécessairement que le résultat est constant. Pour évaluer la répétabilité, recherchez le nombre et la variété des essais, les répétitions, les conditions qui ont changé et celles qui sont restées constantes. Si le système ne fonctionne qu’avec une configuration soigneusement préparée, il peut s’agir d’un résultat technique légitime, mais cela ne permet pas de supposer qu’il réagira de la même manière aux variations habituelles de l’environnement.
Il faut aussi distinguer la répétition de la même démonstration de l’évaluation de la robustesse. Répéter dans des conditions presque identiques aide à détecter la variabilité ; introduire des changements pertinents peut révéler d’autres limites. Parmi les questions pratiques : que se passe-t-il si un objet a bougé, si la perception est incomplète, s’il y a une interruption ou si une action ne se déroule pas comme prévu ? Le système peut s’arrêter, demander de l’aide ou se rétablir automatiquement : chacune de ces options a des conséquences opérationnelles différentes.
Un travail consacré à l’évaluation distribuée de robots généralistes en conditions réelles, identifié sur OpenReview par son titre, illustre une recherche qui place l’évaluation hors laboratoire au cœur de sa démarche. Son seul titre ne permet pas de lui attribuer des résultats précis ni de conclure à l’existence d’une méthode universellement acceptée. Il rappelle toutefois une distinction utile à la lecture des publications : l’évaluation en conditions réelles doit être documentée ; elle ne se présume pas à partir d’une démonstration.
Sécurité, personnes et intégration opérationnelle
La sécurité ne se résume pas au fait que le robot ait terminé une tâche sans incident pendant une démonstration. Il faut comprendre quels dangers ont été pris en compte, quelles mesures réduisent les risques, comment le système se comporte en cas de défaillance et quelles actions restent sous la responsabilité d’une personne. Dans les applications partagées, il importe de savoir comment la zone de travail est délimitée, comment l’opération est arrêtée et qui peut la reprendre. Si la publication n’aborde pas ces aspects, la conclusion correcte est qu’ils ne sont pas documentés dans cette source, et non qu’ils sont nécessairement insuffisants.
Le passage du prototype à l’exploitation exige aussi une intégration au flux de travail existant. Le système peut dépendre d’outils, de capteurs, d’une alimentation électrique, de réseaux, de systèmes de planification ou de procédures humaines. La viabilité peut aussi dépendre du temps nécessaire à la préparation d’une tâche, de la fréquence des interventions, de la reprise après un arrêt et de la maintenance. Ces questions diffèrent des performances de l’algorithme et peuvent ne pas relever de l’objectif d’un article scientifique.
Les projets européens donnent des exemples de recherche robotique liée à des besoins concrets : CORDIS documente des initiatives portant sur des flottes de robots pour l’agriculture et la gestion forestière, ainsi que sur la robotique parallèle à câbles pour la maintenance et la logistique de produits de grande taille. Les pages des projets renseignent sur leurs objectifs et leur contexte ; elles ne constituent ni une évaluation indépendante des résultats ni une preuve de déploiement commercial. Le nom concret d’un projet ne prouve pas que l’application ait été intégrée à grande échelle.
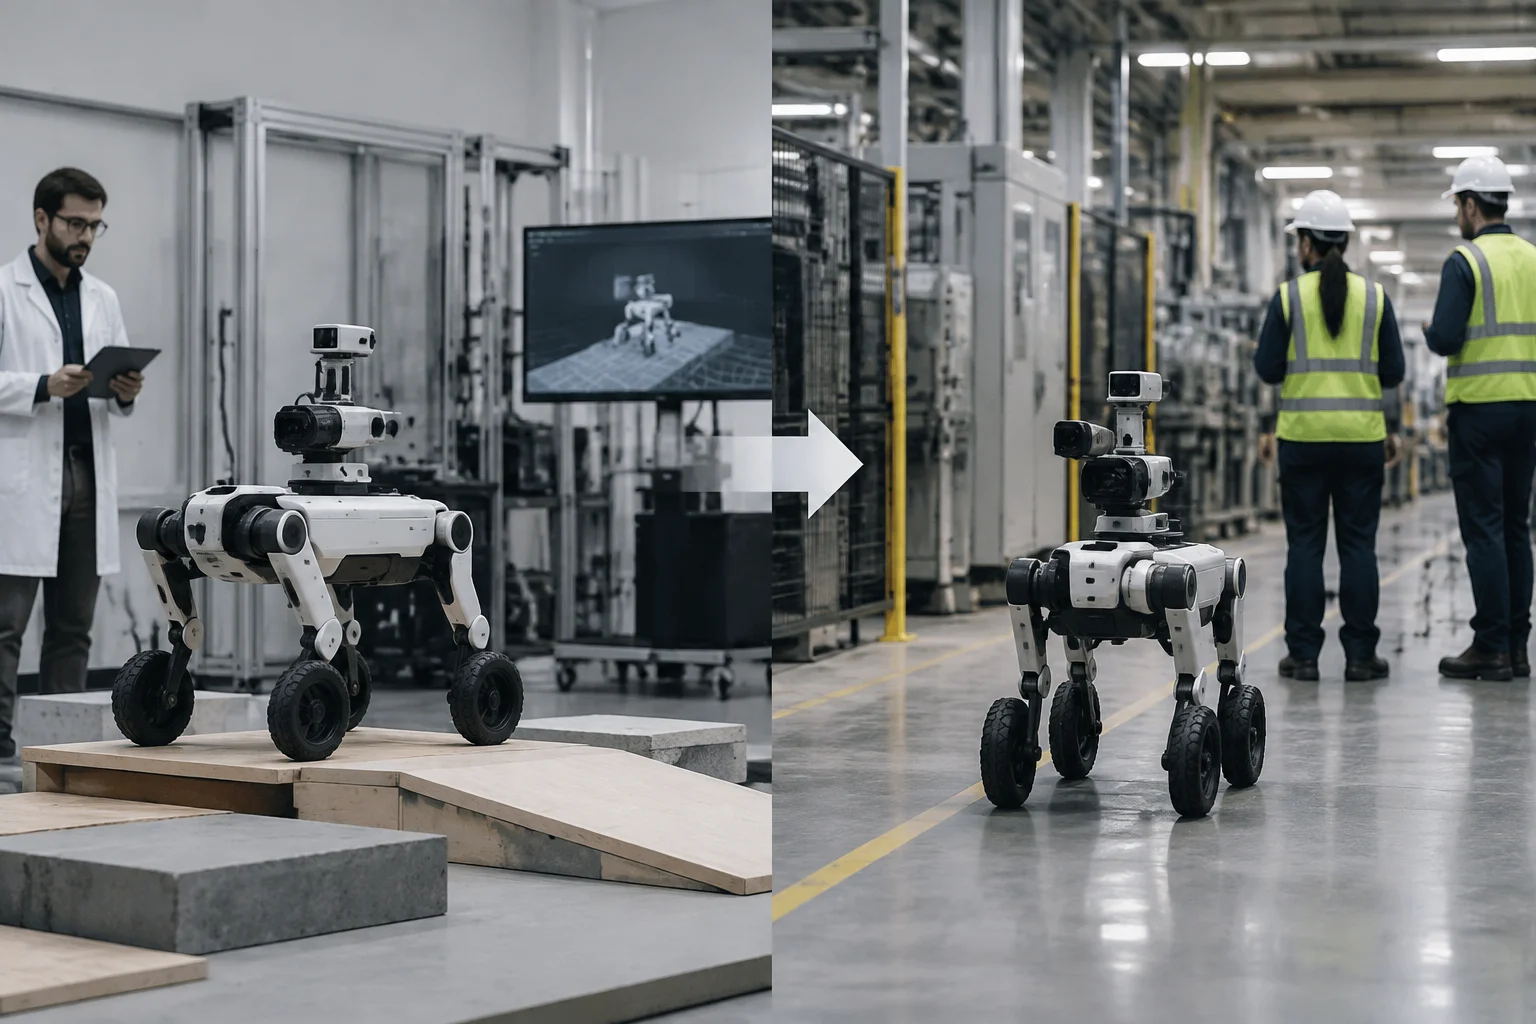
Recouper publications, documents et affirmations
Une lecture solide s’appuie sur plusieurs sources auxquelles elle attribue des rôles distincts. L’article scientifique permet d’examiner la méthode, la tâche et les limites déclarées. Les documents du projet peuvent apporter des éléments sur les objectifs, les partenaires et les phases. Une évaluation externe peut aider à vérifier si la démonstration et ses conclusions tiennent au-delà de l’équipe qui a développé le système. Aucune de ces sources ne remplace automatiquement les autres.
Lorsqu’on examine une annonce, il faut séparer le langage promotionnel de ce qui a réellement été mesuré. « Autonome », « généraliste » ou « en conditions réelles » nécessitent une définition opérationnelle : quelles décisions le robot a-t-il prises sans intervention ? Quels types de tâches a-t-il couverts ? Quelles conditions ont été considérées comme réelles ? Si les données ne sont pas publiées, la formulation doit préserver cette incertitude au lieu de combler les lacunes par une interprétation favorable.
Une courte liste de contrôle aide à éviter les conclusions hâtives :
- Tâche : l’objectif et le critère de réussite sont-ils décrits ?
- Environnement : les conditions de l’essai et les variations admises sont-elles indiquées ?
- Éléments probants : les mesures, les cas évalués et les interventions sont-ils expliqués ?
- Exploitation : la sécurité, les défaillances, l’intégration et la supervision sont-elles documentées ?
- Périmètre : la conclusion distingue-t-elle démonstration, évaluation et déploiement ?
Si des informations manquent, notez-le comme une limite des éléments disponibles. Il n’est pas nécessaire de disqualifier le travail : il suffit de ne pas affirmer davantage que ce que les données permettent d’établir.
Quels signes permettent de parler de progrès
Les progrès vers une application se comprennent mieux comme une accumulation d’éléments probants que comme un passage binaire du « prototype » au statut de système « prêt ». Parmi les signes encourageants : une tâche dont la pertinence est explicite, des mesures qui répondent à un besoin, un essai dont les conditions sont compréhensibles, et des explications portant autant sur les échecs que sur les réussites. Les éléments sont plus solides lorsque les essais sont répétables, que des variations pertinentes sont testées et que la supervision et la reprise du système sont documentées.
Ces signes ne constituent toutefois pas, à eux seuls, une garantie de fonctionnement opérationnel. L’adéquation dépend de l’usage précis, de la tolérance au risque, des exigences applicables et des conditions locales. Une application adaptée à un environnement contrôlé peut ne pas convenir à un autre où les personnes, les matériaux ou les processus diffèrent. Il faut donc demander quelle partie du système a été évaluée et quelle partie demeure une hypothèse de travail.
Une conclusion responsable peut être précise sans être catégorique : une démonstration établit que le système a accompli quelque chose dans certaines conditions ; une évaluation plus large permet de juger dans quelle mesure le résultat se répète et s’adapte ; la préparation à l’exploitation exige aussi des réponses sur la sécurité, l’intégration et la maintenance. La frontière entre une recherche prometteuse et une application viable n’est pas tracée par une image convaincante, mais par la qualité et la portée des éléments publiés.