La domanda non è se c'è segnale, ma se il controllo tollera le sue variazioni
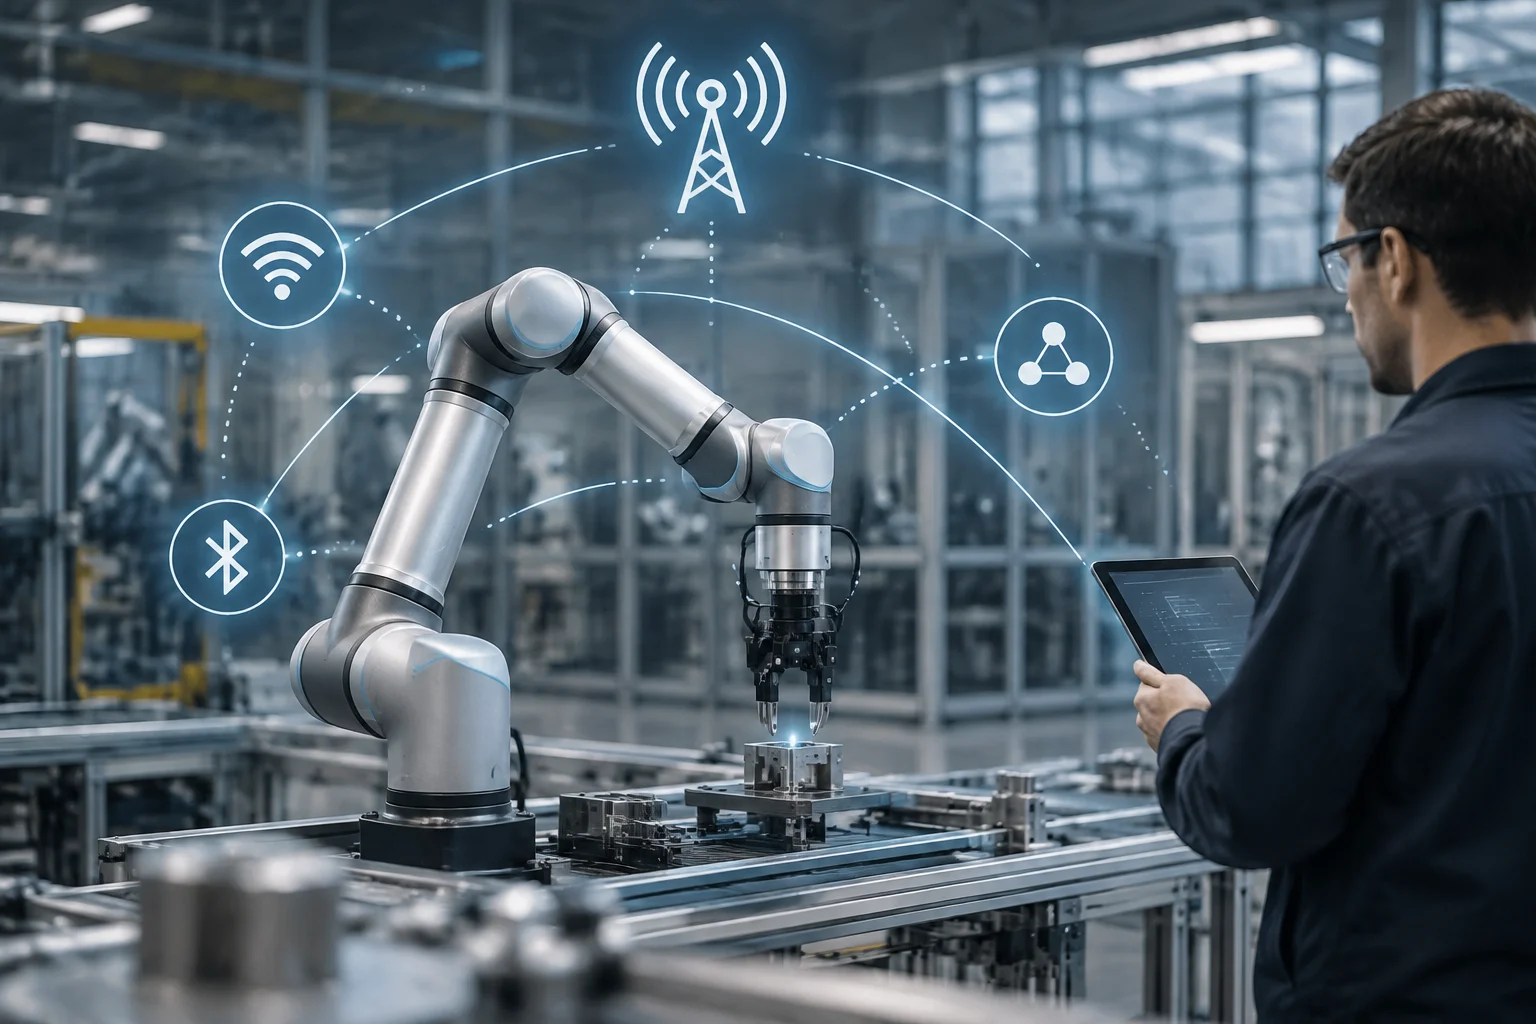
Rimuovere un cavo da una cella robotica può facilitare il movimento di un braccio, di un robot mobile o di una piattaforma rotante. Ma il fatto che un dispositivo si connetta a Wi-Fi o 5G non dimostra che la rete sostenga il comportamento temporale richiesto da una macchina. La decisione dipende dal compito, da dove viene eseguito il controller e da cosa succede se i pacchetti arrivano in ritardo o vengono persi.
Nell'automazione, la latenza non equivale alla velocità di download. Per valutare una connessione di controllo, bisogna osservare la variazione del ritardo e le perdite, oltre a come risponde il sistema a un'interruzione. Una media bassa può nascondere ritardi puntuali in grado di disallineare una sequenza. La cifra ha bisogno di un contesto di misurazione: percorso del pacchetto, carico della rete, periodicità del traffico ed estremi osservati.
È importante anche distinguere il controllo locale dalla teleoperazione. Una tesi di laurea magistrale della Universitat Politècnica de València ha sviluppato una piattaforma sperimentale per controllare a distanza un braccio robotico tramite gesti e ha confrontato le reti 5G e Wi-Fi 5. L'architettura influenza ciò che viene misurato: una connessione che porta comandi a un sistema locale non rappresenta necessariamente la stessa loop di una rete incaricata di coordinare i movimenti di più robot.
Cosa significa un obiettivo di latenza espresso in millisecondi
La soglia appropriata è determinata dal processo, non dall'etichetta «tempo reale». Un ordine di movimento coordinato può avere requisiti diversi da quelli di un video di supervisione, di un'ispezione o di una teleoperazione con interazione umana. Anche in una singola cella, i messaggi tra robot non sono necessariamente equivalenti agli scambi ciclici tra un controller e un servo. Ogni flusso richiede il proprio criterio di accettazione.
L'algoritmo Ponte, sviluppato da ricercatori della Universidad Politécnica de Madrid (UPM) e della Universidad Carlos III de Madrid (UC3M), gestisce i tempi e le frequenze di trasmissione dei dispositivi industriali su Wi-Fi. La comunicazione della UPM informa di una latenza inferiore a 8 millisecondi per il controllo descritto, di un'affidabilità espressa come 99,99% negli esperimenti e di un servizio simultaneo a 40 dispositivi. Sono risultati comunicati per il metodo valutato, non una garanzia generale per il Wi-Fi né una prestazione che qualsiasi router offra di fabbrica.
La cifra di latenza ha bisogno di precisioni per essere confrontabile: se misura un senso o l'andata e ritorno; tra quali punti inizia e finisce il cronometro; che dimensione e periodicità hanno i pacchetti; che traffico condividono; e come vengono contabilizzati i casi estremi. Se manca quel contesto, un numero isolato non permette di decidere se il sistema rispetta il ciclo di controllo di una macchina specifica.
L'articolo associato a Ponte si intitola Time-Sensitive IIoT Flows over Wi-Fi: a Network Calculus Approach ed è stato pubblicato su IEEE Internet of Things Journal, con DOI 10.1109/JIOT.2025.3623878. EurekAlert classifica il metodo come simulazione o modellazione. Questa caratterizzazione richiede prudenza nel trasferire i risultati a un'installazione reale: il comportamento di una rete industriale dipende dalla sua configurazione e dall'ambiente, non solo da un algoritmo di pianificazione.
Wi-Fi, 5G ed Ethernet risolvono problemi diversi
Il Wi-Fi offre un'opzione wireless basata su infrastruttura e può risultare utile quando la copertura è progettata per l'impianto e l'applicazione tollera le variazioni misurate. Ponte è rilevante perché tenta di ordinare i flussi mediante programmazione dei tempi e frequenze di trasmissione. La UPM indica che l'algoritmo può essere incorporato in router Wi-Fi di nuova generazione. Questo non equivale a una caratteristica automatica di tutte le apparecchiature: dipende dall'implementazione e dal sistema valutato.
Un lavoro accademico dell'Università di Oviedo studia la coordinazione in tempo reale di due bracci robotici tramite 5G e propone di confrontare le prestazioni con il Wi-Fi 6E. L'abstract identifica obiettivi di sincronizzazione e valutazione, ma non permette di estrarre una soglia universale isolata per scegliere tra quelle tecnologie. Il caso serve come design di valutazione, non come classificazione generale di 5G contro Wi-Fi.
L'Ethernet industriale è cablaggio. LAPP descrive il suo uso a diversi livelli di automazione e distingue il mezzo fisico dalla WLAN; spiega anche che le onde radio possono difrarsi, riflettersi o attenuarsi quando incontrano ostacoli. Nelle applicazioni in cui la mobilità è prioritaria, la radio può eliminare connessioni fisiche mobili; dove è richiesto un mezzo di trasmissione stabile e dedicato, il cavo rimane un'alternativa. Conviene confrontare sistemi completi, incluse le loro condizioni di operazione, non solo protocolli o generazioni.
La scelta non si riduce nemmeno a Wi-Fi contro 5G. Il punto decisivo è quale compito viene assegnato alla connessione: telemetria, supervisione, invio di setpoint o coordinazione temporale. Un sistema può mantenere localmente la loop veloce e usare la radio per setpoint di livello superiore; un altro può dipendere da una connessione remota per più funzioni. Separare quelle responsabilità riduce la confusione tra velocità, latenza di rete e risposta totale della macchina.
Cosa apportano gli studi di caso e cosa non permettono di concludere
Il progetto della UPV ha sviluppato un sistema preliminare di controllo remoto di un braccio robotico con un'interfaccia di riconoscimento gestuale, una Raspberry Pi e reti 5G e Wi-Fi 5. L'abstract descrive prove che valutano latenza, stabilità e precisione, e segnala che la piattaforma potrebbe essere estrapolata ad applicazioni industriali. È un prototipo accademico, non una certificazione di operazione per una linea di produzione.
Il lavoro dell'Università di Oviedo studia la coordinazione in tempo reale di due bracci robotici tramite 5G e propone di confrontare le prestazioni con il Wi-Fi 6E. Tra i suoi obiettivi figurano la sincronizzazione temporale in scenari statici e mobili, lo sviluppo di un caso d'uso con robot coordinati e la valutazione delle loro prestazioni. Il caso non stabilisce da solo un risultato trasferibile a un'altra fabbrica, un altro robot o un carico diverso.
Ponte apporta un altro tipo di evidenza: l'università comunica cifre di latenza, affidabilità e numero di dispositivi, mentre la registrazione dell'articolo identifica simulazione o modellazione come metodo di ricerca. La lettura corretta non è scartare il risultato né convertirlo in una promessa per qualsiasi ambiente, ma mantenerlo legato alle condizioni valutate. Una cifra pubblicata non sostituisce i test di accettazione nell'installazione dove verrà distribuito.
I tre esempi illustrano scenari diversi: controllo remoto di un braccio, coordinazione di robot su reti cellulari e pianificazione del traffico industriale su Wi-Fi. Non sono confronti identici e non condividono necessariamente lo stesso punto di misurazione, carico, design di rete o criterio di successo. Non si può dedurre un vincitore universale da risultati che rispondono a domande diverse.
L'impianto cambia il comportamento della radio
Una cella industriale contiene strutture e attrezzature che possono cambiare le condizioni di propagazione. LAPP descrive come ostacoli e superfici possano riflettere, difrattare o attenuare onde WLAN, e segnala che un link wireless è esposto a condizioni diverse da quelle di un mezzo cablato. Per questo, una misurazione in un punto e con l'impianto fermo non basta per rappresentare tutti gli stati di produzione. La radio deve essere valutata nella geometria e operazione reali.
La densità di dispositivi conta anche: sensori, telecamere, terminali e robot possono condividere risorse di rete e generare traffico di diversa priorità. La velocità massima annunciata non indica da sola quale ritardo avrà un pacchetto di controllo quando la rete è occupata né quanti pacchetti verranno persi. Bisogna misurare con un carico rappresentativo, inclusi i flussi non critici che coesisteranno con il controllo.
Il movimento aggiunge cambiamenti di copertura e possibili transizioni tra punti di accesso. Per un robot mobile, una connessione accettabile in una posizione fissa può non essere sufficiente durante un percorso completo. Il design deve considerare quali funzioni continuano localmente se si perde la comunicazione e quale condizione fa sì che la macchina si fermi in modo sicuro. La risposta alla disconnessione fa parte del design, non è una questione che si risolve solo con la copertura.
La connettività wireless può far parte di un'installazione robotica, ma il suo design e la sua valutazione dipendono dalle funzioni che utilizzano la rete e dalle condizioni di operazione dell'impianto.
Come valutare un deployment prima di rimuovere i cavi
Prima di migrare, conviene classificare i flussi per criticità e descrivere quali funzioni dipendono dalla connessione wireless. Nella teleoperazione, bisogna identificare dove si chiude la loop, cosa rimane sotto controllo locale e come si attiva un arresto sicuro. Nella coordinazione multi-robot, si deve definire quale sincronizzazione richiede il compito e quale comportamento si accetta di fronte a ritardo o perdita. L'architettura deve adattarsi alla funzione specifica.
Una valutazione utile misura la distribuzione della latenza, non solo la sua media, oltre al jitter, alle perdite e alle loro raffiche, alla continuità durante il movimento, al carico massimo previsto e alla convivenza con traffico non critico. I test devono coprire posizioni e traiettorie rappresentative, diverse condizioni di produzione e cambiamenti di carico. Il criterio di accettazione deve essere fissato prima del pilota per evitare che una dimostrazione visiva venga confusa con una validazione del sistema.
Come verifiche minime per decidere:
- Definire il ciclo di controllo, i punti di misurazione e il ritardo massimo tollerabile per ogni flusso.
- Misurare con il carico previsto e registrare percentili, estremi, perdite e recupero, non solo medie.
- Testare spostamenti e cambiamenti di copertura nella geometria reale della cella.
- Verificare quale operazione locale e quale arresto sicuro rimangono disponibili di fronte a una disconnessione.
- Confrontare il costo totale, la manutenzione e i bisogni di infrastruttura di Wi-Fi, 5G privato e cablaggio.
La conclusione pratica è condizionale: la comunicazione wireless può essere adeguata per determinate funzioni robotiche, ma la tecnologia non garantisce da sola un controllo stabile. Ponte comunica risultati concreti per flussi industriali su Wi-Fi; i lavori accademici descrivono piattaforme e valutazioni con 5G e Wi-Fi. La decisione deve basarsi sul ciclo di controllo e sulle misurazioni dell'impianto, con limiti definiti per ogni compito e una risposta sicura di fronte ai guasti.