La question n'est pas la présence du signal, mais si le contrôle tolère ses variations
Supprimer un câble d'une cellule robotique peut faciliter le mouvement d'un bras, d'un robot mobile ou d'une plateforme rotative. Mais le fait qu'un appareil se connecte au Wi-Fi ou à la 5G ne prouve pas que le réseau soutient le comportement temporel exigé par une machine. La décision dépend de la tâche, de l'endroit où s'exécute le contrôleur et de ce qui se passe si les paquets arrivent en retard ou sont perdus.
En automatisation, la latence n'équivaut pas à la vitesse de téléchargement. Pour évaluer une connexion de contrôle, il faut observer la variation du retard et les pertes, en plus de la réponse du système à une interruption. Une moyenne basse peut masquer des retards ponctuels capables de désynchroniser une séquence. Le chiffre a besoin d'un contexte de mesure : trajet du paquet, charge du réseau, périodicité du trafic et extrêmes observés.
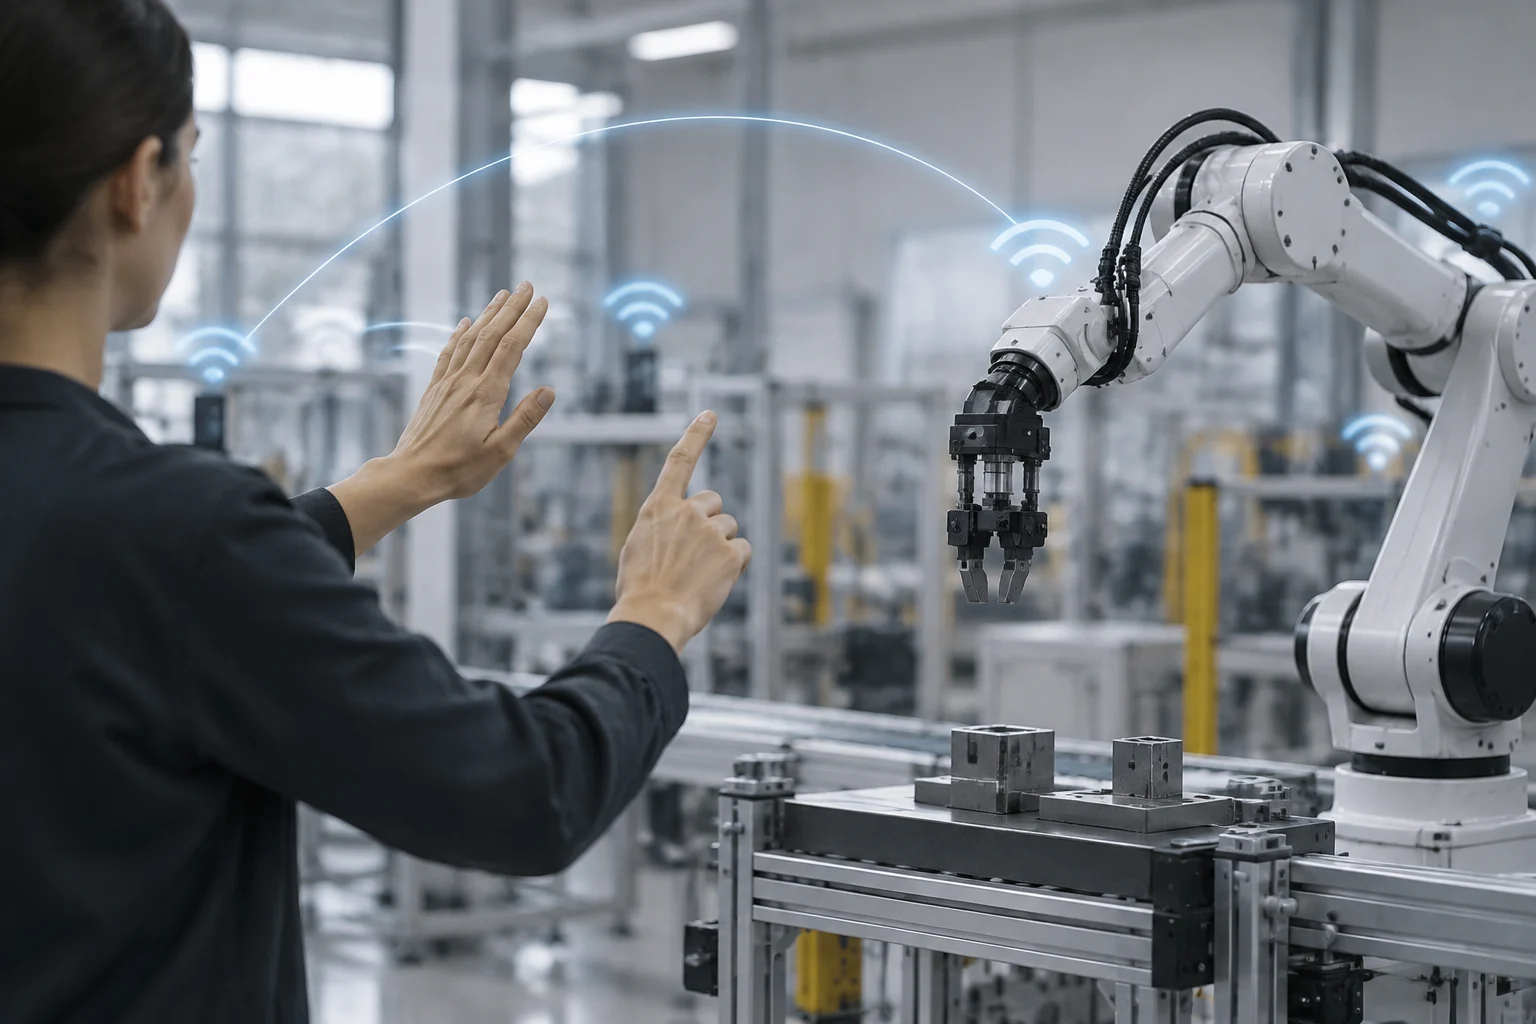
Il est également important de distinguer le contrôle local de la téléopération. Un mémoire de fin de master de l'Universitat Politècnica de València a développé une plateforme expérimentale pour contrôler à distance un bras robotique par gestes et a comparé les réseaux 5G et Wi-Fi 5. L'architecture influence ce qui est mesuré : une connexion qui transmet des commandes à un système local ne représente pas nécessairement la même boucle qu'un réseau chargé de coordonner les mouvements de plusieurs robots.
Ce que signifie un objectif de latence exprimé en millisecondes
Le seuil approprié est déterminé par le processus, pas par l'étiquette « temps réel ». Une commande de mouvement coordonné peut avoir des exigences différentes d'une vidéo de supervision, d'une inspection ou d'une téléopération avec interaction humaine. Même dans une seule cellule, les messages entre robots ne sont pas nécessairement équivalents aux échanges cycliques entre un contrôleur et un servo. Chaque flux nécessite son propre critère d'acceptation.
L'algorithme Ponte, développé par des chercheurs de l'Universidad Politécnica de Madrid (UPM) et de l'Universidad Carlos III de Madrid (UC3M), gère les instants et les fréquences de transmission des appareils industriels sur Wi-Fi. La communication de l'UPM informe d'une latence inférieure à 8 millisecondes pour le contrôle décrit, d'une fiabilité exprimée comme 99,99 % dans les expériences et d'un service simultané à 40 appareils. Ce sont des résultats communiqués pour la méthode évaluée, pas une garantie générale pour le Wi-Fi ni une prestation que n'importe quel routeur offre d'usine.
Le chiffre de latence a besoin de précisions pour être comparable : s'il mesure un sens ou l'aller-retour ; entre quels points commence et finit le chronomètre ; la taille et la périodicité des paquets ; quel trafic ils partagent ; et comment les cas extrêmes sont comptabilisés. Si ce contexte manque, un nombre isolé ne permet pas de décider si le système respecte le cycle de contrôle d'une machine concrète.
L'article associé à Ponte s'intitule Time-Sensitive IIoT Flows over Wi-Fi: a Network Calculus Approach et a été publié dans IEEE Internet of Things Journal, avec le DOI 10.1109/JIOT.2025.3623878. EurekAlert classe la méthode comme simulation ou modélisation. Cette caractérisation exige de la prudence lors du transfert des résultats à une installation réelle : le comportement d'un réseau industriel dépend de sa configuration et de son environnement, pas seulement d'un algorithme de planification.
Wi-Fi, 5G et Ethernet résolvent des problèmes différents
Le Wi-Fi offre une option sans fil basée sur l'infrastructure et peut s'avérer utile lorsque la couverture est conçue pour l'usine et que l'application tolère les variations mesurées. Ponte est pertinent car il tente d'ordonner les flux par programmation des temps et fréquences de transmission. L'UPM indique que l'algorithme peut être incorporé dans des routeurs Wi-Fi de nouvelle génération. Cela n'équivaut pas à une caractéristique automatique de tous les équipements : cela dépend de l'implémentation et du système évalué.
Un travail académique de l'Université d'Oviedo étudie la coordination en temps réel de deux bras robotiques via la 5G et propose de comparer les performances avec le Wi-Fi 6E. L'abstract identifie des objectifs de synchronisation et d'évaluation, mais ne permet pas d'extraire un seuil universel isolé pour choisir entre ces technologies. Le cas sert de conception d'évaluation, pas de classification générale de la 5G face au Wi-Fi.
L'Ethernet industriel est du câblage. LAPP décrit son usage à différents niveaux d'automatisation et distingue le support physique de la WLAN ; il explique aussi que les ondes radio peuvent se diffracter, se réfléchir ou s'atténuer en rencontrant des obstacles. Dans les applications où la mobilité est prioritaire, la radio peut éliminer les connexions physiques mobiles ; là où un support de transmission stable et dédié est requis, le câble reste une alternative. Il convient de comparer des systèmes complets, y compris leurs conditions d'opération, pas seulement des protocoles ou des générations.
Le choix ne se réduit pas non plus au Wi-Fi face à la 5G. Le point décisif est la tâche assignée à la connexion : télémétrie, supervision, envoi de consignes ou coordination temporelle. Un système peut maintenir localement la boucle rapide et utiliser la radio pour des consignes de niveau supérieur ; un autre peut dépendre d'une connexion distante pour plus de fonctions. Séparer ces responsabilités réduit la confusion entre vitesse, latence réseau et réponse totale de la machine.
Ce que les études de cas apportent et ce qu'elles ne permettent pas de conclure
Le projet de l'UPV a développé un système préliminaire de contrôle à distance d'un bras robotique avec une interface de reconnaissance gestuelle, une Raspberry Pi et des réseaux 5G et Wi-Fi 5. L'abstract décrit des tests évaluant la latence, la stabilité et la précision, et note que la plateforme pourrait être extrapolée à des applications industrielles. C'est un prototype académique, pas une certification d'opération pour une ligne de production.
Le travail de l'Université d'Oviedo étudie la coordination en temps réel de deux bras robotiques via la 5G et propose de comparer les performances avec le Wi-Fi 6E. Parmi ses objectifs figurent la synchronisation temporelle dans des scénarios statiques et mobiles, le développement d'un cas d'usage avec des robots coordonnés et l'évaluation de leurs performances. Le cas n'établit pas à lui seul un résultat transférable à une autre usine, un autre robot ou une charge différente.
Ponte apporte un autre type de preuve : l'université communique des chiffres de latence, de fiabilité et de nombre d'appareils, tandis que l'enregistrement de l'article identifie la simulation ou la modélisation comme méthode de recherche. La lecture correcte n'est pas de rejeter le résultat ni de le transformer en promesse pour n'importe quel environnement, mais de le maintenir lié aux conditions évaluées. Un chiffre publié ne remplace pas les tests d'acceptation dans l'installation où il sera déployé.
Les trois exemples illustrent des scénarios différents : contrôle à distance d'un bras, coordination de robots sur réseaux cellulaires et planification de trafic industriel sur Wi-Fi. Ce ne sont pas des comparaisons identiques et ils ne partagent pas nécessairement le même point de mesure, la même charge, la même conception de réseau ou le même critère de succès. On ne peut pas déduire un gagnant universel à partir de résultats qui répondent à des questions différentes.
L'usine change le comportement de la radio
Une cellule industrielle contient des structures et des équipements qui peuvent changer les conditions de propagation. LAPP décrit comment les obstacles et les surfaces peuvent réfléchir, diffracter ou atténuer les ondes WLAN, et note qu'un lien sans fil est exposé à des conditions différentes de celles d'un support câblé. Par conséquent, une mesure à un point et avec l'usine immobile ne suffit pas pour représenter tous les états de production. La radio doit être évaluée dans la géométrie et l'opération réelles.
La densité d'appareils compte aussi : capteurs, caméras, terminaux et robots peuvent partager les ressources du réseau et générer du trafic de priorité différente. La vitesse maximale annoncée n'indique pas à elle seule quel retard aura un paquet de contrôle lorsque le réseau est occupé ni combien de paquets seront perdus. Il faut mesurer avec une charge représentative, y compris les flux non critiques qui coexisteront avec le contrôle.
Le mouvement ajoute des changements de couverture et des transitions possibles entre points d'accès. Pour un robot mobile, une connexion acceptable à une position fixe peut ne pas suffire pendant un trajet complet. La conception doit considérer quelles fonctions continuent localement si la communication est perdue et quelle condition fait que la machine s'arrête en toute sécurité. La réponse à la déconnexion fait partie de la conception, ce n'est pas une question résolue uniquement par la couverture.
La connectivité sans fil peut faire partie d'une installation robotique, mais sa conception et son évaluation dépendent des fonctions utilisant le réseau et des conditions d'opération de l'usine.
Comment évaluer un déploiement avant de retirer les câbles
Avant de migrer, il convient de classifier les flux par criticité et de décrire quelles fonctions dépendent de la connexion sans fil. En téléopération, il faut identifier où se ferme la boucle, ce qui reste sous contrôle local et comment s'active un arrêt sûr. En coordination multi-robot, il faut définir quelle synchronisation la tâche exige et quel comportement est accepté face au retard ou à la perte. L'architecture doit s'ajuster à la fonction concrète.
Une évaluation utile mesure la distribution de la latence, pas seulement sa moyenne, en plus du jitter, des pertes et de leurs rafales, de la continuité pendant le mouvement, de la charge maximale prévue et de la coexistence avec le trafic non critique. Les tests doivent couvrir des positions et trajectoires représentatives, différentes conditions de production et changements de charge. Le critère d'acceptation doit être fixé avant le pilote pour éviter qu'une démonstration visuelle soit confondue avec une validation du système.
Comme vérifications minimales pour décider :
- Définir le cycle de contrôle, les points de mesure et le retard maximal tolérable pour chaque flux.
- Mesurer avec la charge prévue et enregistrer les percentiles, les extrêmes, les pertes et la récupération, pas seulement les moyennes.
- Tester les déplacements et les changements de couverture dans la géométrie réelle de la cellule.
- Vérifier quelle opération locale et quel arrêt sûr restent disponibles face à une déconnexion.
- Comparer le coût total, la maintenance et les besoins d'infrastructure du Wi-Fi, de la 5G privée et du câblage.
La conclusion pratique est conditionnelle : la communication sans fil peut être adaptée à certaines fonctions robotiques, mais la technologie ne garantit pas à elle seule un contrôle stable. Ponte communique des résultats concrets pour des flux industriels sur Wi-Fi ; les travaux académiques décrivent des plateformes et des évaluations avec la 5G et le Wi-Fi. La décision doit se baser sur le cycle de contrôle et les mesures de l'usine, avec des limites définies pour chaque tâche et une réponse sûre face aux pannes.