A pergunta não é se há sinal, mas se o controle tolera suas variações
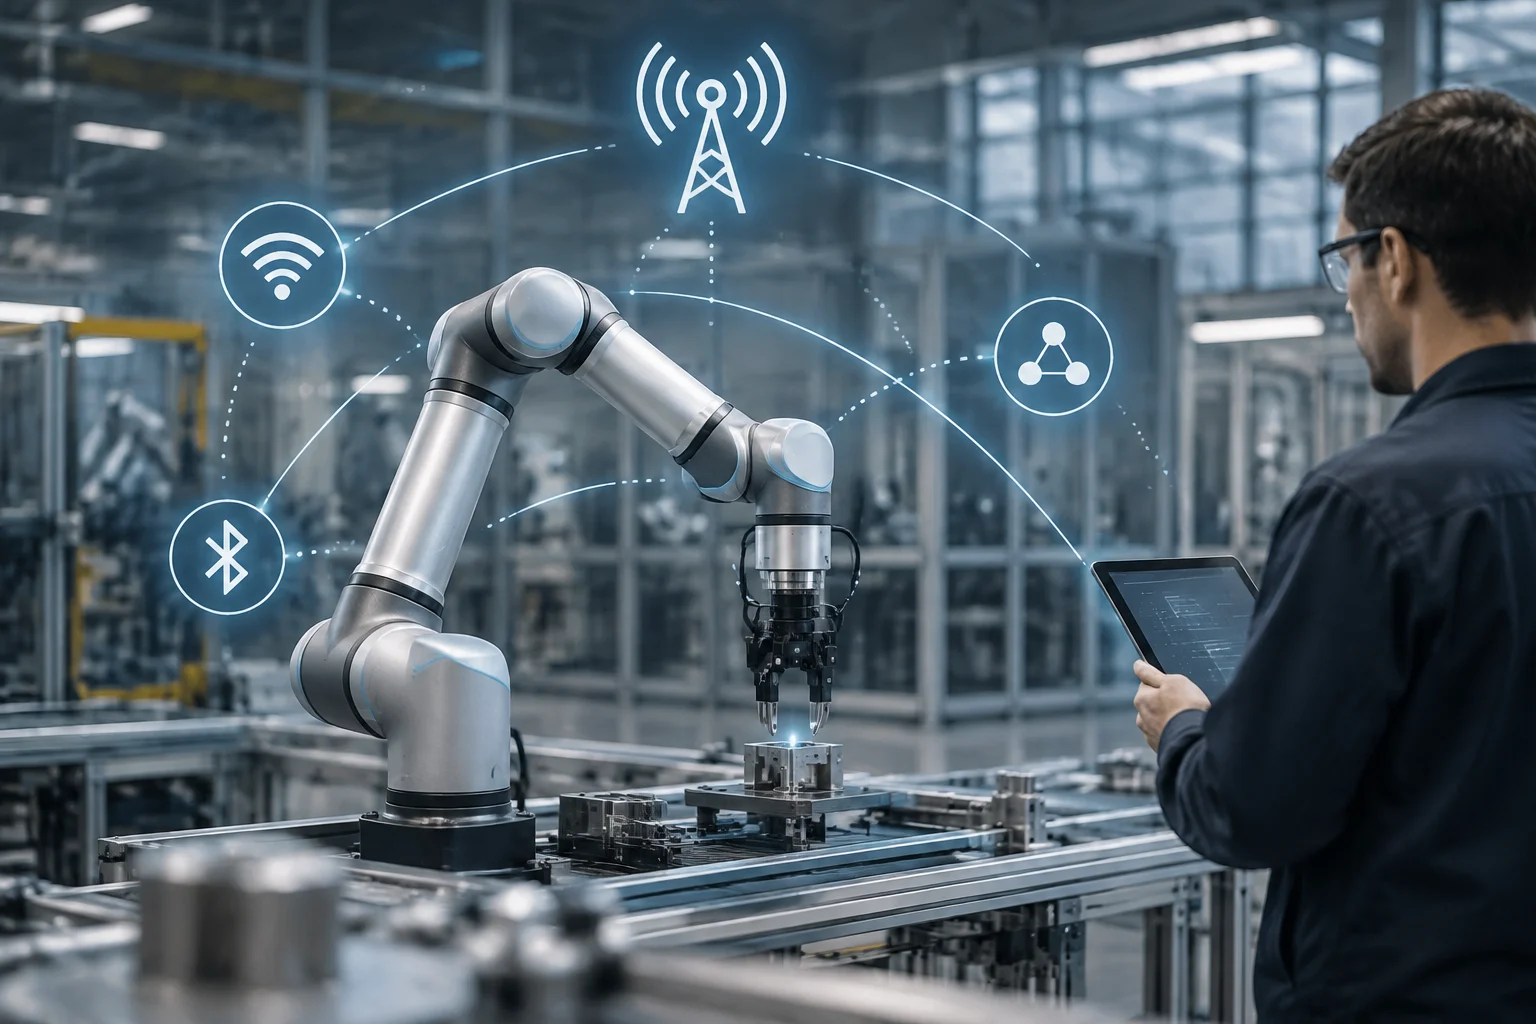
Remover um cabo de uma célula robótica pode facilitar o movimento de um braço, um robô móvel ou uma plataforma giratória. Mas o fato de um dispositivo se conectar a Wi-Fi ou 5G não demonstra que a rede sustenta o comportamento temporal exigido por uma máquina. A decisão depende da tarefa, de onde o controlador é executado e do que acontece se os pacotes chegarem tarde ou forem perdidos.
Na automação, latência não equivale à velocidade de download. Para avaliar uma conexão de controle, é preciso observar a variação do atraso e as perdas, além de como o sistema responde a uma interrupção. Uma média baixa pode ocultar atrasos pontuais capazes de descoordenar uma sequência. A cifra precisa de um contexto de medição: percurso do pacote, carga da rede, periodicidade do tráfego e extremos observados.
Também é importante distinguir controle local de teleoperação. Um trabalho de fim de mestrado da Universitat Politècnica de València desenvolveu uma plataforma experimental para controlar à distância um braço robótico por meio de gestos e comparou redes 5G e Wi-Fi 5. A arquitetura influencia o que é medido: uma conexão que leva comandos a um sistema local não representa necessariamente o mesmo laço que uma rede encarregada de coordenar movimentos de vários robôs.
O que significa um objetivo de latência expresso em milissegundos
O limiar adequado é determinado pelo processo, não pelo rótulo «tempo real». Uma ordem de movimento coordenado pode ter requisitos diferentes dos de um vídeo de supervisão, uma inspeção ou uma teleoperação com interação humana. Mesmo em uma única célula, as mensagens entre robôs não são necessariamente equivalentes às trocas cíclicas entre um controlador e um servo. Cada fluxo requer seu próprio critério de aceitação.
O algoritmo Ponte, desenvolvido por pesquisadores da Universidad Politécnica de Madrid (UPM) e da Universidad Carlos III de Madrid (UC3M), gerencia os instantes e as frequências de transmissão de dispositivos industriais sobre Wi-Fi. A comunicação da UPM informa uma latência inferior a 8 milissegundos para o controle descrito, confiabilidade expressa como 99,99% nos experimentos e serviço simultâneo a 40 dispositivos. São resultados comunicados para o método avaliado, não uma garantia geral para Wi-Fi nem uma prestação que qualquer roteador ofereça de fábrica.
A cifra de latência precisa de precisões para ser comparável: se mede um sentido ou ida e volta; entre quais pontos começa e termina o cronômetro; qual tamanho e periodicidade têm os pacotes; qual tráfego compartilham; e como os casos extremos são contabilizados. Se faltar esse contexto, um número isolado não permite decidir se o sistema cumpre o ciclo de controle de uma máquina concreta.
O artigo associado a Ponte intitula-se Time-Sensitive IIoT Flows over Wi-Fi: a Network Calculus Approach e foi publicado no IEEE Internet of Things Journal, com DOI 10.1109/JIOT.2025.3623878. A EurekAlert classifica o método como simulação ou modelagem. Essa caracterização exige prudência ao transferir resultados para uma instalação real: o comportamento de uma rede industrial depende de sua configuração e ambiente, não apenas de um algoritmo de planejamento.
Wi-Fi, 5G e Ethernet resolvem problemas distintos
O Wi-Fi oferece uma opção sem fio baseada em infraestrutura e pode resultar útil quando a cobertura é projetada para a planta e a aplicação tolera as variações medidas. O Ponte é relevante porque tenta ordenar os fluxos mediante programação de tempos e frequências de transmissão. A UPM indica que o algoritmo pode ser incorporado em roteadores Wi-Fi de nova geração. Isso não equivale a uma característica automática de todos os equipamentos: depende da implementação e do sistema avaliado.
Um trabalho acadêmico da Universidade de Oviedo estuda a coordenação em tempo real de dois braços robóticos por meio de 5G e propõe comparar o desempenho com Wi-Fi 6E. O resumo identifica objetivos de sincronização e avaliação, mas não permite extrair de forma isolada um limiar universal para escolher entre essas tecnologias. O caso serve como design de avaliação, não como classificação geral de 5G frente a Wi-Fi.
O Ethernet industrial é cabeamento. A LAPP descreve seu uso em distintos níveis de automação e distingue o meio físico da WLAN; também explica que as ondas de rádio podem difratar-se, refletir-se ou atenuar-se ao encontrar obstáculos. Em aplicações onde a mobilidade é prioritária, o rádio pode eliminar conexões físicas móveis; onde se requer um meio de transmissão estável e dedicado, o cabo continua sendo uma alternativa. Conveniente comparar sistemas completos, incluindo suas condições de operação, não apenas protocolos ou gerações.
A escolha também não se reduz a Wi-Fi frente a 5G. O ponto decisivo é qual tarefa é atribuída à conexão: telemetria, supervisão, envio de conselhos ou coordenação temporal. Um sistema pode manter localmente o laço rápido e usar o rádio para conselhos de nível superior; outro pode depender de uma conexão remota para mais funções. Separar essas responsabilidades reduz a confusão entre velocidade, latência de rede e resposta total da máquina.
O que os estudos de caso aportam e o que não permitem concluir
O projeto da UPV desenvolveu um sistema preliminar de controle remoto de um braço robótico com uma interface de reconhecimento gestual, uma Raspberry Pi e redes 5G e Wi-Fi 5. O resumo descreve testes que avaliam latência, estabilidade e precisão, e aponta que a plataforma poderia ser extrapolada para aplicações industriais. É um protótipo acadêmico, não uma certificação de operação para uma linha de produção.
O trabalho da Universidade de Oviedo estuda a coordenação em tempo real de dois braços robóticos por meio de 5G e propõe comparar o desempenho com Wi-Fi 6E. Entre seus objetivos figuram a sincronização temporal em cenários estáticos e móveis, o desenvolvimento de um caso de uso com robôs coordenados e a avaliação de seu rendimento. O caso não estabelece por si só um resultado transferível para outra fábrica, outro robô ou uma carga distinta.
O Ponte aporta outro tipo de evidência: a universidade comunica cifras de latência, confiabilidade e número de dispositivos, enquanto o registro do artigo identifica simulação ou modelagem como método de pesquisa. A leitura correta não é descartar o resultado nem convertê-lo em uma promessa para qualquer ambiente, mas mantê-lo ligado às condições avaliadas. Uma cifra publicada não substitui os testes de aceitação na instalação onde será implantado.
Os três exemplos ilustram cenários diferentes: controle remoto de um braço, coordenação de robôs sobre redes celulares e planejamento de tráfego industrial sobre Wi-Fi. Não são comparações idênticas e não compartilham necessariamente o mesmo ponto de medição, carga, design de rede ou critério de sucesso. Não se pode deduzir um vencedor universal a partir de resultados que respondem a perguntas distintas.
A planta muda o comportamento do rádio
Uma célula industrial contém estruturas e equipamentos que podem mudar as condições de propagação. A LAPP descreve como obstáculos e superfícies podem refletir, difratar ou atenuar ondas WLAN, e aponta que um enlace sem fio está exposto a condições distintas das de um meio cabeado. Por isso, uma medição em um ponto e com a planta parada não basta para representar todos os estados de produção. O rádio deve ser avaliado na geometria e operação reais.
A densidade de dispositivos também importa: sensores, câmeras, terminais e robôs podem compartilhar recursos de rede e gerar tráfego de distinta prioridade. A velocidade máxima anunciada não indica por si só qual atraso terá um pacote de controle quando a rede estiver ocupada nem quantos pacotes serão perdidos. É preciso medir com uma carga representativa, incluindo os fluxos não críticos que coexistirão com o controle.
O movimento adiciona mudanças de cobertura e possíveis transições entre pontos de acesso. Para um robô móvel, uma conexão aceitável em uma posição fixa pode não ser suficiente durante um percurso completo. O design deve considerar quais funções continuam localmente se se perder a comunicação e qual condição faz com que a máquina pare de forma segura. A resposta à desconexão faz parte do design, não é uma questão que se resolve apenas com cobertura.
A conectividade sem fio pode fazer parte de uma instalação robótica, mas seu design e avaliação dependem das funções que utilizam a rede e das condições de operação da planta.
Como avaliar uma implantação antes de remover cabos
Antes de migrar, é conveniente classificar os fluxos por criticidade e descrever quais funções dependem da conexão sem fio. Em teleoperação, é preciso identificar onde se fecha o laço, o que permanece sob controle local e como se ativa uma parada segura. Em coordenação multi-robô, deve-se definir qual sincronização a tarefa requer e qual comportamento se aceita diante de atraso ou perda. A arquitetura deve ajustar-se à função concreta.
Uma avaliação útil mede a distribuição de latência, não apenas sua média, além do jitter, das perdas e de suas rajadas, da continuidade durante o movimento, da carga máxima prevista e da convivência com tráfego não crítico. Os testes devem cobrir posições e trajetórias representativas, distintas condições de produção e mudanças de carga. O critério de aceitação deve ser fixado antes do piloto para evitar que uma demonstração visual se confunda com uma validação do sistema.
Como verificações mínimas para decidir:
- Definir o ciclo de controle, os pontos de medição e o atraso máximo tolerável para cada fluxo.
- Medir com a carga prevista e registrar percentis, extremos, perdas e recuperação, não apenas médias.
- Testar deslocamentos e mudanças de cobertura na geometria real da célula.
- Verificar qual operação local e qual parada segura permanecem disponíveis diante de uma desconexão.
- Comparar o custo total, a manutenção e as necessidades de infraestrutura de Wi-Fi, 5G privado e cabeamento.
A conclusão prática é condicional: a comunicação sem fio pode ser adequada para determinadas funções robóticas, mas a tecnologia não garante por si só um controle estável. O Ponte comunica resultados concretos para fluxos industriais sobre Wi-Fi; os trabalhos acadêmicos descrevem plataformas e avaliações com 5G e Wi-Fi. A decisão deve basear-se no ciclo de controle e em medições da planta, com limites definidos para cada tarefa e uma resposta segura diante de falhas.