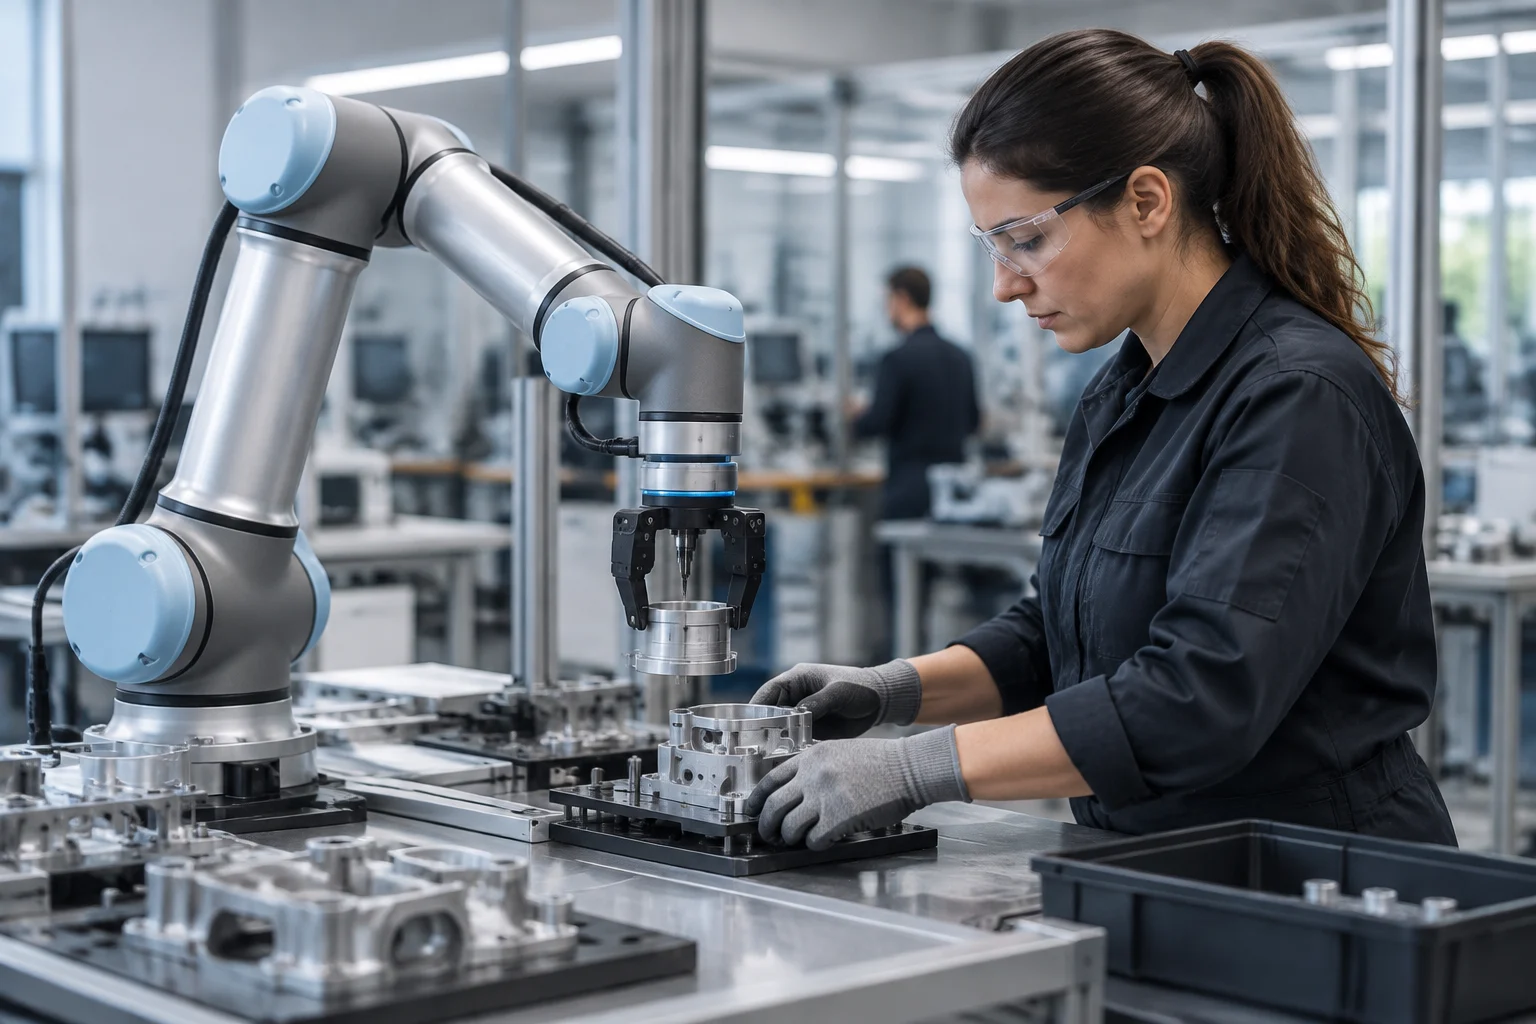
„Cobot“ beschreibt eine Arbeitsweise, keine Sicherheitsgarantie
Der Begriff „Cobot“ wird häufig für Roboter verwendet, die dafür vorgesehen sind, in der Nähe von Menschen zu arbeiten. Das ist eine hilfreiche Beschreibung, kann aber irreführen, wenn sie als Sicherheitszertifizierung oder als Versprechen verstanden wird, dass jeder Kontakt harmlos ist. Entscheidend ist nicht nur der Roboterarm: Auch die ausgeführte Aufgabe, das Werkzeug, das gehandhabte Werkstück, der verfügbare Platz und die Art der Interaktion zwischen Beschäftigten und Maschine spielen eine Rolle.
Die Unterscheidung ist wichtig, weil derselbe Roboter in sehr unterschiedliche Anwendungen integriert werden kann. Eine Zelle mit einer feststehenden Maschine, kontrolliertem Zugang und einem stabilen Ablauf birgt nicht zwangsläufig dieselben Gefahren wie ein Vorgang, bei dem eine Person beim Werkstückwechsel oder bei Einstellungen den Raum mit dem Roboter teilt. Die Handelsbezeichnung des Geräts löst diese Unterschiede nicht auf. Die entscheidende Frage lautet nicht, ob der Roboter kollaborativ ist, sondern unter welchen konkreten Bedingungen er neben einer Person betrieben werden kann.
EU-OSHA beschreibt Kollaboration als Merkmal der gesamten Anwendung: des Systems, in dem Menschen und Roboter miteinander interagieren, und nicht nur des einzelnen Roboters. Außerdem weist die Organisation darauf hin, dass der Einsatz solcher Systeme mit Veränderungen der Arbeitsorganisation verbunden sein kann, etwa mit höherer Arbeitsintensität oder geringerer Autonomie. Dadurch erweitert sich die Betrachtung: Neben Kontaktverletzungen sollte auch berücksichtigt werden, wie die Aufgabe organisiert ist und welche Auswirkungen die Automatisierung auf die damit arbeitenden Menschen hat. (Quelle: EU-OSHA, OSHwiki.)
Was Normen beitragen – und was sie nicht allein entscheiden
Die Sicherheit von Industrierobotern wird durch technische Normen und allgemeine Sicherheitsverpflichtungen für Maschinen und Arbeitsplätze behandelt. Die in der Recherche ermittelte Sicherheitsnorm für Industrieroboter bietet einen Rahmen für Sicherheitsanforderungen an Roboter. Eine Norm ersetzt jedoch nicht die Bewertung einer konkreten Installation: Das Gerät wird mit anderen Komponenten verbunden und in einem bestimmten Prozess eingesetzt. Bei der verfügbaren Referenz handelt es sich um einen Normeintrag mit dem Titel Robots and robotic devices. Safety requirements for industrial robots. (Quelle: BSI, Normeintrag.)
Zur Anwendung können Elemente gehören, die nicht Teil des Roboters sind und das Risiko verändern: ein Greifer, ein Schneidwerkzeug, eine Last mit scharfen Kanten, ein Tisch, eine benachbarte Maschine oder ein Verkehrsweg. Auch Programmierung, Geschwindigkeiten und vorhersehbare Einsatzbedingungen sind relevant. Die Dokumentation des Herstellers zu prüfen ist daher notwendig, reicht aber nicht aus, um daraus abzuleiten, dass die fertige Installation in allen Konfigurationen sicher ist.
Drei Ebenen sind auseinanderzuhalten: die erklärten Eigenschaften des Geräts, die geltenden regulatorischen Anforderungen und die am Arbeitsplatz umgesetzten Maßnahmen. Sie sind nicht gleichbedeutend. Eine Aussage über den Roboter beschreibt nicht automatisch alle später hinzugefügten Werkzeuge, Zubehörteile und Aufgaben. Ebenso belegt ein Normverweis allein nicht, dass jede Gefahr der Anwendung bewertet wurde. Die Konformität einer Komponente darf nicht mit einer automatischen Schlussfolgerung über das Gesamtsystem verwechselt werden.
Die Bewertung beginnt mit der Beschreibung der tatsächlichen Arbeit
Bevor Maßnahmen ausgewählt werden, muss der Arbeitszyklus hinreichend genau beschrieben sein. Was macht der Roboter, und was macht die Person? Wann betreten sie den gemeinsam genutzten Bereich? Gibt es Produktwechsel, Einstellungen, Reinigung oder das Entfernen von Störungen? Eine Bewertung, die nur den normalen Zyklus betrachtet, kann weniger häufige, aber vorhersehbare Tätigkeiten übersehen, bei denen andere Zugänge oder Bewegungen auftreten.
Zu prüfen ist außerdem, wie das Werkstück bereitgestellt wird, welches Werkzeug montiert ist und was bei einer Prozessunterbrechung geschehen kann. Ein Werkzeug, das eine Last festhält oder bewegt, kann Gefahren mit sich bringen, die nicht vom Roboterarm selbst ausgehen. Ebenso können Material, Geometrie und Ausrichtung des Werkstücks die Folgen eines Kontakts verändern. Es geht nicht darum, anzunehmen, dass jedes Szenario eintreten wird, sondern darum, vernünftigerweise mögliche Bedingungen zu erkennen und zu bewerten, wie sie kontrolliert werden.
Eine praktische Gliederung für die Vorbereitung der Prüfung kann die folgenden Punkte umfassen, ohne die Arbeit einer fachkundigen Person für Maschinensicherheit zu ersetzen:
Auch die Person und die Umgebung sind Teil des Systems
Die Bewertung beschränkt sich nicht auf den Raum, den der Roboter physisch einnimmt. Zu berücksichtigen sind die Bahnen seiner beweglichen Teile, die Bereiche, die er mit dem Werkzeug erreichen kann, und die Zugänge für Bedien- oder Instandhaltungspersonal. Die Gestaltung des Arbeitsplatzes kann Risiken verursachen: etwa ein Weg, der einen Bewegungsbereich kreuzt, oder ein manueller Vorgang, der in einer bestimmten Phase ein Herantreten erfordert.
Wichtig ist auch, wer unter welchen Umständen mit der Installation interagiert. Eine Routineaufgabe, ein Wartungseingriff und die Wiederherstellung nach einem Stillstand können unterschiedliche Handlungen erfordern. Verständliche Anweisungen und geeignete Schulungen helfen dabei, die vorgesehenen Maßnahmen anzuwenden, ersetzen aber keine technischen Schutzmaßnahmen und machen eine ungeeignete Konstruktion nicht sicher. Ebenso sollte geprüft werden, ob die Verfahren dem tatsächlichen Arbeitsablauf entsprechen und bei Produkt- oder Schichtwechseln weiterhin passen.
Die arbeitsbezogene Dimension ist nicht zweitrangig. EU-OSHA weist darauf hin, dass kollaborative Roboter mit Veränderungen bei Arbeitsintensität, Autonomie und Überwachung verbunden sein können. Das bedeutet weder, dass solche Auswirkungen in jeder Installation auftreten, noch dass sie automatisch einer bestimmten Technologie zugeschrieben werden können. Es spricht jedoch dafür, die Arbeitsweise zu prüfen: Wer bestimmt das Tempo, welchen Spielraum hat die Person, eine Aufgabe anzuhalten oder zu verändern, und wie werden Unterbrechungen gehandhabt? (Quelle: EU-OSHA, OSHwiki.)
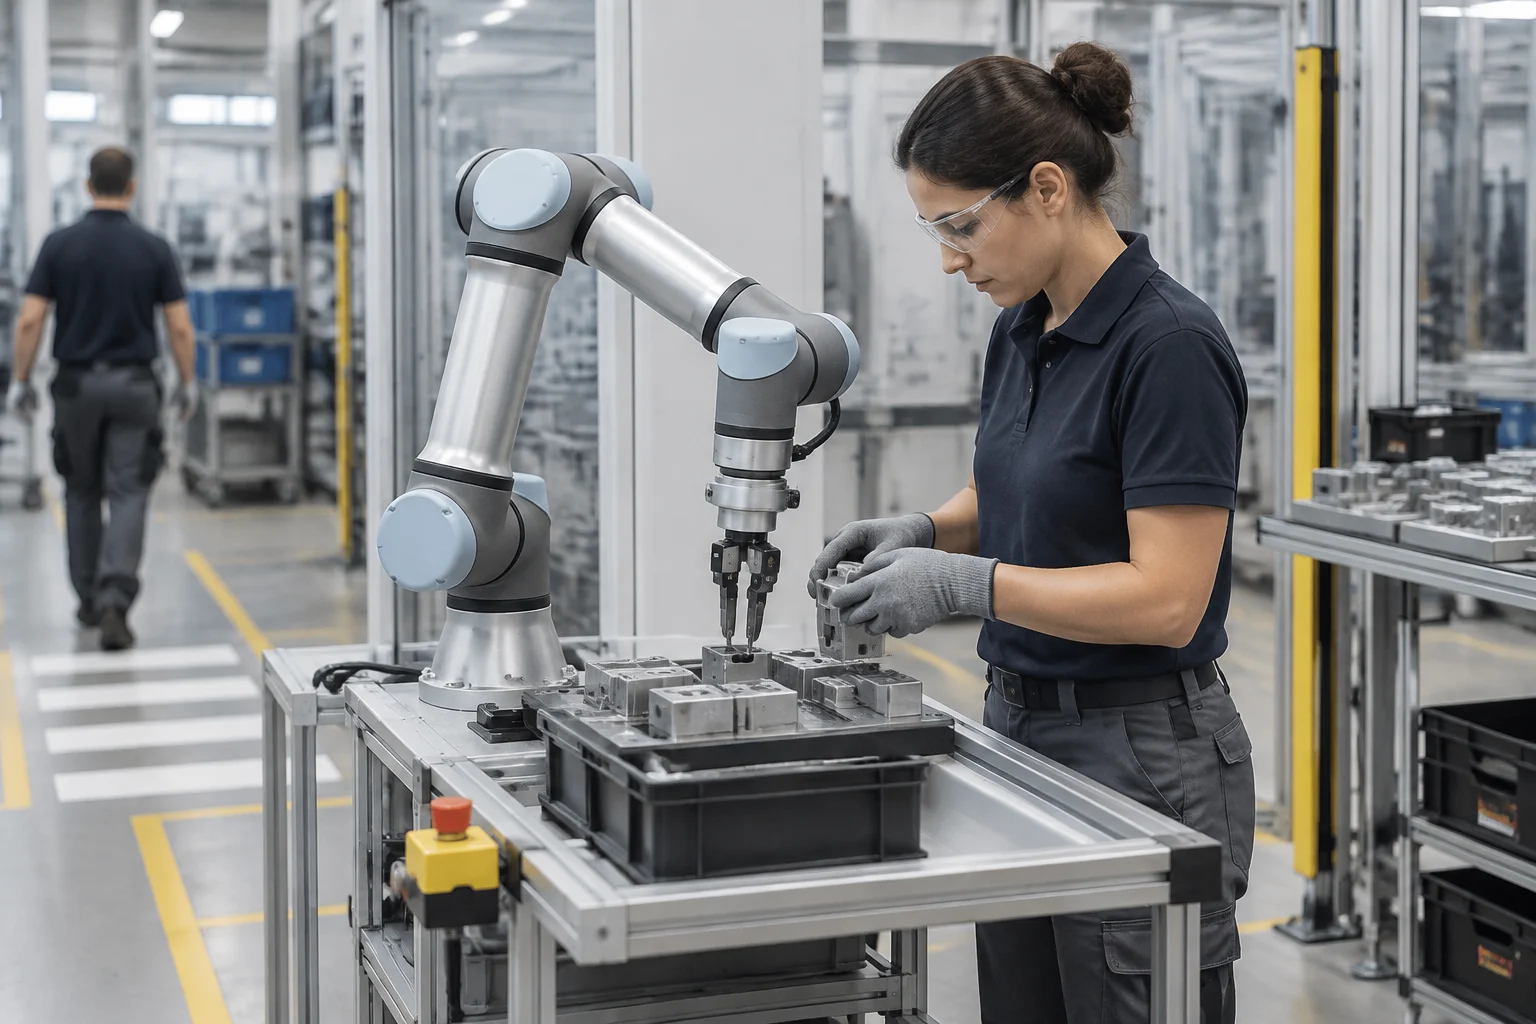
Sicherheitsfunktionen: Bedingungen prüfen, nicht nur die Bezeichnung
In Werbematerialien können Funktionsbezeichnungen auftauchen, die eine engere Interaktion zwischen Person und Roboter nahelegen. Die Bezeichnung einer Funktion erklärt für sich genommen weder, welche Gefahren sie kontrolliert, noch innerhalb welcher Grenzen sie arbeitet oder was bei einer Störung geschieht. Für ihre Einordnung müssen die einschlägigen technischen Unterlagen herangezogen und die Einsatzbedingungen verstanden werden: Konfiguration, Werkzeug, Last, Arbeitsbereich sowie das Verhalten bei Fehlern oder Prozessänderungen.
Bewegungsbegrenzung, Roboterstopp oder Abstandsüberwachung können Teil einer Sicherheitsstrategie sein, sind aber nicht austauschbar und nicht unabhängig vom übrigen System zu bewerten. Das Vorhandensein von Sensoren beweist zum Beispiel nicht, dass alle Zugangsbereiche erfasst werden oder dass die Reaktion auf ein Eindringen für die betreffende Aufgabe ausreicht. Ebenso darf nicht angenommen werden, dass ein Stopp die Gefahren durch das Werkzeug oder das weiterhin gehaltene Werkstück beseitigt.
Daher ist es hilfreicher, konkrete Nachweise anzufordern, statt eine knappe Beschreibung zu akzeptieren. Welche Funktion wird angegeben? Unter welchen Bedingungen wird sie validiert? Welche Komponenten sind beteiligt? Welche Änderungen würden die geprüfte Konfiguration ungültig machen? Das ist keine universelle Liste gesetzlicher Anforderungen, sondern eine Möglichkeit zu verhindern, dass ein nominelles Merkmal die Prüfung der Anwendung ersetzt. Die hier verfügbaren Informationen reichen nicht aus, um Kraft-, Geschwindigkeits- oder Abstandsgrenzwerte für eine bestimmte Installation festzulegen.
So lässt sich ein Automatisierungsvorschlag prüfen
Für ein kleines Unternehmen, das die Automatisierung einer Aufgabe erwägt, lautet die hilfreichste erste Frage nicht unbedingt „Welchen Cobot soll ich kaufen?“, sondern „Welchen Arbeitsvorgang möchte ich verändern, und welche Risiken bestehen heute?“. So lassen sich Vorschläge anhand der vollständigen Aufgabe vergleichen, statt nur anhand von Reichweite, Traglast oder beworbenen Funktionen eines Modells. Außerdem werden Änderungen sichtbar, die eine erneute Prüfung erfordern können: ein anderes Werkzeug, ein neues Werkstück oder eine veränderte Arbeitsumgebung.
Eine erste Dokumentenprüfung kann nach diesen Schritten erfolgen:
- Den normalen Ablauf und vorhersehbare Eingriffe beschreiben, einschließlich Einstellungen und Wiederherstellung nach Unterbrechungen.
- Roboter, Werkzeug, Werkstück, benachbarte Ausrüstung und Zugänge für Personen identifizieren.
- Beim Integrator oder Lieferanten die einschlägigen Sicherheitsunterlagen und die angegebenen Einsatzbedingungen anfordern.
- Fragen, welche Bewertung für die konfigurierte Anwendung durchgeführt wurde und welche Änderungen eine Überprüfung erforderlich machen.
- Klären, wer die Maßnahmen instand hält, das Personal schult und Verfahren bei Prozessänderungen aktualisiert.
Fazit: die Anwendung bewerten, nicht ein Etikett kaufen
Ein als kollaborativ bezeichneter Roboter kann Teil einer Anwendung sein, die dafür ausgelegt ist, dass Menschen und Maschinen Aufgaben oder Räume gemeinsam nutzen. Der Begriff allein beantwortet jedoch nicht, ob diese Anwendung sicher ist. Das hängt von den Bewegungen, dem Werkzeug, dem Werkstück, der Umgebung, den menschlichen Tätigkeiten und den ausgewählten und integrierten Maßnahmen ab. Die Bewertung muss sich auf die tatsächliche Installation beziehen und darf nicht beim Produktnamen enden.
Normenunterlagen und Sicherheitsleitfäden helfen dabei, Fragen zu strukturieren und einen Prüfrahmen zu schaffen; ohne Kenntnis des konkreten Falls ermöglichen sie keine allgemeingültige Freigabe. Die herangezogene Normenquelle weist ein Dokument mit Sicherheitsanforderungen für Industrieroboter aus, während der EU-OSHA-Leitfaden den umfassenden Charakter einer kollaborativen Anwendung hervorhebt. Die verfügbaren Seiten enthalten keine technische Bewertung einer konkreten Installation und legen nicht fest, welche Maßnahmen in jedem Szenario ausreichen würden.
Für die Entscheidung sollte ein Unternehmen Hersteller, Integrator und Sicherheitsverantwortliche bitten, zu erläutern, welchen Umfang die einzelnen Dokumente abdecken und wie die installierte Konfiguration überprüft wurde. Wenn sich Werkzeug, Aufgabe oder Umgebung ändern, sollte geprüft werden, ob die Bewertung weiterhin gültig ist. So lässt sich der häufigste Fehler vermeiden: „Cobot“ als Garantie zu behandeln, obwohl es lediglich eine Bezeichnung ist, die zu überprüfbaren Fragen führen sollte.