«Cobot» describe una forma de trabajar, no una garantía de seguridad
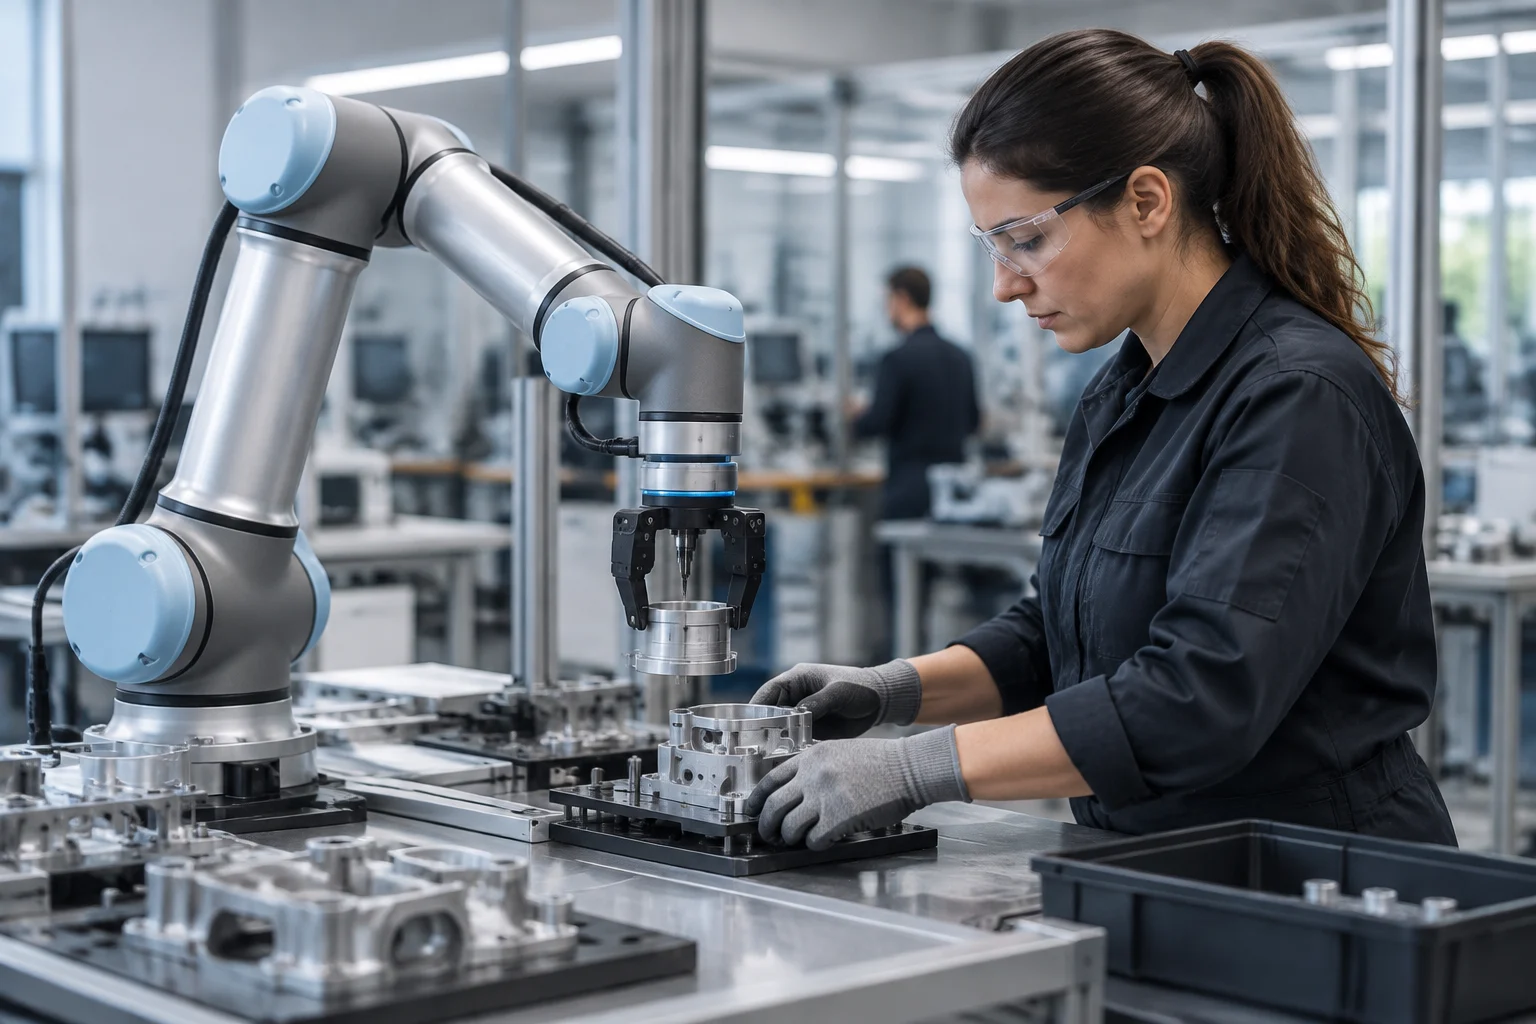
La palabra «cobot» suele usarse para hablar de robots pensados para trabajar cerca de personas. Es una descripción útil, pero puede inducir a error si se interpreta como una certificación de seguridad o como una promesa de que cualquier contacto será inocuo. Lo importante no es solo el brazo robótico: también cuentan la tarea que realiza, su herramienta, la pieza manipulada, el espacio disponible y la manera en que interactúan trabajadores y máquina.
La distinción importa porque un mismo robot puede integrarse en aplicaciones muy diferentes. Una célula con una máquina fija, acceso controlado y una secuencia estable no plantea necesariamente los mismos peligros que una operación donde una persona comparte espacio con el robot mientras cambia piezas o realiza ajustes. La denominación comercial del equipo no permite resolver esas diferencias. La pregunta útil no es si el robot es colaborativo, sino bajo qué condiciones concretas puede funcionar junto a una persona.
EU-OSHA presenta la colaboración como una característica de la aplicación completa: el sistema en el que personas y robots interactúan, no únicamente el robot aislado. También señala que el uso de estos sistemas puede asociarse a cambios en la organización del trabajo, como mayor intensidad o menor autonomía. Esto amplía el análisis: además de lesiones por contacto, conviene considerar cómo se organiza la tarea y qué efectos tiene la automatización sobre quienes trabajan con ella. (Fuente: EU-OSHA, OSHwiki.)
Qué aportan las normas y qué no deciden por sí solas
La seguridad de los robots industriales se aborda mediante normas técnicas y obligaciones generales de seguridad aplicables a máquinas y lugares de trabajo. La norma de seguridad para robots industriales identificada en la investigación ofrece un marco para requisitos de seguridad del robot. Sin embargo, una norma no sustituye la evaluación de una instalación concreta: el equipo se integra con otros componentes y se emplea en un proceso determinado. La referencia disponible corresponde a la ficha de una norma titulada Robots and robotic devices. Safety requirements for industrial robots. (Fuente: BSI, ficha de norma.)
La aplicación puede incluir elementos ajenos al robot que alteren el riesgo: una pinza, una herramienta de corte, una carga con bordes, una mesa, una máquina cercana o una zona de paso. También influyen la programación, las velocidades y las condiciones previsibles de uso. Por eso, comprobar la documentación del fabricante es un paso necesario, pero no basta para deducir que la instalación final es segura en todas sus configuraciones.
Hay que distinguir entre tres planos: las características declaradas del equipo, los requisitos normativos aplicables y las medidas implementadas en el lugar de trabajo. No son equivalentes. Una declaración sobre el robot no describe automáticamente todas las herramientas, accesorios y tareas que se añadirán después. Y una referencia normativa por sí sola tampoco demuestra que se haya evaluado cada peligro de la aplicación. La conformidad del componente no debe confundirse con una conclusión automática sobre el sistema completo.
La evaluación empieza por describir el trabajo real
Antes de seleccionar medidas, hace falta describir el ciclo de trabajo con suficiente precisión. ¿Qué hace el robot y qué hace la persona? ¿Cuándo entran en la zona compartida? ¿Hay cambios de producto, ajustes, limpieza o retirada de atascos? Una evaluación centrada solo en el ciclo normal puede pasar por alto actividades menos frecuentes, pero previsibles, en las que se producen accesos o movimientos distintos.
También hay que observar cómo se presenta la pieza, qué herramienta se monta y qué puede ocurrir si el proceso se interrumpe. Una herramienta que sujeta o manipula una carga puede añadir peligros que no provienen del brazo robótico en sí. Del mismo modo, el material, la geometría y la orientación de la pieza pueden cambiar las consecuencias de un contacto. No se trata de presumir que cada escenario ocurrirá, sino de identificar condiciones razonablemente posibles y valorar cómo se controlan.
Un esquema práctico para preparar la revisión puede incluir estos puntos, sin sustituir el trabajo de una persona competente en seguridad de máquinas:
La persona y el entorno también forman parte del sistema
La evaluación no se limita al espacio que ocupa físicamente el robot. Hay que considerar el recorrido de sus partes móviles, las zonas a las que puede llegar con la herramienta y los accesos utilizados por operarios o personal de mantenimiento. La disposición del puesto puede introducir riesgos: por ejemplo, una vía de paso que cruza un área de movimiento o una operación manual que obliga a acercarse durante una fase concreta.
Importa asimismo quién interactúa con la instalación y en qué circunstancias. Una tarea rutinaria, una intervención de mantenimiento y una recuperación después de una parada pueden implicar acciones distintas. Instrucciones comprensibles y formación adecuada ayudan a que las medidas previstas puedan aplicarse, pero no reemplazan protecciones técnicas ni hacen seguro un diseño inadecuado. Conviene comprobar también si los procedimientos coinciden con la secuencia real de trabajo y si se mantienen cuando cambian productos o turnos.
La dimensión laboral no es secundaria. EU-OSHA advierte que los robots colaborativos pueden relacionarse con cambios en la intensidad del trabajo, la autonomía y la vigilancia. No significa que esos efectos aparezcan en todas las instalaciones, ni permite atribuirlos automáticamente a una tecnología concreta. Sí justifica incluir una revisión del modo de trabajo: quién controla el ritmo, qué margen tiene la persona para detener o modificar una tarea y cómo se gestionan las interrupciones. (Fuente: EU-OSHA, OSHwiki.)
Funciones de seguridad: leer la condición, no solo el nombre
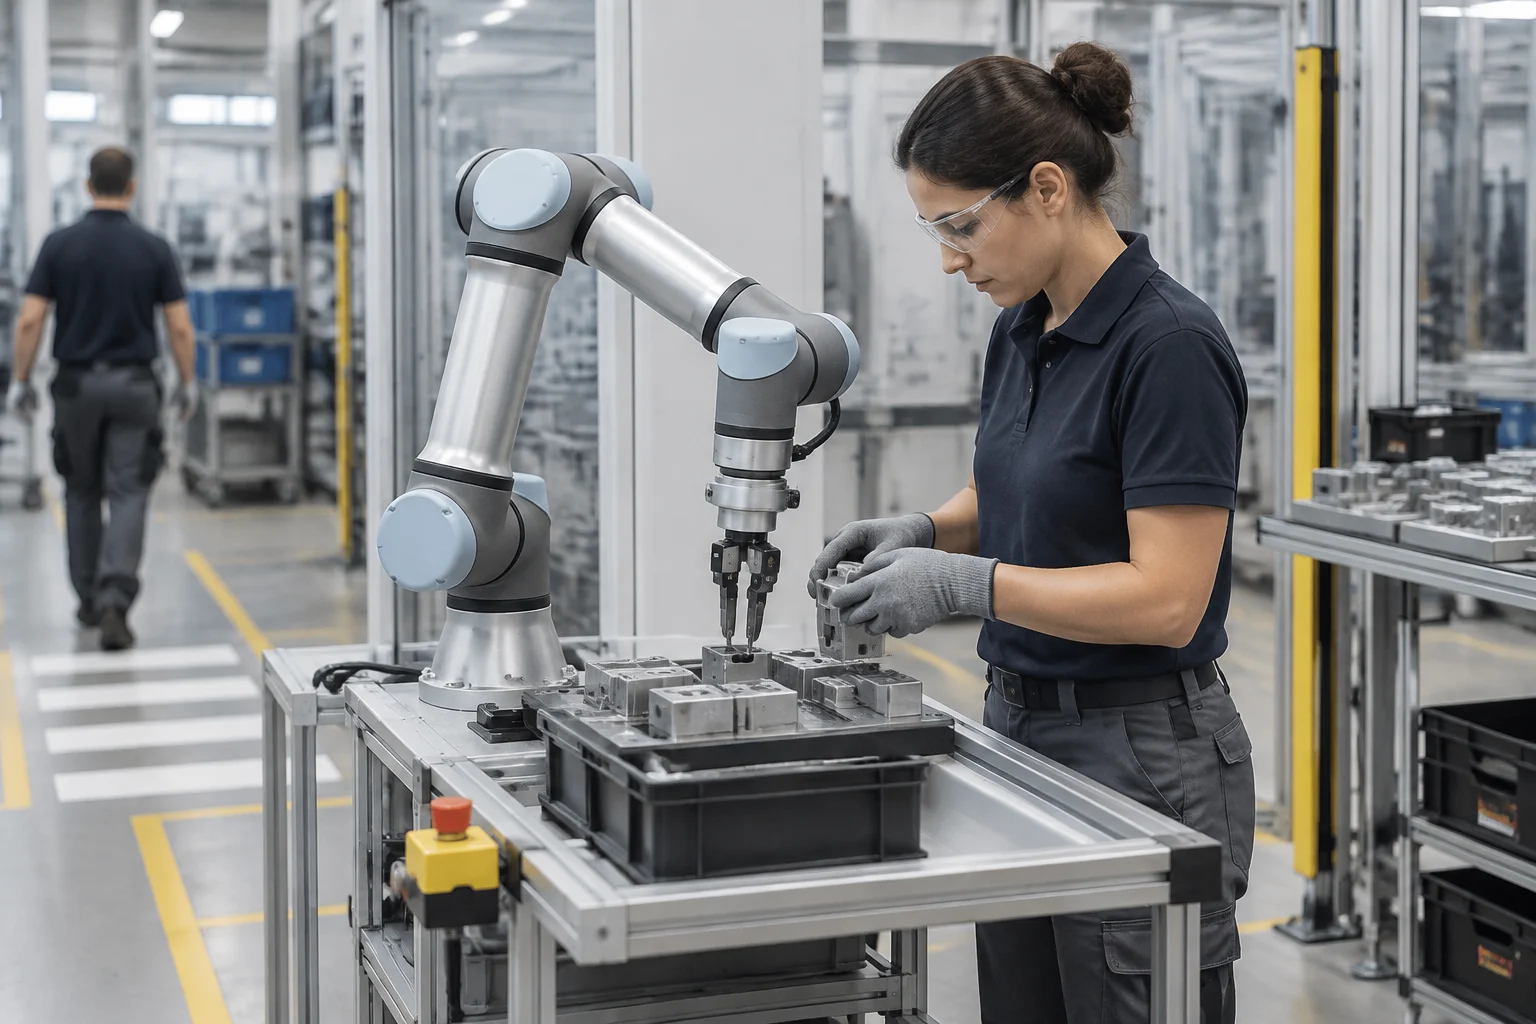
En materiales comerciales pueden aparecer nombres de funciones que sugieren una interacción más próxima entre persona y robot. La etiqueta de una función no explica por sí sola qué peligros controla, bajo qué límites funciona o qué ocurre ante una anomalía. Para interpretarla hay que consultar la documentación técnica correspondiente y entender las condiciones de uso: configuración, herramienta, carga, espacio de trabajo y comportamiento ante fallos o cambios de proceso.
La limitación de movimiento, la detención del robot o la supervisión de una separación pueden formar parte de una estrategia de seguridad, pero no son intercambiables ni se evalúan aisladas del resto del sistema. La existencia de sensores, por ejemplo, no prueba que todas las zonas de acceso estén cubiertas ni que una reacción ante una intrusión sea suficiente para la tarea considerada. Tampoco debe suponerse que una parada elimina los riesgos relacionados con la herramienta o con la pieza que continúa sujeta.
Por eso es más útil pedir evidencia concreta que aceptar una descripción breve. ¿Qué función se declara? ¿En qué condiciones se valida? ¿Qué componentes participan? ¿Qué cambios invalidarían la configuración revisada? Estas preguntas no son una lista universal de requisitos legales: son una forma de evitar que una característica nominal sustituya a la comprobación de la aplicación. La información disponible aquí no permite fijar valores de fuerza, velocidad o distancia para una instalación específica.
Cómo revisar una propuesta de automatización
Para una pequeña empresa que estudia automatizar una tarea, la primera conversación útil no es necesariamente «¿qué cobot compro?», sino «¿qué operación quiero cambiar y qué riesgos tiene hoy?». Esa formulación ayuda a comparar propuestas por la tarea completa, en vez de hacerlo únicamente por el alcance, la carga o las funciones anunciadas de un modelo. También hace visibles los cambios que pueden requerir revisión: una herramienta distinta, una nueva pieza o una modificación del espacio de trabajo.
Una revisión documental inicial puede seguir estos pasos:
- Describir el ciclo normal y las intervenciones previsibles, incluidos ajustes y recuperación de interrupciones.
- Identificar robot, herramienta, pieza, equipos cercanos y accesos de personas.
- Solicitar al integrador o proveedor la documentación de seguridad pertinente y las condiciones de uso declaradas.
- Preguntar qué evaluación se ha realizado para la aplicación configurada y qué cambios obligan a revisarla.
- Confirmar quién mantiene las medidas, forma al personal y actualiza los procedimientos cuando cambia el proceso.
Conclusión: evaluar la aplicación, no comprar una etiqueta
Un robot llamado colaborativo puede ser parte de una aplicación diseñada para que personas y máquinas compartan tareas o espacios. Pero el término no resuelve por sí mismo si esa aplicación es segura. La respuesta depende de los movimientos, la herramienta, la pieza, el entorno, las tareas humanas y las medidas que se hayan seleccionado e integrado. La evaluación debe seguir a la instalación real, no detenerse en el nombre del producto.
La documentación de normas y las guías de seguridad sirven para ordenar preguntas y establecer un marco de revisión; no permiten, sin conocer el caso, emitir una aprobación universal. La fuente consultada sobre la norma identifica un documento de requisitos para robots industriales, mientras que la guía de EU-OSHA subraya el carácter amplio de la aplicación colaborativa. Las páginas disponibles no aportan una evaluación técnica de una instalación concreta ni determinan qué medidas serían suficientes en cada escenario.
Para decidir, una empresa debería pedir que fabricante, integrador y responsables de seguridad aclaren qué cubre cada documento y cómo se verificó la configuración instalada. Si cambian la herramienta, la tarea o el entorno, conviene revisar si la evaluación sigue siendo válida. Así se evita el error más común: tratar «cobot» como una garantía, cuando es apenas una etiqueta que debe dar paso a preguntas verificables.