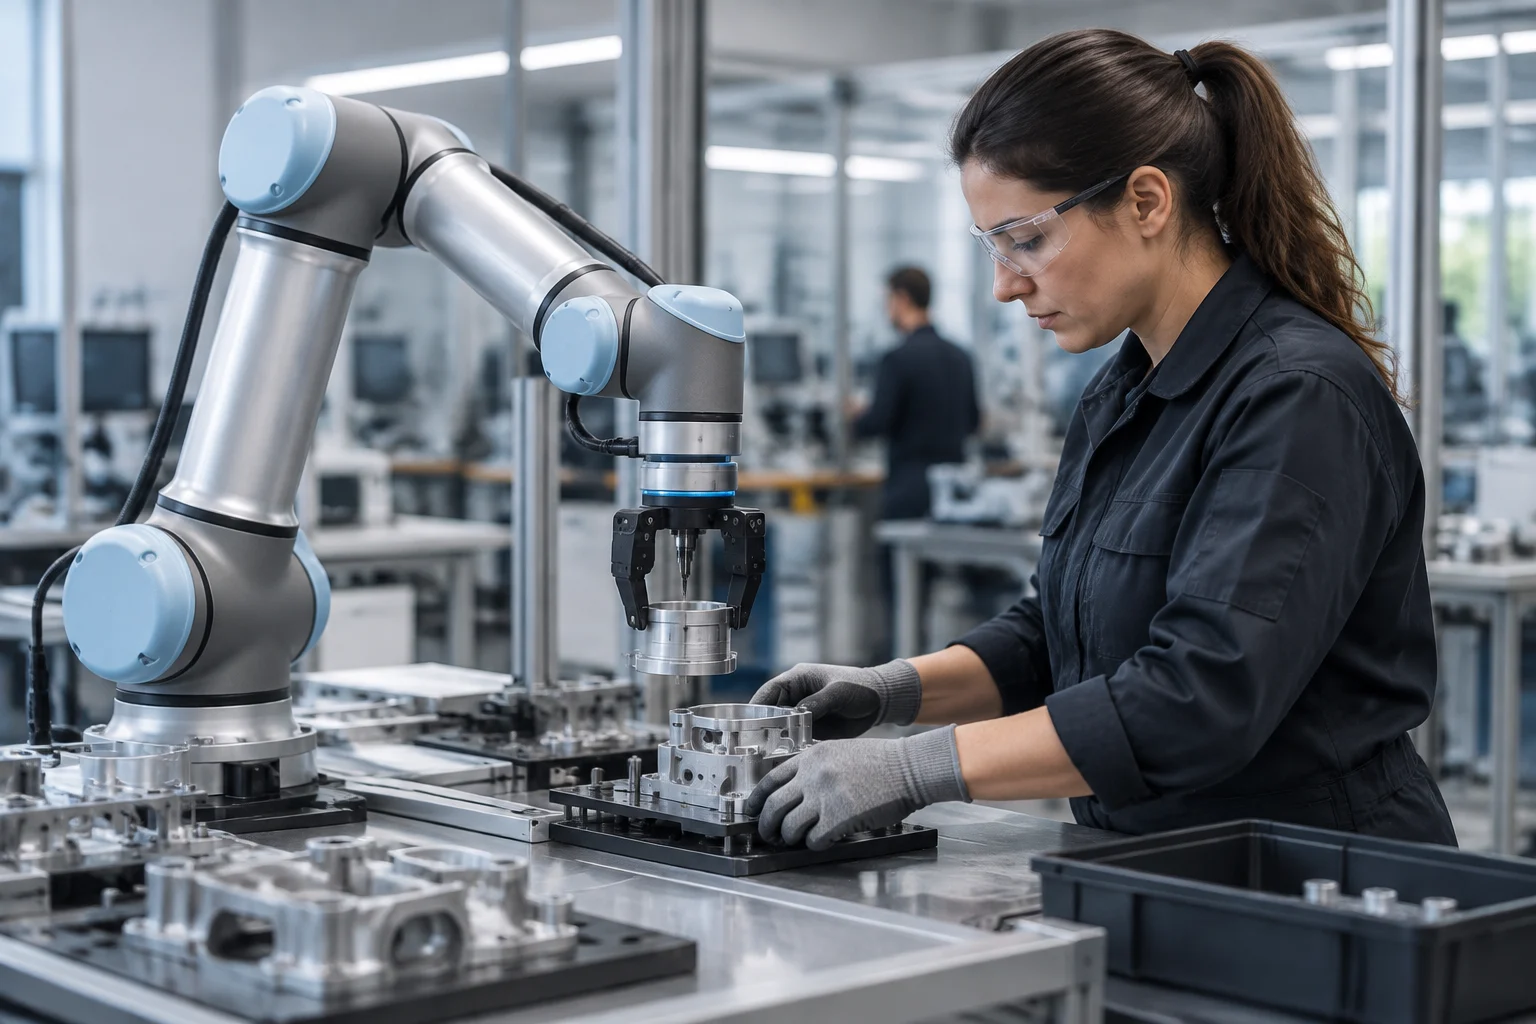
« Cobot » décrit une façon de travailler, pas une garantie de sécurité
Le mot « cobot » désigne souvent des robots conçus pour travailler à proximité de personnes. Cette description est utile, mais elle peut induire en erreur si on l’interprète comme une certification de sécurité ou comme la promesse que tout contact sera sans danger. Le bras robotisé n’est pas le seul élément à prendre en compte : la tâche effectuée, l’outil, la pièce manipulée, l’espace disponible et la manière dont les travailleurs et la machine interagissent comptent aussi.
Cette distinction est importante, car un même robot peut être intégré à des applications très différentes. Une cellule comprenant une machine fixe, un accès contrôlé et une séquence stable ne présente pas nécessairement les mêmes dangers qu’une opération où une personne partage l’espace avec le robot pendant un changement de pièces ou un réglage. La désignation commerciale de l’équipement ne permet pas de trancher ces différences. La question utile n’est pas de savoir si le robot est collaboratif, mais dans quelles conditions précises il peut fonctionner aux côtés d’une personne.
EU-OSHA présente la collaboration comme une caractéristique de l’application dans son ensemble : le système dans lequel les personnes et les robots interagissent, et non le robot pris isolément. L’agence indique également que l’utilisation de ces systèmes peut être associée à des changements dans l’organisation du travail, comme une intensification accrue ou une autonomie réduite. L’analyse doit donc être élargie : outre les blessures dues au contact, il convient de tenir compte de l’organisation de la tâche et des effets de l’automatisation sur les personnes qui l’exécutent. (Source : EU-OSHA, OSHwiki.)
Ce que les normes apportent et ce qu’elles ne tranchent pas à elles seules
La sécurité des robots industriels est abordée au moyen de normes techniques et d’obligations générales de sécurité applicables aux machines et aux lieux de travail. La norme de sécurité des robots industriels identifiée dans la recherche fournit un cadre pour les exigences de sécurité relatives aux robots. Une norme ne remplace toutefois pas l’évaluation d’une installation particulière : l’équipement est intégré à d’autres composants et utilisé dans un processus donné. La référence disponible correspond à une fiche de norme intitulée Robots and robotic devices. Safety requirements for industrial robots. (Source : BSI, fiche de norme.)
L’application peut comprendre des éléments extérieurs au robot qui modifient le risque : une pince, un outil de coupe, une charge aux arêtes vives, une table, une machine proche ou une voie de circulation. La programmation, les vitesses et les conditions d’utilisation prévisibles jouent également un rôle. Consulter la documentation du fabricant est donc indispensable, mais ne suffit pas pour conclure que l’installation finale est sûre dans toutes ses configurations.
Il faut distinguer trois niveaux : les caractéristiques déclarées de l’équipement, les exigences réglementaires applicables et les mesures mises en place sur le lieu de travail. Ces niveaux ne sont pas équivalents. Une déclaration concernant le robot ne décrit pas automatiquement tous les outils, accessoires et tâches qui seront ajoutés par la suite. De même, une référence à une norme ne démontre pas, à elle seule, que chaque danger de l’application a été évalué. La conformité d’un composant ne doit pas être confondue avec une conclusion automatique sur le système complet.
L’évaluation commence par la description du travail réel
Avant de sélectionner des mesures, il faut décrire le cycle de travail avec suffisamment de précision. Que fait le robot et que fait la personne ? À quels moments pénètrent-ils dans la zone partagée ? Y a-t-il des changements de produit, des réglages, du nettoyage ou le retrait de pièces coincées ? Une évaluation limitée au cycle normal risque d’ignorer des activités moins fréquentes, mais prévisibles, qui impliquent des accès ou des mouvements différents.
Il faut aussi examiner la présentation de la pièce, l’outil monté et ce qui peut se produire si le processus est interrompu. Un outil qui saisit ou manipule une charge peut introduire des dangers qui ne proviennent pas du bras robotisé lui-même. De même, le matériau, la géométrie et l’orientation de la pièce peuvent modifier les conséquences d’un contact. Il ne s’agit pas de supposer que chaque scénario se produira, mais d’identifier les conditions raisonnablement possibles et d’évaluer la façon dont elles sont maîtrisées.
Pour préparer l’examen, un plan pratique peut inclure les points suivants, sans remplacer le travail d’une personne compétente en sécurité des machines :
La personne et l’environnement font aussi partie du système
L’évaluation ne se limite pas à l’espace occupé physiquement par le robot. Elle doit prendre en compte la trajectoire de ses parties mobiles, les zones que son outil peut atteindre et les accès utilisés par les opérateurs ou le personnel de maintenance. L’aménagement du poste peut créer des risques : par exemple, une voie de passage qui traverse une zone de mouvement ou une opération manuelle qui oblige à s’approcher pendant une phase précise.
Il importe également de savoir qui interagit avec l’installation et dans quelles circonstances. Une tâche courante, une intervention de maintenance et une reprise après un arrêt peuvent impliquer des actions différentes. Des consignes compréhensibles et une formation adaptée aident à appliquer les mesures prévues, mais ne remplacent pas les protections techniques et ne rendent pas sûr un système mal conçu. Il est également utile de vérifier que les procédures correspondent à la séquence réelle de travail et restent pertinentes en cas de changement de produits ou d’équipes.
La dimension du travail n’est pas secondaire. EU-OSHA avertit que les robots collaboratifs peuvent être liés à des changements dans l’intensité du travail, l’autonomie et la surveillance. Cela ne signifie pas que ces effets apparaissent dans toutes les installations et ne permet pas de les attribuer automatiquement à une technologie donnée. Cela justifie toutefois d’examiner l’organisation du travail : qui contrôle le rythme, quelle marge la personne a pour arrêter ou modifier une tâche et comment les interruptions sont gérées. (Source : EU-OSHA, OSHwiki.)
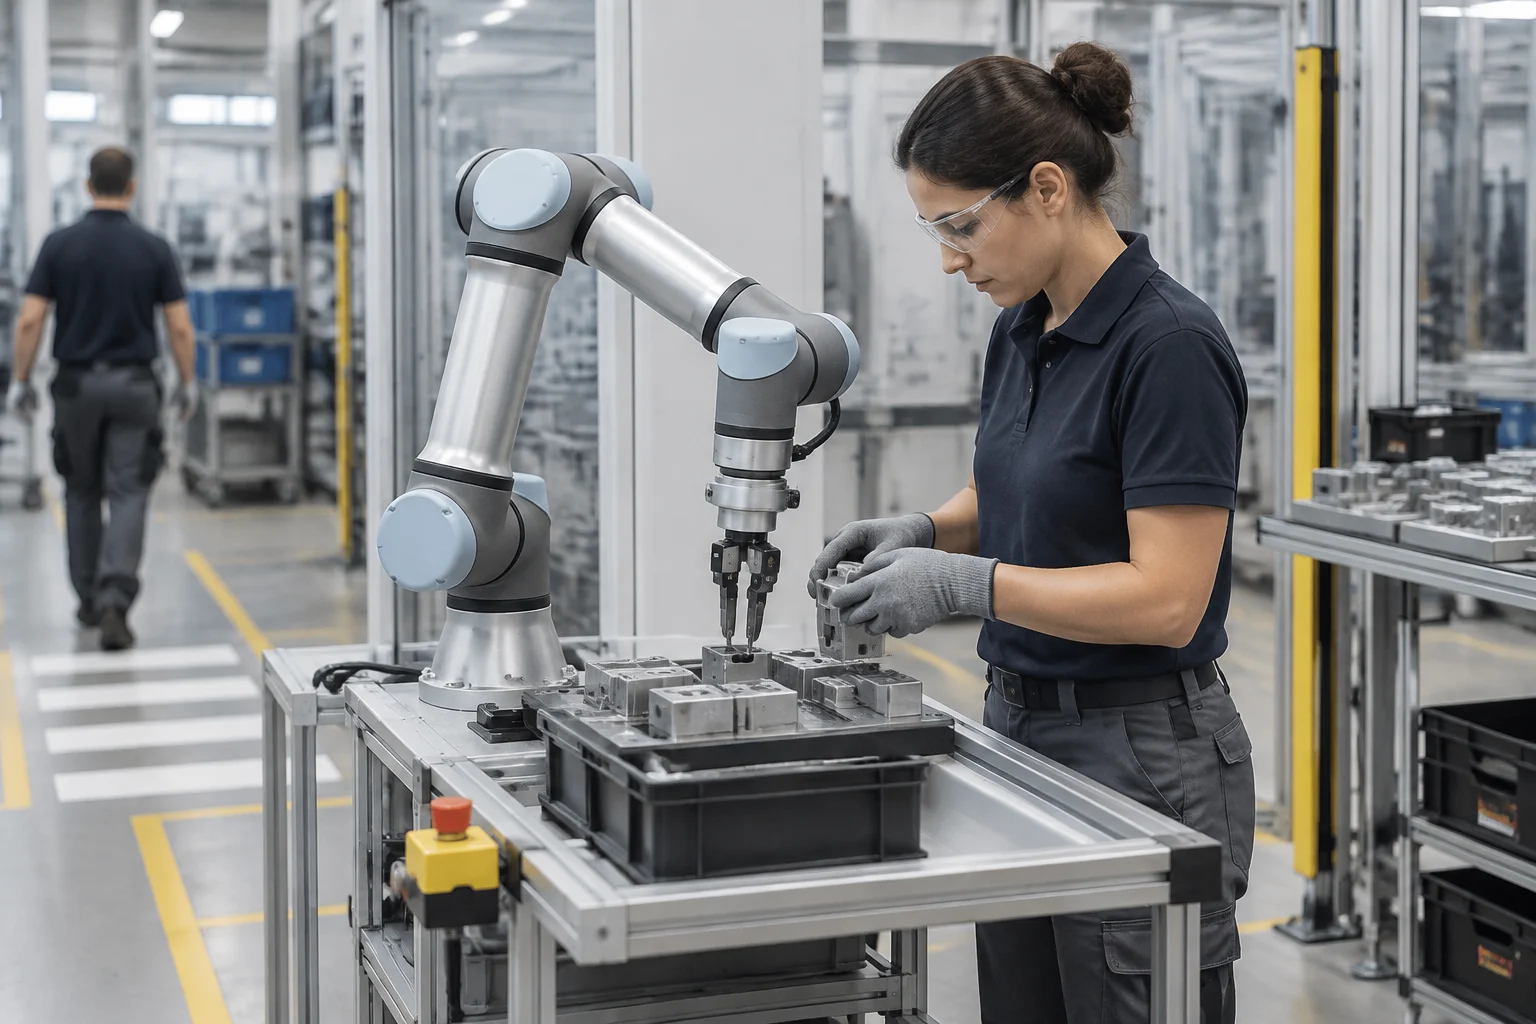
Fonctions de sécurité : examiner les conditions, pas seulement le nom
Les documents commerciaux peuvent employer des noms de fonctions qui évoquent une interaction plus étroite entre une personne et un robot. Le nom d’une fonction n’explique pas à lui seul les dangers qu’elle maîtrise, les limites dans lesquelles elle fonctionne ni ce qui se passe en cas d’anomalie. Pour l’interpréter, il faut consulter la documentation technique correspondante et comprendre les conditions d’utilisation : configuration, outil, charge, espace de travail et comportement en cas de défaillance ou de changement de processus.
La limitation des mouvements, l’arrêt du robot ou la surveillance d’une séparation peuvent faire partie d’une stratégie de sécurité, mais ces mesures ne sont pas interchangeables et ne s’évaluent pas indépendamment du reste du système. La présence de capteurs, par exemple, ne prouve pas que toutes les zones d’accès sont couvertes ni que la réaction à une intrusion est suffisante pour la tâche considérée. Il ne faut pas non plus supposer qu’un arrêt élimine les risques liés à l’outil ou à la pièce toujours tenue.
Il est donc plus utile de demander des éléments de preuve précis que d’accepter une brève description. Quelle fonction est déclarée ? Dans quelles conditions est-elle validée ? Quels composants interviennent ? Quels changements invalideraient la configuration examinée ? Il ne s’agit pas d’une liste universelle d’exigences légales, mais d’un moyen d’éviter qu’une caractéristique nominale ne remplace l’examen de l’application. Les informations disponibles ici ne permettent pas de fixer des valeurs de force, de vitesse ou de distance pour une installation particulière.
Comment examiner une proposition d’automatisation
Pour une petite entreprise qui envisage d’automatiser une tâche, la première question utile n’est pas nécessairement « Quel cobot acheter ? », mais plutôt « Quelle opération voulons-nous modifier et quels risques présente-t-elle aujourd’hui ? ». Cette formulation facilite la comparaison des propositions à partir de la tâche complète, plutôt que du seul rayon d’action, de la charge ou des fonctions annoncées d’un modèle. Elle rend également visibles les changements pouvant imposer une révision : un autre outil, une nouvelle pièce ou une modification de l’espace de travail.
Un premier examen des documents peut suivre les étapes ci-dessous :
- Décrire le cycle normal et les interventions prévisibles, notamment les réglages et la reprise après interruption.
- Identifier le robot, l’outil, la pièce, les équipements voisins et les accès des personnes.
- Demander à l’intégrateur ou au fournisseur la documentation de sécurité pertinente et les conditions d’utilisation déclarées.
- Demander quelle évaluation a été réalisée pour l’application configurée et quels changements imposent de la réexaminer.
- Confirmer qui entretient les mesures, forme le personnel et met à jour les procédures lorsque le processus change.
Conclusion : évaluer l’application, pas acheter une étiquette
Un robot qualifié de collaboratif peut faire partie d’une application conçue pour que personnes et machines partagent des tâches ou des espaces. Mais le terme ne permet pas, à lui seul, de savoir si l’application est sûre. La réponse dépend des mouvements, de l’outil, de la pièce, de l’environnement, des tâches humaines et des mesures choisies et intégrées. L’évaluation doit porter sur l’installation réelle et ne pas s’arrêter au nom du produit.
La documentation normative et les guides de sécurité aident à structurer les questions et à établir un cadre d’examen ; sans connaître le cas, ils ne permettent pas de délivrer une approbation universelle. La source normative consultée identifie un document relatif aux exigences de sécurité des robots industriels, tandis que le guide d’EU-OSHA souligne la portée globale de l’application collaborative. Les pages disponibles ne fournissent pas d’évaluation technique d’une installation précise et ne déterminent pas quelles mesures suffiraient dans chaque situation.
Pour prendre une décision, une entreprise devrait demander au fabricant, à l’intégrateur et aux responsables de la sécurité de préciser ce que couvre chaque document et comment la configuration installée a été vérifiée. Si l’outil, la tâche ou l’environnement change, il convient de vérifier si l’évaluation reste valable. On évite ainsi l’erreur la plus courante : traiter « cobot » comme une garantie alors qu’il s’agit seulement d’une étiquette qui doit conduire à poser des questions vérifiables.