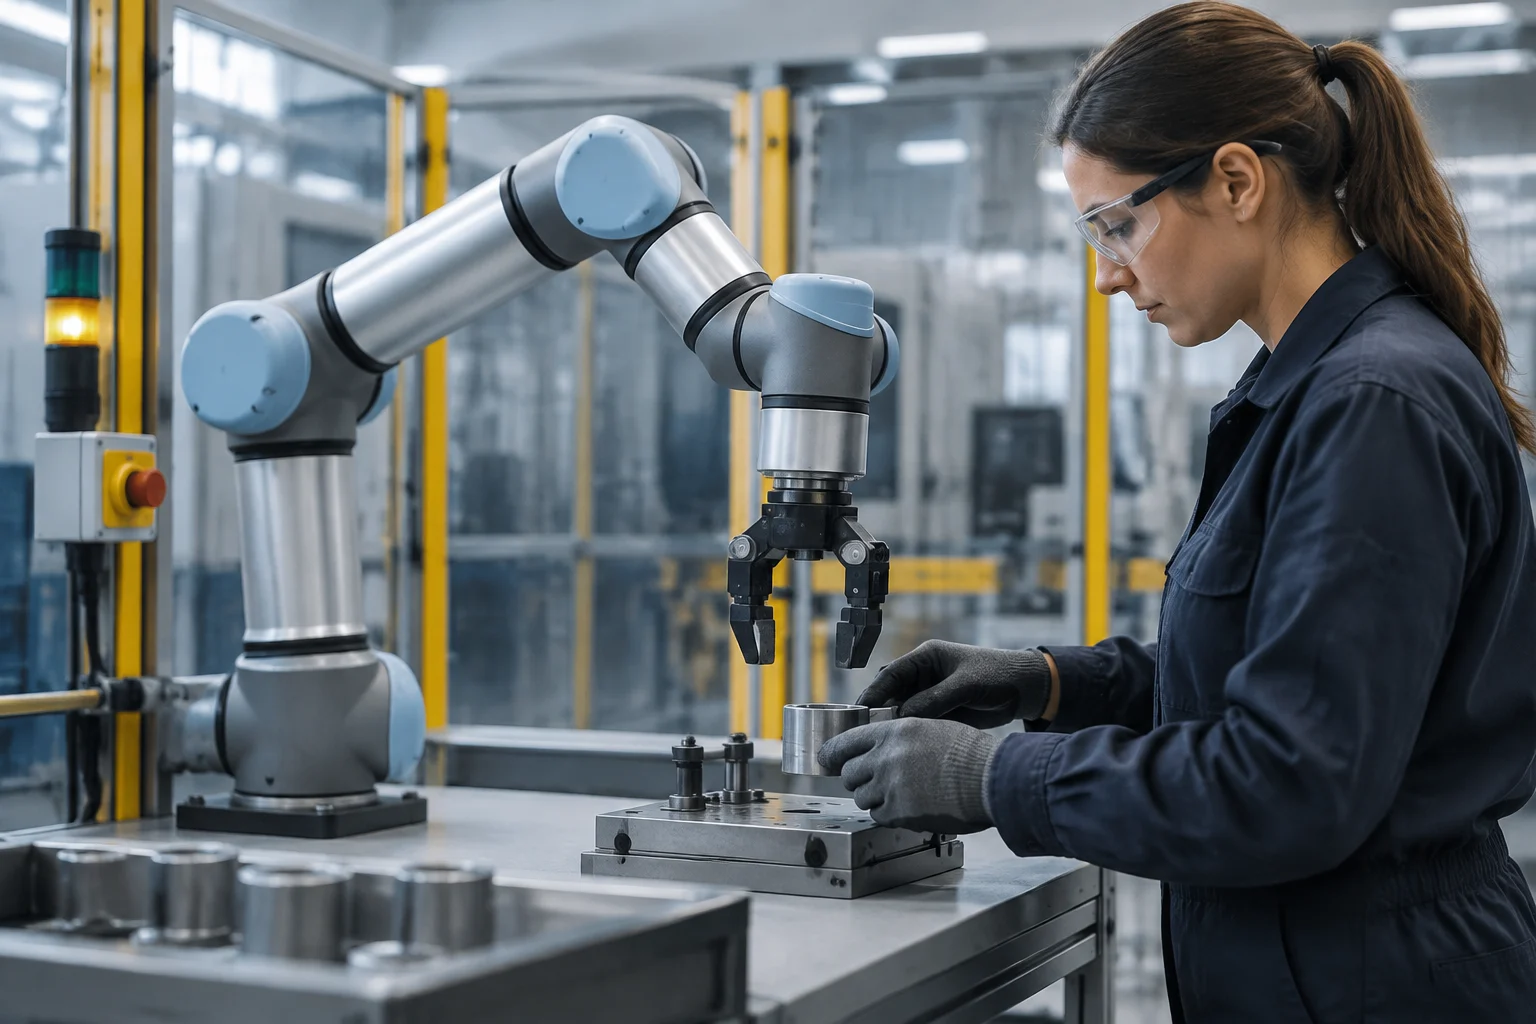
Dos partes, dos niveles de responsabilidad
El borrador alude a las ediciones 2025 de ISO 10218 y las presenta como una división entre requisitos aplicables al robot industrial y requisitos para sus aplicaciones y células. El paquete de fuentes verificado para esta revisión no incluye fichas oficiales de ISO que permitan confirmar el alcance concreto de cada parte, su fecha de publicación o qué ediciones sustituyen. Por eso, esos detalles normativos no se presentan aquí como hechos verificados.
La distinción sigue siendo útil como criterio de lectura: las características de un brazo no describen por sí solas el entorno donde se instalará. La herramienta, la pieza, los equipos cercanos y las tareas de operación o mantenimiento pueden cambiar las condiciones de uso. Conviene distinguir el componente del conjunto y pedir documentación que indique qué configuración y qué tareas se evaluaron, sin asumir que la mención de una norma resuelve por sí sola la seguridad de una instalación.
En la práctica, una descripción del robot no basta para entender cómo se comportará integrado en un puesto. El mismo componente puede formar parte de aplicaciones distintas, con herramientas, cargas, recorridos y actividades humanas diferentes. Por eso, al revisar documentación, es útil comprobar que identifica con suficiente precisión el conjunto evaluado y no solo el modelo del brazo. Esta cautela no añade requisitos normativos: ayuda a evitar que una afirmación sobre un componente se interprete como conclusión sobre toda la célula.
«Colaborativo» describe una posibilidad, no un resultado
En el uso corriente, «cobot» se emplea para hablar de robots destinados a colaborar con personas. Pero la palabra, por sí sola, no permite concluir que una tarea sea segura ni que una instalación concreta esté preparada para compartir espacio de trabajo. La combinación de robot, herramienta, pieza, controles, sensores, velocidad, trayectorias y actividad humana determina el contexto que habría que examinar.
Por eso, ante una afirmación de que un robot es «colaborativo», conviene aclarar qué se está describiendo: una capacidad disponible, una función de seguridad, una configuración evaluada o una célula completa. Son cosas distintas. La etiqueta no especifica qué riesgos se han considerado ni bajo qué condiciones funcionarán las medidas de protección. La evaluación y las obligaciones aplicables deben determinarse para el equipo y la jurisdicción correspondientes; las fuentes verificadas aquí no bastan para atribuir recomendaciones concretas a OSHA ni para resumir requisitos jurídicos.
La diferencia importa porque una capacidad disponible no demuestra que esté activa, que sea adecuada para la tarea ni que se haya comprobado en el puesto previsto. Del mismo modo, una función de seguridad forma parte de la evaluación, pero no describe por sí sola todas las interacciones posibles entre la persona y el sistema. Para entender una afirmación comercial, conviene preguntar qué alcance tiene y qué documentación la respalda, sin convertir un término general en una garantía sobre condiciones que no se han descrito.
Evaluar la tarea y sus cambios previsibles
Una evaluación práctica empieza por describir qué harán las personas y el robot, en qué secuencia y bajo qué condiciones. Además del ciclo habitual, resulta útil incluir preparación, cambios de pieza o herramienta, atascos, recuperación tras una parada y mantenimiento. NIST publicó un trabajo cuyo título identifica la caracterización de la seguridad de la colaboración humano-robot en fabricación según las tareas. La ficha de publicación disponible permite identificar el tema, pero no aporta aquí detalles suficientes para describir métodos o resultados.
El análisis debe traducirse en medidas que puedan comprobarse y mantenerse. Según los peligros y la aplicación, puede ser necesario controlar el acceso, limitar movimientos o velocidad, separar físicamente zonas o incorporar funciones de seguridad. No existe una combinación universal que pueda recomendarse sin conocer el sistema. También es prudente registrar qué configuración se examinó y revisar la evaluación cuando cambien la herramienta, la carga, el programa o la distribución del puesto. Ese registro ayuda a relacionar cada medida con las condiciones que se tuvieron en cuenta y a detectar cuándo una modificación requiere una nueva revisión.
Describir las tareas con detalle permite considerar no solo el movimiento automatizado, sino también lo que las personas hacen antes, durante y después del ciclo. Una intervención para resolver un atasco, por ejemplo, no es necesariamente equivalente a la operación normal; por eso resulta útil incluirla en la descripción, sin dar por supuesto que las medidas previstas para el ciclo habitual cubren cualquier situación. La evaluación también debe poder cotejarse con la configuración real: si cambian elementos relevantes, la documentación anterior quizá ya no describa el sistema tal como se utiliza.
Contacto físico y distancia: qué medir
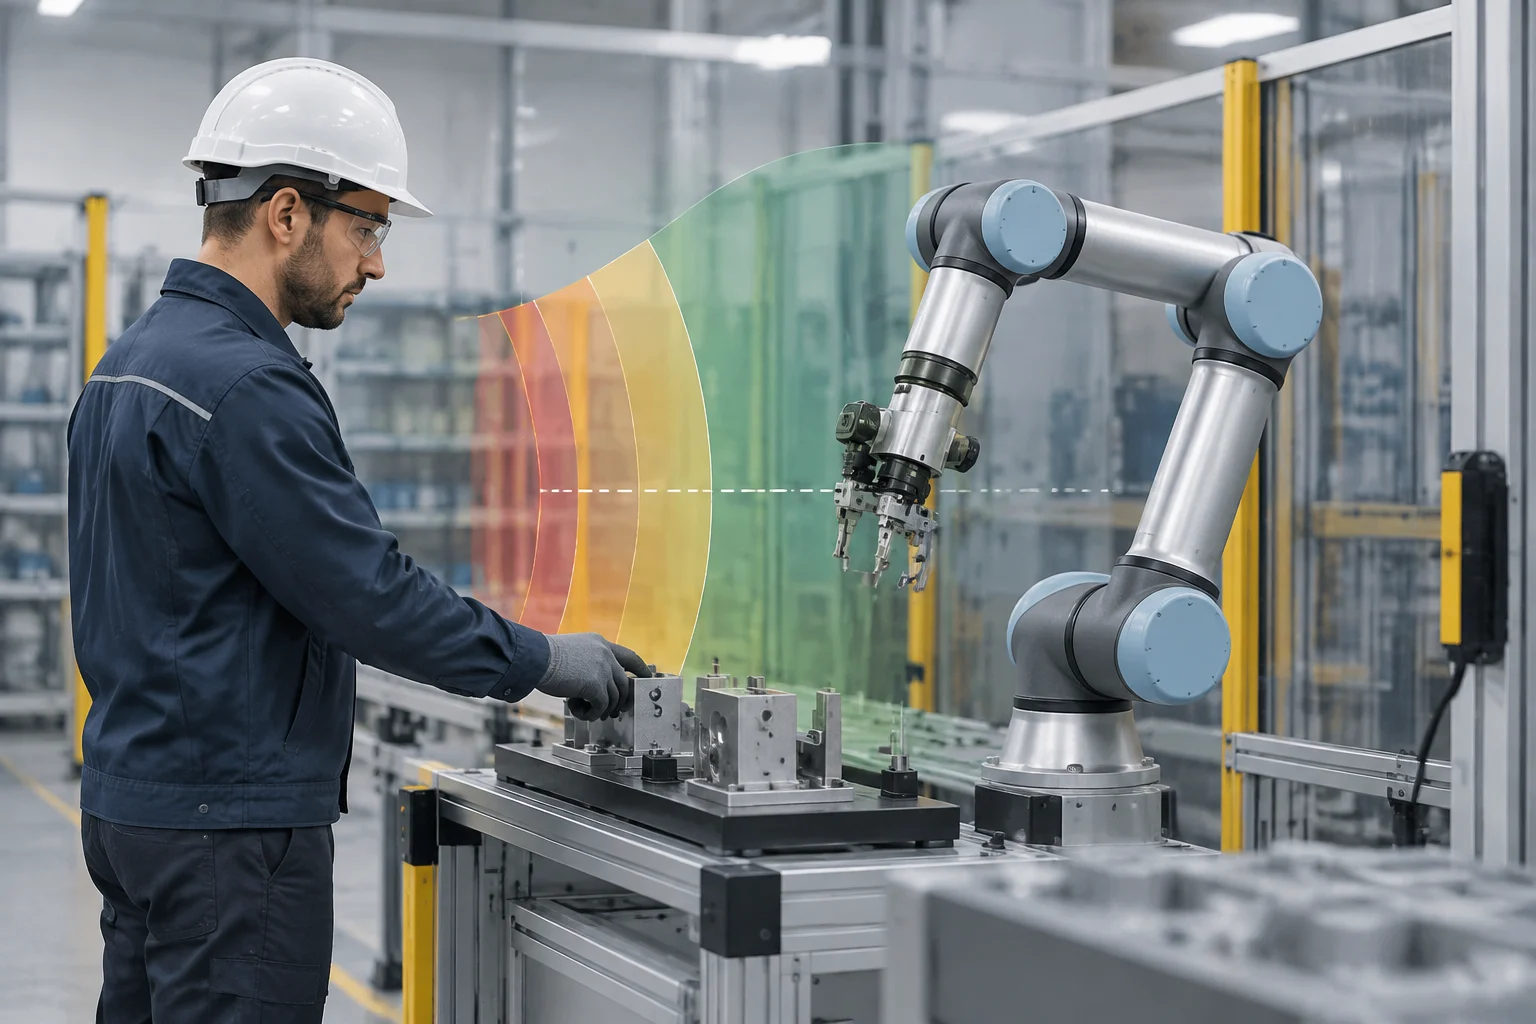
Las aplicaciones pueden plantear interacciones distintas: algunas buscan mantener separación entre la persona y el robot; otras pueden permitir contacto bajo condiciones determinadas. No basta con el nombre de una función para saber cómo responde el sistema. La evidencia debe corresponder a la configuración instalada y al tipo de interacción que se pretende controlar. NIST publicó un trabajo cuyo título identifica un banco de pruebas para evaluar la monitorización de velocidad y separación en un entorno colaborativo. La ficha disponible permite identificar el propósito general, pero no detallar sus parámetros ni extraer resultados sobre una instalación concreta.
En cuanto al contacto físico, el material verificado de este paquete no incluye la ficha de ISO/PAS 5672 necesaria para confirmar su alcance y exclusiones. Por ello, no se presentan aquí afirmaciones específicas sobre ese documento ni sobre qué peligros cubre. Como criterio general de lectura, una medición aporta información sobre aquello que mide, pero no debería interpretarse automáticamente como una evaluación integral de todos los riesgos. El alcance de la evidencia importa: hay que preguntar qué magnitudes se midieron, en qué condiciones y qué aspectos quedan fuera.
La distinción entre mantener distancia y permitir contacto también orienta qué preguntas hacer, pero no sustituye el análisis de la aplicación. En el primer caso, interesa saber cómo se ha considerado la detección y la respuesta del sistema; en el segundo, resulta importante conocer qué mediciones respaldan la evaluación y cuáles son sus límites. En ambos, la evidencia debe relacionarse con el equipo y las condiciones de uso que se están valorando, no trasladarse sin más desde una descripción genérica o un ensayo diferente.
Qué aporta la investigación y qué no permite concluir
NIST publicó trabajos sobre caracterización de la colaboración humano-robot basada en tareas y sobre evaluación de la monitorización de velocidad y separación. Son referencias a investigación y métodos de evaluación, no pruebas de que una célula determinada haya sido inspeccionada o certificada. Las fichas incluidas permiten identificar esos trabajos, pero no describir en detalle sus protocolos o resultados.
Otra investigación incluida en el paquete aborda la limitación de potencia y fuerza (PFL) y estudia un método de sensibilidad a colisiones con pruebas en simulación y en brazos robóticos. El resumen informa de experimentos en escenarios concretos, entre ellos una tarea simulada de recogida y colocación. Esos resultados no equivalen a una validación general de cualquier robot o aplicación. La correspondencia entre evidencia y uso real es esencial: resultados obtenidos en otros equipos, tareas o condiciones no bastan para dar por verificado el sistema instalado.
También se identifica una publicación de NIST sobre sensores para robots colaborativos en fabricación inteligente, pero el extracto disponible no aporta información suficiente para afirmar resultados o requisitos técnicos concretos. Por tanto, su mención permite reconocer el tema abordado, no atribuirle conclusiones que el material consultado no respalda. En conjunto, estas referencias pueden servir para ubicar líneas de investigación y enfoques de evaluación; no reemplazan la información específica que se necesita para valorar una instalación particular.
Lista de comprobación antes de aceptar una afirmación
Antes de adquirir o poner en servicio una solución, solicite una descripción de la aplicación examinada: configuración del robot, herramienta, cargas, tareas, límites de movimiento y disposición del puesto. Pida también la evaluación de riesgos disponible, las medidas asociadas a cada peligro y la documentación de operación y mantenimiento. Como las fuentes actuales no verifican el alcance de ISO 10218-2 ni las recomendaciones atribuidas a OSHA en el borrador, esos detalles normativos se han omitido. Una descripción específica permite comparar lo evaluado con lo que realmente se instalará, en lugar de apoyarse en una afirmación general sobre el modelo.
Después, compruebe que las funciones citadas corresponden a la configuración instalada y que su comportamiento se ha verificado bajo las condiciones previstas. Pregunte qué ocurre ante fallos de sensores o cambios de carga, quién autoriza modificaciones y cómo se gestiona el acceso durante ajustes y mantenimiento. Si puede producirse contacto, solicite los datos de medición y sus límites; si se depende de mantener distancia, pregunte cómo se han tenido en cuenta la detección y la respuesta del sistema. Estas preguntas no sustituyen el criterio de profesionales competentes: ayudan a diferenciar una capacidad declarada de una aplicación examinada. La conclusión depende de la instalación concreta y debe revisarse si cambian las condiciones de uso.
Para que la comparación sea clara, la información solicitada debería permitir identificar qué se examinó y con qué condiciones se relaciona cada medida. Si la documentación no cubre una tarea que se realiza en la práctica, o describe una herramienta o disposición distinta, conviene pedir que se aclare la diferencia antes de dar por aplicable la evaluación. También ayuda confirmar cómo se gestionan las modificaciones posteriores, de modo que un cambio en el puesto no pase inadvertido respecto a la revisión original. La lista no determina por sí sola si una solución es segura: organiza las preguntas necesarias para juzgar la correspondencia entre lo declarado y lo instalado.