Duas partes, dois níveis de responsabilidade
O rascunho faz referência às edições de 2025 da ISO 10218 e apresenta-as como uma divisão entre requisitos aplicáveis ao robô industrial e requisitos para as suas aplicações e células. O conjunto de fontes verificadas para esta revisão não inclui registos oficiais da ISO que permitam confirmar o âmbito específico de cada parte, a data de publicação ou quais edições substituem. Por esse motivo, esses detalhes normativos não são apresentados aqui como factos verificados.
A distinção continua a ser útil como critério de leitura: as características de um braço robótico não descrevem, por si só, o ambiente onde será instalado. A ferramenta, a peça, os equipamentos próximos e as tarefas de operação ou manutenção podem alterar as condições de utilização. É importante distinguir o componente do conjunto e pedir documentação que indique a configuração e as tarefas avaliadas, sem presumir que a simples referência a uma norma, por si só, resolve a segurança de uma instalação.
Na prática, uma descrição do robô não basta para compreender como se comportará quando integrado num posto de trabalho. O mesmo componente pode fazer parte de aplicações diferentes, com ferramentas, cargas, percursos e atividades humanas distintos. Ao analisar a documentação, é útil confirmar que identifica com precisão suficiente o conjunto avaliado, e não apenas o modelo do braço robótico. Esta precaução não acrescenta requisitos normativos: ajuda a evitar que uma afirmação sobre um componente seja interpretada como conclusão sobre toda a célula.
«Colaborativo» descreve uma possibilidade, não um resultado
Na utilização corrente, «cobot» é usado para designar robôs concebidos para colaborar com pessoas. Mas a palavra, por si só, não permite concluir que uma tarefa é segura nem que uma instalação específica está preparada para partilhar o espaço de trabalho. A combinação de robô, ferramenta, peça, controlos, sensores, velocidade, trajetórias e atividade humana define o contexto que deve ser examinado.
Perante a afirmação de que um robô é «colaborativo», convém esclarecer o que está a ser descrito: uma capacidade disponível, uma função de segurança, uma configuração avaliada ou uma célula completa. São coisas diferentes. A designação não especifica que perigos foram considerados nem em que condições funcionarão as medidas de proteção. A avaliação e as obrigações aplicáveis devem ser determinadas para o equipamento e a jurisdição em causa; as fontes aqui verificadas não são suficientes para atribuir recomendações específicas à OSHA nem para resumir requisitos jurídicos.
A diferença é importante porque a disponibilidade de uma capacidade não demonstra que esta esteja ativa, seja adequada à tarefa ou tenha sido verificada no posto previsto. Da mesma forma, uma função de segurança integra a avaliação, mas não descreve, por si só, todas as interações possíveis entre a pessoa e o sistema. Para compreender uma afirmação comercial, é útil perguntar qual é o seu âmbito e que documentação a sustenta, sem transformar um termo geral numa garantia relativa a condições que não foram descritas.
Avaliar a tarefa e as alterações previsíveis
Uma avaliação prática começa por descrever o que as pessoas e o robô farão, em que sequência e em que condições. Além do ciclo habitual, é útil incluir a preparação, as mudanças de peça ou ferramenta, os encravamentos, a recuperação após uma paragem e a manutenção. O NIST publicou um trabalho cujo título identifica a caracterização da segurança da colaboração humano-robô na indústria transformadora com base nas tarefas. O registo de publicação disponível permite identificar o tema, mas não fornece aqui detalhes suficientes para descrever métodos ou resultados.
A análise deve traduzir-se em medidas que possam ser verificadas e mantidas. Dependendo dos perigos e da aplicação, poderá ser necessário controlar o acesso, limitar movimentos ou velocidade, separar fisicamente zonas ou incorporar funções de segurança. Não existe uma combinação universal que possa ser recomendada sem conhecer o sistema. Também é prudente registar a configuração examinada e rever a avaliação quando mudarem a ferramenta, a carga, o programa ou a disposição do posto de trabalho. Esse registo ajuda a relacionar cada medida com as condições consideradas e a identificar quando uma alteração exige nova revisão.
Descrever detalhadamente as tarefas permite considerar não apenas os movimentos automatizados, mas também o que as pessoas fazem antes, durante e depois do ciclo. Uma intervenção para resolver um encravamento, por exemplo, não é necessariamente equivalente à operação normal; por isso, é útil incluí-la na descrição, sem presumir que as medidas previstas para o ciclo habitual abrangem qualquer situação. A avaliação também deve poder ser comparada com a configuração real: se elementos relevantes mudarem, a documentação anterior poderá deixar de descrever o sistema tal como é utilizado.
Contacto físico e distância: o que medir
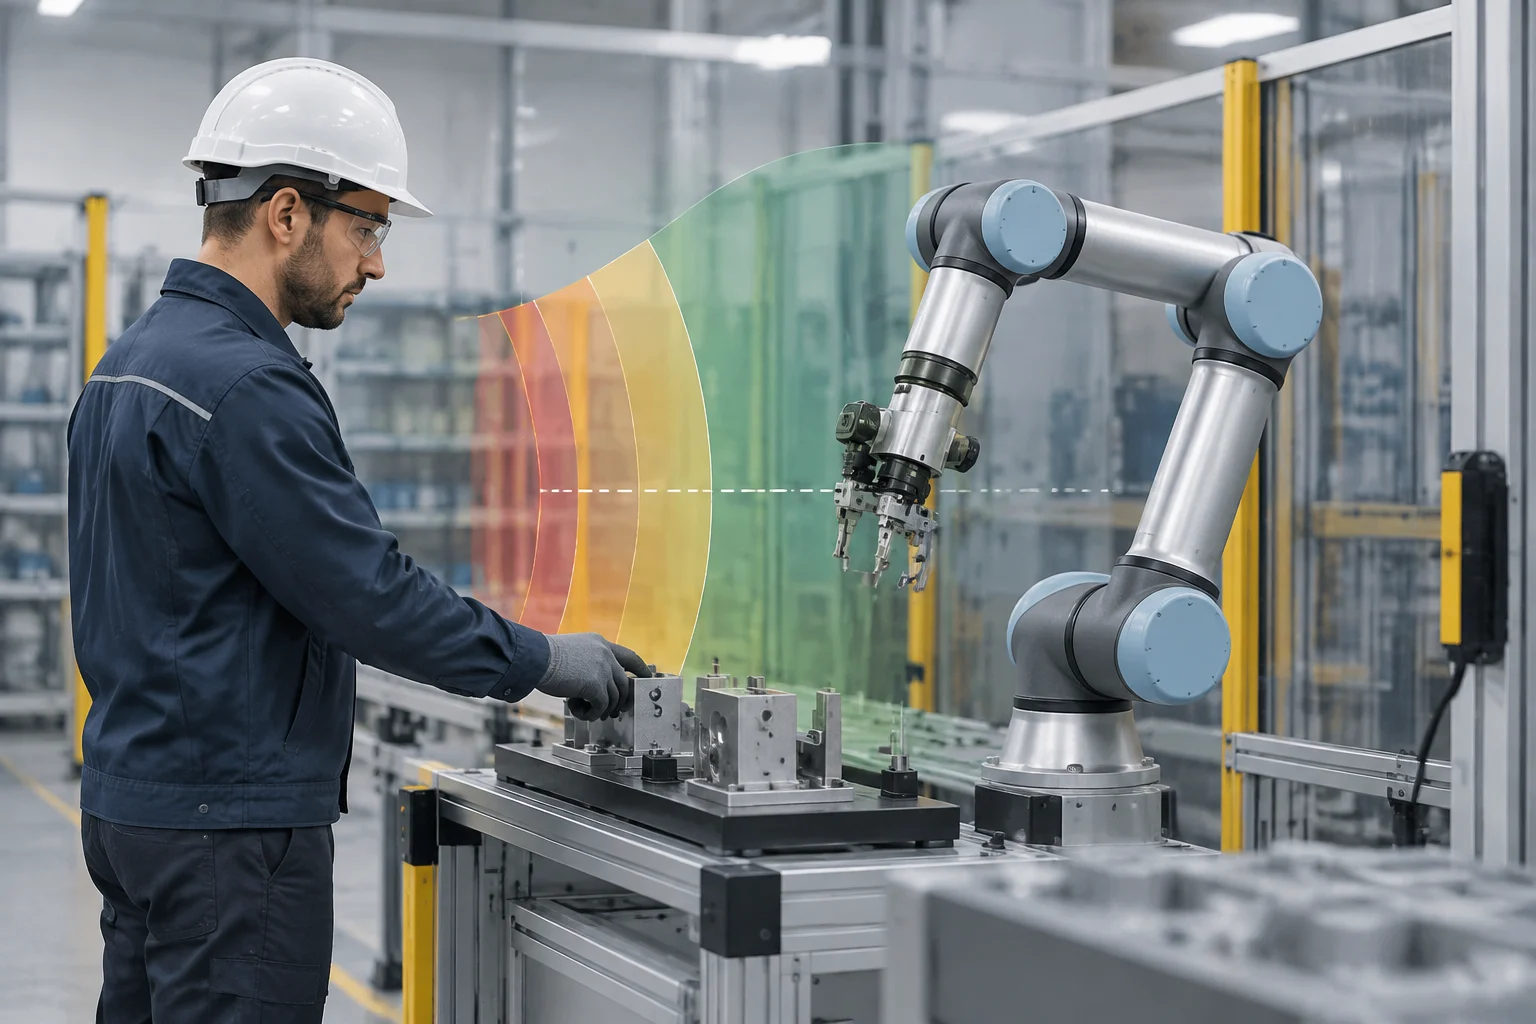
As aplicações podem envolver interações diferentes: algumas procuram manter a separação entre a pessoa e o robô, enquanto outras podem permitir contacto em condições determinadas. O nome de uma função não basta para saber como o sistema responde. A evidência deve corresponder à configuração instalada e ao tipo de interação que se pretende controlar. O NIST publicou um trabalho cujo título identifica uma plataforma de ensaio para avaliar a monitorização de velocidade e separação num ambiente colaborativo. O registo disponível identifica o objetivo geral, mas não fornece detalhes suficientes para especificar os parâmetros ou tirar conclusões sobre uma instalação específica.
Quanto ao contacto físico, o material verificado neste conjunto não inclui o registo da ISO/PAS 5672 necessário para confirmar o seu âmbito e as exclusões. Por isso, não são aqui apresentadas afirmações específicas sobre esse documento nem sobre os perigos que abrange. Como princípio geral de leitura, uma medição fornece informação sobre aquilo que mede, mas não deve ser interpretada automaticamente como uma avaliação abrangente de todos os riscos. O âmbito da evidência é importante: é necessário perguntar que grandezas foram medidas, em que condições e que aspetos ficam de fora.
A distinção entre manter distância e permitir contacto também orienta as perguntas a fazer, mas não substitui a análise da aplicação. No primeiro caso, é importante saber como foram considerados a deteção e a resposta do sistema; no segundo, importa conhecer que medições sustentam a avaliação e quais são os seus limites. Em ambos os casos, a evidência deve estar relacionada com o equipamento e as condições de utilização avaliadas, e não ser transferida sem mais a partir de uma descrição genérica ou de um ensaio diferente.
O que a investigação acrescenta e o que não permite concluir
O NIST publicou trabalhos sobre a caracterização da colaboração humano-robô baseada em tarefas e sobre a avaliação da monitorização de velocidade e separação. São referências a investigação e a métodos de avaliação, não provas de que uma célula específica tenha sido inspecionada ou certificada. Os registos incluídos permitem identificar esses trabalhos, mas não descrevem em detalhe os seus protocolos ou resultados.
Outra investigação incluída no conjunto aborda a limitação de potência e força (PFL) e estuda um método de sensibilidade a colisões testado em simulação e em braços robóticos. O resumo relata experiências em cenários específicos, incluindo uma tarefa simulada de recolha e colocação. Esses resultados não equivalem a uma validação geral de qualquer robô ou aplicação. A correspondência entre a evidência e a utilização real é essencial: resultados obtidos com outros equipamentos, tarefas ou condições não bastam para considerar verificado o sistema instalado.
Também é identificada uma publicação do NIST sobre sensores para robôs colaborativos na produção inteligente, mas o excerto disponível não contém informação suficiente para afirmar resultados ou requisitos técnicos específicos. A sua referência permite, portanto, reconhecer o tema abordado, mas não atribuir conclusões que o material consultado não sustenta. Em conjunto, estas referências podem ajudar a situar linhas de investigação e abordagens de avaliação; não substituem a informação específica necessária para avaliar uma instalação concreta.
Lista de verificação antes de aceitar uma afirmação
Antes de adquirir ou colocar em funcionamento uma solução, solicite uma descrição da aplicação examinada: configuração do robô, ferramenta, cargas, tarefas, limites de movimento e disposição do posto de trabalho. Peça também a avaliação de riscos disponível, as medidas associadas a cada perigo e a documentação de operação e manutenção. Como as fontes atuais não verificam o âmbito da ISO 10218-2 nem as recomendações atribuídas à OSHA no rascunho, esses detalhes normativos foram omitidos. Uma descrição específica permite comparar o que foi avaliado com aquilo que será efetivamente instalado, em vez de depender de uma afirmação genérica sobre o modelo.
Em seguida, confirme que as funções mencionadas correspondem à configuração instalada e que o seu comportamento foi verificado nas condições previstas. Pergunte o que acontece perante falhas dos sensores ou alterações de carga, quem autoriza modificações e como é gerido o acesso durante ajustes e manutenção. Se puder ocorrer contacto, solicite os dados das medições e os respetivos limites; se a segurança depender da manutenção da distância, pergunte como foram considerados a deteção e a resposta do sistema. Estas perguntas não substituem o juízo de profissionais competentes: ajudam a distinguir uma capacidade declarada de uma aplicação avaliada. A conclusão depende da instalação concreta e deve ser revista se as condições de utilização mudarem.
Para que a comparação seja clara, a informação solicitada deve permitir identificar o que foi examinado e as condições a que cada medida se refere. Se a documentação não abranger uma tarefa realizada na prática, ou descrever uma ferramenta ou disposição diferente, convém pedir esclarecimentos antes de considerar a avaliação aplicável. Também é útil confirmar como são geridas as modificações posteriores, para que uma alteração no posto de trabalho não passe despercebida em relação à revisão original. A lista não determina, por si só, se uma solução é segura: organiza as perguntas necessárias para avaliar a correspondência entre o que foi declarado e o que está instalado.