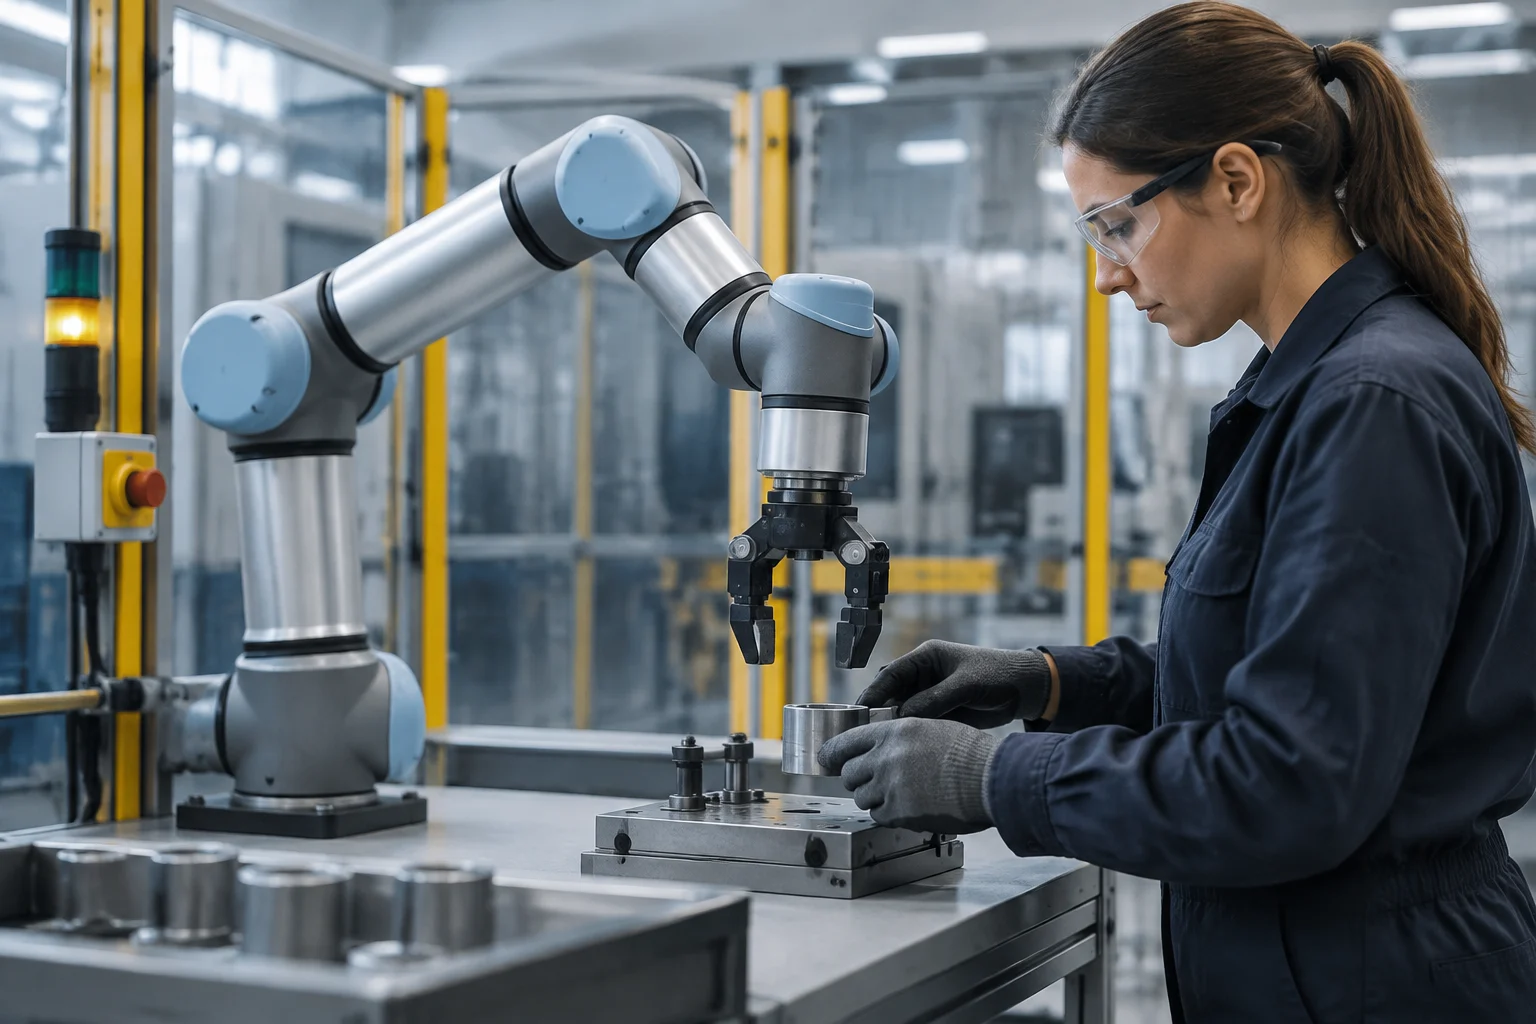
Deux parties, deux niveaux de responsabilité
Le projet fait référence aux éditions 2025 de l’ISO 10218 et les présente comme une division entre les exigences applicables au robot industriel et celles qui concernent ses applications et ses cellules. Le dossier de sources vérifiées pour cette révision ne contient pas de notices officielles de l’ISO permettant de confirmer la portée précise de chaque partie, sa date de publication ou les éditions qu’elle remplace. Ces détails normatifs ne sont donc pas présentés ici comme des faits vérifiés.
Cette distinction reste utile comme principe de lecture : les caractéristiques d’un bras robotisé ne décrivent pas, à elles seules, l’environnement où il sera installé. L’outil, la pièce, les équipements à proximité ainsi que les tâches d’exploitation ou de maintenance peuvent modifier les conditions d’utilisation. Il convient de distinguer le composant de l’ensemble et de demander des documents précisant la configuration et les tâches évaluées, sans supposer que la simple mention d’une norme suffit à régler la question de la sécurité d’une installation.
En pratique, une description du robot ne suffit pas à comprendre son comportement une fois intégré à un poste de travail. Un même composant peut être utilisé dans des applications différentes, avec des outils, des charges, des trajectoires et des activités humaines distincts. Lors de l’examen de la documentation, il est donc utile de vérifier qu’elle identifie l’ensemble évalué avec suffisamment de précision et ne se limite pas au modèle du bras robotisé. Cette précaution n’ajoute pas d’exigences normatives : elle évite qu’une affirmation concernant un composant soit interprétée comme une conclusion portant sur toute la cellule.
« Collaboratif » décrit une possibilité, pas un résultat
Dans le langage courant, le mot « cobot » désigne des robots destinés à collaborer avec des personnes. Mais ce terme ne permet pas, à lui seul, de conclure qu’une tâche est sûre ou qu’une installation donnée est prête à partager un espace de travail. La combinaison du robot, de l’outil, de la pièce, des commandes, des capteurs, de la vitesse, des trajectoires et de l’activité humaine définit le contexte qu’il faut examiner.
Face à l’affirmation qu’un robot est « collaboratif », il convient donc de préciser ce qu’elle décrit : une capacité disponible, une fonction de sécurité, une configuration évaluée ou une cellule complète. Il s’agit de choses différentes. La mention ne précise pas quels dangers ont été pris en compte ni dans quelles conditions les mesures de protection fonctionneront. L’évaluation et les obligations applicables doivent être déterminées en fonction de l’équipement et de la juridiction concernés ; les sources vérifiées ici ne suffisent pas à attribuer des recommandations précises à l’OSHA ni à résumer des exigences juridiques.
Cette différence est importante, car l’existence d’une capacité ne prouve pas qu’elle est activée, adaptée à la tâche ou vérifiée au poste prévu. De même, une fonction de sécurité contribue à l’évaluation, mais ne décrit pas à elle seule toutes les interactions possibles entre la personne et le système. Pour comprendre une affirmation commerciale, il convient de demander quelle est sa portée et quels documents l’étayent, sans transformer un terme général en garantie concernant des conditions qui n’ont pas été décrites.
Évaluer la tâche et les changements prévisibles
Une évaluation pratique commence par décrire ce que feront les personnes et le robot, dans quel ordre et dans quelles conditions. Outre le cycle normal, il est utile d’inclure la préparation, les changements de pièce ou d’outil, les blocages, la reprise après un arrêt et la maintenance. Le NIST a publié un travail dont le titre porte sur la caractérisation, en fonction des tâches, de la sécurité de la collaboration humain-robot dans la fabrication. La notice de publication disponible permet d’identifier le sujet, mais ne fournit pas ici suffisamment de détails pour décrire les méthodes ou les résultats.
L’analyse doit déboucher sur des mesures vérifiables et maintenables. Selon les dangers et l’application, il peut être nécessaire de contrôler l’accès, de limiter les mouvements ou la vitesse, de séparer physiquement des zones ou d’intégrer des fonctions de sécurité. Il n’existe pas de combinaison universelle recommandable sans connaître le système. Il est également prudent de consigner la configuration examinée et de revoir l’évaluation lorsque l’outil, la charge, le programme ou l’aménagement du poste change. Ce relevé aide à relier chaque mesure aux conditions prises en compte et à repérer les modifications qui exigent un nouvel examen.
Une description détaillée des tâches permet de prendre en considération non seulement les mouvements automatisés, mais aussi ce que les personnes font avant, pendant et après le cycle. Une intervention pour dégager un blocage, par exemple, n’est pas nécessairement équivalente au fonctionnement normal ; il est donc utile de l’inclure dans la description, sans supposer que les mesures prévues pour le cycle habituel couvrent toutes les situations. L’évaluation doit aussi pouvoir être rapprochée de la configuration réelle : si des éléments importants changent, la documentation précédente ne décrit peut-être plus le système tel qu’il est utilisé.
Contact physique et distance : que mesurer ?
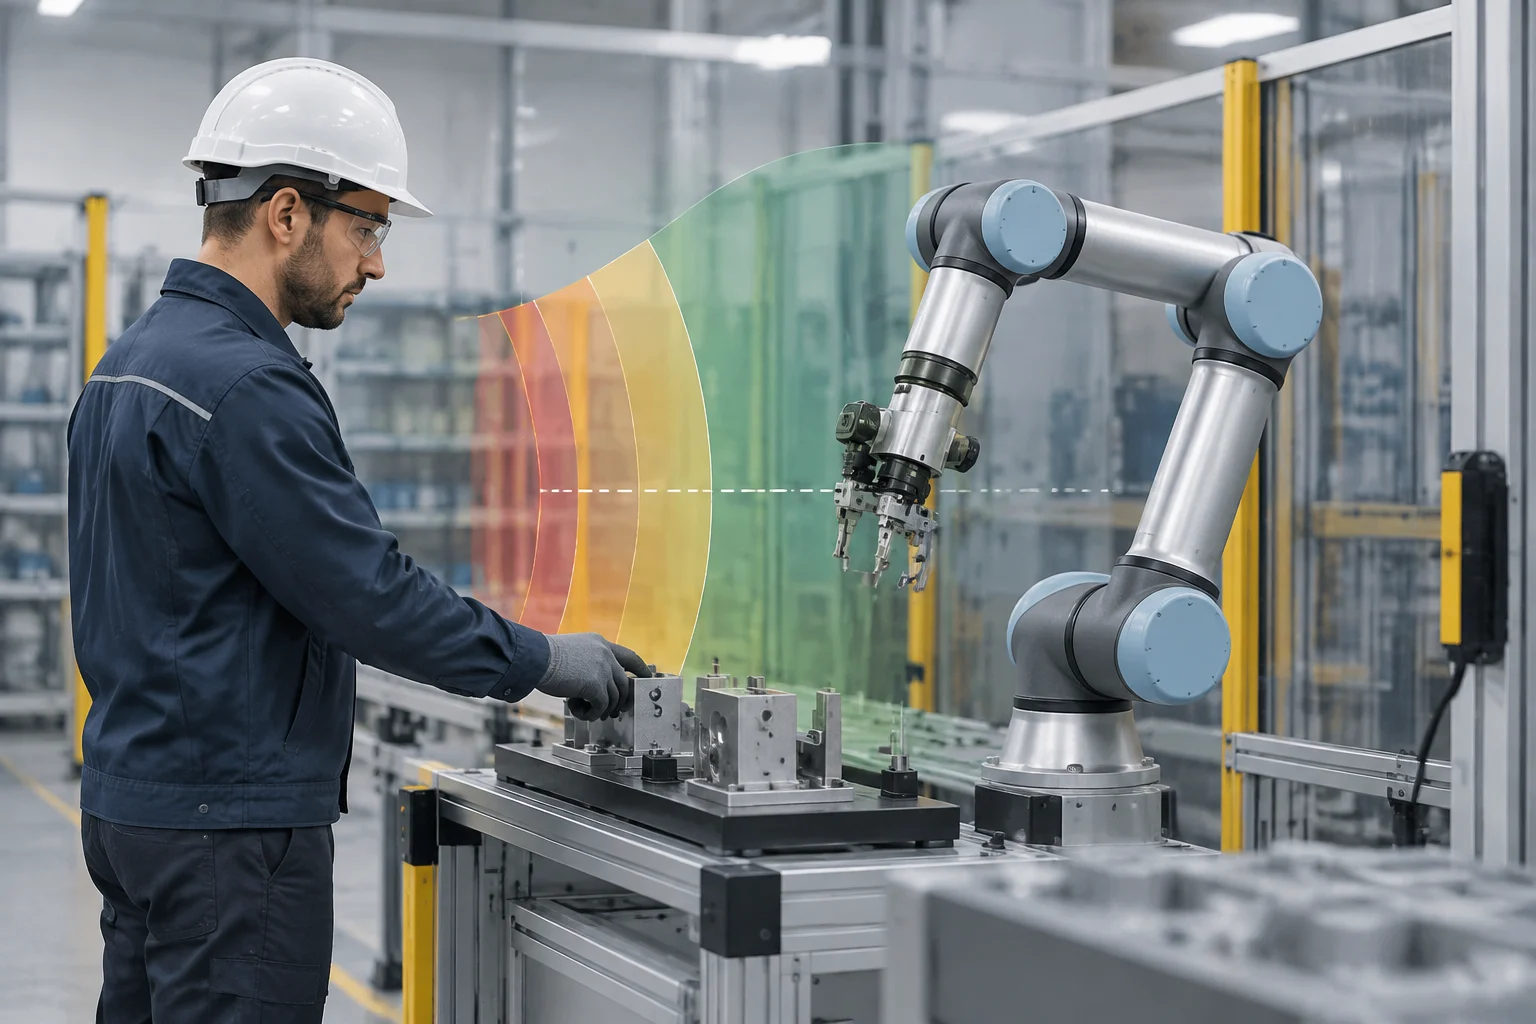
Les applications peuvent impliquer des interactions différentes : certaines visent à maintenir une séparation entre la personne et le robot, tandis que d’autres peuvent autoriser un contact dans des conditions définies. Le nom d’une fonction ne suffit pas pour savoir comment le système réagit. Les éléments de preuve doivent correspondre à la configuration installée et au type d’interaction qu’il s’agit de maîtriser. Le NIST a publié un travail dont le titre décrit un banc d’essai destiné à évaluer la surveillance de la vitesse et de la séparation dans un contexte collaboratif. La notice disponible en indique l’objectif général, mais ne fournit pas assez de détails pour préciser ses paramètres ou tirer des conclusions sur une installation particulière.
Concernant le contact physique, les documents vérifiés dans ce dossier ne comprennent pas la notice de l’ISO/PAS 5672 nécessaire pour confirmer son champ d’application et ses exclusions. Aucune affirmation précise n’est donc faite ici à propos de ce document ou des dangers qu’il couvre. De manière générale, une mesure fournit des informations sur ce qu’elle mesure, mais ne devrait pas être interprétée automatiquement comme une évaluation complète de tous les risques. La portée des éléments de preuve compte : il faut demander quelles grandeurs ont été mesurées, dans quelles conditions et quels aspects restent hors du champ considéré.
La distinction entre le maintien d’une distance et l’autorisation d’un contact aide également à orienter les questions, mais ne remplace pas l’analyse de l’application. Dans le premier cas, il importe de savoir comment la détection et la réponse du système ont été prises en compte ; dans le second, il faut connaître les mesures qui étayent l’évaluation et leurs limites. Dans les deux cas, les éléments de preuve doivent se rapporter à l’équipement et aux conditions d’utilisation examinés, et non être transposés sans précaution à partir d’une description générique ou d’un essai différent.
Ce qu’apportent les recherches et ce qu’elles ne permettent pas de conclure
Le NIST a publié des travaux sur la caractérisation de la collaboration humain-robot fondée sur les tâches et sur l’évaluation de la surveillance de la vitesse et de la séparation. Il s’agit de références à des recherches et à des méthodes d’évaluation, et non de preuves qu’une cellule donnée a été inspectée ou certifiée. Les notices incluses permettent d’identifier ces travaux, mais ne décrivent pas en détail leurs protocoles ou leurs résultats.
Une autre étude incluse dans le dossier porte sur la limitation de puissance et de force (PFL) et examine une méthode de sensibilité aux collisions testée en simulation et sur des bras robotisés. Le résumé fait état d’expériences menées dans des scénarios précis, notamment une tâche simulée de prélèvement et de dépose. Ces résultats ne constituent pas une validation générale de tout robot ou de toute application. La correspondance entre les éléments de preuve et l’utilisation réelle est essentielle : des résultats obtenus avec d’autres équipements, tâches ou conditions ne suffisent pas à considérer le système installé comme vérifié.
Une publication du NIST sur les capteurs destinés aux robots collaboratifs dans la fabrication intelligente est également mentionnée, mais l’extrait disponible ne fournit pas suffisamment d’informations pour affirmer des résultats ou des exigences techniques précis. Sa mention permet donc de reconnaître le sujet traité, mais pas de lui attribuer des conclusions que les documents consultés ne justifient pas. Dans leur ensemble, ces références peuvent aider à situer des axes de recherche et des approches d’évaluation ; elles ne remplacent pas les informations spécifiques nécessaires pour évaluer une installation particulière.
Liste de contrôle avant d’accepter une affirmation
Avant d’acheter ou de mettre en service une solution, demandez une description de l’application examinée : configuration du robot, outil, charges, tâches, limites de mouvement et aménagement du poste. Demandez également l’évaluation des risques disponible, les mesures associées à chaque danger ainsi que la documentation d’exploitation et de maintenance. Les sources actuelles ne permettant pas de vérifier la portée de l’ISO 10218-2 ni les recommandations attribuées à l’OSHA dans le projet, ces détails normatifs ont été omis. Une description précise permet de comparer ce qui a été évalué à ce qui sera réellement installé, plutôt que de s’appuyer sur une affirmation générale concernant le modèle.
Vérifiez ensuite que les fonctions mentionnées correspondent à la configuration installée et que leur comportement a été vérifié dans les conditions prévues. Demandez ce qui se passe en cas de défaillance des capteurs ou de changement de charge, qui autorise les modifications et comment l’accès est géré pendant les réglages et la maintenance. Si un contact peut se produire, demandez les données de mesure et leurs limites ; si la sécurité repose sur le maintien d’une distance, demandez comment la détection et la réponse du système ont été prises en compte. Ces questions ne remplacent pas le jugement de professionnels compétents : elles aident à distinguer une capacité déclarée d’une application évaluée. La conclusion dépend de l’installation précise et doit être réexaminée si les conditions d’utilisation changent.
Pour permettre une comparaison claire, les informations demandées devraient préciser ce qui a été examiné et les conditions auxquelles chaque mesure se rapporte. Si la documentation ne couvre pas une tâche réellement effectuée, ou décrit un outil ou un agencement différent, demandez que cette différence soit clarifiée avant de considérer l’évaluation comme applicable. Il est également utile de vérifier comment les modifications ultérieures sont gérées, afin qu’un changement du poste ne passe pas inaperçu par rapport à l’examen initial. Cette liste ne permet pas, à elle seule, de déterminer si une solution est sûre : elle organise les questions nécessaires pour juger de la correspondance entre ce qui est déclaré et ce qui est installé.