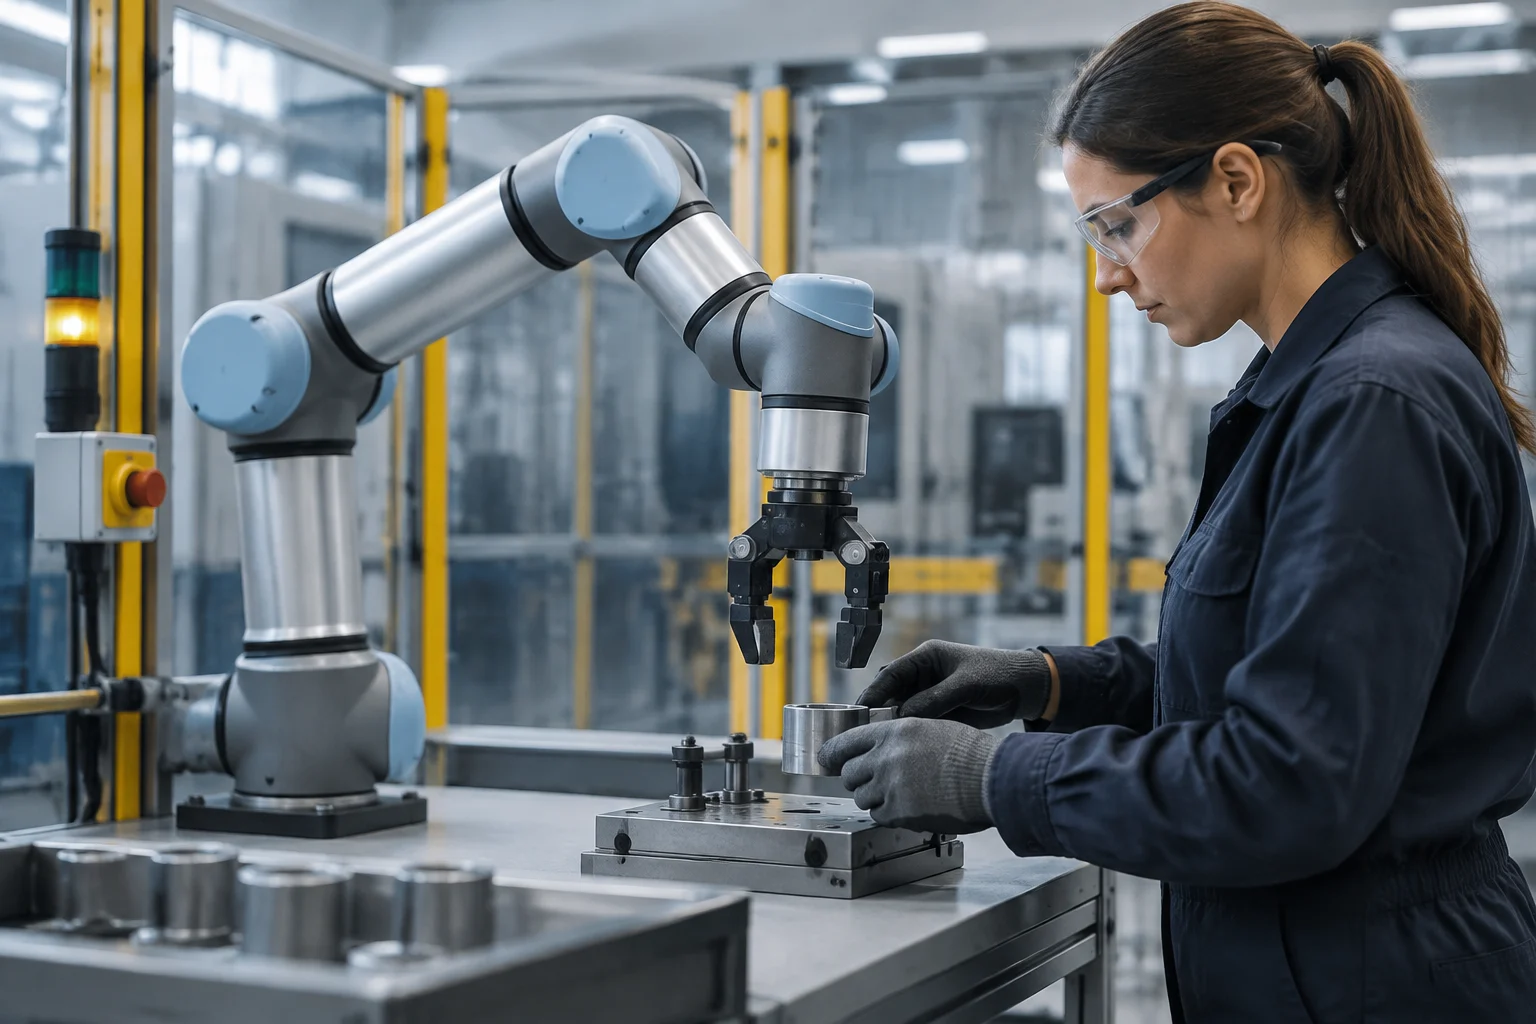
Zwei Teile, zwei Verantwortungsebenen
Der Entwurf verweist auf die Ausgaben der ISO 10218 aus dem Jahr 2025 und stellt sie als Aufteilung zwischen Anforderungen an den Industrieroboter und Anforderungen an dessen Anwendungen und Zellen dar. Das für diese Prüfung verifizierte Quellenpaket enthält keine offiziellen ISO-Einträge, anhand derer sich der genaue Geltungsbereich der einzelnen Teile, ihr Veröffentlichungsdatum oder die von ihnen ersetzten Ausgaben bestätigen ließen. Diese normativen Einzelheiten werden daher hier nicht als verifizierte Tatsachen dargestellt.
Die Unterscheidung ist als Orientierung dennoch hilfreich: Die Eigenschaften eines Roboterarms beschreiben nicht allein die Umgebung, in der er installiert wird. Werkzeug, Werkstück, nahe gelegene Ausrüstung sowie Betriebs- und Wartungsaufgaben können die Einsatzbedingungen verändern. Es ist sinnvoll, zwischen der Komponente und dem Gesamtsystem zu unterscheiden und Unterlagen anzufordern, aus denen die bewertete Konfiguration und die erfassten Aufgaben hervorgehen. Die bloße Nennung einer Norm sollte nicht als Beleg dafür gelten, dass die Sicherheit einer Installation damit geklärt ist.
In der Praxis reicht eine Beschreibung des Roboters nicht aus, um sein Verhalten im integrierten Arbeitsplatz zu verstehen. Dieselbe Komponente kann Teil unterschiedlicher Anwendungen sein, mit anderen Werkzeugen, Lasten, Bewegungsbahnen und menschlichen Tätigkeiten. Bei der Prüfung der Unterlagen sollte deshalb kontrolliert werden, ob sie das bewertete Gesamtsystem hinreichend genau benennen und nicht nur das Modell des Roboterarms. Diese Vorsicht fügt keine normativen Anforderungen hinzu; sie verhindert, dass eine Aussage über eine einzelne Komponente als Schlussfolgerung über die gesamte Zelle ausgelegt wird.
„Kollaborativ“ bezeichnet eine Möglichkeit, kein Ergebnis
Im allgemeinen Sprachgebrauch wird „Cobot“ für Roboter verwendet, die für die Zusammenarbeit mit Menschen vorgesehen sind. Das Wort allein lässt jedoch weder den Schluss zu, eine Aufgabe sei sicher, noch dass eine bestimmte Installation für einen gemeinsam genutzten Arbeitsbereich geeignet ist. Die Kombination aus Roboter, Werkzeug, Werkstück, Steuerungen, Sensoren, Geschwindigkeit, Bewegungsbahnen und menschlichen Tätigkeiten bestimmt den zu untersuchenden Kontext.
Wird ein Roboter als „kollaborativ“ bezeichnet, sollte daher geklärt werden, was damit gemeint ist: eine verfügbare Fähigkeit, eine Sicherheitsfunktion, eine bewertete Konfiguration oder eine vollständige Zelle. Das sind unterschiedliche Dinge. Die Bezeichnung gibt nicht an, welche Gefährdungen berücksichtigt wurden oder unter welchen Bedingungen Schutzmaßnahmen funktionieren. Bewertung und geltende Pflichten müssen für die jeweilige Ausrüstung und den jeweiligen Rechtsraum bestimmt werden; die hier verifizierten Quellen reichen nicht aus, um OSHA konkrete Empfehlungen zuzuschreiben oder rechtliche Anforderungen zusammenzufassen.
Der Unterschied ist wichtig, denn eine verfügbare Fähigkeit beweist nicht, dass sie aktiviert oder für die Aufgabe geeignet ist oder am vorgesehenen Arbeitsplatz überprüft wurde. Ebenso ist eine Sicherheitsfunktion Teil der Bewertung, beschreibt aber nicht für sich allein alle möglichen Wechselwirkungen zwischen Mensch und System. Um eine Werbeaussage einzuordnen, sollte nach ihrem Umfang und den zugehörigen Unterlagen gefragt werden. Ein allgemeiner Begriff sollte nicht in eine Garantie für Bedingungen umgedeutet werden, die gar nicht beschrieben wurden.
Die Aufgabe und absehbare Änderungen bewerten
Eine praktische Bewertung beginnt mit der Beschreibung dessen, was Menschen und Roboter in welcher Reihenfolge und unter welchen Bedingungen tun werden. Neben dem üblichen Zyklus sollten auch die Vorbereitung, der Wechsel von Werkstück oder Werkzeug, Störungen, die Wiederaufnahme nach einem Stopp und Wartungsarbeiten berücksichtigt werden. NIST hat eine Arbeit veröffentlicht, deren Titel die aufgabenbezogene Charakterisierung der Sicherheit der Mensch-Roboter-Kollaboration in der Fertigung ausweist. Der verfügbare Veröffentlichungseintrag benennt das Thema, enthält hier aber keine ausreichenden Einzelheiten zur Beschreibung von Methoden oder Ergebnissen.
Aus der Analyse müssen überprüfbare und aufrechterhaltbare Maßnahmen abgeleitet werden. Abhängig von Gefährdungen und Anwendung kann es erforderlich sein, den Zugang zu kontrollieren, Bewegungen oder Geschwindigkeit zu begrenzen, Bereiche physisch zu trennen oder Sicherheitsfunktionen einzusetzen. Ohne Kenntnis des Systems lässt sich keine allgemeingültige Kombination empfehlen. Außerdem ist es sinnvoll, die untersuchte Konfiguration zu dokumentieren und die Bewertung zu überprüfen, wenn sich Werkzeug, Last, Programm oder Arbeitsplatzanordnung ändern. Diese Dokumentation hilft, jede Maßnahme mit den berücksichtigten Bedingungen zu verknüpfen und zu erkennen, wann eine Änderung eine erneute Prüfung erfordert.
Eine detaillierte Beschreibung der Aufgaben ermöglicht es, nicht nur automatisierte Bewegungen zu betrachten, sondern auch Tätigkeiten von Menschen vor, während und nach dem Zyklus. Ein Eingriff zur Beseitigung einer Störung entspricht beispielsweise nicht zwangsläufig dem Normalbetrieb; deshalb sollte er in der Beschreibung berücksichtigt werden, ohne anzunehmen, dass die für den regulären Zyklus vorgesehenen Maßnahmen jede Situation abdecken. Die Bewertung sollte sich außerdem mit der tatsächlichen Konfiguration abgleichen lassen: Ändern sich relevante Elemente, beschreibt die frühere Dokumentation das System möglicherweise nicht mehr so, wie es eingesetzt wird.
Körperkontakt und Abstand: Was ist zu messen?
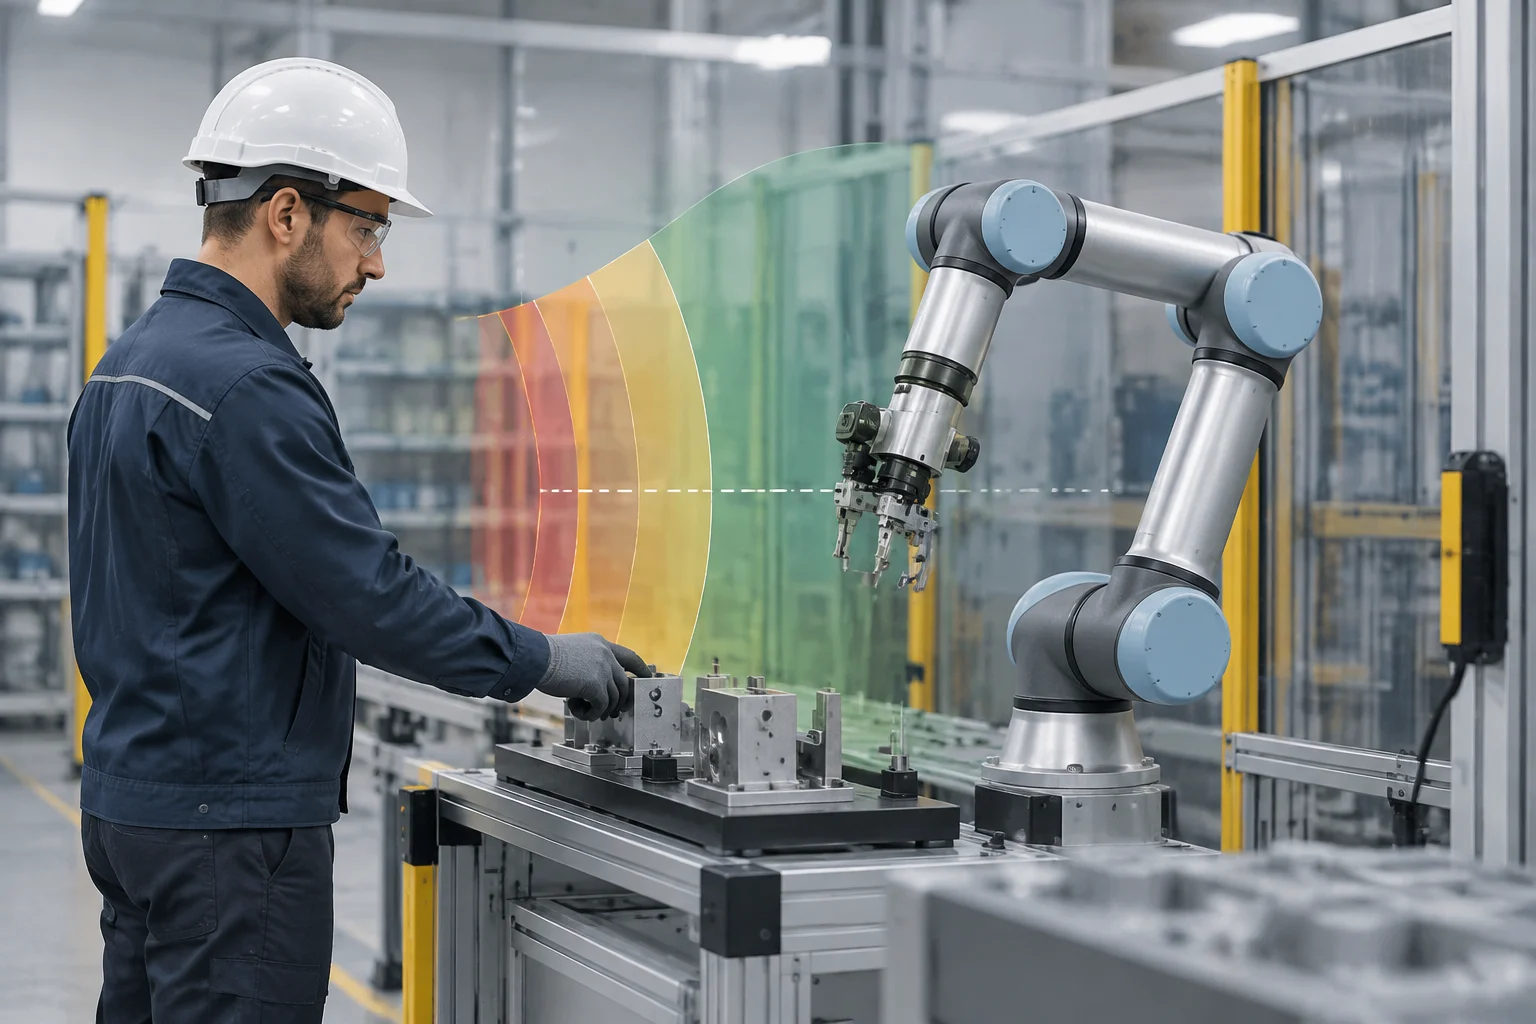
Anwendungen können unterschiedliche Wechselwirkungen mit sich bringen: Bei manchen soll Abstand zwischen Mensch und Roboter gewahrt werden, bei anderen kann Kontakt unter bestimmten Bedingungen zulässig sein. Aus dem Namen einer Funktion geht nicht hervor, wie das System reagiert. Nachweise sollten der installierten Konfiguration und der Art der zu kontrollierenden Wechselwirkung entsprechen. NIST veröffentlichte eine Arbeit, deren Titel einen Prüfstand zur Bewertung der Geschwindigkeits- und Abstandsüberwachung in einer kollaborativen Umgebung beschreibt. Der verfügbare Eintrag benennt den allgemeinen Zweck, liefert aber keine ausreichenden Einzelheiten zu Parametern oder Schlussfolgerungen für eine bestimmte Installation.
Zum Körperkontakt enthält das in diesem Paket verifizierte Material nicht den Eintrag zu ISO/PAS 5672, der erforderlich wäre, um Geltungsbereich und Ausschlüsse zu bestätigen. Daher werden hier keine konkreten Aussagen zu diesem Dokument oder den von ihm abgedeckten Gefährdungen gemacht. Als allgemeiner Grundsatz gilt: Eine Messung liefert Informationen über das, was sie misst, sollte aber nicht automatisch als umfassende Bewertung sämtlicher Risiken verstanden werden. Der Umfang der Nachweise ist wichtig: Zu klären ist, welche Größen unter welchen Bedingungen gemessen wurden und welche Aspekte nicht erfasst sind.
Die Unterscheidung zwischen Abstandhalten und zugelassenem Kontakt hilft ebenfalls bei der Auswahl der Fragen, ersetzt aber nicht die Analyse der Anwendung. Im ersten Fall ist wichtig, wie Erkennung und Systemreaktion berücksichtigt wurden; im zweiten muss bekannt sein, welche Messungen die Bewertung stützen und welche Grenzen sie haben. In beiden Fällen müssen sich die Nachweise auf die untersuchte Ausrüstung und ihre Einsatzbedingungen beziehen. Sie sollten nicht ohne Weiteres von einer allgemeinen Beschreibung oder einem anderen Versuch auf das konkrete System übertragen werden.
Was die Forschung beiträgt – und was sich daraus nicht ableiten lässt
NIST hat Arbeiten zur aufgabenbezogenen Charakterisierung der Mensch-Roboter-Kollaboration und zur Bewertung der Geschwindigkeits- und Abstandsüberwachung veröffentlicht. Dabei handelt es sich um Hinweise auf Forschung und Bewertungsmethoden, nicht um den Nachweis, dass eine bestimmte Zelle geprüft oder zertifiziert wurde. Die enthaltenen Einträge ermöglichen die Identifikation dieser Arbeiten, beschreiben ihre Protokolle oder Ergebnisse jedoch nicht im Detail.
Eine weitere im Paket enthaltene Forschungsarbeit befasst sich mit der Leistungs- und Kraftbegrenzung (PFL) und untersucht ein Verfahren zur Kollisionssensitivität, das in Simulationen und an Roboterarmen erprobt wurde. Die Zusammenfassung berichtet über Versuche in konkreten Szenarien, darunter eine simulierte Pick-and-Place-Aufgabe. Diese Ergebnisse sind keine allgemeine Validierung beliebiger Roboter oder Anwendungen. Die Übereinstimmung zwischen Nachweisen und tatsächlichem Einsatz ist entscheidend: Ergebnisse mit anderer Ausrüstung, anderen Aufgaben oder anderen Bedingungen reichen nicht aus, um das installierte System als verifiziert anzusehen.
Ebenfalls genannt wird eine NIST-Veröffentlichung über Sensoren für kollaborative Roboter in der intelligenten Fertigung. Der verfügbare Auszug enthält jedoch nicht genug Informationen, um konkrete Ergebnisse oder technische Anforderungen zu behaupten. Die Nennung macht somit das behandelte Thema kenntlich, erlaubt aber keine Schlussfolgerungen, die durch das eingesehene Material nicht belegt sind. Insgesamt können diese Hinweise helfen, Forschungsgebiete und Bewertungsansätze einzuordnen; sie ersetzen nicht die spezifischen Informationen, die zur Beurteilung einer konkreten Installation erforderlich sind.
Checkliste vor der Annahme einer Aussage
Fordern Sie vor dem Kauf oder der Inbetriebnahme einer Lösung eine Beschreibung der untersuchten Anwendung an: Roboterkonfiguration, Werkzeug, Lasten, Aufgaben, Bewegungsgrenzen und Anordnung des Arbeitsplatzes. Bitten Sie außerdem um die vorliegende Risikobewertung, die den einzelnen Gefährdungen zugeordneten Maßnahmen sowie Betriebs- und Wartungsunterlagen. Da die aktuellen Quellen weder den Geltungsbereich der ISO 10218-2 noch die im Entwurf OSHA zugeschriebenen Empfehlungen verifizieren, wurden diese normativen Einzelheiten weggelassen. Eine konkrete Beschreibung ermöglicht den Vergleich zwischen dem Bewerteten und der tatsächlich vorgesehenen Installation, statt sich auf eine allgemeine Aussage zum Modell zu stützen.
Prüfen Sie anschließend, ob die genannten Funktionen zur installierten Konfiguration passen und ob ihr Verhalten unter den vorgesehenen Bedingungen überprüft wurde. Fragen Sie, was bei einem Sensorausfall oder einer Laständerung geschieht, wer Änderungen freigibt und wie der Zugang während Einstellungen und Wartung geregelt wird. Wenn Kontakt auftreten kann, fordern Sie Messdaten und Informationen zu deren Grenzen an; wenn die Sicherheit vom Einhalten eines Abstands abhängt, fragen Sie, wie Erkennung und Systemreaktion berücksichtigt wurden. Diese Fragen ersetzen nicht das Urteil fachkundiger Personen: Sie helfen, eine angegebene Fähigkeit von einer bewerteten Anwendung zu unterscheiden. Die Schlussfolgerung hängt von der konkreten Installation ab und muss überprüft werden, wenn sich die Einsatzbedingungen ändern.
Damit ein klarer Vergleich möglich ist, sollten die angeforderten Informationen erkennen lassen, was untersucht wurde und auf welche Bedingungen sich die einzelnen Maßnahmen beziehen. Deckt die Dokumentation eine tatsächlich ausgeführte Aufgabe nicht ab oder beschreibt sie ein anderes Werkzeug beziehungsweise eine andere Anordnung, sollte die Abweichung geklärt werden, bevor die Bewertung als anwendbar gilt. Hilfreich ist auch die Klärung, wie spätere Änderungen verwaltet werden, damit eine Veränderung am Arbeitsplatz im Verhältnis zur ursprünglichen Prüfung nicht übersehen wird. Die Checkliste entscheidet nicht von selbst, ob eine Lösung sicher ist; sie ordnet die Fragen, die zur Beurteilung der Übereinstimmung zwischen Aussage und Installation erforderlich sind.