La densité robotique mesure le déploiement, pas les résultats sur le marché du travail
L’automatisation industrielle européenne se résume souvent à un chiffre : le nombre de robots installés pour 10 000 personnes employées dans l’industrie manufacturière. C’est un indicateur utile pour comparer l’intensité de l’automatisation, mais il ne mesure pas le nombre d’emplois supprimés ou créés, ni l’augmentation de la production par heure. Confondre ces résultats revient à transformer une statistique descriptive en conclusion causale qu’elle ne contient pas.
L’IFR a indiqué qu’en 2024, la densité atteignait 231 unités pour 10 000 salariés du secteur manufacturier dans l’UE-27. Pour l’Europe occidentale, elle a communiqué le chiffre de 267, contre 204 en Amérique du Nord et 131 en Asie ; la moyenne mondiale était de 132. Le dénominateur correspond aux emplois manufacturiers, et non à l’ensemble de la population active ; la comparaison régionale n’équivaut pas à un classement de la productivité ou du bien-être au travail. (IFR, World Robotics 2025)
Ce chiffre ne constitue pas non plus un décompte des cobots. Le communiqué parle des robots industriels en général et ne précise pas combien d’unités peuvent fonctionner en collaboration avec des personnes. Les données permettent donc de situer la robotisation des usines, mais pas d’affirmer que les robots collaboratifs se développent au même rythme ni d’estimer leurs effets propres sur l’emploi.
Ce que le rapport 2025 apporte — et n’apporte pas
Le rapport World Robotics 2025 présente des données de densité pour 2024. L’IFR définit cette mesure comme le rapport entre les robots en service et les personnes employées dans le secteur manufacturier. Selon son communiqué, la densité en Europe occidentale a progressé de 3 % sur un an, tandis que l’UE-27 se situait au-dessus de la moyenne mondiale. Il s’agit de stocks relatifs, et non d’une série de recrutements, de licenciements ou de salaires imputables aux robots.
Il importe également de distinguer la géographie et la date. « Europe occidentale » et « UE-27 » ne désignent pas exactement le même ensemble ; en outre, des chiffres de 2024 publiés dans un rapport de 2025 ne doivent pas être présentés comme des mesures du marché du travail en 2025. L’IFR fournit un instantané comparatif de l’automatisation ; pour suivre l’évolution de l’emploi, il faudrait des données du marché du travail harmonisées par pays, secteur et période. (IFR)
La densité peut augmenter parce que davantage de robots sont installés, parce que le nombre de salariés du secteur manufacturier change, ou pour ces deux raisons à la fois. Cette mesure est utile pour situer l’ampleur de l’adoption technologique, mais elle limite aussi ce que l’on peut en déduire isolément : un ratio ne permet pas d’identifier le mécanisme à l’origine de sa variation. Il ne révèle pas si les systèmes ont remplacé des tâches, complété des équipes existantes ou accompagné une hausse de la production.
Robots industriels et cobots : deux catégories distinctes
Un robot collaboratif est un type de robot industriel conçu pour certaines formes d’interaction avec des personnes. Cette appellation ne signifie pas que toute tâche partagée est automatiquement sûre : l’évaluation dépend de l’application, de l’espace de travail, de l’outil installé et de l’organisation du travail. La densité agrégée des robots industriels ne permet donc pas de savoir combien d’environnements collaboratifs existent ni quels risques ils présentent.
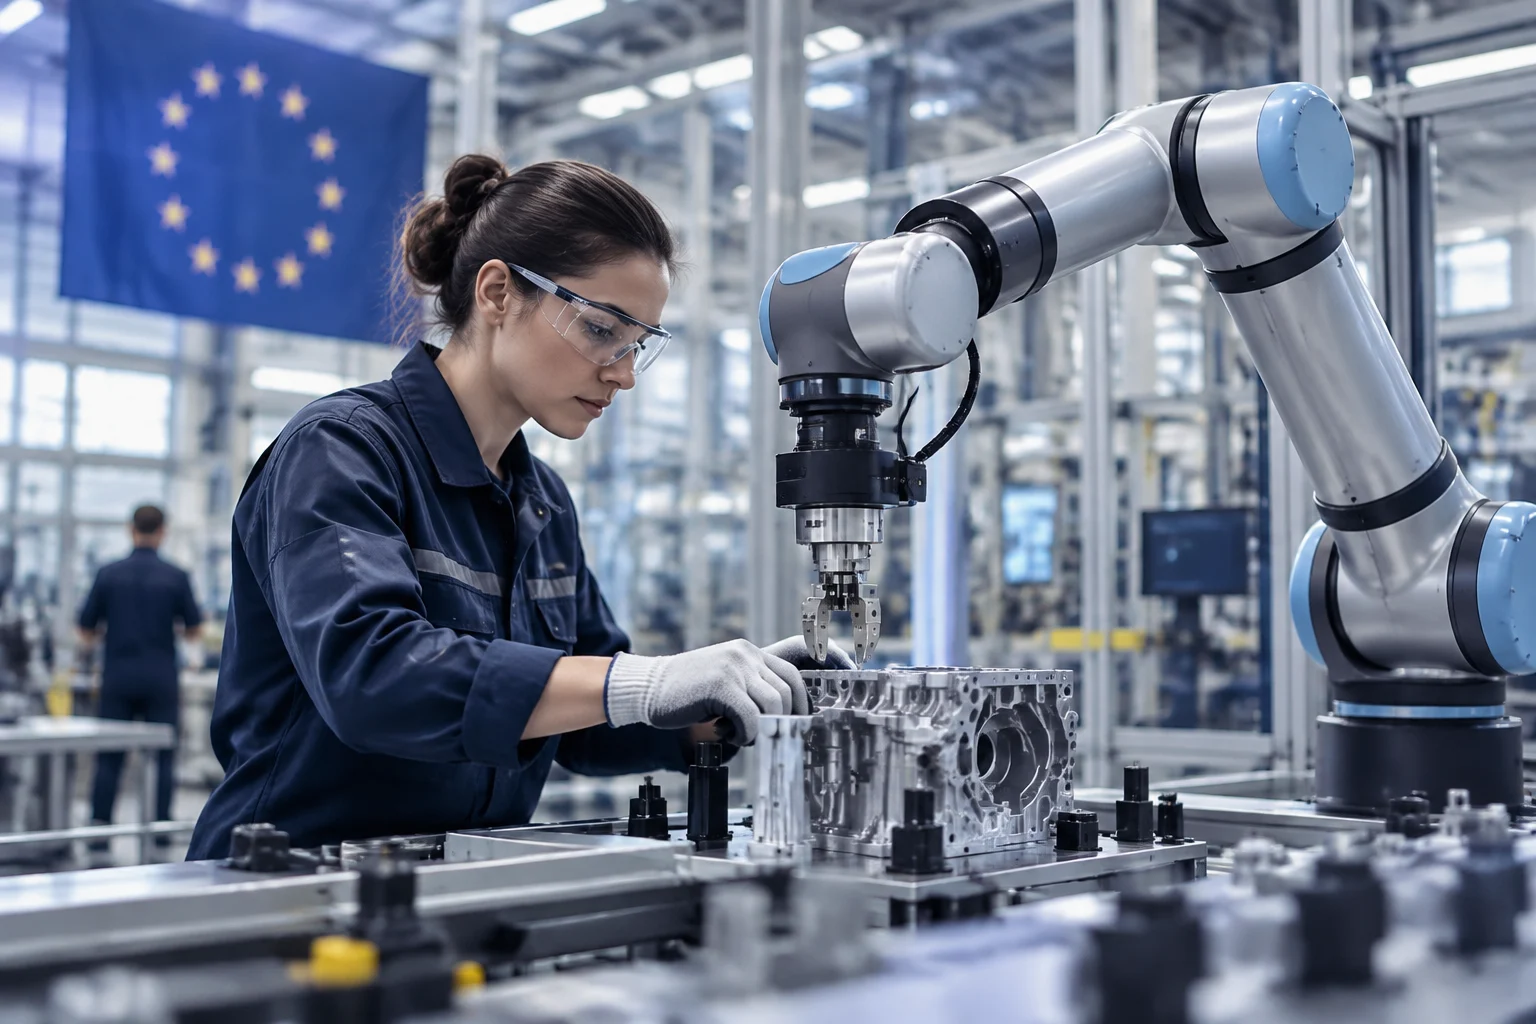
Cette distinction compte pour l’analyse du travail. Un robot installé dans une cellule isolée et un cobot qui assiste une personne à un poste d’assemblage peuvent automatiser des tâches différentes et avoir des effets différents sur le rythme, la pénibilité et les compétences requises. La catégorie technologique ne suffit pas à décrire l’expérience de travail ; il faut des données sur les tâches, le processus, l’exposition et les professions avant et après l’installation.
Les sources professionnelles qui présentent les cobots mettent en avant leur usage pour des tâches répétitives et des gains potentiels de flexibilité, mais les arguments des fournisseurs ne remplacent pas une évaluation indépendante des résultats. Ils ne permettent pas non plus de généraliser sur l’emploi net dans l’UE. Pour évaluer une installation précise, il faut se demander quelles tâches changent, qui supervise le système, quelle formation est proposée et comment la sécurité est vérifiée. (Bama, présentation de la robotique collaborative)
Productivité : corrélation et causalité nécessitent davantage de données
Pour estimer la productivité par heure travaillée, il faut mettre en relation la production ou la valeur ajoutée et les heures de travail dans un secteur et sur une période définis. La densité robotique ne fournit à elle seule aucune de ces variables. Elle peut guider une comparaison, mais elle ne démontre pas que les robots ont causé une hausse de productivité : les entreprises qui adoptent l’automatisation peuvent différer des autres par leurs investissements, leur taille, la demande, la composition de leurs produits ou les qualifications de leur personnel.
Une étude universitaire de 2026 portant sur certains pays et secteurs de l’UE examine la relation entre densité robotique et valeur ajoutée à partir de données de panel et d’une méthode de régression quantile. Son résumé signale une association positive, surtout dans les secteurs les plus performants, ainsi que des effets variables de la R&D et du capital humain. Ce résultat ne prouve pas que chaque robot produit le même effet et ne constitue pas une estimation propre aux cobots ; l’article étudie la densité robotique sectorielle. (Doran et al., Automation and growth in the European Union)
La distinction entre association et causalité compte pour les décisions publiques et celles des entreprises. Un secteur à forte valeur ajoutée peut disposer de davantage de ressources pour automatiser ; en retour, l’automatisation peut contribuer à ses performances. Pour départager ces directions, une analyse doit exposer sa méthode, ses variables de contrôle, son champ et ses limites. Sans ce contexte, présenter une corrélation comme un effet causal exagère les éléments disponibles.
Emploi : automatiser des tâches ne revient pas à compter les emplois nets
L’automatisation touche souvent d’abord des tâches précises, pas nécessairement des professions entières. Un système peut prendre en charge des mouvements répétitifs tandis que la personne conserve des tâches de réglage, de contrôle qualité, de résolution des incidents ou de coordination. Il peut également réorganiser les équipes et les horaires, ou rendre possible une production qui ne l’était pas auparavant. Le solde des emplois dépend de l’évolution de l’activité, mais aussi de la demande, des investissements et du passage des personnes vers d’autres fonctions.
La Commission européenne présente la robotique comme une technologie susceptible de soutenir la productivité, la compétitivité et la création d’emplois ; elle la relie également à des défis sociaux et à la nécessité d’une adoption sûre et responsable. Cette orientation institutionnelle ne mesure pas l’effet net des cobots sur l’emploi. (Commission européenne, Robotics)
Il n’est donc pas fondé d’affirmer qu’une robotisation accrue détruit toujours des emplois, ni de soutenir qu’elle en crée nécessairement davantage qu’elle n’en déplace. Les possibilités et les coûts peuvent être répartis inégalement entre entreprises, régions et travailleurs. Une analyse utile doit distinguer l’emploi total, les recrutements et les départs, les salaires, les horaires, la formation et les changements de tâches ; elle doit aussi suivre ces indicateurs dans le temps, plutôt que de les déduire de la densité robotique.
Indicateurs utiles pour évaluer une installation
Les entreprises et les administrations peuvent établir une évaluation plus informative en combinant des mesures technologiques, productives et liées au travail. Il ne s’agit pas d’attribuer chaque changement à un robot, mais d’observer ce qui s’est passé, dans quel contexte et pour qui. Une comparaison avant-après constitue un point de départ ; elle est plus solide si elle porte aussi sur des processus comparables qui n’ont pas adopté le système et si elle documente les évolutions simultanées de la demande, des investissements et des effectifs.
Une liste minimale de suivi peut inclure :
- Production et productivité : unités conformes, valeur ajoutée et heures travaillées, sur des périodes et avec des unités comparables.
- Emploi et qualité du travail : effectifs, recrutements, départs, salaires, horaires, absentéisme et changements de fonction.
- Tâches et compétences : activités automatisées, interventions humaines, formation dispensée et temps nécessaire pour acquérir les compétences.
- Sécurité et organisation : incidents, évaluations des risques, ergonomie, rythme de travail et participation des salariés.
- Répartition des résultats : différences entre profils, sites et groupes de travailleurs, ainsi que répartition des coûts et des bénéfices.
La situation de référence doit être établie avant l’installation du système, puis les indicateurs doivent être suivis assez longtemps pour repérer les ajustements et les effets différés. Dans les projets de cobots, il est particulièrement important de consigner l’application précise : un même modèle de robot peut effectuer des tâches différentes selon ses outils, sa programmation et son environnement. Évaluer l’application évite d’attribuer à toute une catégorie technologique le résultat d’un cas particulier.
Conclusion : un chiffre d’automatisation n’est pas une politique de l’emploi
Les données de l’IFR situent l’UE-27 à 231 robots industriels pour 10 000 salariés du secteur manufacturier en 2024, au-dessus de la moyenne mondiale. Ce chiffre est pertinent pour comparer l’intensité de l’automatisation, mais il ne précise ni combien de robots sont des cobots, ni les tâches qu’ils réalisent, ni la manière dont ils modifient l’emploi ou la productivité. Une lecture responsable commence par respecter cette portée.
Évaluer l’impact social nécessite des statistiques compatibles sur l’emploi et la production, des analyses sectorielles et des éléments sur les tâches effectivement réorganisées. Il faut également observer la formation, la sécurité et la répartition des bénéfices. Les éléments présentés ici permettent de décrire la densité robotique et de citer des travaux sur les associations entre robotisation et valeur ajoutée ; ils ne permettent pas de conclure qu’une hausse du nombre de robots entraîne à elle seule davantage de productivité ou d’emplois.
Pour une entreprise, la question pratique n’est pas seulement de savoir combien de robots elle a installés, mais quel problème ils résolvent, quel travail change et comment les gains et les coûts sont répartis. Pour les politiques publiques, le défi consiste à soutenir les compétences et les transitions sans supposer que les bénéfices agrégés parviennent automatiquement à chaque salarié. La densité est un indicateur d’adoption ; l’impact sur l’emploi doit être mesuré séparément.