Définition et portée de la robotique molle
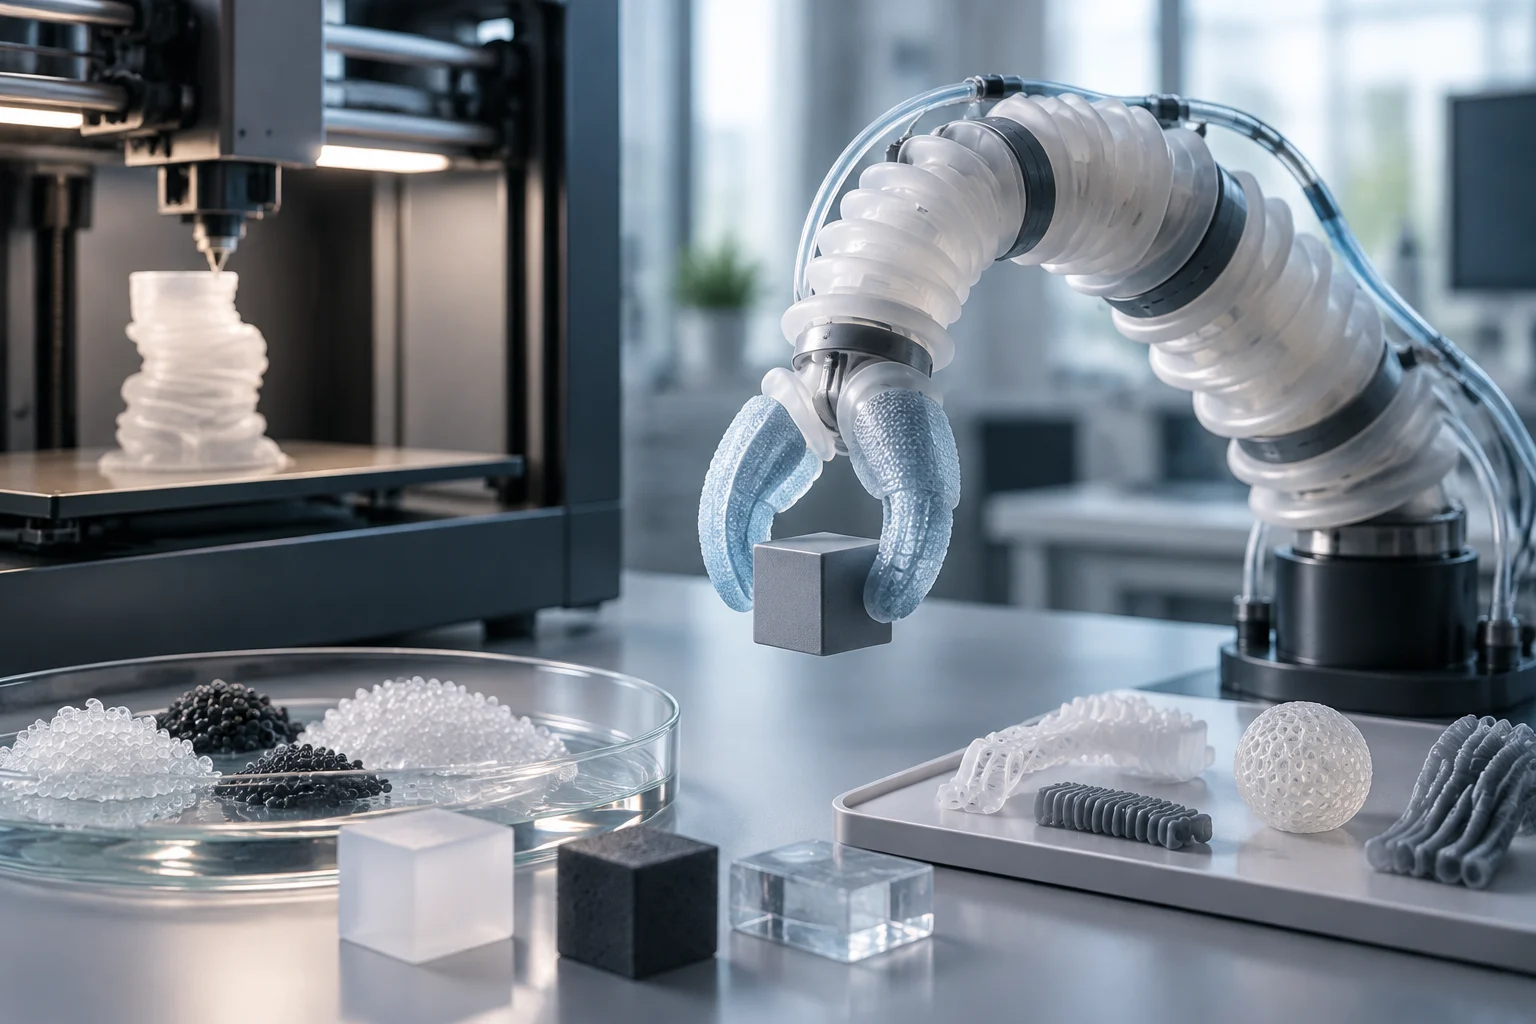
La robotique molle est définie comme un domaine en pleine croissance où les robots sont fondamentalement mous et élastiquement déformables. Contrairement à la robotique à structure rigide, ces systèmes ne dépendent pas d'articulations mécaniques complexes, mais de la déformation contrôlée de leurs matériaux pour interagir avec l'environnement. Cette caractéristique permet des conceptions plus sûres pour l'interaction humain-robot et des capacités d'adaptation aux géométries irrégulières que les structures rigides ne peuvent pas offrir. La distinction est cruciale : il ne s'agit pas de robots rigides avec des revêtements souples, mais de structures entières conçues pour se plier.
La fabrication de ces robots a historiquement été un défi en raison de la main-d'œuvre intensive et du temps requis pour assembler des composants complexes. La transition vers la fabrication directe par impression 3D cherche à résoudre cette limitation, permettant la création de conceptions et de fonctions sophistiquées de manière plus efficace. Cependant, il est crucial de distinguer la viabilité théorique du concept de la réalité des processus de fabrication actuels, qui font encore face à des limitations significatives en matière de répétabilité et de durabilité. La promesse de l'impression 3D n'est pas seulement la vitesse, mais la capacité d'intégrer la fonctionnalité structurelle et actionneuse dans une seule pièce.
L'intérêt pour cette technologie n'est pas nouveau, mais son application spécifique à la robotique molle a gagné en traction ces dernières années grâce aux avancées dans les matériaux polymères. Alors que la robotique industrielle traditionnelle utilise l'impression 3D pour fabriquer des pièces rigides et légères, la robotique molle exige que le matériau lui-même soit l'élément fonctionnel. Ce changement de paradigme implique que les propriétés mécaniques du polymère sont aussi importantes que la géométrie de la pièce imprimée.
Processus d'extrusion et familles de matériaux
La recherche académique récente, comme celle publiée dans la Revue des Plastiques Modernes en 2024, se concentre principalement sur les processus d'extrusion de matériau (EM) comme technologie clé pour la fabrication de robots mous. Cette approche est due à la disponibilité de matériaux polymères mous et à la capacité de travailler avec plusieurs matériaux dans une même pièce. L'extrusion permet de déposer des couches de polymères thermoplastiques ou d'élastomères qui, en se solidifiant, forment la structure élastique du robot. Le choix de ce processus n'est pas fortuit : c'est le plus accessible et le mieux adapté à la géométrie complexe des actionneurs mous.
Les matériaux utilisés dans ces processus incluent des polymères haute performance et des composés conçus spécifiquement pour offrir des propriétés mécaniques particulières, comme la résistance à la traction ou la capacité de récupération élastique. Le choix du matériau est critique, car il doit supporter les cycles de déformation sans se dégrader. Bien qu'il y ait des avancées dans la formulation de nouveaux composés, la plupart des applications documentées sont en phase de prototypage, où l'optimisation des paramètres d'impression est encore un domaine de recherche actif. La compatibilité entre le matériau et le processus de stérilisation, si applicable, est un autre facteur déterminant dans le choix.
Matériaux et compatibilité
La thèse de doctorat de Fuentes Fuentes (2022) souligne que la fabrication additive par extrusion de matériau (MEX) est le processus le plus utilisé en raison de son faible coût et de la facilité d'accès aux matériaux. Cela est particulièrement pertinent pour la robotique molle, où les élastomères et les polymères thermoplastiques à faible point de fusion sont courants. La capacité d'imprimer avec plusieurs matériaux en une seule passe permet de créer des gradients de rigidité au sein de la même structure, ce qui est impossible avec les méthodes de fabrication traditionnelles.
Méthodes d'évaluation et tests de durabilité
Pour valider un robot imprimé en 3D, il ne suffit pas que la pièce s'imprime correctement ; il est nécessaire d'évaluer son comportement sous des cycles d'opération répétés. Les tests de laboratoire mesurent généralement la déformation maximale, la répétabilité du mouvement et la résistance à la fatigue du matériau. Ces paramètres déterminent si le robot peut effectuer sa fonction de manière cohérente dans le temps ou s'il subit une dégradation rapide de ses propriétés mécaniques. Le manque de données quantitatives sur la durée de vie est l'une des principales limitations de la littérature actuelle.
L'intégration de capteurs et d'actionneurs dans la structure imprimée ajoute une couche de complexité à l'évaluation. Non seulement le matériau structurel est testé, mais aussi la fonctionnalité du système complet. Dans de nombreux cas, les démonstrations de laboratoire montrent un fonctionnement correct dans des conditions contrôlées, mais il manque des données sur les performances dans des environnements réels ou après des milliers de cycles d'utilisation. Cet écart entre la démonstration initiale et la validation à long terme est l'un des principaux obstacles à l'adoption industrielle. La fatigue du matériau est un phénomène qui ne se manifeste pas dans les premiers tests, mais après un usage prolongé.
Critères de validation
- Déformation maximale : Capacité du robot à atteindre la position souhaitée sans échec.
- Répétabilité : Cohérence du mouvement dans les cycles successifs.
- Résistance à la fatigue : Dégradation des propriétés mécaniques après des milliers de cycles.
- Compatibilité environnementale : Résistance à l'humidité, à la température et aux produits chimiques.
Intégration de composants fonctionnels
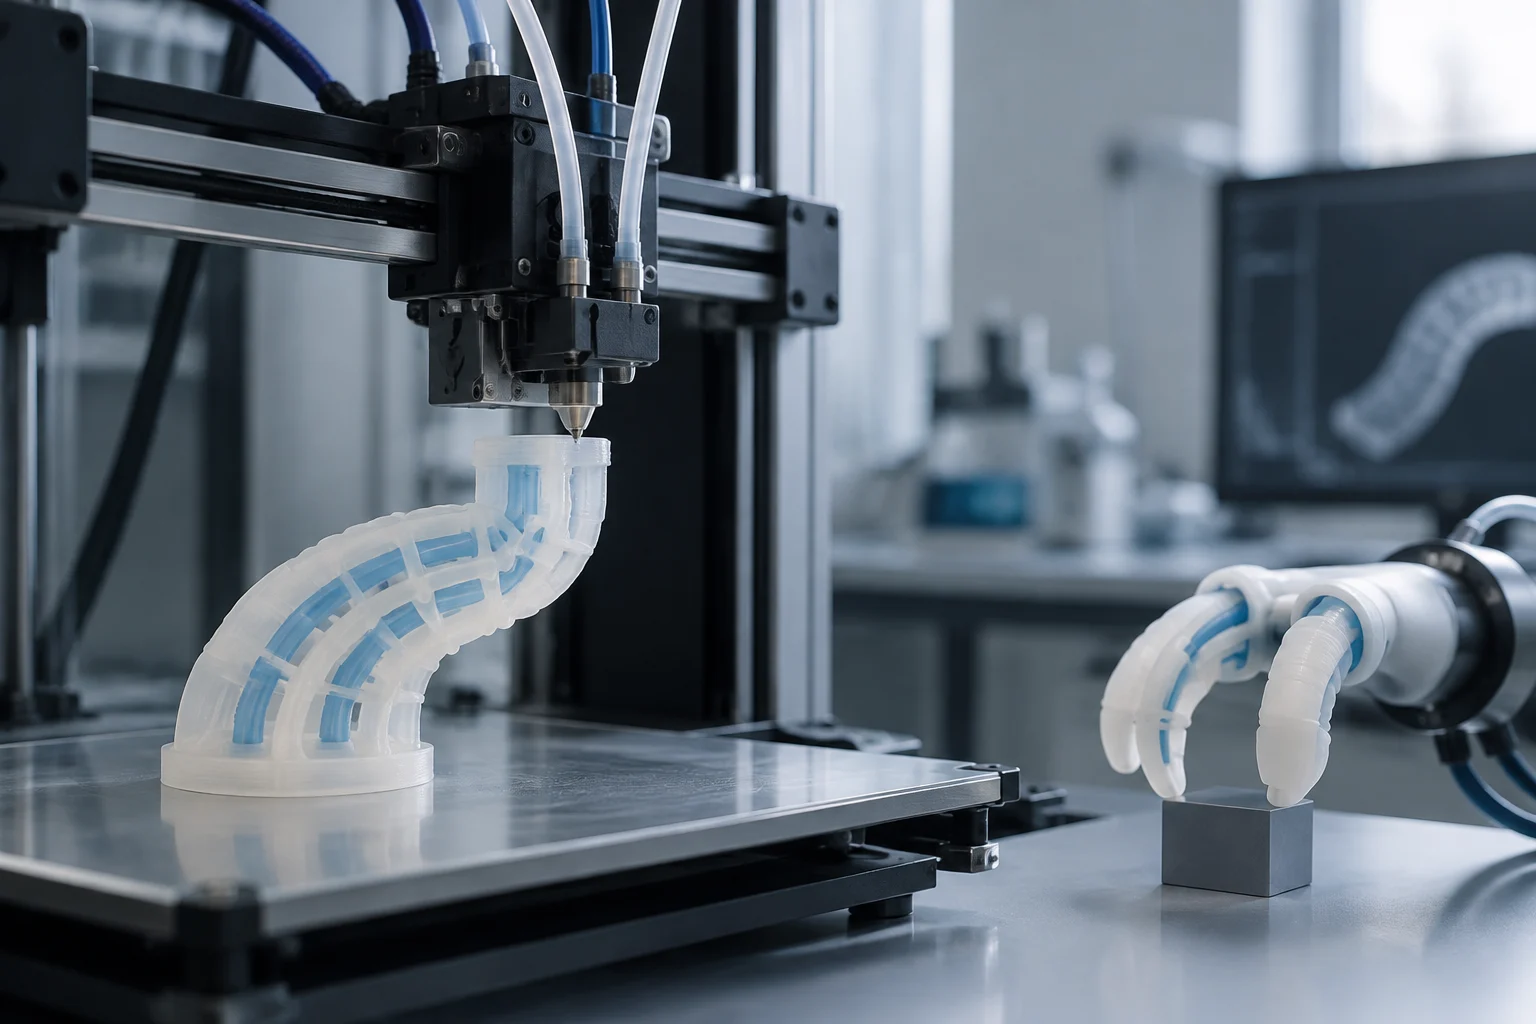
Un défi technique significatif est l'intégration des actionneurs et des capteurs au sein de la structure imprimée. En robotique molle, les actionneurs sont souvent une partie intégrante de la conception, comme des chambres pneumatiques ou des muscles artificiels imprimés. L'impression 3D multimatière permet de créer ces géométries complexes en une seule opération, réduisant le besoin d'assemblage manuel. Cependant, la précision requise pour que ces composants fonctionnels s'alignent correctement reste un défi pour les technologies d'extrusion actuelles. L'alignement des chambres d'air, par exemple, est critique pour le fonctionnement de l'actionneur.
De plus, la compatibilité entre les différents matériaux imprimés est un facteur déterminant. Si un actionneur est fait d'un élastomère et la structure de support d'un polymère plus rigide, la jonction entre les deux doit supporter les contraintes mécaniques sans échec. La recherche actuelle explore comment améliorer l'adhésion entre les couches et les matériaux différents, mais il n'existe pas encore de norme universelle garantissant la fiabilité de ces jonctions dans des applications à haute exigence. Le manque de normes de conception pour la robotique molle imprimée est une barrière importante à la standardisation.
MiniFactory, par exemple, souligne comment l'impression 3D de polymères haute performance permet de fabriquer des outils robotiques plus légers et plus durables. Bien que son approche soit la robotique industrielle, les principes de conception légère et résistante sont applicables à la robotique molle, où la réduction du poids est cruciale pour la manœuvrabilité. La capacité d'imprimer des pièces fonctionnant dans des conditions extrêmes est une avancée qui pourrait être transférée aux robots mous destinés aux environnements hostiles.
De la démonstration de laboratoire à la production
Pour passer des prototypes de recherche à une production durable, des preuves sont nécessaires que les robots imprimés peuvent être fabriqués de manière scalable et avec un contrôle qualité cohérent. Cela implique non seulement la disponibilité des matériaux, mais aussi la standardisation des paramètres d'impression et la validation des processus de post-traitement. Le manque de données sur la durée de vie réelle de ces dispositifs dans des conditions d'utilisation continue limite leur application dans des secteurs exigeant une haute disponibilité, comme la médecine ou l'industrie alimentaire. La scalabilité est un défi plus grand que la viabilité technique.
La maturité industrielle dépend également de la réduction des coûts et de la simplification de la conception. Alors que l'impression 3D offre une liberté de conception, l'optimisation pour la production de masse nécessite d'équilibrer la complexité géométrique avec l'efficacité du processus. À ce stade, la plupart des applications de robotique molle imprimée en 3D sont en phase de recherche ou de prototypage avancé, sans consolidation claire sur le marché des produits finis. L'investissement en R&D est élevé, mais le retour à l'échelle industrielle ne s'est pas encore matérialisé.
Barrières à la production
- Coût des matériaux : Les élastomères de haute qualité sont plus chers que les thermoplastiques standard.
- Temps d'impression : La géométrie complexe des robots mous nécessite des temps d'impression longs.
- Contrôle qualité : Le manque de normes d'inspection pour les pièces élastiques empêche la certification industrielle.
- Scalabilité : La production de masse de pièces imprimées est plus lente que l'injection plastique.
Limites des preuves disponibles
Il est fondamental de maintenir une perspective critique sur les sources disponibles. De nombreuses descriptions de l'impression 3D en robotique proviennent de contextes promotionnels ou de blogs techniques qui ne détaillent pas les limites méthodologiques des expériences. Par exemple, une démonstration d'un robot se déplaçant correctement dans une vidéo n'implique pas qu'il soit capable d'effectuer des milliers de cycles sans échec. L'absence de données quantitatives sur la fatigue du matériau ou la dérive dimensionnelle à long terme est une limitation courante dans la littérature actuelle. Les preuves doivent être interprétées avec prudence.
De plus, la confusion entre la robotique industrielle traditionnelle (où l'impression 3D est utilisée pour fabriquer des pièces rigides et légères) et la robotique molle (où le robot entier est élastique) peut conduire à des conclusions erronées sur l'état de la technologie. Alors que la fabrication de pièces rigides pour robots industriels est plus mature, l'impression de robots mous complets reste un domaine émergent avec de nombreuses questions techniques à résoudre. La maturité de l'un n'implique pas la maturité de l'autre.
La recherche du CSIC, comme celle de González Henríquez et al., est un exemple de la façon dont l'académie aborde ces défis. Cependant, le transfert de ces résultats vers le marché est lent et nécessite la collaboration de l'industrie. Le manque d'un écosystème de fournisseurs de matériaux spécifiques pour la robotique molle est un autre obstacle. Jusqu'à ce qu'il existe une offre consolidée de matériaux et de processus, la production de robots mous imprimés restera une niche de recherche.