Definição e âmbito da robótica macia
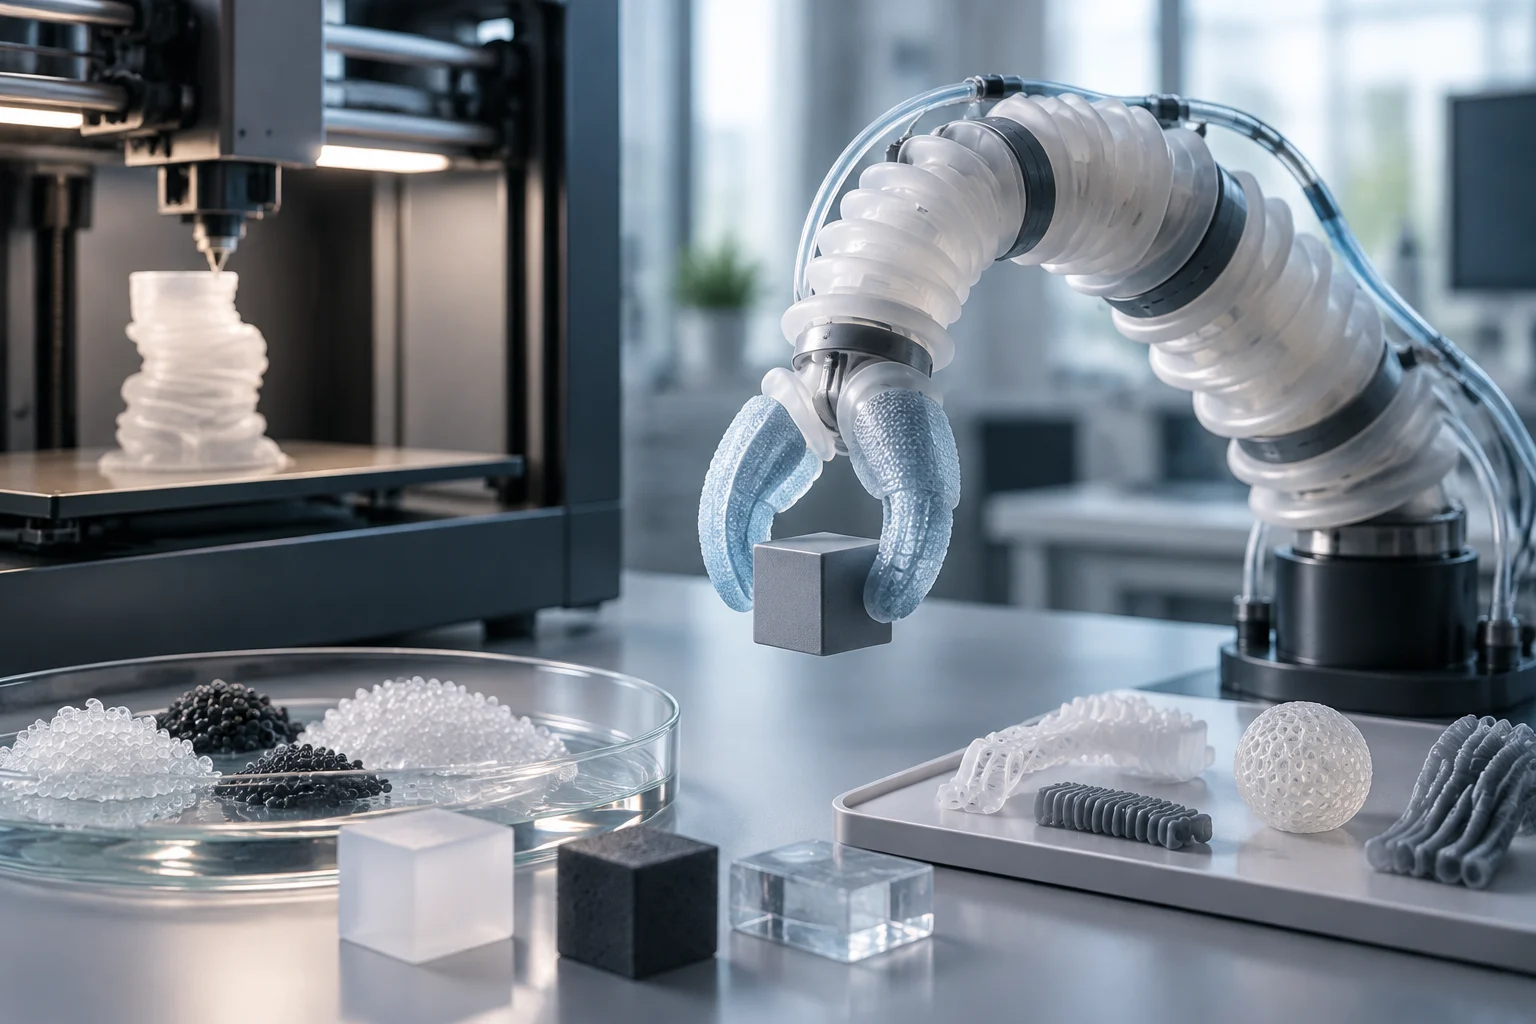
A robótica macia é definida como um campo em rápido crescimento onde os robots são fundamentalmente macios e elasticamente deformáveis. Ao contrário da robótica com estruturas rígidas, estes sistemas não dependem de articulações mecânicas complexas, mas da deformação controlada dos seus materiais para interagir com o ambiente. Esta característica permite designs mais seguros para a interação humano-robot e capacidades de adaptação a geometrias irregulares que as estruturas rígidas não podem oferecer. A distinção é crucial: não se trata de robots rígidos com revestimentos macios, mas de estruturas inteiras desenhadas para se flexionarem.
A fabricaçãodestes robots tem sido historicamente um desafio devido à mão de obra intensiva e ao tempo necessário para montar componentes complexos. A transição para a fabricaçãodireta mediante impressão 3D busca resolver esta limitação, permitindo a criação de designs e funções sofisticadas de maneira mais eficiente. No entanto, é crucial distinguir entre a viabilidade teórica do conceito e a realidade dos processos de fabricaçãocorrentes, que ainda enfrentam limitações significativas na repetibilidade e na durabilidade. A promessa da impressão 3D não é apenas a velocidade, mas a capacidade de integrar funcionalidade estrutural e atuadora numa única peça.
O interesse por esta tecnologia não é novo, mas a sua aplicação específica à robótica macia ganhou tração nos últimos anos graças aos avanços em materiais poliméricos. Enquanto a robótica industrial tradicional utiliza a impressão 3D para fabricar peças rígidas e leves, a robótica macia requer que o material em si seja o elemento funcional. Esta mudança de paradigma implica que as propriedades mecânicas do polímero são tão importantes como a geometria da peça impressa.
Processos de extrusão e famílias de materiais
A investigação académica recente, como a publicada na Revista de Plásticos Modernos em 2024, centra-se principalmente nos processos de extrusão de material (EM) como a tecnologia chave para a fabricaçãode robots macios. Esta abordagem deve-se à disponibilidade de materiais poliméricos macios e à capacidade de trabalhar com múltiplos materiais numa mesma peça. A extrusão permite depositar camadas de polímeros termoplásticos ou elastómeros que, ao solidificar, formam a estrutura elástica do robot. A escolha deste processo não é casual: é o mais acessível e o que melhor se adapta à geometria complexa dos atuadores macios.
Os materiais utilizados nestes processos incluem polímeros de alto desempenho e compostos desenhados especificamente para oferecer propriedades mecânicas particulares, como a resistência à tração ou a capacidade de recuperação elástica. A seleção do material é crítica, pois deve suportar os ciclos de deformação sem se degradar. Embora existam avanços na formulação de novos compostos, a maioria das aplicações documentadas encontra-se em fase de prototipagem, onde a otimização dos parâmetros de impressão é ainda uma área de investigação ativa. A compatibilidade entre o material e o processo de esterilização, se aplicável, é outro fator determinante na seleção.
Materiais e compatibilidade
A tese doutoral de Fuentes Fuentes (2022) destaca que a manufatura aditiva por extrusão de material (MEX) é o processo mais utilizado devido ao seu baixo custo e facilidade de acesso a materiais. Isto é especialmente relevante para a robótica macia, onde os elastómeros e polímeros termoplásticos de baixa temperatura de fusão são comuns. A capacidade de imprimir com múltiplos materiais numa única passagem permite criar gradientes de rigidez dentro da mesma estrutura, algo impossível com métodos de fabricaçãotradicionais.
Métodos de avaliação e testes de durabilidade
Para validar um robot impresso em 3D, não basta que a peça se imprima corretamente; é necessário avaliar o seu comportamento sob ciclos de operação repetidos. Os testes de laboratório costumam medir a deformação máxima, a repetibilidade do movimento e a resistência à fadiga do material. Estes parâmetros determinam se o robot pode realizar a sua função de maneira consistente ao longo do tempo ou se sofre uma degradação rápida das suas propriedades mecânicas. A falta de dados quantitativos sobre a vida útil é uma das principais limitações da literatura atual.
A integração de sensores e atuadores na estrutura impressa acrescenta uma camada de complexidade à avaliação. Não se testa apenas o material estrutural, mas também a funcionalidade do sistema completo. Em muitos casos, as demonstrações de laboratório mostram um funcionamento correto em condições controladas, mas faltam dados sobre o desempenho em ambientes reais ou após milhares de ciclos de uso. Esta lacuna entre a demonstração inicial e a validação a longo prazo é um dos principais obstáculos para a adoção industrial. A fadiga do material é um fenómeno que não se manifesta nos primeiros testes, mas após um uso prolongado.
Critérios de validação
- Deformação máxima: Capacidade do robot para alcançar a posição desejada sem falhar.
- Repetibilidade: Consistência do movimento em ciclos sucessivos.
- Resistência à fadiga: Degradação das propriedades mecânicas após milhares de ciclos.
- Compatibilidade ambiental: Resistência à humidade, temperatura e produtos químicos.
Integração de componentes funcionais
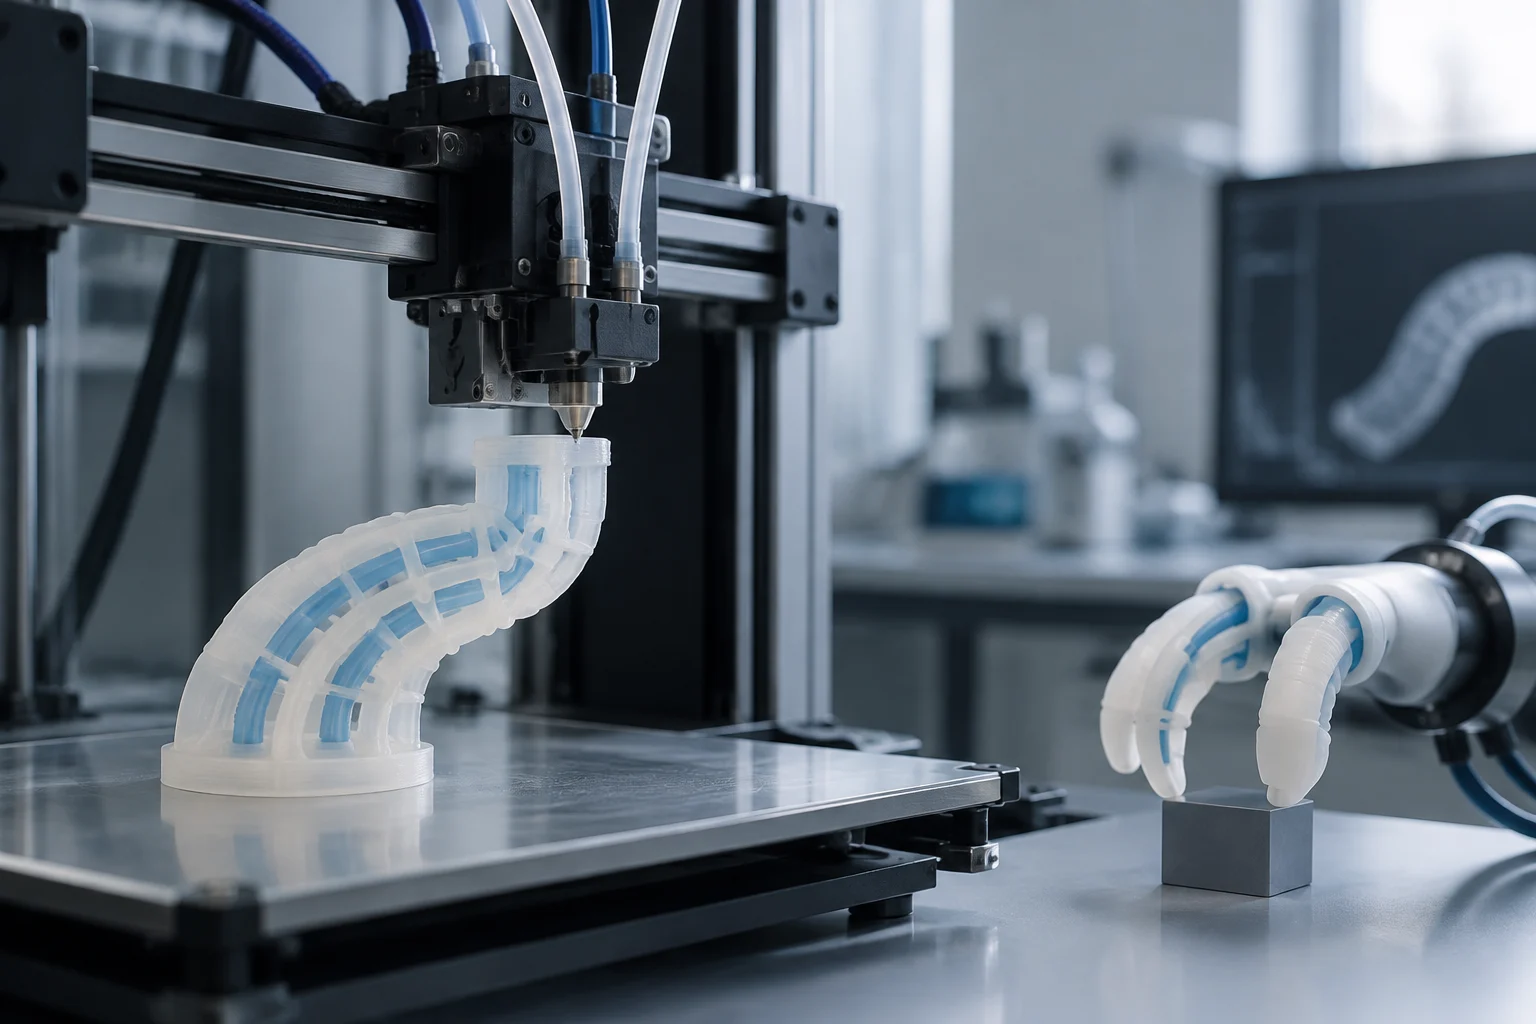
Um desafio técnico significativo é a integração de atuadores e sensores dentro da estrutura impressa. Na robótica macia, os atuadores são muitas vezes parte integral do design, como câmaras pneumáticas ou músculos artificiais impressos. A impressão 3D multimaterial permite criar estas geometrias complexas numa única operação, reduzindo a necessidade de montagem manual. No entanto, a precisão necessária para que estes componentes funcionais se alinhem corretamente continua a ser um desafio para as tecnologias de extrusão atuais. O alinhamento das câmaras de ar, por exemplo, é crítico para o funcionamento do atuador.
Além disso, a compatibilidade entre os diferentes materiais impressos é um fator determinante. Se um atuador é feito de um elastómero e a estrutura de suporte de um polímero mais rígido, a união entre ambos deve suportar as tensões mecânicas sem falhar. A investigação atual explora como melhorar a adesão entre camadas e materiais distintos, mas não existe ainda um padrão universal que garanta a fiabilidade destas uniões em aplicações de alta exigência. A falta de normas de design para a robótica macia impressa é uma barreira importante para a padronização.
A MiniFactory, por exemplo, destaca como a impressão 3D de polímeros de alto desempenho permite fabricar ferramentas robóticas mais leves e duráveis. Embora o seu enfoque seja a robótica industrial, os princípios de design leve e resistente são aplicáveis à robótica macia, onde a redução de peso é crucial para a manobrabilidade. A capacidade de imprimir peças que funcionem em condições extremas é um avanço que poderia ser transferido para robots macios destinados a ambientes hostis.
Da demonstração de laboratório à produção
Para passar de protótipos de investigação a uma produção sustentável, requer-se evidência de que os robots impressos podem ser fabricados de maneira escalável e com um controlo de qualidade consistente. Isto implica não apenas a disponibilidade de materiais, mas também a padronização dos parâmetros de impressão e a validação dos processos de pós-processamento. A falta de dados sobre a vida útil real destes dispositivos em condições de uso contínuo limita a sua aplicação em setores que requerem alta disponibilidade, como a medicina ou a indústria alimentar. A escalabilidade é um desafio maior que a viabilidade técnica.
A maturidade industrial também depende da redução de custos e da simplificação do design. Enquanto a impressão 3D oferece liberdade de design, a otimização para a produção em massa requer equilibrar a complexidade geométrica com a eficiência do processo. Neste momento, a maioria das aplicações de robótica macia impressa em 3D encontra-se em fase de investigação ou prototipagem avançada, sem uma consolidação clara no mercado de produtos finais. O investimento em I+D é alto, mas o retorno à escala industrial ainda não se materializou.
Barreiras para a produção
- Custo de materiais: Os elastómeros de alta qualidade são mais caros que os termoplásticos padrão.
- Tempo de impressão: A geometria complexa dos robots macios requer tempos de impressão longos.
- Controlo de qualidade: A falta de normas de inspeção para peças elásticas impede a certificação industrial.
- Escalabilidade: A produção em massa de peças impressas é mais lenta que a injeção de plástico.
Limites da evidência disponível
É fundamental manter uma perspetiva crítica sobre as fontes disponíveis. Muitas descrições da impressão 3D em robótica provêm de contextos promocionais ou de blogs técnicos que não detalham os limites metodológicos dos experimentos. Por exemplo, uma demonstração de um robot que se move corretamente num vídeo não implica que seja capaz de realizar milhares de ciclos sem falhar. A ausência de dados quantitativos sobre a fadiga do material ou a deriva dimensional a longo prazo é uma limitação comum na literatura atual. A evidência deve ser interpretada com cautela.
Além disso, a confusão entre a robótica industrial tradicional (onde a impressão 3D é usada para fabricar peças rígidas e leves) e a robótica macia (onde o robot inteiro é elástico) pode levar a conclusões erradas sobre o estado da tecnologia. Enquanto a fabricaçãode peças rígidas para robots industriais está mais madura, a impressão de robots macios completos continua a ser um campo emergente com muitas questões técnicas por resolver. A maturidade de uma não implica a da outra.
A investigação do CSIC, como a de González Henríquez et al., é um exemplo de como a academia está a abordar estes desafios. No entanto, a transferência destes resultados para o mercado é lenta e requer a colaboração da indústria. A falta de um ecossistema de fornecedores de materiais específicos para robótica macia é outro obstáculo. Até que exista uma oferta consolidada de materiais e processos, a produção de robots macios impressos continuará a ser um nicho de investigação.