Definizione e ambito della robotica morbida
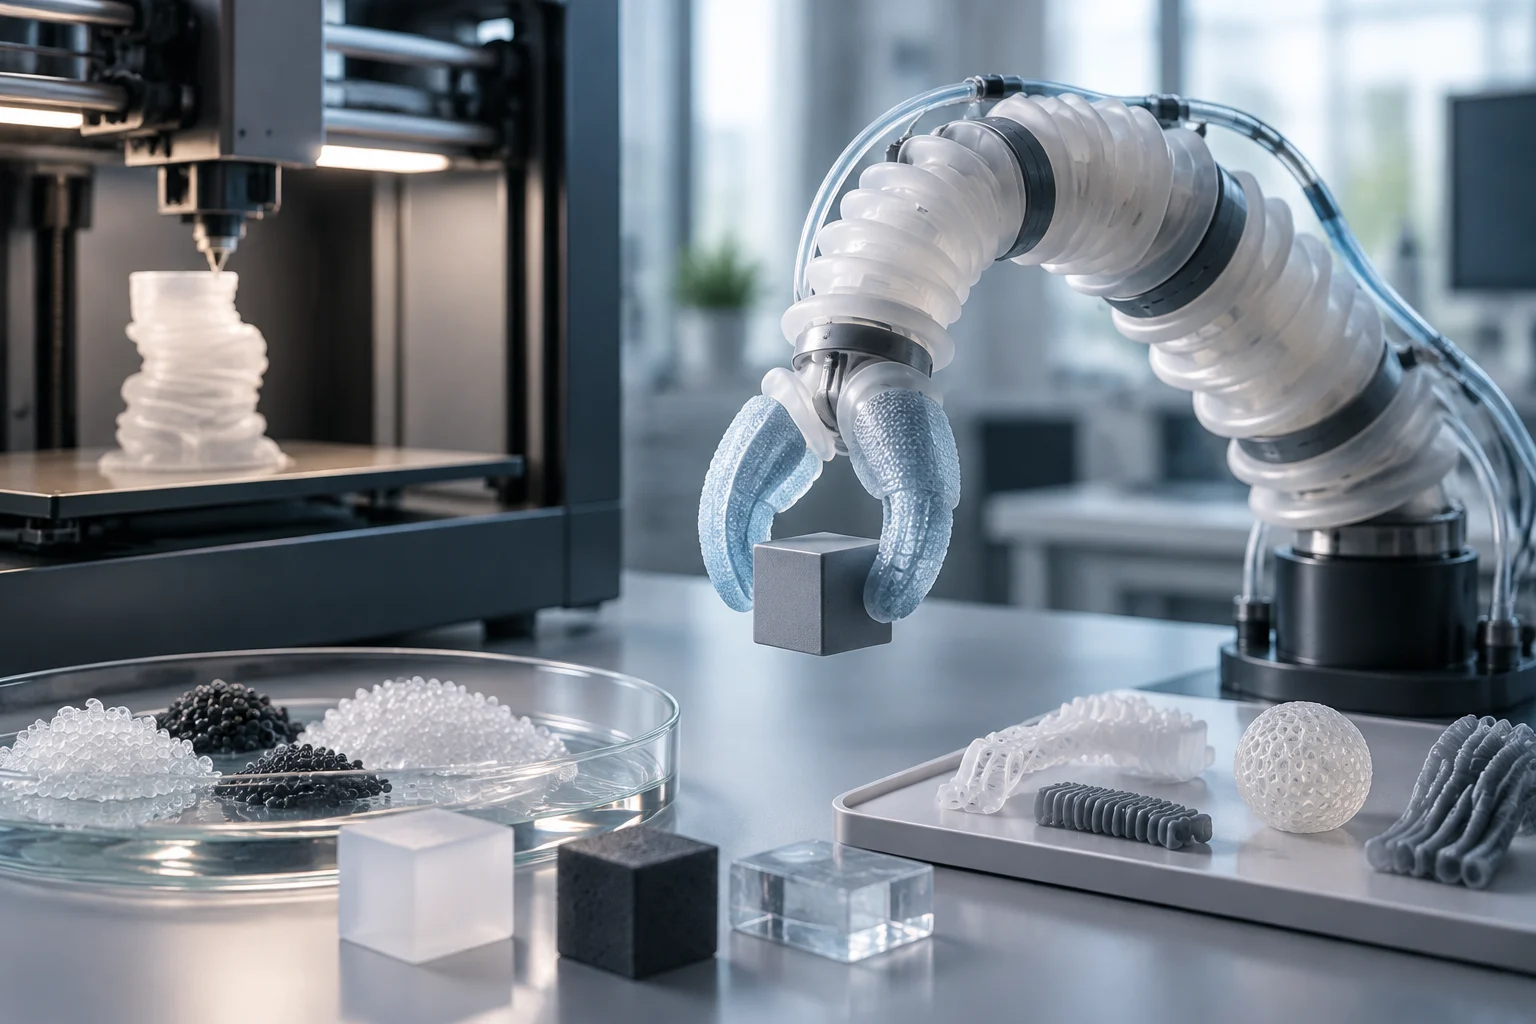
La robotica morbida è definita come un campo in rapida crescita in cui i robot sono fondamentalmente morbidi e elasticamente deformabili. A differenza della robotica a struttura rigida, questi sistemi non dipendono da articolazioni meccaniche complesse, ma dalla deformazione controllata dei loro materiali per interagire con l'ambiente. Questa caratteristica consente design più sicuri per l'interazione uomo-robot e capacità di adattamento a geometrie irregolari che le strutture rigide non possono offrire. La distinzione è cruciale: non si tratta di robot rigidi con rivestimenti morbidi, ma di intere strutture progettate per piegarsi.
La fabbricazione di questi robot è storicamente stata una sfida a causa della manodopera intensiva e del tempo richiesto per assemblare componenti complessi. La transizione verso la produzione diretta tramite stampa 3D cerca di risolvere questa limitazione, consentendo la creazione di design e funzioni sofisticate in modo più efficiente. Tuttavia, è cruciale distinguere la fattibilità teorica del concetto dalla realtà dei processi di produzione attuali, che affrontano ancora limitazioni significative in termini di ripetibilità e durabilità. La promessa della stampa 3D non è solo la velocità, ma la capacità di integrare la funzionalità strutturale e attuativa in un unico pezzo.
L'interesse per questa tecnologia non è nuovo, ma la sua applicazione specifica alla robotica morbida ha guadagnato slancio negli ultimi anni grazie ai progressi nei materiali polimerici. Mentre la robotica industriale tradizionale utilizza la stampa 3D per produrre pezzi rigidi e leggeri, la robotica morbida richiede che il materiale stesso sia l'elemento funzionale. Questo cambio di paradigma implica che le proprietà meccaniche del polimero sono importanti quanto la geometria del pezzo stampato.
Processi di estrusione e famiglie di materiali
La ricerca accademica recente, come quella pubblicata sulla Rivista di Plastica Moderna nel 2024, si concentra principalmente sui processi di estrusione di materiale (EM) come tecnologia chiave per la fabbricazione di robot morbidi. Questo approccio è dovuto alla disponibilità di materiali polimerici morbidi e alla capacità di lavorare con più materiali in un unico pezzo. L'estrusione consente di depositare strati di polimeri termoplastici o elastomeri che, solidificandosi, formano la struttura elastica del robot. La scelta di questo processo non è casuale: è il più accessibile e il più adatto alla geometria complessa degli attuatori morbidi.
I materiali utilizzati in questi processi includono polimeri ad alte prestazioni e composti progettati specificamente per offrire proprietà meccaniche particolari, come la resistenza alla trazione o la capacità di recupero elastico. La selezione del materiale è critica, poiché deve sopportare i cicli di deformazione senza degradarsi. Sebbene ci siano progressi nella formulazione di nuovi composti, la maggior parte delle applicazioni documentate si trova in fase di prototipazione, dove l'ottimizzazione dei parametri di stampa è ancora un'area di ricerca attiva. La compatibilità tra il materiale e il processo di sterilizzazione, se applicabile, è un altro fattore determinante nella selezione.
Materiali e compatibilità
La tesi di dottorato di Fuentes Fuentes (2022) evidenzia che la produzione additiva per estrusione di materiale (MEX) è il processo più utilizzato a causa del suo basso costo e della facilità di accesso ai materiali. Questo è particolarmente rilevante per la robotica morbida, dove elastomeri e polimeri termoplastici a basso punto di fusione sono comuni. La capacità di stampare con più materiali in un'unica passata consente di creare gradienti di rigidità all'interno della stessa struttura, qualcosa di impossibile con i metodi di produzione tradizionali.
Metodi di valutazione e test di durabilità
Per validare un robot stampato in 3D, non basta che il pezzo si stampi correttamente; è necessario valutare il suo comportamento sotto cicli di operazione ripetuti. I test di laboratorio misurano generalmente la deformazione massima, la ripetibilità del movimento e la resistenza alla fatica del materiale. Questi parametri determinano se il robot può svolgere la sua funzione in modo coerente nel tempo o se subisce una rapida degradazione delle sue proprietà meccaniche. La mancanza di dati quantitativi sulla vita utile è una delle principali limitazioni della letteratura attuale.
L'integrazione di sensori e attuatori nella struttura stampata aggiunge un livello di complessità alla valutazione. Non solo si testa il materiale strutturale, ma anche la funzionalità del sistema completo. In molti casi, le dimostrazioni di laboratorio mostrano un funzionamento corretto in condizioni controllate, ma mancano dati sulle prestazioni in ambienti reali o dopo migliaia di cicli di utilizzo. Questo divario tra la dimostrazione iniziale e la validazione a lungo termine è uno dei principali ostacoli all'adozione industriale. La fatica del materiale è un fenomeno che non si manifesta nei primi test, ma dopo un uso prolungato.
Criteri di validazione
- Deformazione massima: Capacità del robot di raggiungere la posizione desiderata senza fallire.
- Ripetibilità: Coerenza del movimento nei cicli successivi.
- Resistenza alla fatica: Degradazione delle proprietà meccaniche dopo migliaia di cicli.
- Compatibilità ambientale: Resistenza all'umidità, alla temperatura e ai prodotti chimici.
Integrazione di componenti funzionali
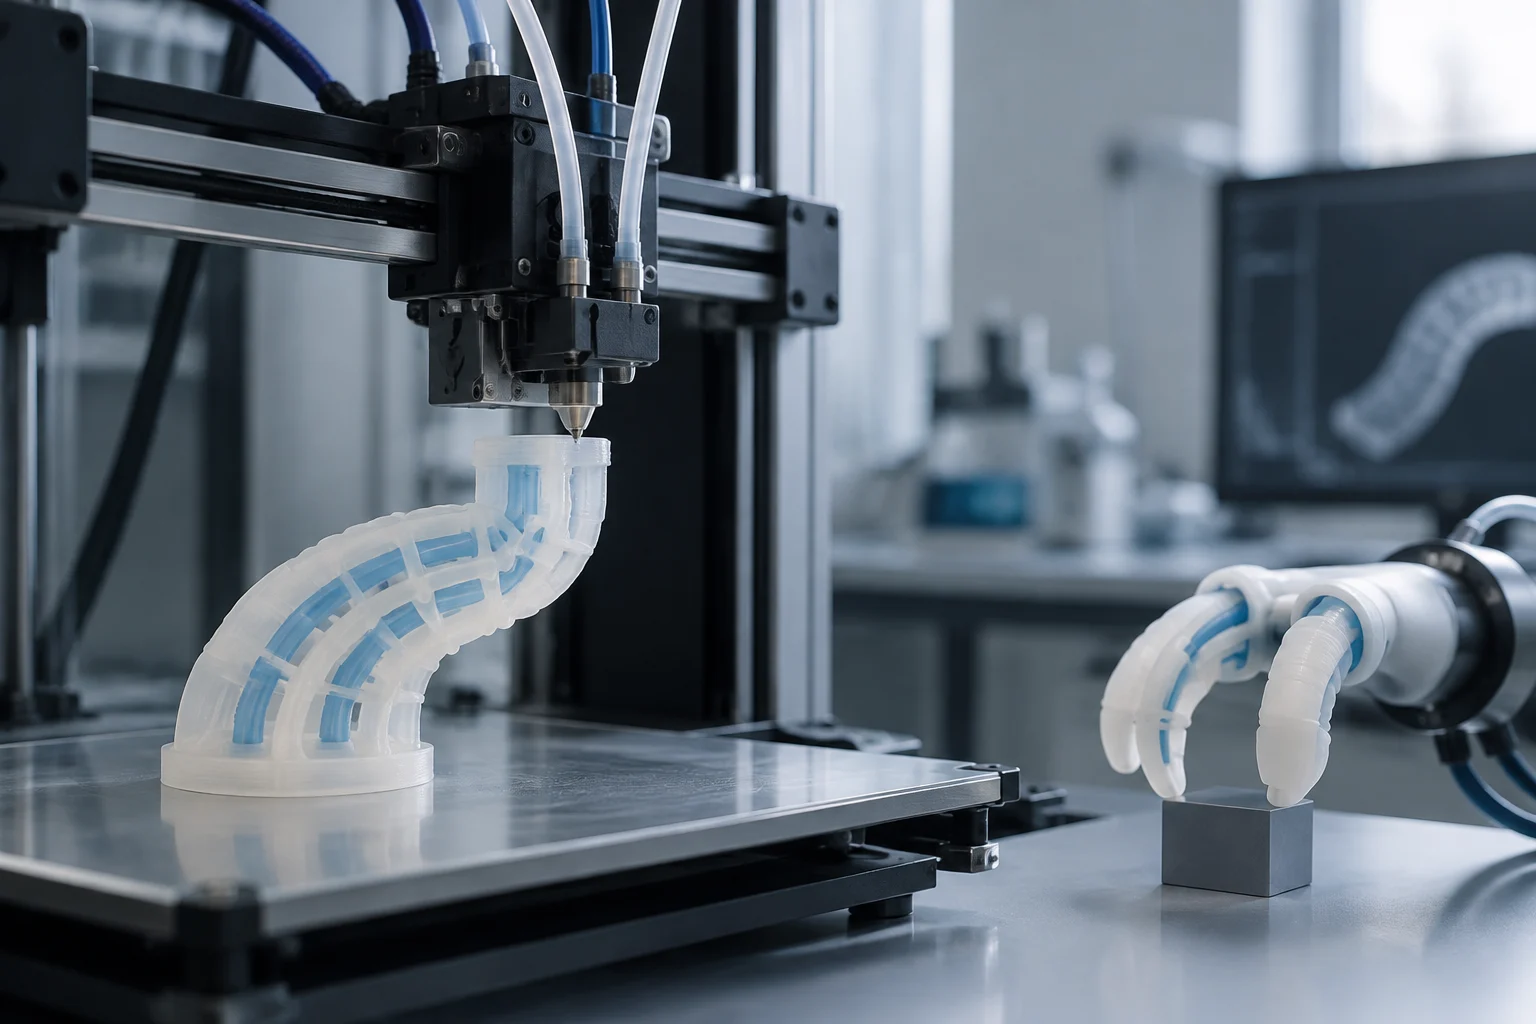
Una sfida tecnica significativa è l'integrazione di attuatori e sensori all'interno della struttura stampata. Nella robotica morbida, gli attuatori sono spesso parte integrante del design, come camere pneumatiche o muscoli artificiali stampati. La stampa 3D multimateriale consente di creare queste geometrie complesse in un'unica operazione, riducendo la necessità di assemblaggio manuale. Tuttavia, la precisione richiesta affinché questi componenti funzionali si allineino correttamente rimane una sfida per le tecnologie di estrusione attuali. L'allineamento delle camere d'aria, ad esempio, è critico per il funzionamento dell'attuatore.
Inoltre, la compatibilità tra i diversi materiali stampati è un fattore determinante. Se un attuatore è fatto di un elastomero e la struttura di supporto di un polimero più rigido, la giunzione tra entrambi deve sopportare le sollecitazioni meccaniche senza fallire. La ricerca attuale esplora come migliorare l'adesione tra gli strati e i materiali diversi, ma non esiste ancora uno standard universale che garantisca l'affidabilità di queste giunzioni in applicazioni ad alta richiesta. La mancanza di standard di progettazione per la robotica morbida stampata è una barriera importante per la standardizzazione.
MiniFactory, ad esempio, evidenzia come la stampa 3D di polimeri ad alte prestazioni consenta di produrre strumenti robotici più leggeri e durevoli. Sebbene il suo approccio sia la robotica industriale, i principi di design leggero e resistente sono applicabili alla robotica morbida, dove la riduzione del peso è cruciale per la manovrabilità. La capacità di stampare pezzi che funzionano in condizioni estreme è un progresso che potrebbe essere trasferito ai robot morbidi destinati ad ambienti ostili.
Dalla dimostrazione di laboratorio alla produzione
Per passare dai prototipi di ricerca a una produzione sostenibile, è necessaria la prova che i robot stampati possano essere fabbricati in modo scalabile e con un controllo di qualità coerente. Questo implica non solo la disponibilità di materiali, ma anche la standardizzazione dei parametri di stampa e la validazione dei processi di post-lavorazione. La mancanza di dati sulla vita utile reale di questi dispositivi in condizioni di uso continuo limita la loro applicazione in settori che richiedono alta disponibilità, come la medicina o l'industria alimentare. La scalabilità è una sfida maggiore della fattibilità tecnica.
La maturità industriale dipende anche dalla riduzione dei costi e dalla semplificazione del design. Mentre la stampa 3D offre libertà di progettazione, l'ottimizzazione per la produzione di massa richiede di bilanciare la complessità geometrica con l'efficienza del processo. In questo momento, la maggior parte delle applicazioni di robotica morbida stampata in 3D si trova in fase di ricerca o prototipazione avanzata, senza una chiara consolidazione nel mercato dei prodotti finiti. L'investimento in R&S è alto, ma il ritorno alla scala industriale non si è ancora materializzato.
Barriere alla produzione
- Costo dei materiali: Gli elastomeri di alta qualità sono più costosi dei termoplastici standard.
- Tempo di stampa: La geometria complessa dei robot morbidi richiede tempi di stampa lunghi.
- Controllo qualità: La mancanza di norme di ispezione per le parti elastiche impedisce la certificazione industriale.
- Scalabilità: La produzione di massa di parti stampate è più lenta dell'iniezione di plastica.
Limiti delle prove disponibili
È fondamentale mantenere una prospettiva critica sulle fonti disponibili. Molte descrizioni della stampa 3D nella robotica provengono da contesti promozionali o blog tecnici che non dettagliano i limiti metodologici degli esperimenti. Ad esempio, una dimostrazione di un robot che si muove correttamente in un video non implica che sia in grado di eseguire migliaia di cicli senza fallire. L'assenza di dati quantitativi sulla fatica del materiale o sulla deriva dimensionale a lungo termine è una limitazione comune nella letteratura attuale. Le prove devono essere interpretate con cautela.
Inoltre, la confusione tra la robotica industriale tradizionale (dove la stampa 3D è usata per produrre pezzi rigidi e leggeri) e la robotica morbida (dove l'intero robot è elastico) può portare a conclusioni errate sullo stato della tecnologia. Mentre la produzione di pezzi rigidi per robot industriali è più matura, la stampa di robot morbidi completi rimane un campo emergente con molte domande tecniche da risolvere. La maturità di uno non implica la maturità dell'altro.
La ricerca del CSIC, come quella di González Henríquez et al., è un esempio di come l'ambiente accademico stia affrontando queste sfide. Tuttavia, il trasferimento di questi risultati al mercato è lento e richiede la collaborazione dell'industria. La mancanza di un ecosistema di fornitori di materiali specifici per la robotica morbida è un altro ostacolo. Finché non esisterà un'offerta consolidata di materiali e processi, la produzione di robot morbidi stampati rimarrà una nicchia di ricerca.