Definition und Umfang der Weichrobotik
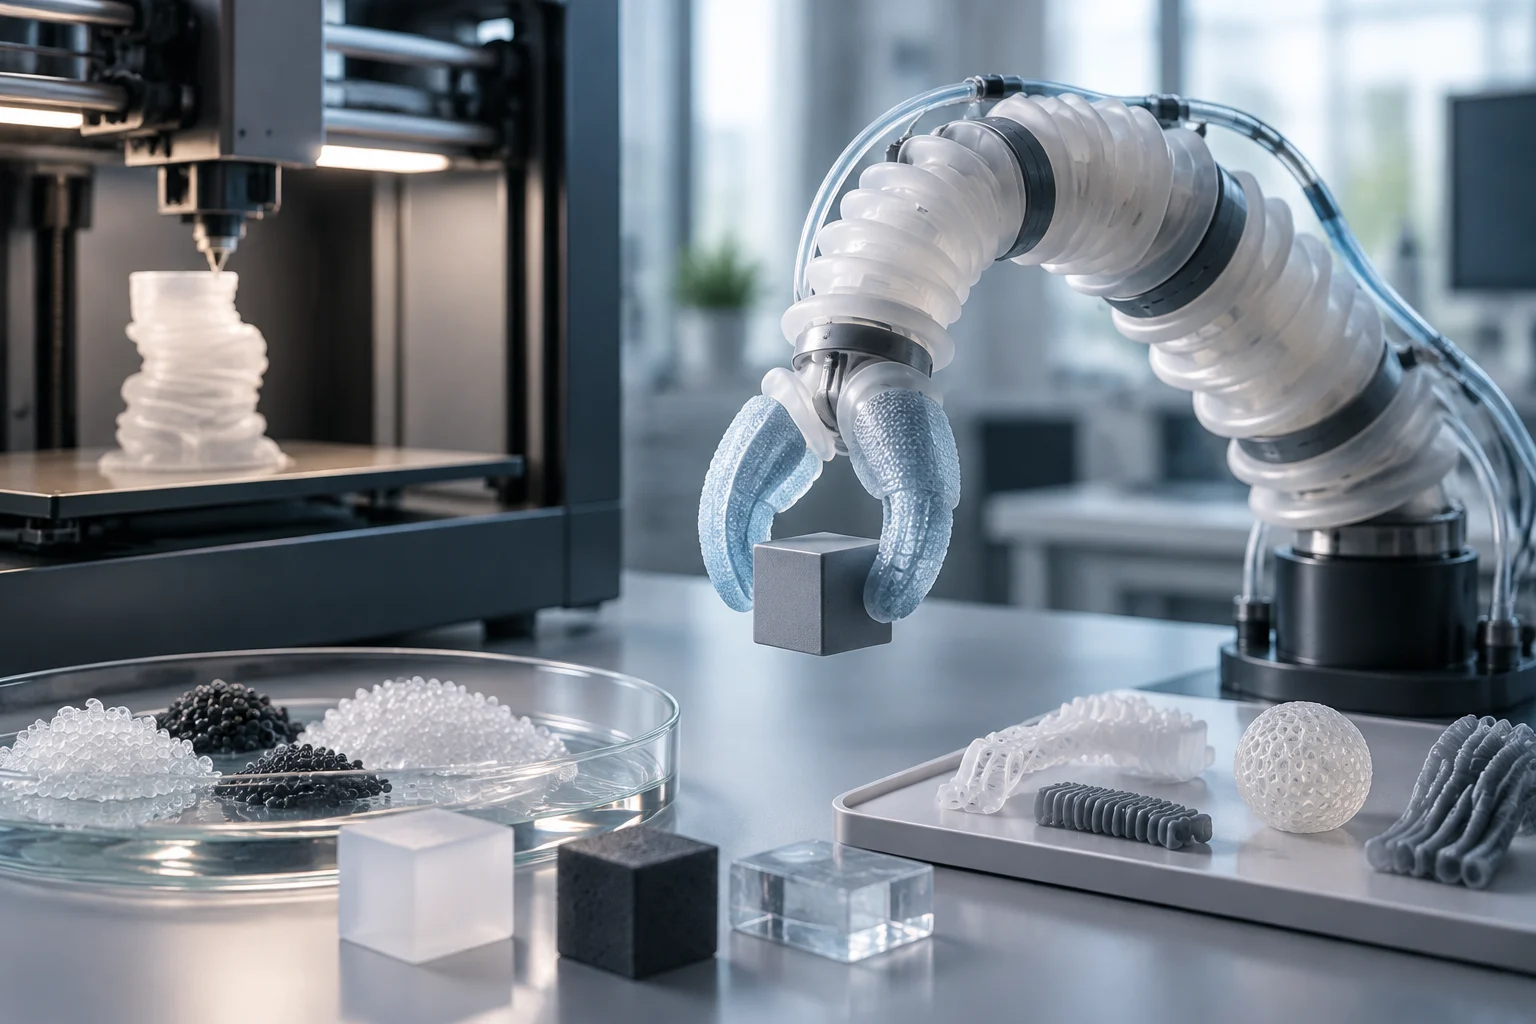
Weichrobotik wird als ein schnell wachsendes Feld definiert, in dem Roboter grundlegend weich und elastisch verformbar sind. Im Gegensatz zur Robotik mit starren Strukturen hängen diese Systeme nicht von komplexen mechanischen Gelenken ab, sondern von der kontrollierten Verformung ihrer Materialien, um mit der Umgebung zu interagieren. Diese Eigenschaft ermöglicht sicherere Designs für die Mensch-Roboter-Interaktion und Anpassungsfähigkeiten an unregelmäßige Geometrien, die starre Strukturen nicht bieten können. Die Unterscheidung ist entscheidend: Es geht nicht um starre Roboter mit weichen Beschichtungen, sondern um gesamte Strukturen, die zum Biegen konzipiert sind.
Die Herstellung dieser Roboter war historisch eine Herausforderung aufgrund des intensiven Arbeitsaufwands und der Zeit, die für den Zusammenbau komplexer Komponenten erforderlich ist. Der Übergang zur direkten Fertigung mittels 3D-Druck zielt darauf ab, diese Einschränkung zu lösen, indem die Erstellung ausgefeilter Designs und Funktionen effizienter ermöglicht wird. Es ist jedoch entscheidend, zwischen der theoretischen Machbarkeit des Konzepts und der Realität der aktuellen Fertigungsprozesse zu unterscheiden, die immer noch erhebliche Einschränkungen in Bezug auf Wiederholgenauigkeit und Haltbarkeit aufweisen. Das Versprechen des 3D-Drucks liegt nicht nur in der Geschwindigkeit, sondern in der Fähigkeit, strukturelle und aktuatorische Funktionalität in einem einzigen Bauteil zu integrieren.
Das Interesse an dieser Technologie ist nicht neu, aber ihre spezifische Anwendung in der Weichrobotik hat in den letzten Jahren dank der Fortschritte in polymeren Materialien an Dynamik gewonnen. Während die traditionelle industrielle Robotik den 3D-Druck zur Herstellung starrer und leichter Teile verwendet, erfordert die Weichrobotik, dass das Material selbst das funktionale Element ist. Dieser Paradigmenwechsel bedeutet, dass die mechanischen Eigenschaften des Polymers genauso wichtig sind wie die Geometrie des gedruckten Teils.
Extrusionsprozesse und Materialfamilien
Die jüngste akademische Forschung, wie die 2024 im Journal of Modern Plastics veröffentlichte, konzentriert sich hauptsächlich auf Materialextrusionsprozesse (EM) als Schlüsseltechnologie für die Herstellung weicher Roboter. Dieser Ansatz ist auf die Verfügbarkeit weicher polymerer Materialien und die Fähigkeit, mit mehreren Materialien in einem einzigen Bauteil zu arbeiten, zurückzuführen. Die Extrusion ermöglicht das Auftragen von Schichten aus thermoplastischen Polymeren oder Elastomeren, die bei der Verfestigung die elastische Struktur des Roboters bilden. Die Wahl dieses Prozesses ist kein Zufall: Er ist der zugänglichste und am besten an die komplexe Geometrie der weichen Aktuatoren angepasst.
Die in diesen Prozessen verwendeten Materialien umfassen Hochleistungspolymere und speziell entwickelte Verbindungen, die bestimmte mechanische Eigenschaften wie Zugfestigkeit oder elastische Rückstellfähigkeit bieten sollen. Die Materialauswahl ist kritisch, da sie Verformungszyklen ohne Degradation aushalten muss. Obwohl es Fortschritte bei der Formulierung neuer Verbindungen gibt, befinden sich die meisten dokumentierten Anwendungen in der Prototypenphase, in der die Optimierung der Druckparameter noch ein aktives Forschungsfeld ist. Die Kompatibilität zwischen dem Material und dem Sterilisationsprozess, falls anwendbar, ist ein weiterer entscheidender Faktor bei der Auswahl.
Materialien und Kompatibilität
Die Doktorarbeit von Fuentes Fuentes (2022) hebt hervor, dass die additive Fertigung durch Materialextrusion (MEX) der am häufigsten verwendete Prozess ist, aufgrund seiner geringen Kosten und des einfachen Zugangs zu Materialien. Dies ist besonders relevant für die Weichrobotik, in der Elastomere und thermoplastische Polymere mit niedriger Schmelztemperatur üblich sind. Die Fähigkeit, in einem einzigen Durchgang mit mehreren Materialien zu drucken, ermöglicht die Erstellung von Steifigkeitsgradienten innerhalb derselben Struktur, was mit traditionellen Fertigungsmethoden unmöglich ist.
Bewertungsmethoden und Haltbarkeitstests
Um einen 3D-gedruckten Roboter zu validieren, reicht es nicht aus, dass das Teil korrekt gedruckt wird; es ist notwendig, sein Verhalten unter wiederholten Betriebszyklen zu bewerten. Labortests messen in der Regel die maximale Verformung, die Wiederholgenauigkeit der Bewegung und die Ermüdungsfestigkeit des Materials. Diese Parameter bestimmen, ob der Roboter seine Funktion im Laufe der Zeit konsistent ausführen kann oder ob er eine schnelle Degradation seiner mechanischen Eigenschaften erleidet. Der Mangel an quantitativen Daten zur Lebensdauer ist eine der Hauptbeschränkungen der aktuellen Literatur.
Die Integration von Sensoren und Aktuatoren in die gedruckte Struktur fügt der Bewertung eine Schicht der Komplexität hinzu. Nicht nur das strukturelle Material wird getestet, sondern auch die Funktionalität des gesamten Systems. In vielen Fällen zeigen Labordemonstrationen einen korrekten Betrieb unter kontrollierten Bedingungen, aber es fehlen Daten zur Leistung in realen Umgebungen oder nach Tausenden von Nutzungszyklen. Diese Lücke zwischen der initialen Demonstration und der langfristigen Validierung ist eines der Haupthindernisse für die industrielle Adoption. Materialermüdung ist ein Phänomen, das sich in den ersten Tests nicht manifestiert, sondern nach längerem Gebrauch.
Validierungskriterien
- Maximale Verformung: Fähigkeit des Roboters, die gewünschte Position ohne Ausfall zu erreichen.
- Wiederholgenauigkeit: Konsistenz der Bewegung in aufeinanderfolgenden Zyklen.
- Ermüdungsfestigkeit: Degradation der mechanischen Eigenschaften nach Tausenden von Zyklen.
- Umweltkompatibilität: Beständigkeit gegen Feuchtigkeit, Temperatur und Chemikalien.
Integration funktionaler Komponenten
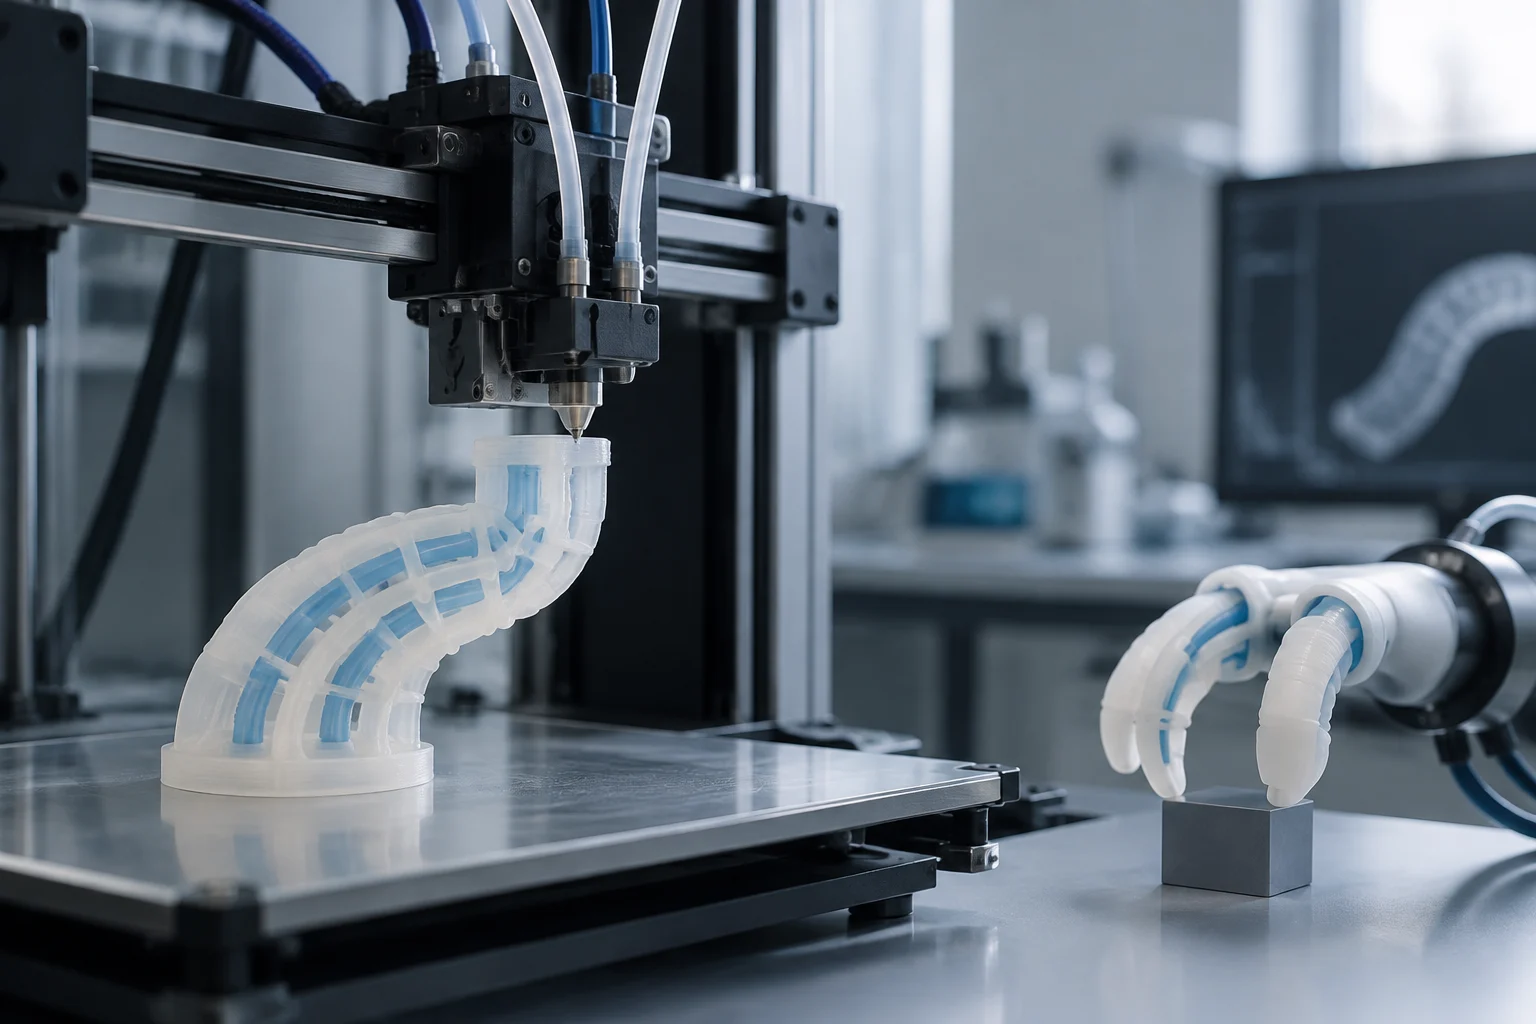
Eine bedeutende technische Herausforderung ist die Integration von Aktuatoren und Sensoren innerhalb der gedruckten Struktur. In der Weichrobotik sind Aktuatoren oft ein integraler Bestandteil des Designs, wie gedruckte pneumatische Kammern oder künstliche Muskeln. Der mehrmaterialige 3D-Druck ermöglicht die Erstellung dieser komplexen Geometrien in einem einzigen Vorgang und reduziert den Bedarf an manuellem Zusammenbau. Die für die korrekte Ausrichtung dieser funktionalen Komponenten erforderliche Präzision bleibt jedoch eine Herausforderung für die aktuellen Extrusionstechnologien. Die Ausrichtung der Luftkammern ist beispielsweise entscheidend für den Betrieb des Aktuators.
Darüber hinaus ist die Kompatibilität zwischen den verschiedenen gedruckten Materialien ein entscheidender Faktor. Wenn ein Aktuator aus einem Elastomer und die Stützstruktur aus einem steiferen Polymer besteht, muss die Verbindung zwischen beiden mechanischen Spannungen ohne Ausfall standhalten. Die aktuelle Forschung untersucht, wie die Haftung zwischen Schichten und verschiedenen Materialien verbessert werden kann, aber es gibt noch keinen universellen Standard, der die Zuverlässigkeit dieser Verbindungen in anspruchsvollen Anwendungen garantiert. Der Mangel an Designstandards für gedruckte Weichrobotik ist eine wichtige Barriere für die Standardisierung.
MiniFactory hebt beispielsweise hervor, wie der 3D-Druck von Hochleistungspolymeren die Herstellung leichterer und langlebigerer Robotikwerkzeuge ermöglicht. Obwohl sein Fokus auf der industriellen Robotik liegt, sind die Prinzipien des leichten und widerstandsfähigen Designs auf die Weichrobotik anwendbar, in der die Gewichtsreduktion für die Manövrierfähigkeit entscheidend ist. Die Fähigkeit, Teile zu drucken, die unter extremen Bedingungen funktionieren, ist ein Fortschritt, der auf weiche Roboter für feindliche Umgebungen übertragen werden könnte.
Von der Labordemonstration zur Produktion
Um von Forschungsprototypen zu einer nachhaltigen Produktion überzugehen, ist der Beweis erforderlich, dass gedruckte Roboter skalierbar und mit konsistenter Qualitätskontrolle hergestellt werden können. Dies impliziert nicht nur die Verfügbarkeit von Materialien, sondern auch die Standardisierung der Druckparameter und die Validierung der Nachbearbeitungsprozesse. Der Mangel an Daten zur tatsächlichen Lebensdauer dieser Geräte unter Bedingungen kontinuierlicher Nutzung begrenzt ihre Anwendung in Sektoren, die hohe Verfügbarkeit erfordern, wie Medizin oder Lebensmittelindustrie. Skalierbarkeit ist eine größere Herausforderung als die technische Machbarkeit.
Die industrielle Reife hängt auch von der Kostensenkung und der Vereinfachung des Designs ab. Während der 3D-Druck Designfreiheit bietet, erfordert die Optimierung für die Massenproduktion ein Gleichgewicht zwischen geometrischer Komplexität und Prozesseffizienz. Derzeit befinden sich die meisten Anwendungen der 3D-gedruckten Weichrobotik in der Forschungs- oder fortgeschrittenen Prototypenphase, ohne eine klare Konsolidierung auf dem Endproduktmarkt. Die F&E-Investitionen sind hoch, aber die Rendite in industriellem Maßstab hat sich noch nicht materialisiert.
Barrieren für die Produktion
- Materialkosten: Hochwertige Elastomere sind teurer als Standard-Thermoplaste.
- Druckzeit: Die komplexe Geometrie weicher Roboter erfordert lange Druckzeiten.
- Qualitätskontrolle: Der Mangel an Inspektionsnormen für elastische Teile verhindert die industrielle Zertifizierung.
- Skalierbarkeit: Die Massenproduktion gedruckter Teile ist langsamer als die Kunststoffinjektion.
Grenzen der verfügbaren Beweise
Es ist grundlegend, eine kritische Perspektive auf die verfügbaren Quellen beizubehalten. Viele Beschreibungen des 3D-Drucks in der Robotik stammen aus Werbezusammenhängen oder technischen Blogs, die die methodischen Grenzen der Experimente nicht im Detail beschreiben. Eine Demonstration eines Roboters, der sich in einem Video korrekt bewegt, impliziert beispielsweise nicht, dass er Tausende von Zyklen ohne Ausfall durchführen kann. Das Fehlen quantitativer Daten zur Materialermüdung oder zur langfristigen dimensionsdrift ist eine häufige Einschränkung in der aktuellen Literatur. Die Beweise müssen mit Vorsicht interpretiert werden.
Darüber hinaus kann die Verwechslung zwischen der traditionellen industriellen Robotik (wo der 3D-Druck zur Herstellung starrer und leichter Teile verwendet wird) und der Weichrobotik (wo der gesamte Roboter elastisch ist) zu falschen Schlussfolgerungen über den Stand der Technologie führen. Während die Herstellung starrer Teile für Industrieroboter reifer ist, bleibt der Druck vollständiger weicher Roboter ein aufkommendes Feld mit vielen technischen Fragen, die zu lösen sind. Die Reife des einen impliziert nicht die Reife des anderen.
Die Forschung des CSIC, wie die von González Henríquez et al., ist ein Beispiel dafür, wie die akademische Welt diese Herausforderungen angeht. Die Übertragung dieser Ergebnisse auf den Markt ist jedoch langsam und erfordert die Zusammenarbeit der Industrie. Der Mangel an einem Ökosystem von Lieferanten spezifischer Materialien für die Weichrobotik ist ein weiteres Hindernis. Bis es ein konsolidiertes Angebot an Materialien und Prozessen gibt, bleibt die Produktion gedruckter weicher Roboter eine Forschungsnische.