Definición y alcance de la robótica blanda
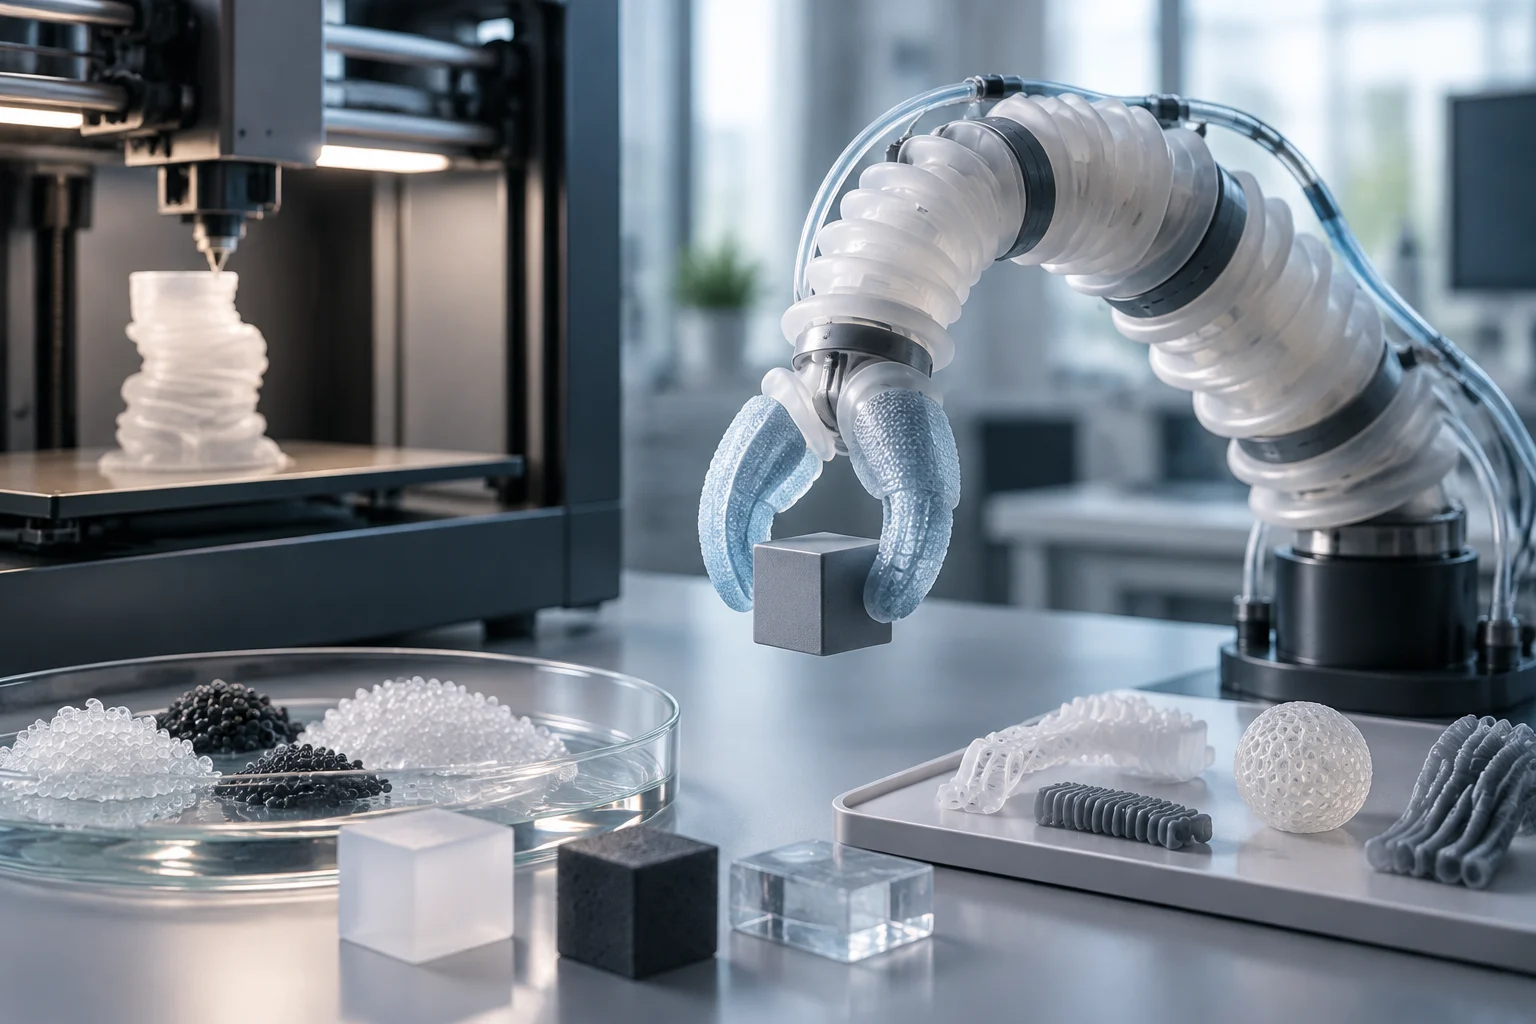
La robótica blanda se define como un campo de la robótica en rápido crecimiento donde los robots son fundamentalmente blandos y elásticamente deformables. A diferencia de la robótica con estructuras rígidas, estos sistemas no dependen de articulaciones mecánicas complejas, sino de la deformación controlada de sus materiales para interactuar con el entorno. Esta característica permite diseños más seguros para la interacción humano-robot y capacidades de adaptación a geometrías irregulares que las estructuras rígidas no pueden ofrecer. La distinción es crucial: no se trata de robots rígidos con recubrimientos suaves, sino de estructuras enteras diseñadas para flexionarse.
La fabricación de estos robots ha sido históricamente un desafío debido a la intensa mano de obra y el tiempo requerido para ensamblar componentes complejos. La transición hacia la fabricación directa mediante impresión 3D busca resolver esta limitación, permitiendo la creación de diseños y funciones sofisticadas de manera más eficiente. Sin embargo, es crucial distinguir entre la viabilidad teórica del concepto y la realidad de los procesos de fabricación actuales, que aún enfrentan limitaciones significativas en la repetibilidad y la durabilidad. La promesa de la impresión 3D no es solo la velocidad, sino la capacidad de integrar funcionalidad estructural y actuadora en una sola pieza.
El interés por esta tecnología no es nuevo, pero su aplicación específica a la robótica blanda ha ganado tracción en los últimos años gracias a los avances en materiales poliméricos. Mientras que la robótica industrial tradicional utiliza la impresión 3D para fabricar piezas rígidas y ligeras, la robótica blanda requiere que el material mismo sea el elemento funcional. Este cambio de paradigma implica que las propiedades mecánicas del polímero son tan importantes como la geometría de la pieza impresa.
Procesos de extrusión y familias de materiales
La investigación académica reciente, como la publicada en la Revista de Plásticos Modernos en 2024, se centra principalmente en los procesos de extrusión de material (EM) como la tecnología clave para la fabricación de robots blandos. Este enfoque se debe a la disponibilidad de materiales poliméricos blandos y la capacidad de trabajar con múltiples materiales en una misma pieza. La extrusión permite depositar capas de polímeros termoplásticos o elastómeros que, al solidificar, forman la estructura elástica del robot. La elección de este proceso no es casual: es el más accesible y el que mejor se adapta a la geometría compleja de los actuadores blandos.
Los materiales utilizados en estos procesos incluyen polímeros de alto rendimiento y compuestos diseñados específicamente para ofrecer propiedades mecánicas particulares, como la resistencia a la tracción o la capacidad de recuperación elástica. La selección del material es crítica, ya que debe soportar los ciclos de deformación sin degradarse. Aunque existen avances en la formulación de nuevos compuestos, la mayoría de las aplicaciones documentadas se encuentran en fase de prototipado, donde la optimización de los parámetros de impresión es aún un área de investigación activa. La compatibilidad entre el material y el proceso de esterilización, si aplica, es otro factor determinante en la selección.
Materiales y compatibilidad
La tesis doctoral de Fuentes Fuentes (2022) destaca que la manufactura aditiva por extrusión de material (MEX) es el proceso más utilizado debido a su bajo coste y facilidad de acceso a materiales. Esto es especialmente relevante para la robótica blanda, donde los elastómeros y polímeros termoplásticos de baja temperatura de fusión son comunes. La capacidad de imprimir con múltiples materiales en una sola pasada permite crear gradientes de rigidez dentro de la misma estructura, algo imposible con métodos de fabricación tradicionales.
Métodos de evaluación y pruebas de durabilidad
Para validar un robot impreso en 3D, no basta con que la pieza se imprima correctamente; es necesario evaluar su comportamiento bajo ciclos de operación repetidos. Las pruebas de laboratorio suelen medir la deformación máxima, la repetibilidad del movimiento y la resistencia a la fatiga del material. Estos parámetros determinan si el robot puede realizar su función de manera consistente a lo largo del tiempo o si sufre una degradación rápida de sus propiedades mecánicas. La falta de datos cuantitativos sobre la vida útil es una de las principales limitaciones de la literatura actual.
La integración de sensores y actuadores en la estructura impresa añade una capa de complejidad a la evaluación. No solo se prueba el material estructural, sino también la funcionalidad del sistema completo. En muchos casos, las demostraciones de laboratorio muestran un funcionamiento correcto en condiciones controladas, pero faltan datos sobre el rendimiento en entornos reales o tras miles de ciclos de uso. Esta brecha entre la demostración inicial y la validación a largo plazo es uno de los principales obstáculos para la adopción industrial. La fatiga del material es un fenómeno que no se manifiesta en las primeras pruebas, sino tras un uso prolongado.
Criterios de validación
- Deformación máxima: Capacidad del robot para alcanzar la posición deseada sin fallar.
- Repetibilidad: Consistencia del movimiento en ciclos sucesivos.
- Resistencia a la fatiga: Degradación de las propiedades mecánicas tras miles de ciclos.
- Compatibilidad ambiental: Resistencia a la humedad, temperatura y productos químicos.
Integración de componentes funcionales
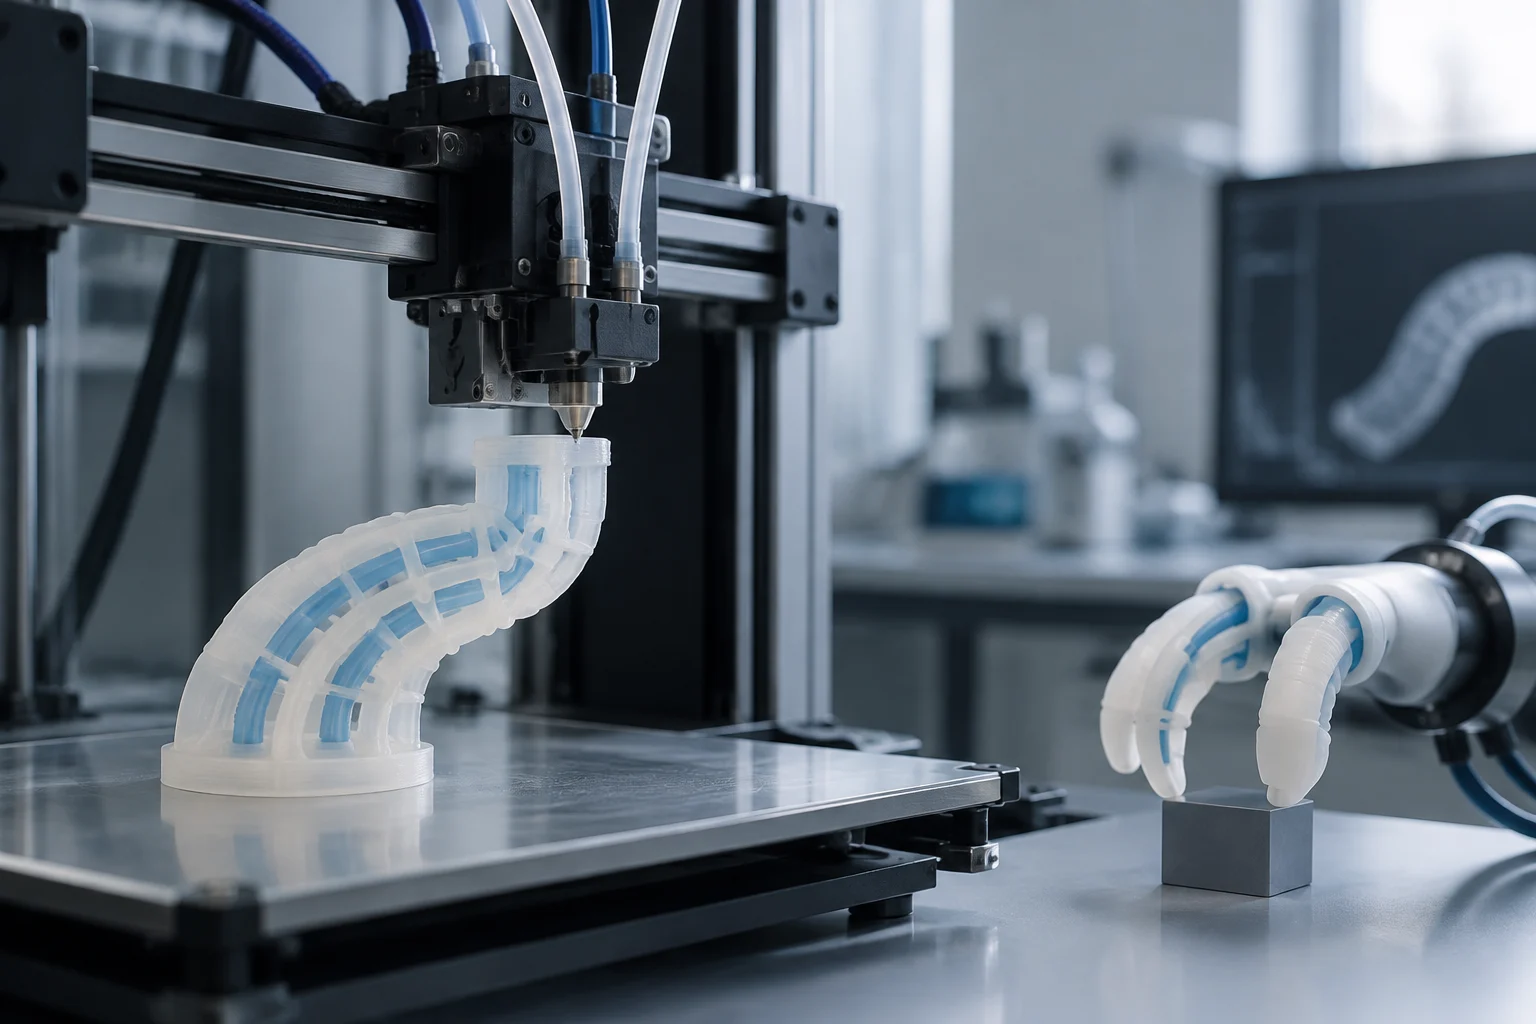
Un reto técnico significativo es la integración de actuadores y sensores dentro de la estructura impresa. En la robótica blanda, los actuadores a menudo son parte integral del diseño, como cámaras neumáticas o músculos artificiales impresos. La impresión 3D multimaterial permite crear estas geometrías complejas en una sola operación, reduciendo la necesidad de ensamblaje manual. Sin embargo, la precisión requerida para que estos componentes funcionales se alineen correctamente sigue siendo un desafío para las tecnologías de extrusión actuales. La alineación de las cámaras de aire, por ejemplo, es crítica para el funcionamiento del actuador.
Además, la compatibilidad entre los diferentes materiales impresos es un factor determinante. Si un actuador está hecho de un elastómero y la estructura de soporte de un polímero más rígido, la unión entre ambos debe soportar las tensiones mecánicas sin fallar. La investigación actual explora cómo mejorar la adhesión entre capas y materiales distintos, pero no existe aún un estándar universal que garantice la fiabilidad de estas uniones en aplicaciones de alta exigencia. La falta de normas de diseño para la robótica blanda impresa es una barrera importante para la estandarización.
La miniFactory, por ejemplo, destaca cómo la impresión 3D de polímeros de alto rendimiento permite fabricar herramientas robóticas más ligeras y duraderas. Aunque su enfoque es la robótica industrial, los principios de diseño ligero y resistente son aplicables a la robótica blanda, donde la reducción de peso es crucial para la maniobrabilidad. La capacidad de imprimir piezas que funcionen en condiciones extremas es un avance que podría trasladarse a robots blandos destinados a entornos hostiles.
De la demostración de laboratorio a la producción
Para pasar de prototipos de investigación a una producción sostenible, se requiere evidencia de que los robots impresos pueden fabricarse de manera escalable y con un control de calidad consistente. Esto implica no solo la disponibilidad de materiales, sino también la estandarización de los parámetros de impresión y la validación de los procesos de post-procesado. La falta de datos sobre la vida útil real de estos dispositivos en condiciones de uso continuo limita su aplicación en sectores que requieren alta disponibilidad, como la medicina o la industria alimentaria. La escalabilidad es un reto mayor que la viabilidad técnica.
La madurez industrial también depende de la reducción de costes y la simplificación del diseño. Mientras que la impresión 3D ofrece libertad de diseño, la optimización para la producción en masa requiere equilibrar la complejidad geométrica con la eficiencia del proceso. En este momento, la mayoría de las aplicaciones de robótica blanda impresa en 3D se encuentran en fase de investigación o prototipado avanzado, sin una consolidación clara en el mercado de productos finales. La inversión en I+D es alta, pero el retorno a escala industrial aún no se ha materializado.
Barreras para la producción
- Coste de materiales: Los elastómeros de alta calidad son más caros que los termoplásticos estándar.
- Tiempo de impresión: La geometría compleja de los robots blandos requiere tiempos de impresión largos.
- Control de calidad: La falta de normas de inspección para piezas elásticas impide la certificación industrial.
- Escalabilidad: La producción en masa de piezas impresas es más lenta que la inyección de plástico.
Límites de la evidencia disponible
Es fundamental mantener una perspectiva crítica sobre las fuentes disponibles. Muchas descripciones de la impresión 3D en robótica provienen de contextos promocionales o de blogs técnicos que no detallan los límites metodológicos de los experimentos. Por ejemplo, una demostración de un robot que se mueve correctamente en un video no implica que sea capaz de realizar miles de ciclos sin fallar. La ausencia de datos cuantitativos sobre la fatiga del material o la deriva dimensional a largo plazo es una limitación común en la literatura actual. La evidencia debe ser interpretada con cautela.
Además, la confusión entre la robótica industrial tradicional (donde la impresión 3D se usa para fabricar piezas rígidas y ligeras) y la robótica blanda (donde el robot entero es elástico) puede llevar a conclusiones erróneas sobre el estado de la tecnología. Mientras que la fabricación de piezas rígidas para robots industriales está más madura, la impresión de robots blandos completos sigue siendo un campo emergente con muchos interrogantes técnicos por resolver. La madurez de una no implica la de la otra.
La investigación del CSIC, como la de González Henríquez et al., es un ejemplo de cómo la academia está abordando estos retos. Sin embargo, la transferencia de estos resultados al mercado es lenta y requiere la colaboración de la industria. La falta de un ecosistema de proveedores de materiales específicos para robótica blanda es otro obstáculo. Hasta que no exista una oferta consolidada de materiales y procesos, la producción de robots blandos impresos seguirá siendo un nicho de investigación.