Qué demuestra realmente la Flex Printer
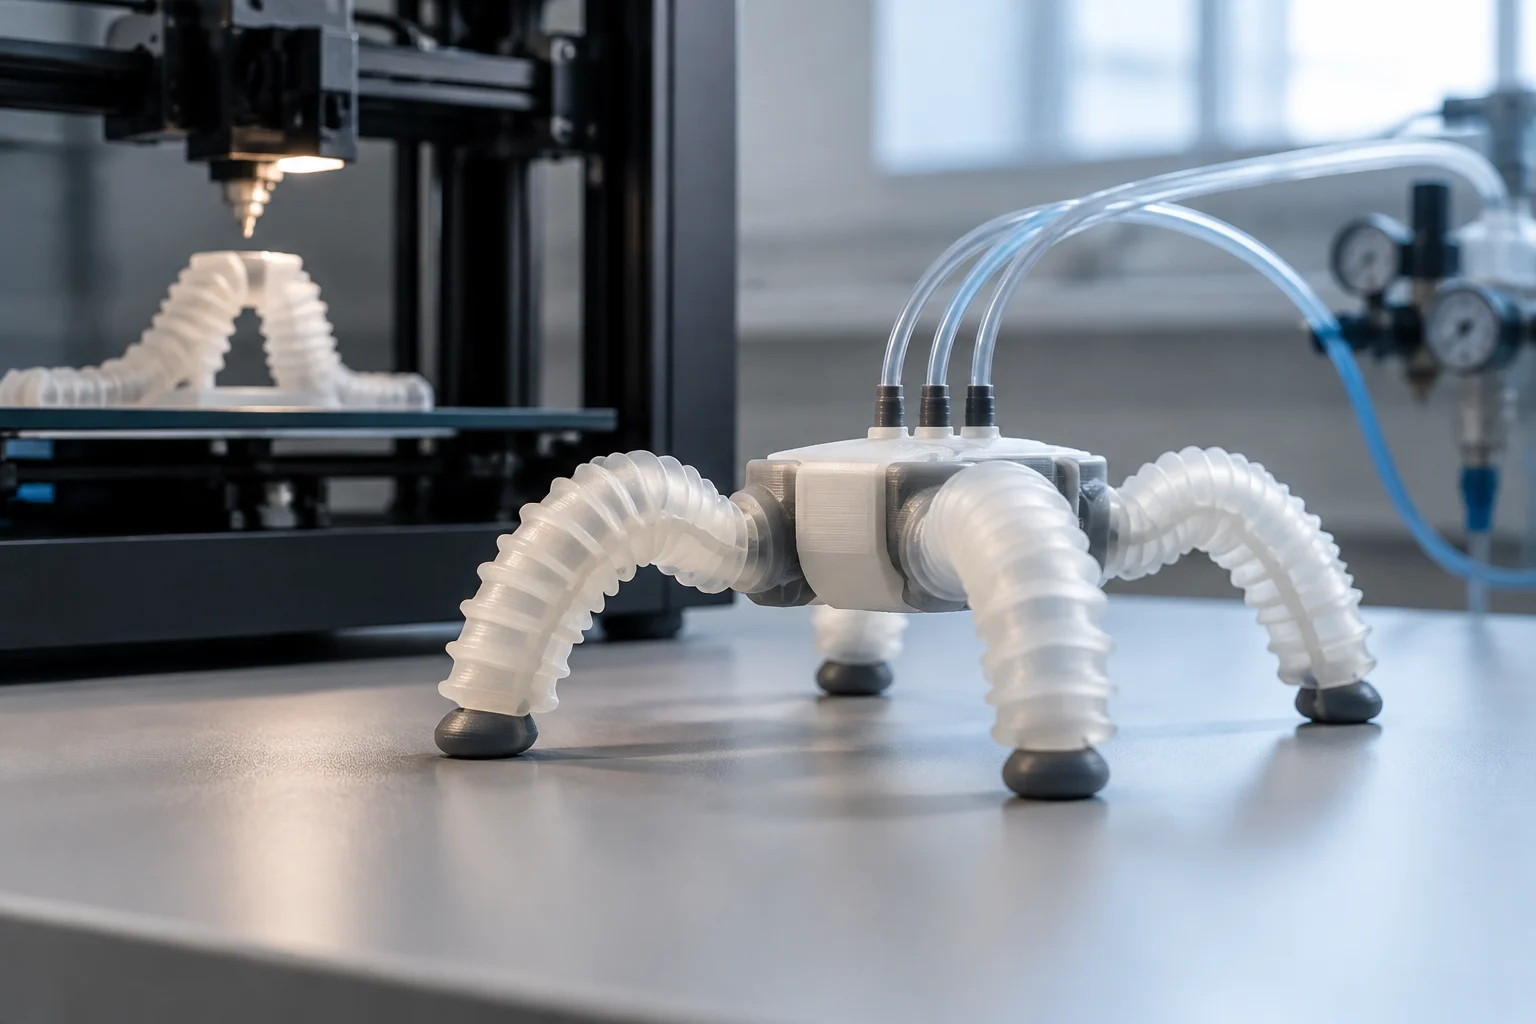
La Flex Printer es una plataforma de impresión 3D desarrollada por investigadores de la Universidad de Edimburgo para fabricar robots blandos. En la demostración descrita, un robot de cuatro patas puede caminar después de conectarse a una fuente de aire comprimido. El movimiento se acciona con aire, sin motores eléctricos ni circuitos electrónicos internos, según la cobertura del proyecto.
La noticia se publicó el 26 de mayo de 2025 y señala que el trabajo apareció en la revista Device. La cobertura describe un robot capaz de caminar tras conectarlo a aire comprimido. La demostración muestra locomoción neumática en un robot blando fabricado con la Flex Printer; no debe confundirse con un robot autónomo que lleve a bordo su propia fuente de energía.
Imprimir el robot y ponerlo en movimiento son etapas distintas. La impresora fabrica la estructura flexible, pero la demostración descrita incluye conectar el robot a una fuente de aire comprimido. La presión externa forma parte del ensayo: el resultado prueba que esa configuración puede producir movimiento, no que el robot funcione sin infraestructura de apoyo. Esta diferencia importa al comparar un prototipo con un sistema preparado para una tarea concreta.
Cómo se genera el movimiento sin motores eléctricos
El robot descrito tiene cuatro patas y está fabricado con plástico flexible. Al conectarlo a una fuente de aire comprimido, puede caminar. El prototipo se acciona neumáticamente y, según la cobertura, no incorpora motores eléctricos ni circuitos electrónicos internos. La deformación de la estructura blanda participa en el movimiento, aunque la descripción pública no aporta parámetros suficientes para caracterizar con precisión su marcha.
Para valorar un uso concreto, no basta con saber que el robot camina: importa qué tarea debe cumplir y en qué condiciones. En una inspección, por ejemplo, habría que conocer el terreno, el espacio disponible y cómo se suministra el aire; en una tarea de manipulación, también interesaría la fuerza y el control del contacto. El contexto define las pruebas necesarias, y una demostración de locomoción no establece por sí sola resultados en otras funciones.
La cobertura cifra en menos de 400 libras esterlinas el coste de los componentes estándar para montar la Flex Printer. La cifra se atribuye a la plataforma y no a una lista de precios oficial del fabricante. No es el coste de un robot industrial terminado: no describe el coste completo de integración, suministro de aire, operación, mantenimiento o validación de una solución para una planta.
Qué permite —y qué no garantiza— la impresión 3D
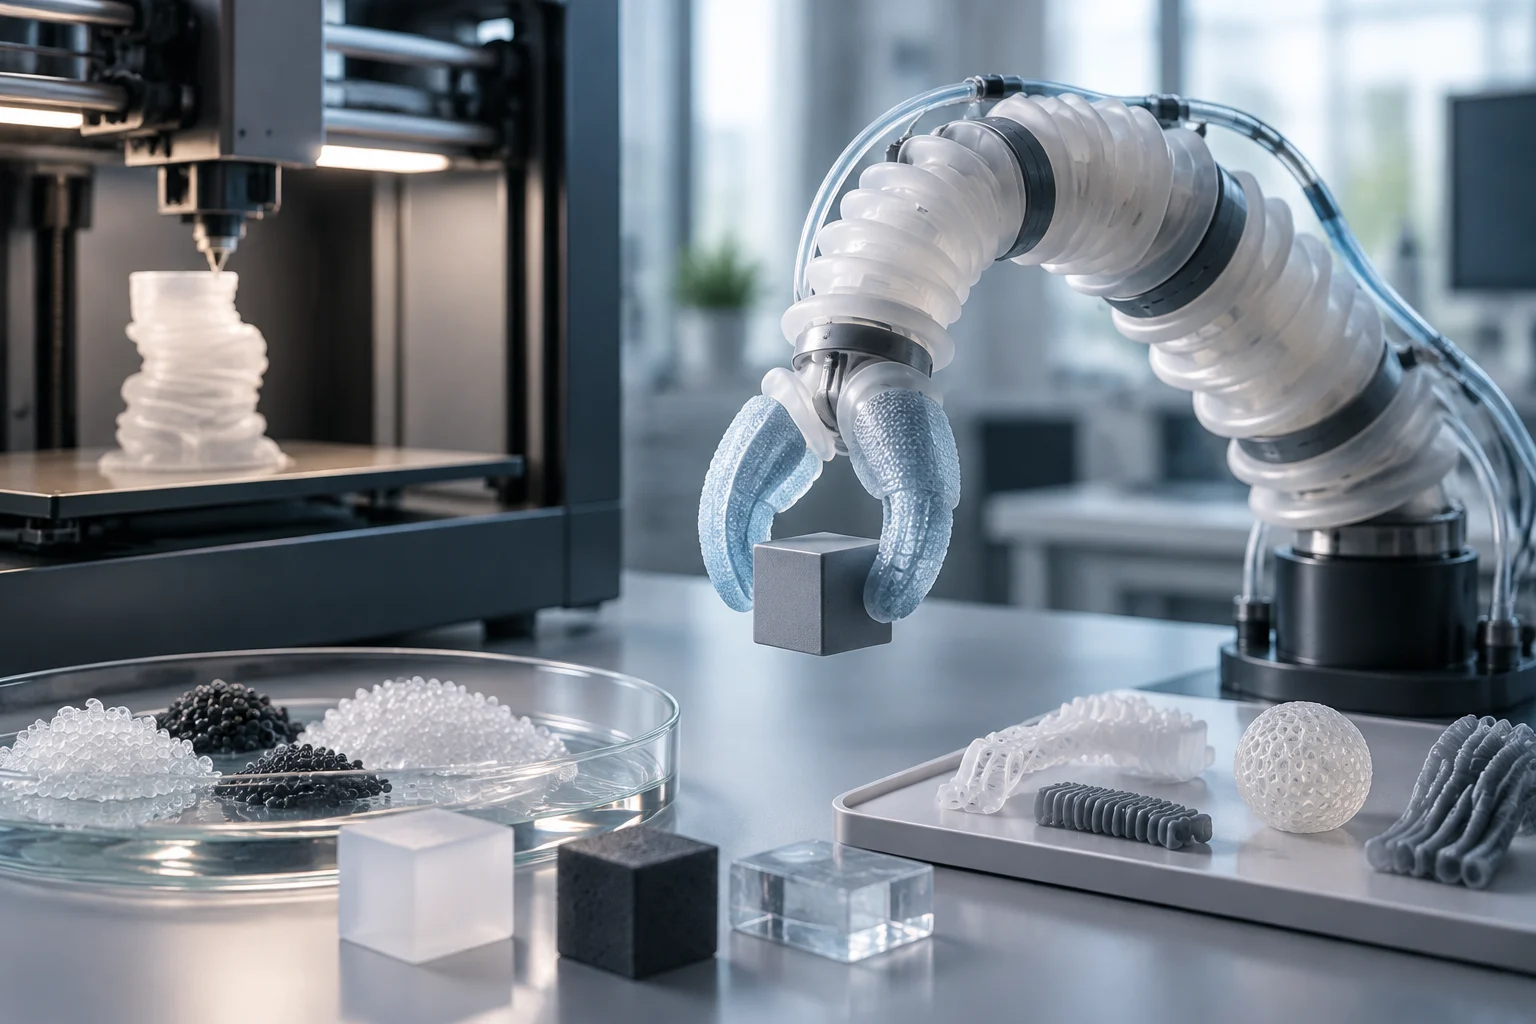
La fabricación aditiva permite producir geometrías complejas y, en ciertos diseños, reunir en una pieza elementos que de otro modo exigirían ensamblaje. En robótica blanda, la forma del cuerpo y la manera en que se deforma pueden ser parte del mecanismo de movimiento. La libertad geométrica es una ventaja del proceso, pero depende de los materiales y de las técnicas que se puedan imprimir; no implica que cualquier forma o combinación sea viable.
Una revisión académica sobre impresión 3D para robótica blanda analiza distintas tecnologías, materiales y dispositivos estudiados. También señala restricciones del proceso, entre ellas la velocidad de fabricación y la dificultad de escalar la producción. Imprimir una geometría compleja no resuelve automáticamente la producción: para pasar de una pieza experimental a una serie repetible también cuentan el tiempo, la consistencia entre unidades y las condiciones de uso.
La robótica blanda no exige que todos los robots prescindan de electrónica. AIMPLAS presenta SOFTRONIC como un proyecto de investigación sobre elastómeros y plastómeros conductores, fabricación aditiva híbrida e integración de sensores flexibles. Hay diseños que combinan materiales deformables y sensores cuando la función requiere detectar una deformación o responder a una señal. La Flex Printer y este tipo de investigación muestran elecciones de arquitectura diferentes, no etapas de un mismo producto.
Dos prioridades de diseño
Un robot neumático sin electrónica interna puede servir para estudiar cómo una estructura flexible se mueve al recibir aire. En cambio, integrar sensores puede ser pertinente cuando se necesita medir el estado del dispositivo o reaccionar a cambios físicos. La elección depende de la función requerida: prescindir de electrónica simplifica una parte del diseño, pero no aporta por sí mismo medición ni control basado en sensores.
Qué se ha validado y qué queda por comprobar
El resultado comunicado es concreto: un robot flexible de cuatro patas puede caminar cuando se conecta a aire comprimido. La cobertura también atribuye al proyecto el uso de componentes estándar para montar la impresora y la publicación de diseños para facilitar la reproducción. La locomoción es lo demostrado; para valorar tareas reales habría que estudiar el comportamiento del dispositivo y de su suministro de aire en las condiciones pertinentes, incluida la estabilidad del paso y su respuesta ante obstáculos.
Caminar en una demostración no acredita rendimiento en una fábrica, una instalación peligrosa ni un entorno clínico. Para decidir si el concepto encaja en una aplicación, convendría medir aspectos como duración de funcionamiento, carga útil, velocidad, precisión de desplazamiento, comportamiento tras ciclos repetidos y respuesta ante fugas. También importa conocer la variación entre robots fabricados por separado, porque afecta a la repetibilidad. Una prueba de movimiento no sustituye a una evaluación de fiabilidad con criterios adecuados a la tarea.
La vida útil debe evaluarse en el conjunto fabricado y bajo condiciones representativas del uso previsto. No se pueden trasladar automáticamente al robot de Edimburgo las propiedades de un elastómero comercial distinto: pueden cambiar la formulación, la geometría, el proceso de impresión y las cargas. En una aplicación industrial, habría que determinar la compatibilidad de la pieza concreta con temperatura, humedad, agentes químicos y esfuerzos mecánicos. La durabilidad depende del sistema y del entorno, no solo de que el material se describa como flexible.
La Flex Printer frente a otras rutas de fabricación
En febrero de 2026, Harvard presentó un método de impresión 3D multimaterial rotacional para crear filamentos con canales internos que se pueden presurizar y deformar de manera programada. Entre las estructuras mostradas figuran un patrón floral y una pinza de cinco dedos. Es un enfoque distinto de la Flex Printer: la demostración de Edimburgo se centra en un robot cuadrúpedo que camina con aire comprimido.
En el método descrito por Harvard, el filamento tiene una cubierta de poliuretano y un núcleo temporal de poloxámero. Al retirar este último queda un canal hueco que puede presurizarse. La Universidad también describe cómo se controla la orientación y la forma del canal mediante parámetros del proceso. Las dos demostraciones no son intercambiables: una aborda un robot cuadrúpedo neumático y la otra estructuras impresas con canales programables; sus resultados no permiten asumir que compartan componentes o rendimiento.
La revisión académica sobre fabricación aditiva destaca tanto la flexibilidad de diseño como las restricciones de velocidad y escalabilidad. Para elegir una ruta, es útil partir de la función buscada: locomoción neumática, una pinza deformable, sensores integrados, una geometría personalizada o una fabricación repetible. El proceso debe responder al requisito técnico, no solo a la etiqueta general de «robot impreso en 3D». Así se evita comparar como equivalentes prototipos que responden a objetivos distintos.
Cómo valorar una posible aplicación industrial
La flexibilidad puede resultar útil cuando hay que interactuar con objetos delicados o adaptarse a espacios variables. AIMPLAS describe líneas de investigación en robótica blanda relacionadas con salud, manipulación y aplicaciones industriales; su proyecto SOFTRONIC explora actuadores neumáticos y sensores integrados. Son líneas de desarrollo del campo, no pruebas de que la Flex Printer se haya desplegado en esos sectores.
Para un equipo de ingeniería, conviene distinguir un demostrador de movimiento de una herramienta productiva. Antes de considerar un uso operativo, habría que comprobar la compatibilidad del material, la repetibilidad de fabricación, el control de presión y el comportamiento durante ciclos prolongados. La tarea también determina qué sensores, mecanismos de parada y medidas de seguridad son necesarios. La evaluación debe abarcar el sistema completo, incluido el suministro de aire y la interacción con el entorno, no solo la pieza impresa.
Un robot sin electrónica a bordo podría ajustarse a una tarea acotada que no requiera sensores integrados ni control complejo de trayectoria. Si se necesitan realimentación, localización o respuesta a obstáculos, una arquitectura con sensores y control puede ser más pertinente. La elección también depende del suministro de energía, el mantenimiento y las condiciones de operación. La simplicidad mecánica es un criterio, no una garantía de adecuación: debe contrastarse con las exigencias de percepción y control de la tarea.
La Flex Printer es una plataforma experimental para explorar la fabricación y la locomoción neumática. La demostración muestra un robot blando que camina al conectarse a una fuente de aire comprimido. Para valorar una aplicación hay que partir de la tarea y comprobar el comportamiento del dispositivo en condiciones representativas, sin confundir el movimiento mostrado con una validación industrial.