Ce que la Flex Printer démontre réellement
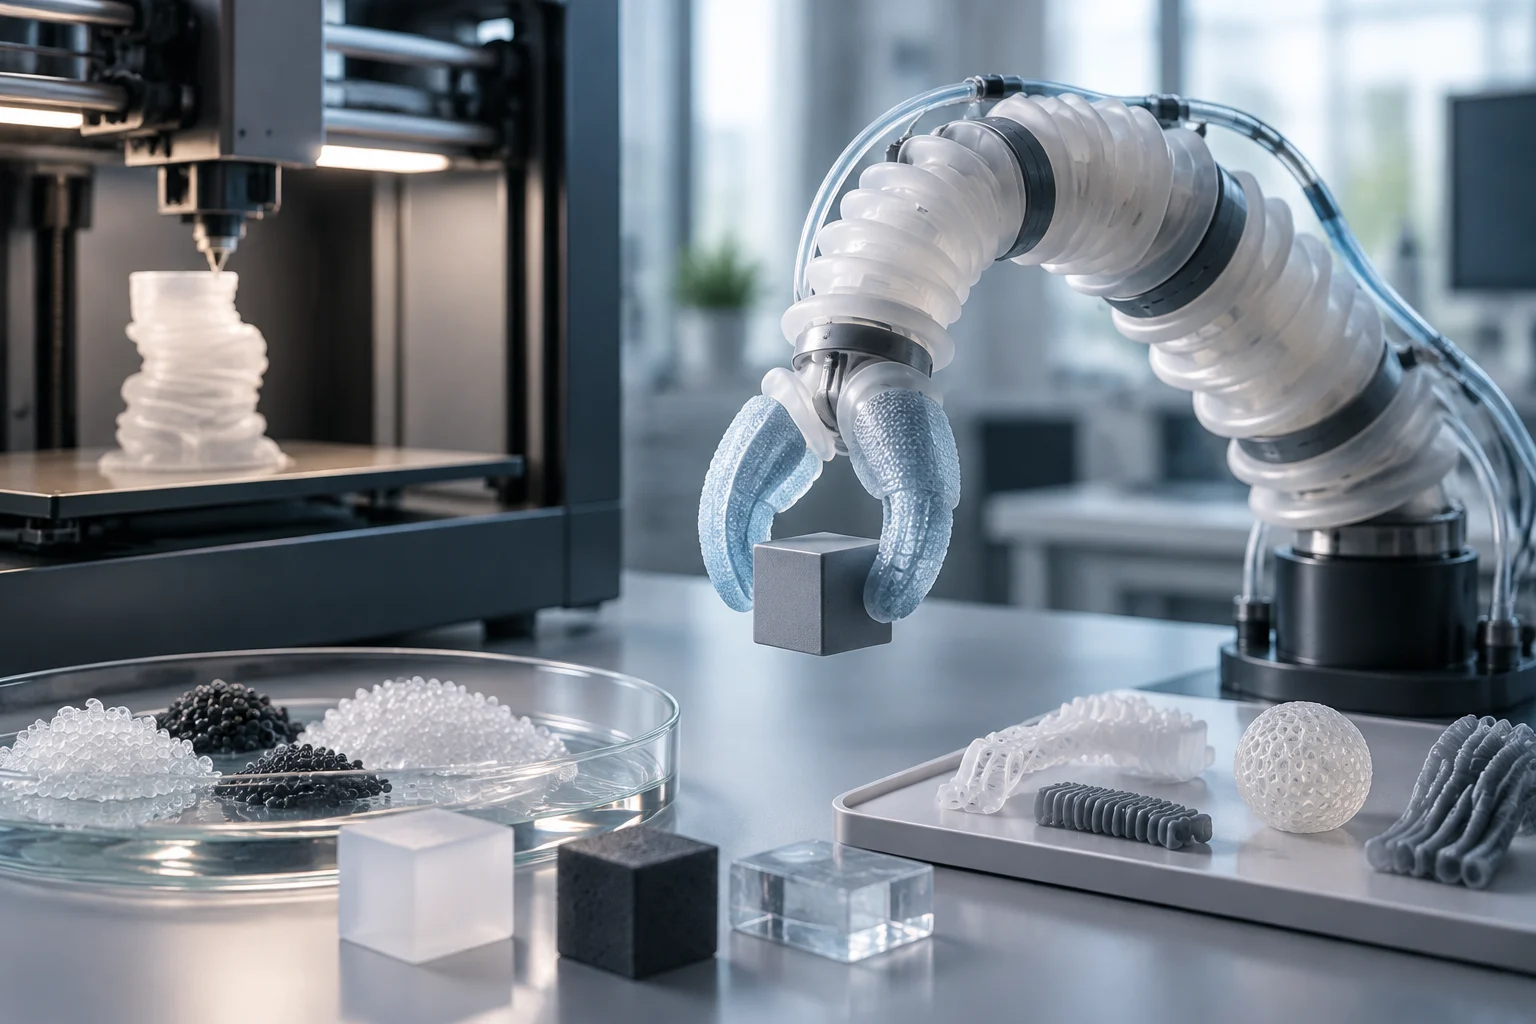
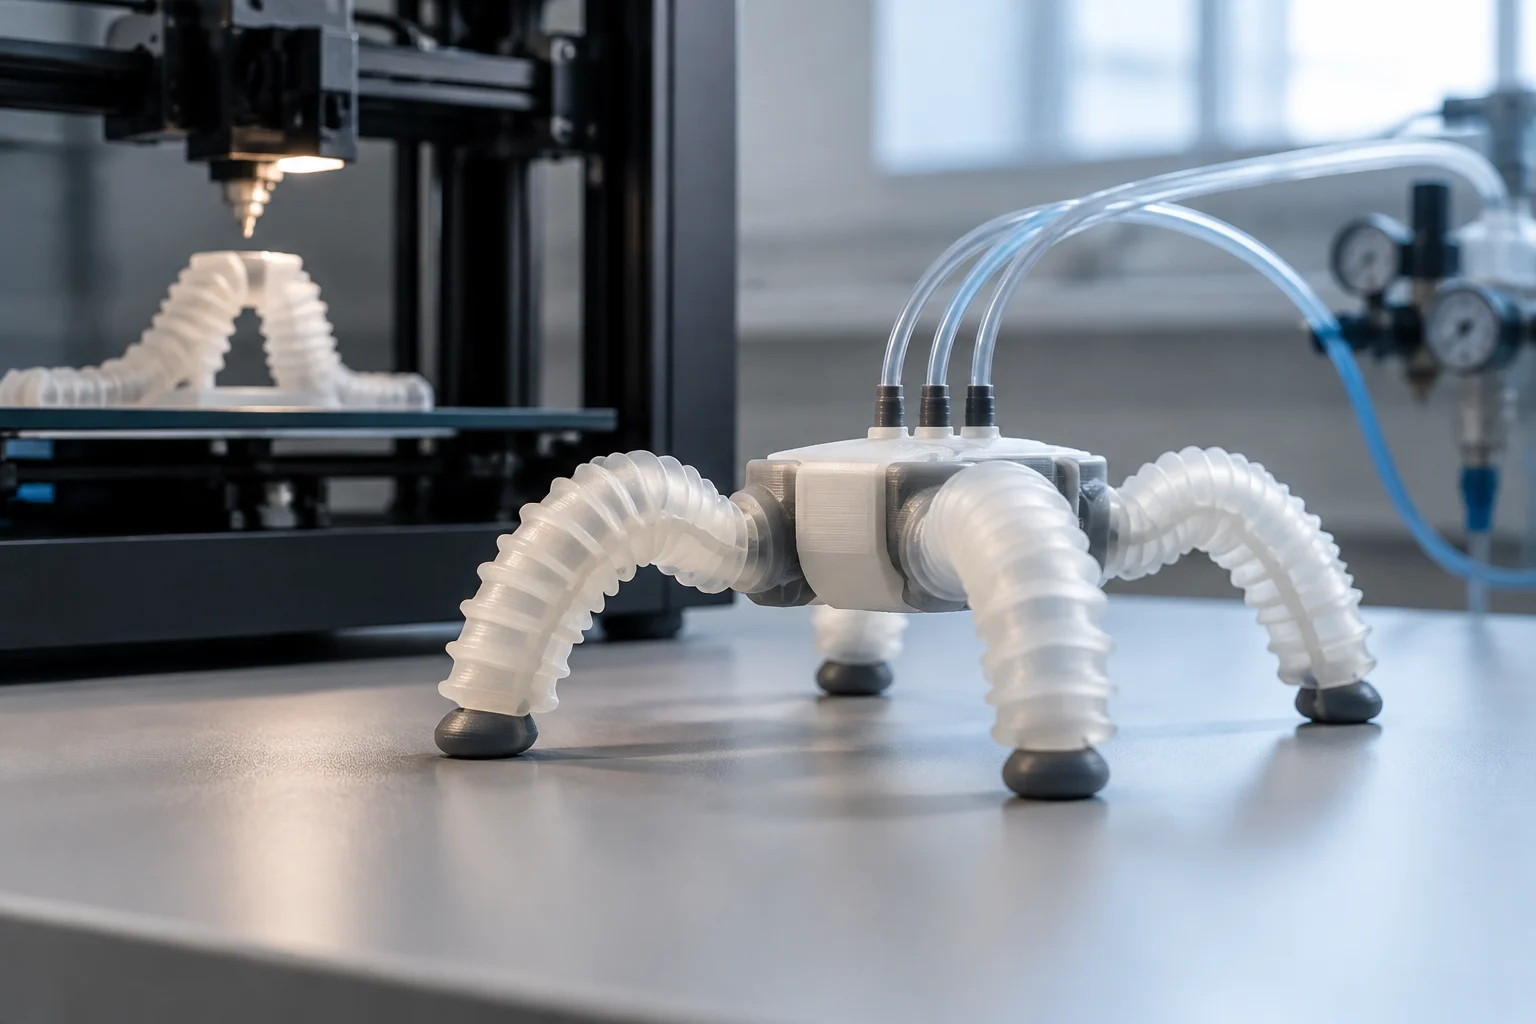
La Flex Printer est une plateforme d'impression 3D développée par des chercheurs de l'Université d'Édimbourg pour fabriquer des robots mous. Dans la démonstration décrite, un robot à quatre pattes peut marcher après avoir été connecté à une source d'air comprimé. Le mouvement est actionné par l'air, sans moteurs électriques ni circuits électroniques internes, selon la couverture du projet.
La nouvelle a été publiée le 26 mai 2025 et indique que le travail est apparu dans la revue Device. La couverture décrit un robot capable de marcher après connexion à l'air comprimé. La démonstration montre une locomotion pneumatique dans un robot mou fabriqué avec la Flex Printer ; il ne faut pas le confondre avec un robot autonome portant sa propre source d'énergie.
Imprimer le robot et le mettre en mouvement sont des étapes distinctes. L'imprimante fabrique la structure flexible, mais la démonstration décrite inclut la connexion du robot à une source d'air comprimé. La pression externe fait partie de l'essai : le résultat prouve que cette configuration peut produire un mouvement, pas que le robot fonctionne sans infrastructure de soutien. Cette différence compte lors de la comparaison d'un prototype avec un système préparé pour une tâche précise.
Comment le mouvement est généré sans moteurs électriques
Le robot décrit a quatre pattes et est fabriqué en plastique flexible. Lorsqu'il est connecté à une source d'air comprimé, il peut marcher. Le prototype est actionné pneumatiquement et, selon la couverture, n'incorpore pas de moteurs électriques ni de circuits électroniques internes.
Pour évaluer un usage concret, il ne suffit pas de savoir que le robot marche : il importe de savoir quelle tâche il doit accomplir et dans quelles conditions. Dans une inspection, par exemple, il faudrait connaître le terrain, l'espace disponible et l'alimentation en air ; dans une tâche de manipulation, la force et le contrôle du contact seraient aussi intéressants. Le contexte définit les tests nécessaires, et une démonstration de locomotion n'établit pas à elle seule des résultats dans d'autres fonctions.
La couverture chiffre à moins de 400 livres sterling le coût des composants standard pour monter la Flex Printer. Ce chiffre est attribué à la plateforme et non à une liste de prix officielle du fabricant. Ce n'est pas le coût d'un robot industriel fini : il ne décrit pas le coût complet d'intégration, d'alimentation en air, d'exploitation, de maintenance ou de validation d'une solution pour une usine.
Ce que l'impression 3D permet — et ce qu'elle ne garantit pas
La fabrication additive permet de produire des géométries complexes et, dans certains designs, de réunir dans une pièce des éléments qui exigeraient autrement un assemblage. En robotique molle, la forme du corps et la manière dont il se déforme peuvent faire partie du mécanisme de mouvement. La liberté géométrique est un avantage du processus, mais elle dépend des matériaux et des techniques imprimables ; elle n'implique pas que toute forme ou combinaison soit viable.
Une revue académique sur l'impression 3D pour la robotique molle analyse diverses technologies, matériaux et dispositifs étudiés. Elle signale aussi les restrictions du processus, notamment la vitesse de fabrication et la difficulté d'écouler la production. Imprimer une géométrie complexe ne résout pas automatiquement la production : pour passer d'une pièce expérimentale à une série répétable, comptent aussi le temps, la cohérence entre unités et les conditions d'utilisation.
La robotique molle n'exige pas que tous les robots se passent d'électronique. AIMPLAS présente SOFTRONIC comme un projet de recherche sur les élastomères et plastomères conducteurs, la fabrication additive hybride et l'intégration de capteurs flexibles. Il existe des designs qui combinent matériaux déformables et capteurs lorsque la fonction exige de détecter une déformation ou de répondre à un signal. La Flex Printer et ce type de recherche montrent des choix d'architecture différents, pas des étapes d'un même produit.
Deux priorités de conception
Un robot pneumatique sans électronique interne peut servir à étudier comment une structure flexible se déplace en recevant de l'air. En revanche, intégrer des capteurs peut être pertinent lorsqu'il faut mesurer l'état du dispositif ou réagir à des changements physiques. Le choix dépend de la fonction requise : se passer d'électronique simplifie une partie du design, mais n'apporte pas à lui seul de mesure ni de contrôle basé sur des capteurs.
Ce qui a été validé et ce qui reste à vérifier
Le résultat communiqué est concret : un robot flexible à quatre pattes peut marcher lorsqu'il est connecté à de l'air comprimé. La couverture attribue aussi au projet l'utilisation de composants standard pour monter l'imprimante et la publication de designs pour faciliter la reproduction. La locomotion est ce qui est démontré ; pour évaluer des tâches réelles, il faudrait étudier le comportement du dispositif et de son alimentation en air dans les conditions pertinentes, y compris la stabilité de la marche et la réponse aux obstacles.
Marcher dans une démonstration n'atteste pas de performance dans une usine, une installation dangereuse ni un environnement clinique. Pour décider si le concept s'adapte à une application, il conviendrait de mesurer des aspects comme la durée de fonctionnement, la charge utile, la vitesse, la précision de déplacement, le comportement après cycles répétés et la réponse aux fuites. Il importe aussi de connaître la variation entre robots fabriqués séparément, car cela affecte la répétabilité. Un test de mouvement ne remplace pas une évaluation de fiabilité avec des critères adaptés à la tâche.
La durée de vie doit être évaluée dans l'ensemble fabriqué et sous des conditions représentatives de l'usage prévu. On ne peut pas transférer automatiquement au robot d'Édimbourg les propriétés d'un élastomère commercial différent : la formulation, la géométrie, le processus d'impression et les charges peuvent changer. Dans une application industrielle, il faudrait déterminer la compatibilité de la pièce spécifique avec la température, l'humidité, les agents chimiques et les efforts mécaniques. La durabilité dépend du système et de l'environnement, pas seulement du fait que le matériau soit décrit comme flexible.
La Flex Printer face à d'autres routes de fabrication
En février 2026, Harvard a présenté une méthode d'impression 3D multimatière rotative pour créer des filaments avec des canaux internes qui peuvent être pressurisés et déformés de manière programmée. Parmi les structures montrées figurent un motif floral et une pince à cinq doigts. C'est une approche distincte de la Flex Printer : la démonstration d'Édimbourg se concentre sur un robot quadrupède qui marche à l'air comprimé.
Dans la méthode décrite par Harvard, le filament a une couverture en polyuréthane et un noyau temporaire en poloxamère. En retirant ce dernier, il reste un canal creux qui peut être pressurisé. L'Université décrit aussi comment l'orientation et la forme du canal sont contrôlées via des paramètres du processus. Les deux démonstrations ne sont pas interchangeables : l'une aborde un robot quadrupède pneumatique et l'autre des structures imprimées avec des canaux programmables ; leurs résultats ne permettent pas de supposer qu'elles partagent des composants ou des performances.
La revue académique sur la fabrication additive souligne à la fois la flexibilité de conception et les restrictions de vitesse et d'extensibilité. Pour choisir une route, il est utile de partir de la fonction recherchée : locomotion pneumatique, pince déformable, capteurs intégrés, géométrie personnalisée ou fabrication répétable. Le processus doit répondre à l'exigence technique, pas seulement à l'étiquette générale de « robot imprimé en 3D ». Cela évite de comparer comme équivalents des prototypes qui répondent à des objectifs différents.
Comment évaluer une application industrielle possible
La flexibilité peut être utile lorsqu'il faut interagir avec des objets délicats ou s'adapter à des espaces variables. AIMPLAS décrit des lignes de recherche en robotique molle liées à la santé, à la manipulation et aux applications industrielles ; son projet SOFTRONIC explore des actionneurs pneumatiques et des capteurs intégrés. Ce sont des lignes de développement du domaine, pas des preuves que la Flex Printer ait été déployée dans ces secteurs.
Pour une équipe d'ingénierie, il convient de distinguer un démonstrateur de mouvement d'un outil productif. Avant de considérer un usage opérationnel, il faudrait vérifier la compatibilité du matériau, la répétabilité de fabrication, le contrôle de pression et le comportement pendant des cycles prolongés. La tâche détermine aussi quels capteurs, mécanismes d'arrêt et mesures de sécurité sont nécessaires. L'évaluation doit couvrir le système complet, y compris l'alimentation en air et l'interaction avec l'environnement, pas seulement la pièce imprimée.
Un robot sans électronique à bord pourrait s'adapter à une tâche limitée qui n'exige pas de capteurs intégrés ni de contrôle complexe de trajectoire. Si un retour d'information, une localisation ou une réponse aux obstacles sont nécessaires, une architecture avec capteurs et contrôle peut être plus pertinente. Le choix dépend aussi de l'alimentation en énergie, de la maintenance et des conditions d'exploitation. La simplicité mécanique est un critère, pas une garantie d'adéquation : elle doit être contrastée avec les exigences de perception et de contrôle de la tâche.
La Flex Printer est une plateforme expérimentale pour explorer la fabrication et la locomotion pneumatique. La démonstration montre un robot mou qui marche lorsqu'il est connecté à une source d'air comprimé. Pour évaluer une application, il faut partir de la tâche et vérifier le comportement du dispositif dans des conditions représentatives, sans confondre le mouvement montré avec une validation industrielle.