Cosa dimostra realmente la Flex Printer
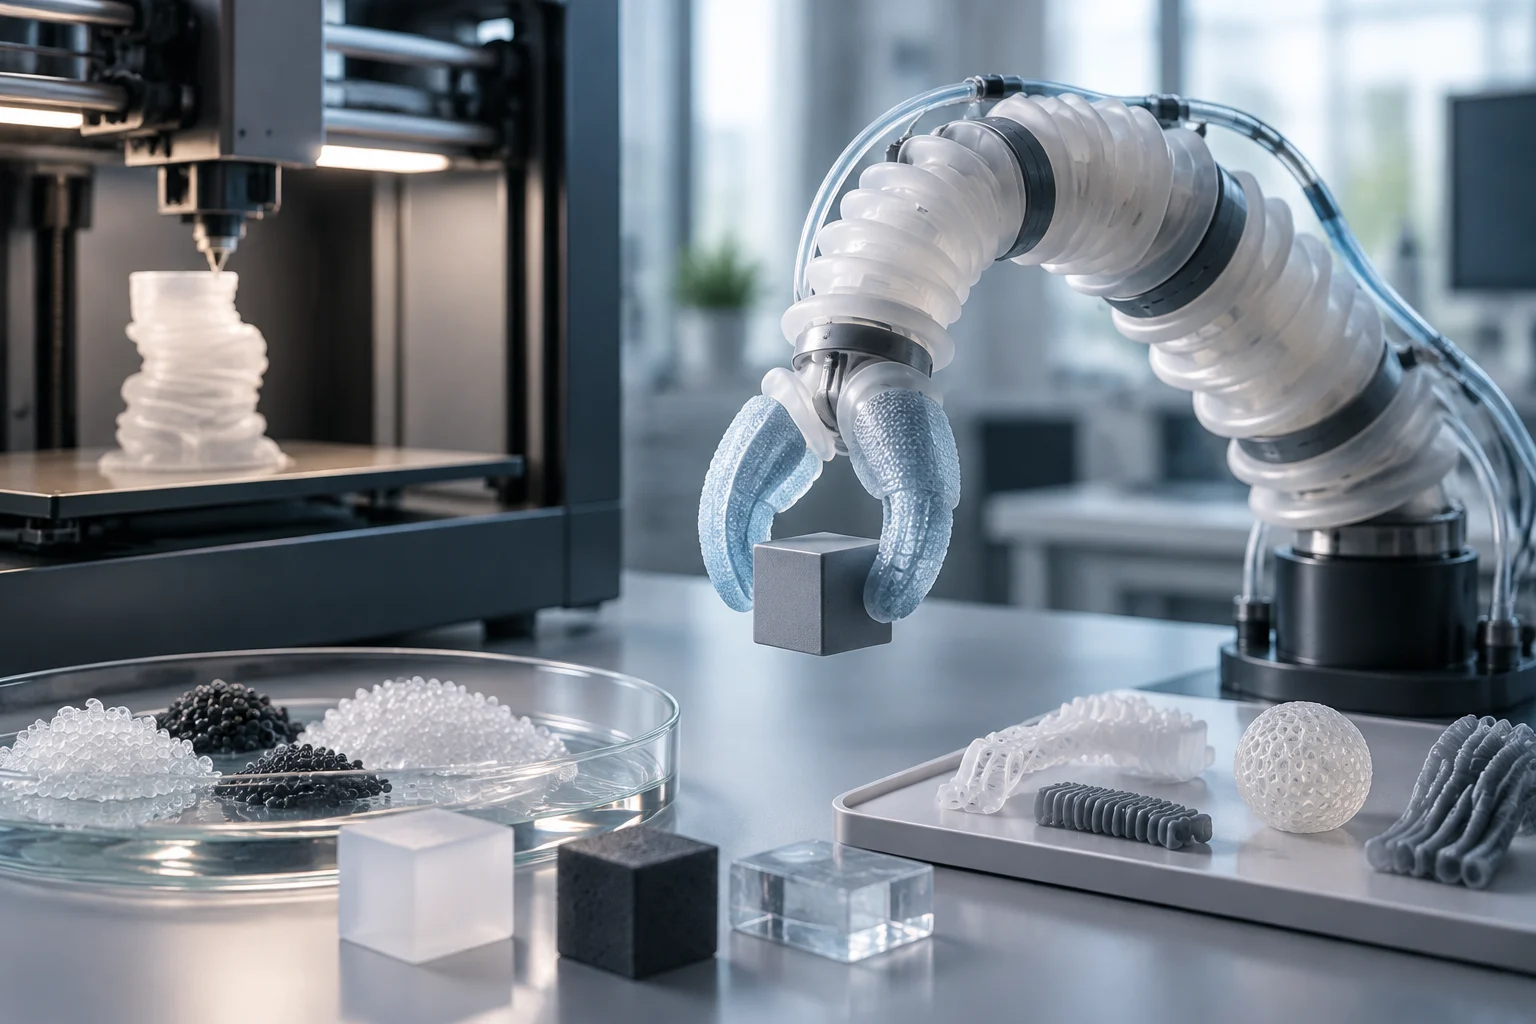
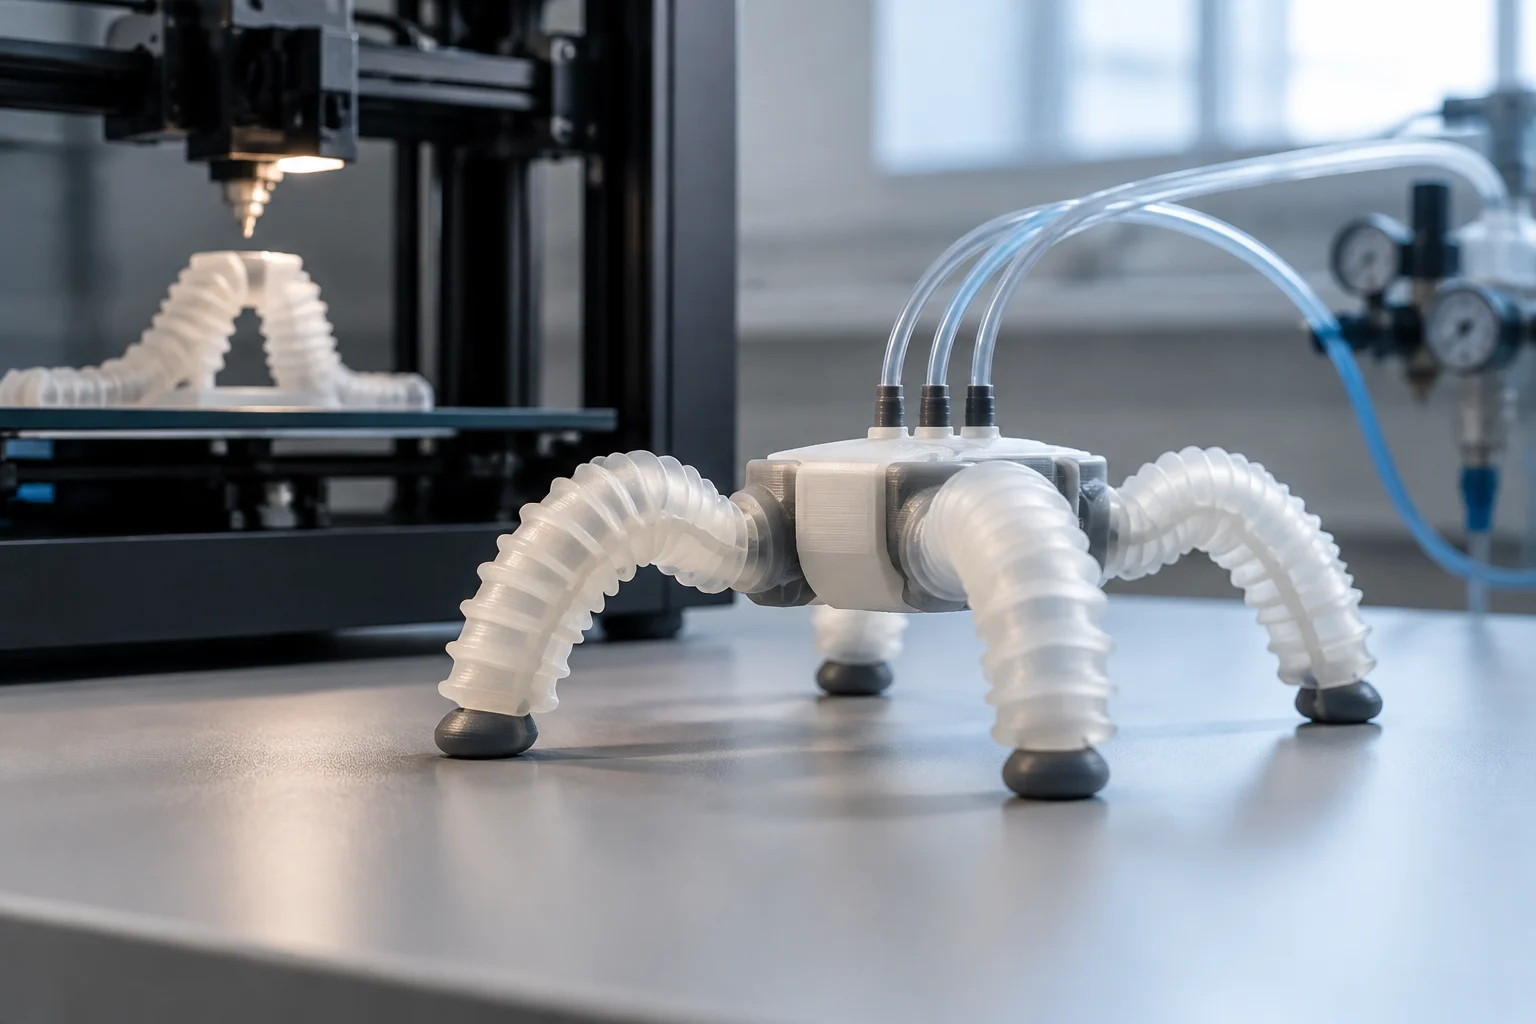
La Flex Printer è una piattaforma di stampa 3D sviluppata da ricercatori dell'Università di Edimburgo per produrre robot morbidi. Nella dimostrazione descritta, un robot a quattro zampe può camminare dopo essere stato collegato a una fonte di aria compressa. Il movimento è azionato dall'aria, senza motori elettrici o circuiti elettronici interni, secondo la copertura del progetto.
La notizia è stata pubblicata il 26 maggio 2025 e segnala che il lavoro è apparso sulla rivista Device. La copertura descrive un robot in grado di camminare dopo il collegamento all'aria compressa. La dimostrazione mostra una locomozione pneumatica in un robot morbido prodotto con la Flex Printer; non va confuso con un robot autonomo che porta a bordo la propria fonte di energia.
Stampare il robot e metterlo in movimento sono fasi distinte. La stampante produce la struttura flessibile, ma la dimostrazione descritta include il collegamento del robot a una fonte di aria compressa. La pressione esterna fa parte della prova: il risultato dimostra che questa configurazione può produrre movimento, non che il robot funzioni senza infrastrutture di supporto. Questa differenza conta quando si confronta un prototipo con un sistema preparato per un compito specifico.
Come si genera il movimento senza motori elettrici
Il robot descritto ha quattro zampe ed è fabbricato in plastica flessibile. Quando collegato a una fonte di aria compressa, può camminare. Il prototipo è azionato pneumaticamente e, secondo la copertura, non incorpora motori elettrici o circuiti elettronici interni.
Per valutare un uso concreto, non basta sapere che il robot cammina: importa quale compito deve svolgere e in quali condizioni. In un'ispezione, ad esempio, bisognerebbe conoscere il terreno, lo spazio disponibile e come viene fornita l'aria; in un compito di manipolazione, interesserebbero anche la forza e il controllo del contatto. Il contesto definisce i test necessari, e una dimostrazione di locomozione non stabilisce da sola risultati in altre funzioni.
La copertura cifra in meno di 400 sterline il costo dei componenti standard per assemblare la Flex Printer. La cifra è attribuita alla piattaforma e non a un listino ufficiale del produttore. È il costo indicato per assemblare la stampante, non il prezzo di un robot industriale finito.
Cosa permette — e cosa non garantisce — la stampa 3D
La produzione additiva permette di produrre geometrie complesse e, in certi design, riunire in un pezzo elementi che altrimenti richiederebbero assemblaggio. Nella robotica morbida, la forma del corpo e il modo in cui si deforma possono essere parte del meccanismo di movimento. La libertà geometrica è un vantaggio del processo, ma dipende dai materiali e dalle tecniche stampabili; non implica che qualsiasi forma o combinazione sia fattibile.
Una revisione accademica sulla stampa 3D per la robotica morbida analizza diverse tecnologie, materiali e dispositivi studiati. Segnala anche le restrizioni del processo, tra cui la velocità di produzione e la difficoltà di scalare la produzione. Stampare una geometria complessa non risolve automaticamente la produzione: per passare da un pezzo sperimentale a una serie ripetibile contano anche il tempo, la consistenza tra unità e le condizioni d'uso.
La robotica morbida non richiede che tutti i robot rinuncino all'elettronica. AIMPLAS presenta SOFTRONIC come un progetto di ricerca su elastomeri e plastomeri conduttori, produzione additiva ibrida e integrazione di sensori flessibili. Ci sono design che combinano materiali deformabili e sensori quando la funzione richiede di rilevare una deformazione o rispondere a un segnale. La Flex Printer e questo tipo di ricerca mostrano scelte architetturali diverse, non fasi di uno stesso prodotto.
Due priorità di progettazione
Un robot pneumatico senza elettronica interna può servire a studiare come una struttura flessibile si muove ricevendo aria. Al contrario, integrare sensori può essere pertinente quando serve misurare lo stato del dispositivo o reagire a cambiamenti fisici. La scelta dipende dalla funzione richiesta: rinunciare all'elettronica semplifica una parte del design, ma non fornisce da solo misurazione o controllo basato su sensori.
Cosa è stato validato e cosa resta da verificare
Il risultato comunicato è concreto: un robot flessibile a quattro zampe può camminare quando collegato ad aria compressa. La copertura attribuisce anche al progetto l'uso di componenti standard per assemblare la stampante e la pubblicazione di design per facilitare la riproduzione. La locomozione è ciò che è dimostrato; per valutare compiti reali bisognerebbe studiare il comportamento del dispositivo e della sua fornitura d'aria nelle condizioni pertinenti, inclusa la stabilità del passo e la risposta agli ostacoli.
Camminare in una dimostrazione non accredita prestazioni in una fabbrica, un'installazione pericolosa o un ambiente clinico. Per decidere se il concetto si adatta a un'applicazione, converrebbe misurare aspetti come durata di funzionamento, carico utile, velocità, precisione di spostamento, comportamento dopo cicli ripetuti e risposta alle perdite. Importa anche conoscere la variazione tra robot prodotti separatamente, perché influisce sulla ripetibilità. Una prova di movimento non sostituisce una valutazione di affidabilità con criteri adeguati al compito.
La vita utile deve essere valutata nell'insieme prodotto e in condizioni rappresentative dell'uso previsto. Non si possono trasferire automaticamente al robot di Edimburgo le proprietà di un elastomero commerciale diverso: possono cambiare formulazione, geometria, processo di stampa e carichi. In un'applicazione industriale, bisognerebbe determinare la compatibilità del pezzo specifico con temperatura, umidità, agenti chimici e sollecitazioni meccaniche. La durabilità dipende dal sistema e dall'ambiente, non solo dal fatto che il materiale sia descritto come flessibile.
La Flex Printer rispetto ad altre vie di produzione
Nel febbraio 2026, Harvard ha presentato un metodo di stampa 3D multimateriale rotazionale per creare filamenti con canali interni che possono essere pressurizzati e deformati in modo programmato. Tra le strutture mostrate figurano un motivo floreale e una pinza a cinque dita. È un approccio diverso dalla Flex Printer: la dimostrazione di Edimburgo si concentra su un robot quadrupede che cammina con aria compressa.
Nel metodo descritto da Harvard, il filamento ha un rivestimento in poliuretano e un nucleo temporaneo in poloxamero. Rimuovendo quest'ultimo resta un canale vuoto che può essere pressurizzato. L'Università descrive anche come l'orientamento e la forma del canale siano controllati tramite parametri del processo. Le due dimostrazioni non sono intercambiabili: una affronta un robot quadrupede pneumatico e l'altra strutture stampate con canali programmabili; i loro risultati non permettono di assumere che condividano componenti o prestazioni.
La revisione accademica sulla produzione additiva evidenzia sia la flessibilità di progettazione sia le restrizioni di velocità e scalabilità. Per scegliere una via, è utile partire dalla funzione cercata: locomozione pneumatica, pinza deformabile, sensori integrati, geometria personalizzata o produzione ripetibile. Il processo deve rispondere al requisito tecnico, non solo all'etichetta generale di «robot stampato in 3D». Così si evita di confrontare come equivalenti prototipi che rispondono a obiettivi diversi.
Come valutare una possibile applicazione industriale
La flessibilità può essere utile quando si deve interagire con oggetti delicati o adattarsi a spazi variabili. AIMPLAS descrive linee di ricerca in robotica morbida legate alla salute, alla manipolazione e ad applicazioni industriali; il suo progetto SOFTRONIC esplora attuatori pneumatici e sensori integrati. Sono linee di sviluppo del campo, non prove che la Flex Printer sia stata dispiegata in quei settori.
Per un team di ingegneria, conviene distinguere un dimostratore di movimento da uno strumento produttivo. Prima di considerare un uso operativo, bisognerebbe verificare la compatibilità del materiale, la ripetibilità di produzione, il controllo della pressione e il comportamento durante cicli prolungati. Il compito determina anche quali sensori, meccanismi di arresto e misure di sicurezza sono necessari. La valutazione deve coprire il sistema completo, inclusa la fornitura d'aria e l'interazione con l'ambiente, non solo il pezzo stampato.
Per valutare un robot privo di elettronica a bordo, occorre confrontare le esigenze del compito con le funzioni offerte dal dispositivo. Se sono necessari feedback, localizzazione o risposta agli ostacoli, è utile considerare un'architettura con sensori e controllo. La scelta dipende anche dall'alimentazione energetica, dalla manutenzione e dalle condizioni operative. La semplicità meccanica è un criterio, non una garanzia di adeguatezza: va confrontata con le esigenze di percezione e controllo del compito.
La Flex Printer è una piattaforma sperimentale per esplorare la produzione e la locomozione pneumatica. La dimostrazione mostra un robot morbido che cammina quando collegato a una fonte di aria compressa. Per valutare un'applicazione bisogna partire dal compito e verificare il comportamento del dispositivo in condizioni rappresentative, senza confondere il movimento mostrato con una validazione industriale.