Was die Flex Printer tatsächlich demonstriert
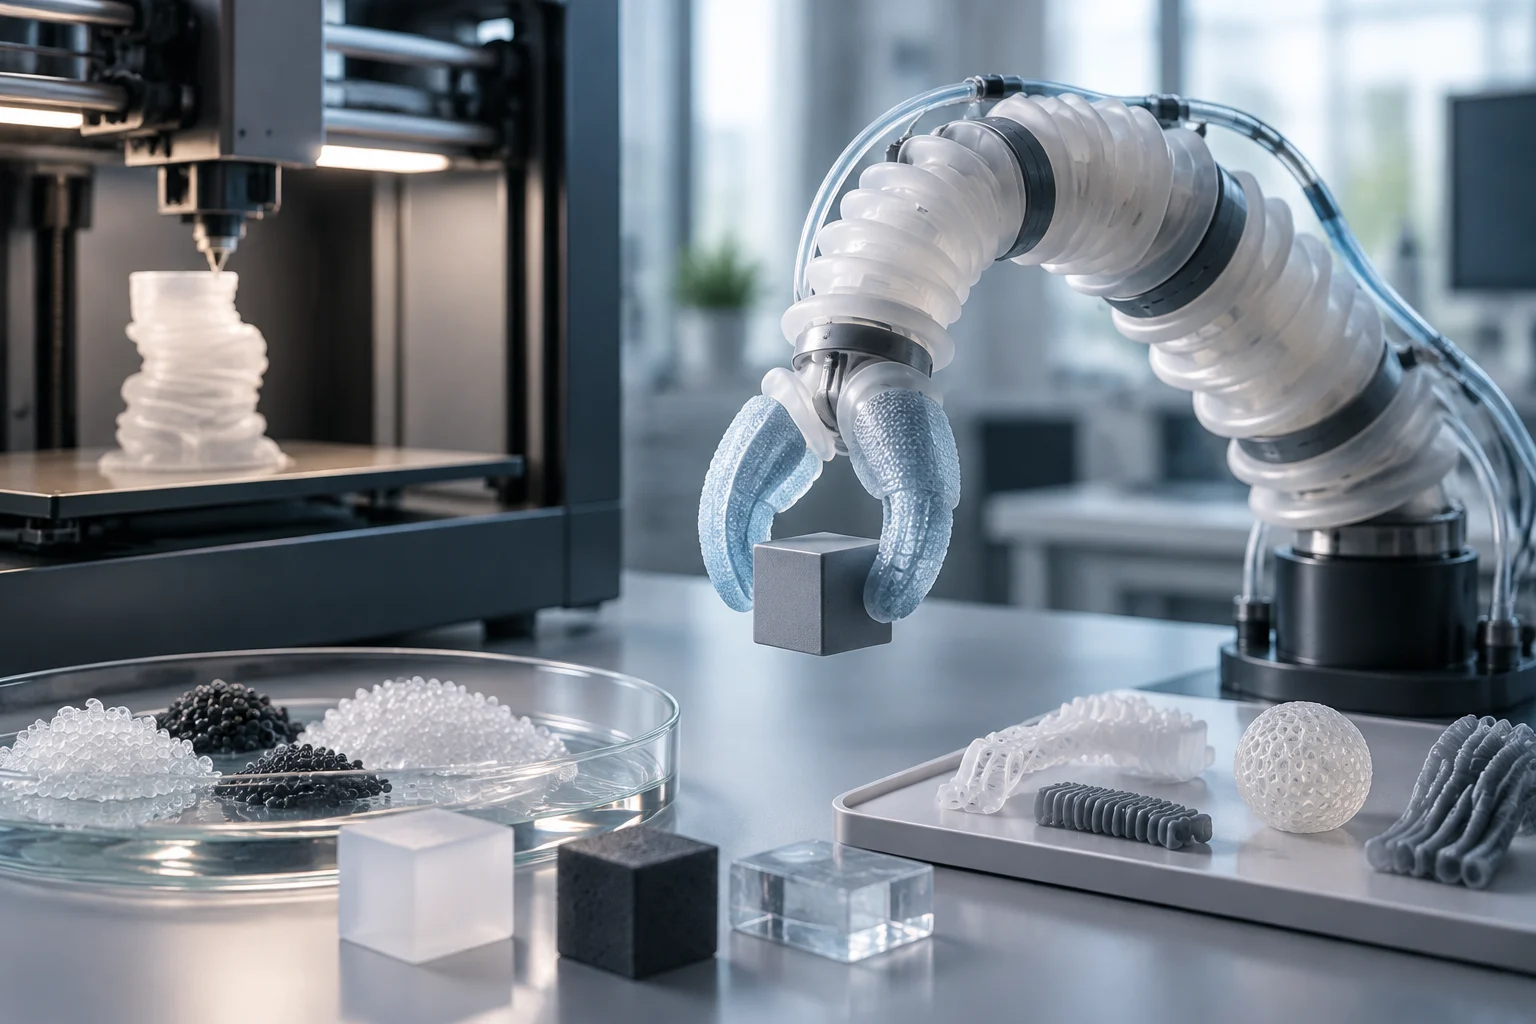
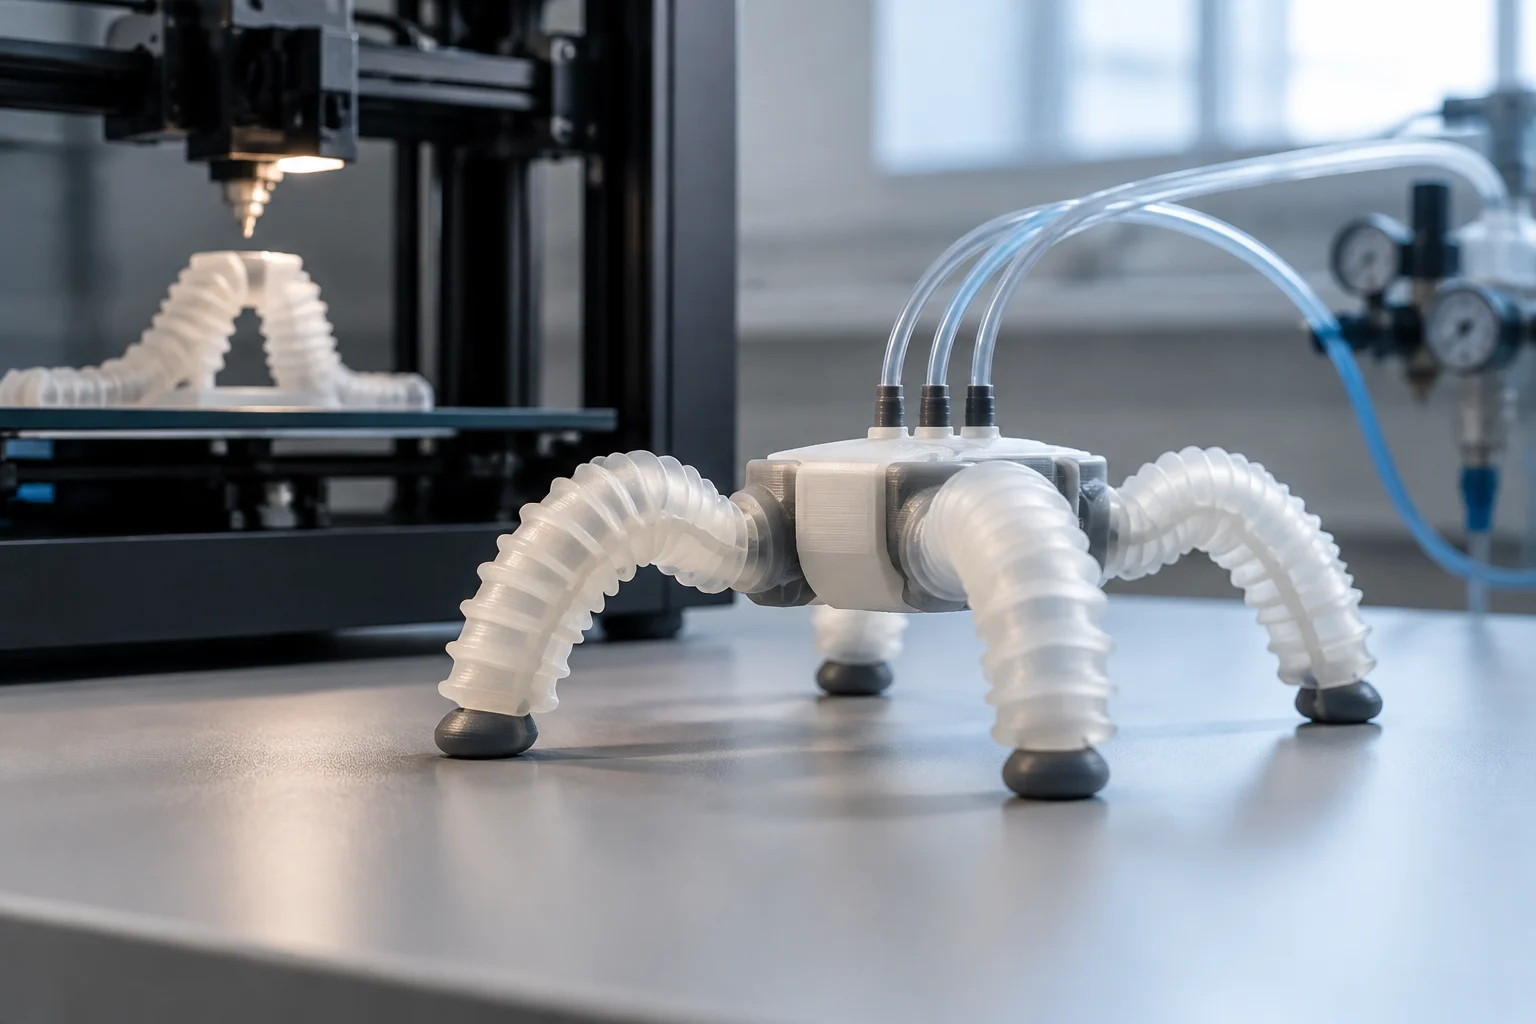
Die Flex Printer ist eine 3D-Druckplattform, die von Forschern der Universität Edinburgh entwickelt wurde, um weiche Roboter herzustellen. In der beschriebenen Demonstration kann ein vierbeiniger Roboter laufen, nachdem er mit einer Druckluftquelle verbunden wurde. Die Bewegung wird durch Luft angetrieben, ohne elektrische Motoren oder interne elektronische Schaltungen, laut Berichterstattung über das Projekt.
Die Nachricht wurde am 26. Mai 2025 veröffentlicht und weist darauf hin, dass die Arbeit in der Zeitschrift Device erschien. Die Berichterstattung beschreibt einen Roboter, der nach dem Anschluss an Druckluft laufen kann. Die Demonstration zeigt pneumatische Fortbewegung in einem mit der Flex Printer hergestellten weichen Roboter; er ist nicht mit einem autonomen Roboter zu verwechseln, der seine eigene Energiequelle an Bord trägt.
Das Drucken des Roboters und das In-Bewegung-Setzen sind getrennte Stufen. Der Drucker fertigt die flexible Struktur, aber die beschriebene Demonstration umfasst das Verbinden des Roboters mit einer Druckluftquelle. Der externe Druck ist Teil des Tests: Das Ergebnis beweist, dass diese Konfiguration Bewegung erzeugen kann, nicht dass der Roboter ohne Unterstützungsinfrastruktur funktioniert. Dieser Unterschied ist wichtig, wenn man einen Prototypen mit einem für eine konkrete Aufgabe vorbereiteten System vergleicht.
Wie Bewegung ohne elektrische Motoren erzeugt wird
Der beschriebene Roboter hat vier Beine und ist aus flexiblem Kunststoff gefertigt. Wenn er mit einer Druckluftquelle verbunden wird, kann er laufen. Der Prototyp wird pneumatisch angetrieben und enthält laut Berichterstattung keine elektrischen Motoren oder internen elektronischen Schaltungen.
Um eine konkrete Anwendung zu bewerten, reicht es nicht zu wissen, dass der Roboter läuft: Es kommt darauf an, welche Aufgabe er erfüllen muss und unter welchen Bedingungen. Bei einer Inspektion müsste man beispielsweise das Gelände, den verfügbaren Raum und die Luftversorgung kennen; bei einer Manipulationsaufgabe wären auch Kraft und Kontaktkontrolle interessant. Der Kontext definiert die notwendigen Tests, und eine Fortbewegungs-Demonstration stellt allein keine Ergebnisse in anderen Funktionen fest.
Die Berichterstattung beziffert die Kosten der Standardkomponenten für den Aufbau der Flex Printer auf weniger als 400 britische Pfund. Diese Zahl wird der Plattform zugeschrieben und nicht einer offiziellen Preisliste des Herstellers. Es ist nicht die Kosten eines fertigen Industrieroboters: Sie beschreibt nicht die Gesamtkosten von Integration, Luftversorgung, Betrieb, Wartung oder Validierung einer Lösung für eine Anlage.
Was 3D-Druck ermöglicht — und was er nicht garantiert
Additive Fertigung ermöglicht die Herstellung komplexer Geometrien und vereint in bestimmten Designs in einem Bauteil Elemente, die andernfalls Montage erfordern würden. In der weichen Robotik können die Form des Körpers und die Art seiner Verformung Teil des Bewegungsmechanismus sein. Geometrische Freiheit ist ein Vorteil des Prozesses, hängt aber von den druckbaren Materialien und Techniken ab; sie impliziert nicht, dass jede Form oder Kombination tragfähig ist.
Eine akademische Übersicht zum 3D-Druck für weiche Robotik analysiert verschiedene Technologien, Materialien und untersuchte Geräte. Sie weist auch auf Einschränkungen des Prozesses hin, darunter Fertigungsgeschwindigkeit und die Schwierigkeit der Produktionsausweitung. Das Drucken einer komplexen Geometrie löst die Produktion nicht automatisch: Um von einem experimentellen Bauteil zu einer wiederholbaren Serie zu kommen, zählen auch Zeit, Konsistenz zwischen Einheiten und Nutzungsbedingungen.
Weiche Robotik verlangt nicht, dass alle Roboter auf Elektronik verzichten. AIMPLAS stellt SOFTRONIC als Forschungsprojekt zu leitfähigen Elastomeren und Plastomeren, hybrider additiver Fertigung und Integration flexibler Sensoren vor. Es gibt Designs, die verformbare Materialien und Sensoren kombinieren, wenn die Funktion das Erkennen einer Verformung oder das Reagieren auf ein Signal erfordert. Die Flex Printer und diese Art der Forschung zeigen unterschiedliche Architekturwahlen, nicht Stufen desselben Produkts.
Zwei Designprioritäten
Ein pneumatischer Roboter ohne interne Elektronik kann dienen, um zu studieren, wie eine flexible Struktur sich bewegt, wenn sie Luft erhält. Im Gegensatz dazu kann die Integration von Sensoren relevant sein, wenn der Zustand des Geräts gemessen oder auf physische Änderungen reagiert werden muss. Die Wahl hängt von der erforderlichen Funktion ab: Auf Elektronik zu verzichten vereinfacht einen Teil des Designs, liefert aber allein keine Messung oder sensorbasierte Steuerung.
Was validiert wurde und was noch zu prüfen bleibt
Das gemeldete Ergebnis ist konkret: Ein flexibler vierbeiniger Roboter kann laufen, wenn er mit Druckluft verbunden wird. Die Berichterstattung schreibt dem Projekt auch die Verwendung von Standardkomponenten für den Aufbau des Druckers und die Veröffentlichung von Designs zur Erleichterung der Reproduktion zu. Fortbewegung ist das, was demonstriert wurde; um reale Aufgaben zu bewerten, müsste man das Verhalten des Geräts und seiner Luftversorgung unter relevanten Bedingungen untersuchen, einschließlich Gangstabilität und Reaktion auf Hindernisse.
Laufen in einer Demonstration bescheinigt keine Leistung in einer Fabrik, einer gefährlichen Anlage oder einer klinischen Umgebung. Um zu entscheiden, ob das Konzept in eine Anwendung passt, sollte man Aspekte wie Laufzeit, Nutzlast, Geschwindigkeit, Positionspräzision, Verhalten nach wiederholten Zyklen und Reaktion auf Leckagen messen. Auch die Variation zwischen separat gefertigten Robotern ist wichtig, da sie die Wiederholbarkeit beeinflusst. Ein Bewegungstest ersetzt keine Zuverlässigkeitsbewertung mit geeigneten Kriterien für die Aufgabe.
Die Lebensdauer muss im gefertigten Ensemble und unter repräsentativen Bedingungen des vorgesehenen Gebrauchs bewertet werden. Die Eigenschaften eines anderen kommerziellen Elastomers können nicht automatisch auf den Edinburgher Roboter übertragen werden: Formulierung, Geometrie, Druckprozess und Lasten können sich ändern. In einer industriellen Anwendung müsste die Kompatibilität des konkreten Bauteils mit Temperatur, Feuchtigkeit, chemischen Agenzien und mechanischen Spannungen bestimmt werden. Die Haltbarkeit hängt vom System und der Umgebung ab, nicht nur davon, dass das Material als flexibel beschrieben wird.
Die Flex Printer im Vergleich zu anderen Fertigungswegen
Im Februar 2026 stellte Harvard ein rotatives Mehrmaterial-3D-Druckverfahren vor, um Filamente mit internen Kanälen zu erstellen, die programmierbar bedruckt und verformt werden können. Zu den gezeigten Strukturen gehören ein florales Muster und eine Fingergreifer mit fünf Fingern. Es ist ein anderer Ansatz als die Flex Printer: Die Edinburgher Demonstration konzentriert sich auf einen quadrupeden Roboter, der mit Druckluft läuft.
Im von Harvard beschriebenen Verfahren hat das Filament eine Polyurethan-Hülle und einen temporären Poloxamer-Kern. Nach Entfernung des letzteren bleibt ein hohler Kanal, der bedruckt werden kann. Die Universität beschreibt auch, wie die Ausrichtung und Form des Kanals über Prozessparameter gesteuert werden. Die beiden Demonstrationen sind nicht austauschbar: Eine behandelt einen pneumatischen quadrupeden Roboter, die andere gedruckte Strukturen mit programmierbaren Kanälen; ihre Ergebnisse erlauben nicht, gemeinsame Komponenten oder Leistungen anzunehmen.
Die akademische Übersicht zur additiven Fertigung hebt sowohl die Designflexibilität als auch die Einschränkungen der Geschwindigkeit und Skalierbarkeit hervor. Um einen Weg zu wählen, ist es nützlich, von der gesuchten Funktion auszugehen: pneumatische Fortbewegung, verformbarer Greifer, integrierte Sensoren, personalisierte Geometrie oder wiederholbare Fertigung. Der Prozess muss die technische Anforderung erfüllen, nicht nur das allgemeine Etikett „3D-gedruckter Roboter“. So vermeidet man, Prototypen mit unterschiedlichen Zielen als Äquivalente zu vergleichen.
Wie eine mögliche industrielle Anwendung zu bewerten ist
Flexibilität kann nützlich sein, wenn man mit empfindlichen Objekten interagieren oder sich an variable Räume anpassen muss. AIMPLAS beschreibt Forschungslinien in der weichen Robotik, die mit Gesundheit, Manipulation und industriellen Anwendungen zusammenhängen; sein Projekt SOFTRONIC erkundet pneumatische Aktoren und integrierte Sensoren. Das sind Entwicklungslinien des Feldes, keine Beweise, dass die Flex Printer in diesen Sektoren eingesetzt wurde.
Für ein Ingenieure-Team ist es ratsam, einen Bewegungsdemonstrator von einem produktiven Werkzeug zu unterscheiden. Bevor ein operativer Einsatz in Betracht gezogen wird, müsste die Materialkompatibilität, die Fertigungswiederholbarkeit, die Drucksteuerung und das Verhalten während längerer Zyklen überprüft werden. Die Aufgabe bestimmt auch, welche Sensoren, Stoppmechanismen und Sicherheitsmaßnahmen erforderlich sind. Die Bewertung muss das gesamte System abdecken, einschließlich der Luftversorgung und der Interaktion mit der Umgebung, nicht nur das gedruckte Bauteil.
Ob ein Roboter ohne Bordelektronik für eine bestimmte Aufgabe infrage kommt, hängt von deren Anforderungen ab. Benötigt sie Rückmeldung, Lokalisierung oder eine Reaktion auf Hindernisse, ist zu prüfen, wie diese Funktionen umgesetzt werden. Auch Energieversorgung, Wartung und Betriebsbedingungen gehören in den Vergleich. Mechanische Einfachheit ist ein Kriterium, keine Garantie für Eignung: Entscheidend ist, ob das Gesamtsystem die Anforderungen erfüllt.
Die Flex Printer ist eine experimentelle Plattform zur Erforschung der Fertigung und pneumatischen Fortbewegung. Die Demonstration zeigt einen weichen Roboter, der läuft, wenn er mit einer Druckluftquelle verbunden wird. Um eine Anwendung zu bewerten, muss man von der Aufgabe ausgehen und das Verhalten des Geräts unter repräsentativen Bedingungen prüfen, ohne die gezeigte Bewegung mit einer industriellen Validierung zu verwechseln.