O que a Flex Printer realmente demonstra
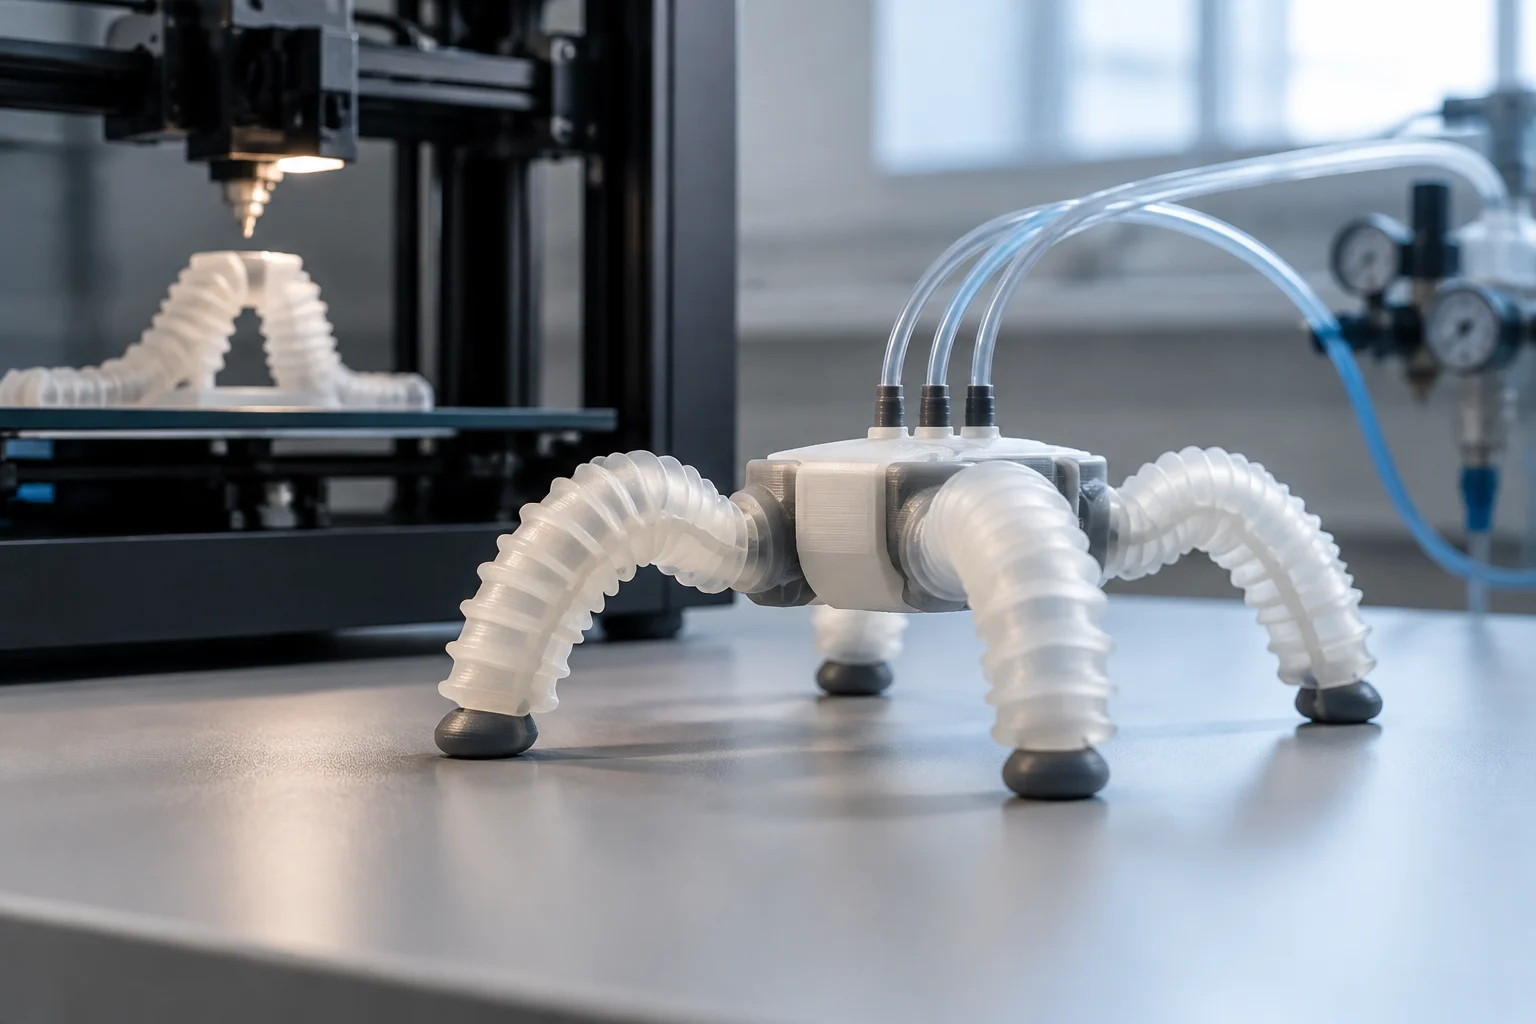
A Flex Printer é uma plataforma de impressão 3D desenvolvida por pesquisadores da Universidade de Edimburgo para fabricar robôs macios. Na demonstração descrita, um robô de quatro patas pode caminhar após ser conectado a uma fonte de ar comprimido. O movimento é acionado pelo ar, sem motores elétricos ou circuitos eletrônicos internos, segundo a cobertura do projeto.
A notícia foi publicada em 26 de maio de 2025 e indica que o trabalho apareceu na revista Device. A cobertura descreve um robô capaz de caminhar após a conexão ao ar comprimido. A demonstração mostra locomoção pneumática em um robô macio fabricado com a Flex Printer; não deve ser confundido com um robô autônomo que carrega sua própria fonte de energia a bordo.
Imprimir o robô e colocá-lo em movimento são etapas distintas. A impressora fabrica a estrutura flexível, mas a demonstração descrita inclui conectar o robô a uma fonte de ar comprimido. A pressão externa faz parte do ensaio: o resultado prova que essa configuração pode produzir movimento, não que o robô funcione sem infraestrutura de apoio. Essa diferença importa ao comparar um protótipo com um sistema preparado para uma tarefa específica.
Como o movimento é gerado sem motores elétricos
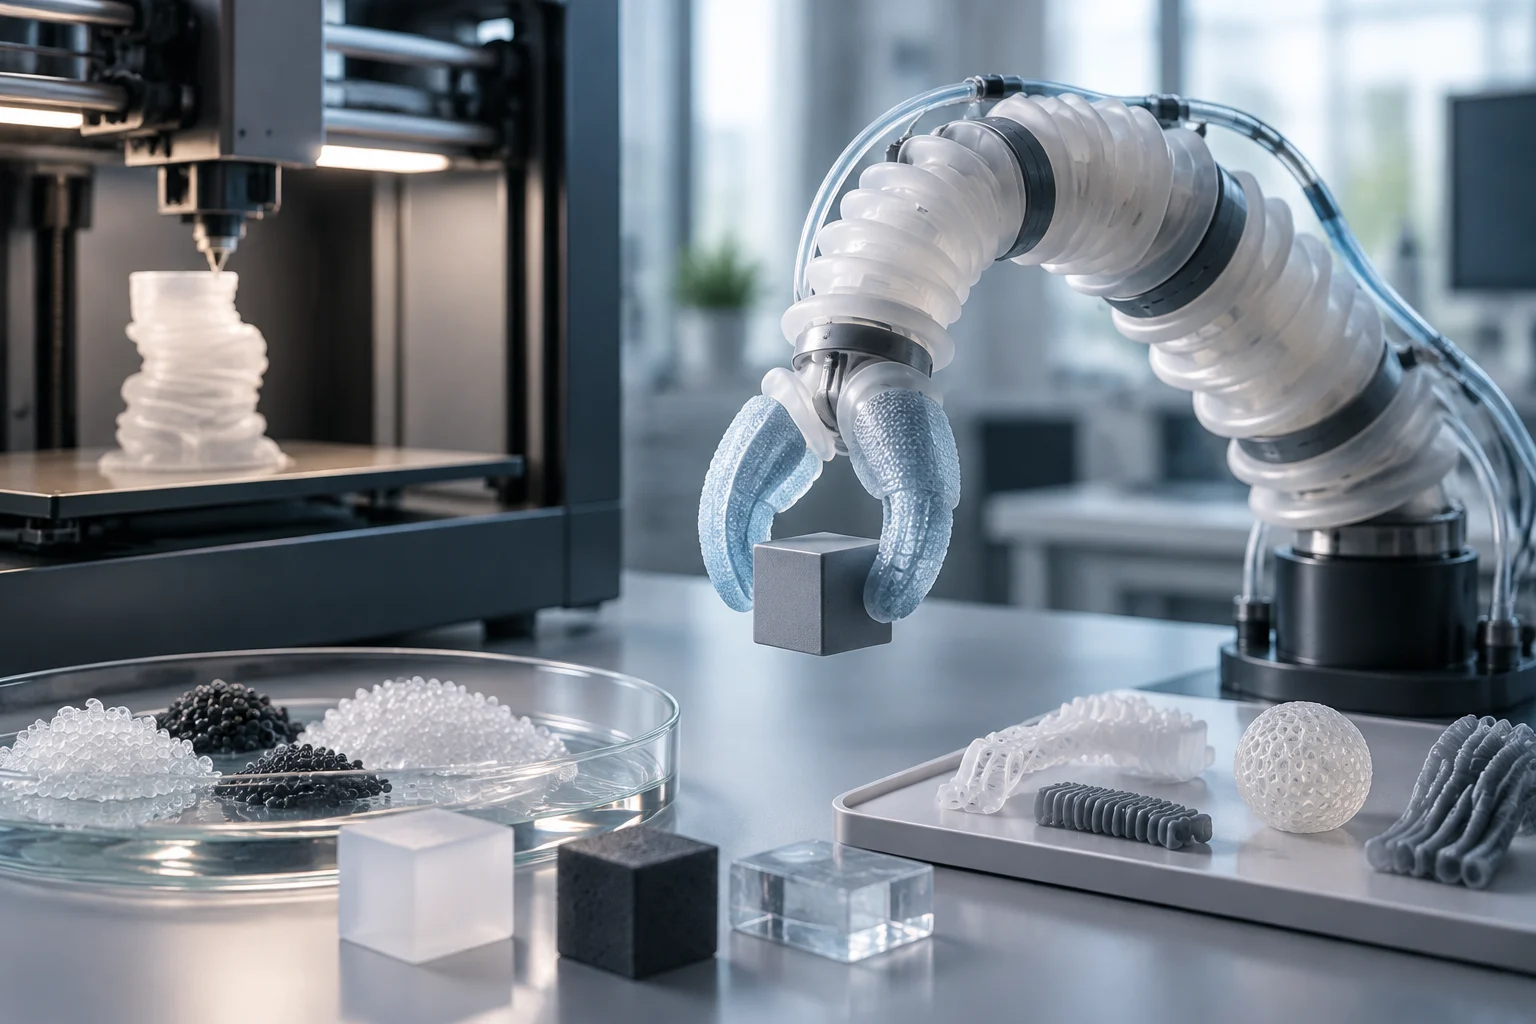
O robô descrito tem quatro patas e é fabricado com plástico flexível. Ao ser conectado a uma fonte de ar comprimido, pode caminhar. O protótipo é acionado pneumaticamente e, segundo a cobertura, não incorpora motores elétricos nem circuitos eletrônicos internos.
Para avaliar um uso concreto, não basta saber que o robô caminha: importa qual tarefa ele deve cumprir e em quais condições. Em uma inspeção, por exemplo, seria necessário conhecer o terreno, o espaço disponível e como o ar é fornecido; em uma tarefa de manipulação, a força e o controle do contato também seriam interessantes. O contexto define os testes necessários, e uma demonstração de locomoção não estabelece por si só resultados em outras funções.
A cobertura cifra em menos de 400 libras esterlinas o custo dos componentes padrão para montar a Flex Printer. A cifra é atribuída à plataforma e não a uma lista de preços oficial do fabricante. Não é o custo de um robô industrial terminado: não descreve o custo completo de integração, fornecimento de ar, operação, manutenção ou validação de uma solução para uma planta.
O que a impressão 3D permite — e o que não garante
A fabricação aditiva permite produzir geometrias complexas e, em certos designs, reunir em uma peça elementos que de outro modo exigiriam montagem. Em robótica macia, a forma do corpo e a maneira como ele se deforma podem ser parte do mecanismo de movimento. A liberdade geométrica é uma vantagem do processo, mas depende dos materiais e das técnicas que podem ser impressos; não implica que qualquer forma ou combinação seja viável.
Uma revisão acadêmica sobre impressão 3D para robótica macia analisa diversas tecnologias, materiais e dispositivos estudados. Também aponta restrições do processo, incluindo a velocidade de fabricação e a dificuldade de escalar a produção. Imprimir uma geometria complexa não resolve automaticamente a produção: para passar de uma peça experimental a uma série repetível, também contam o tempo, a consistência entre unidades e as condições de uso.
A robótica macia não exige que todos os robôs prescindam de eletrônica. O AIMPLAS apresenta o SOFTRONIC como um projeto de pesquisa sobre elastômeros e plastômeros condutores, fabricação aditiva híbrida e integração de sensores flexíveis. Há designs que combinam materiais deformáveis e sensores quando a função requer detectar uma deformação ou responder a um sinal. A Flex Printer e esse tipo de pesquisa mostram escolhas de arquitetura diferentes, não etapas de um mesmo produto.
Duas prioridades de design
Um robô pneumático sem eletrônica interna pode servir para estudar como uma estrutura flexível se move ao receber ar. Em contraste, integrar sensores pode ser pertinente quando é necessário medir o estado do dispositivo ou reagir a mudanças físicas. A escolha depende da função requerida: prescindir de eletrônica simplifica uma parte do design, mas não fornece por si só medição nem controle baseado em sensores.
O que foi validado e o que resta por verificar
O resultado comunicado é concreto: um robô flexível de quatro patas pode caminhar quando conectado a ar comprimido. A cobertura também atribui ao projeto o uso de componentes padrão para montar a impressora e a publicação de designs para facilitar a reprodução. A locomoção é o que foi demonstrado; para avaliar tarefas reais, seria necessário estudar o comportamento do dispositivo e de seu fornecimento de ar nas condições pertinentes, incluindo a estabilidade da passada e a resposta a obstáculos.
Caminhar em uma demonstração não atesta desempenho em uma fábrica, uma instalação perigosa nem um ambiente clínico. Para decidir se o conceito se encaixa em uma aplicação, conviria medir aspectos como duração de funcionamento, carga útil, velocidade, precisão de deslocamento, comportamento após ciclos repetidos e resposta a vazamentos. Também importa conhecer a variação entre robôs fabricados separadamente, pois afeta a repetibilidade. Um teste de movimento não substitui uma avaliação de confiabilidade com critérios adequados à tarefa.
A vida útil deve ser avaliada no conjunto fabricado e sob condições representativas do uso previsto. Não se podem transferir automaticamente ao robô de Edimburgo as propriedades de um elastômero comercial distinto: podem mudar a formulação, a geometria, o processo de impressão e as cargas. Em uma aplicação industrial, seria necessário determinar a compatibilidade da peça específica com temperatura, umidade, agentes químicos e esforços mecânicos. A durabilidade depende do sistema e do ambiente, não apenas de o material ser descrito como flexível.
A Flex Printer frente a outras rotas de fabricação
Em fevereiro de 2026, a Harvard apresentou um método de impressão 3D multimaterial rotacional para criar filamentos com canais internos que podem ser pressurizados e deformados de maneira programada. Entre as estruturas mostradas estão um padrão floral e uma pinça de cinco dedos. É uma abordagem distinta da Flex Printer: a demonstração de Edimburgo se centra em um robô quadrúpede que caminha com ar comprimido.
No método descrito pela Harvard, o filamento tem uma cobertura de poliuretano e um núcleo temporário de poloxâmero. Ao remover este último, resta um canal oco que pode ser pressurizado. A Universidade também descreve como a orientação e a forma do canal são controladas por meio de parâmetros do processo. As duas demonstrações não são intercambiáveis: uma aborda um robô quadrúpede pneumático e a outra estruturas impressas com canais programáveis; seus resultados não permitem assumir que compartilhem componentes ou desempenho.
A revisão acadêmica sobre fabricação aditiva destaca tanto a flexibilidade de design quanto as restrições de velocidade e escalabilidade. Para escolher uma rota, é útil partir da função buscada: locomoção pneumática, uma pinça deformável, sensores integrados, uma geometria personalizada ou uma fabricação repetível. O processo deve responder ao requisito técnico, não apenas ao rótulo geral de «robô impresso em 3D». Assim evita-se comparar como equivalentes protótipos que respondem a objetivos distintos.
Como avaliar uma possível aplicação industrial
A flexibilidade pode ser útil quando há que interagir com objetos delicados ou adaptar-se a espaços variáveis. O AIMPLAS descreve linhas de pesquisa em robótica macia relacionadas à saúde, manipulação e aplicações industriais; seu projeto SOFTRONIC explora atuadores pneumáticos e sensores integrados. São linhas de desenvolvimento do campo, não provas de que a Flex Printer tenha sido implantada nesses setores.
Para uma equipe de engenharia, convém distinguir um demonstrador de movimento de uma ferramenta produtiva. Antes de considerar um uso operacional, seria necessário verificar a compatibilidade do material, a repetibilidade de fabricação, o controle de pressão e o comportamento durante ciclos prolongados. A tarefa também determina quais sensores, mecanismos de parada e medidas de segurança são necessários. A avaliação deve abranger o sistema completo, incluindo o fornecimento de ar e a interação com o ambiente, não apenas a peça impressa.
Um robô sem eletrônica a bordo poderia ajustar-se a uma tarefa delimitada que não requer sensores integrados nem controle complexo de trajetória. Se forem necessários realimentação, localização ou resposta a obstáculos, uma arquitetura com sensores e controle pode ser mais pertinente. A escolha também depende do fornecimento de energia, da manutenção e das condições de operação. A simplicidade mecânica é um critério, não uma garantia de adequação: deve ser contrastada com as exigências de percepção e controle da tarefa.
A Flex Printer é uma plataforma experimental para explorar a fabricação e a locomoção pneumática. A demonstração mostra um robô macio que caminha ao ser conectado a uma fonte de ar comprimido. Para avaliar uma aplicação, é necessário partir da tarefa e verificar o comportamento do dispositivo em condições representativas, sem confundir o movimento mostrado com uma validação industrial.