Che cosa si ispeziona e cosa significa automatizzare un’attività
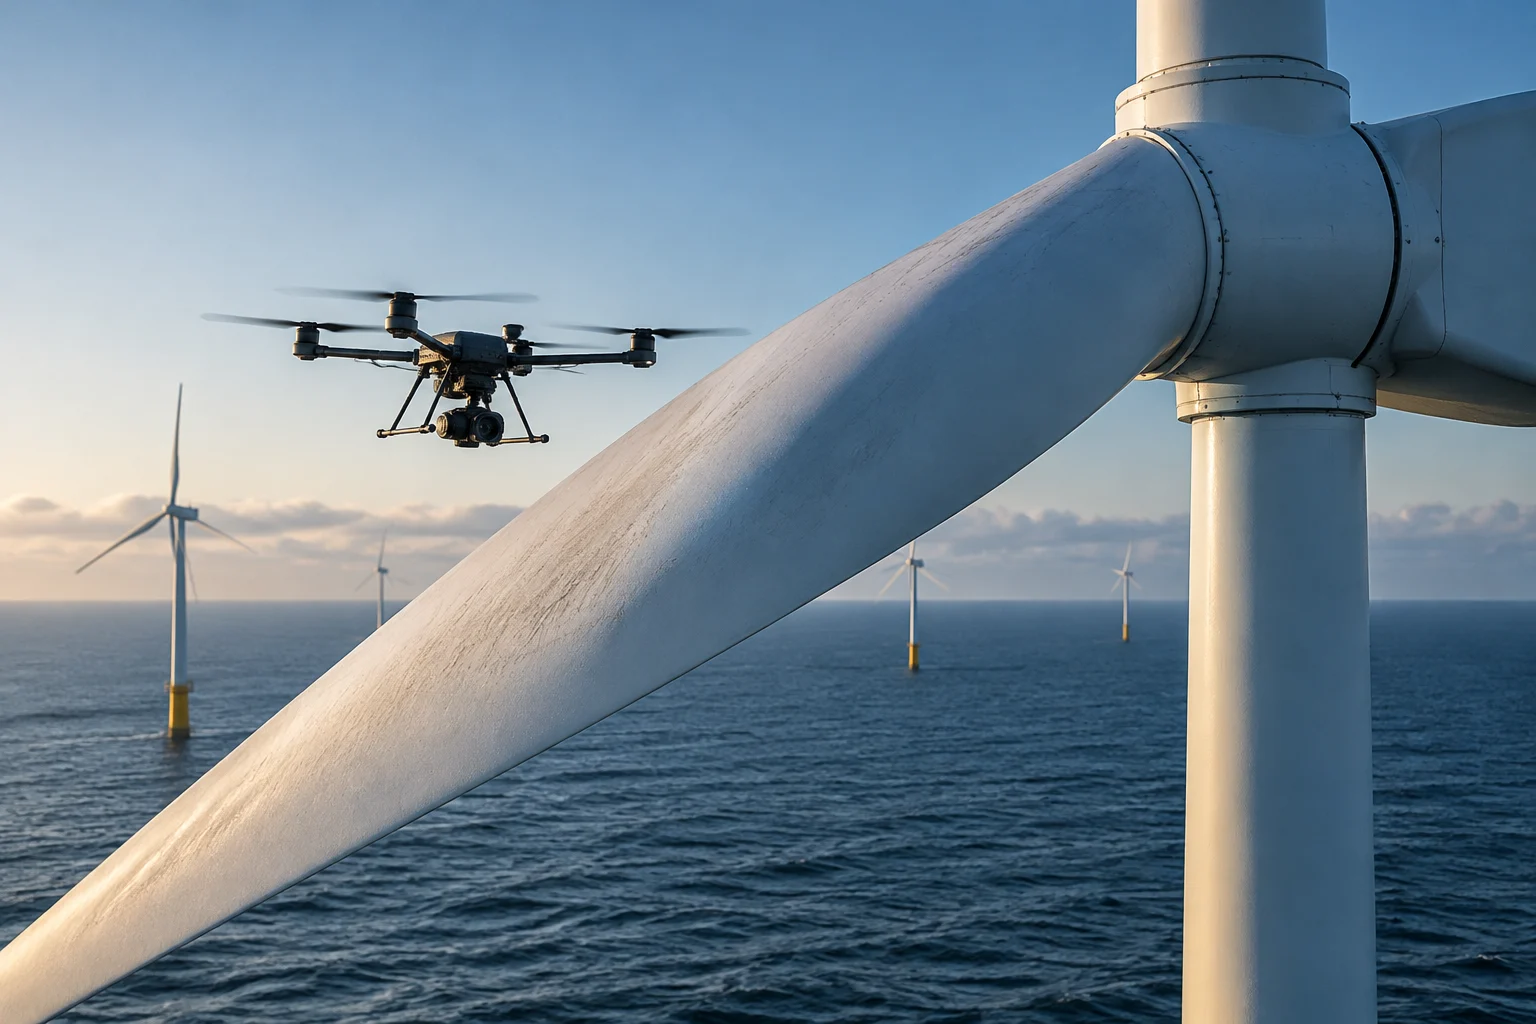
La robotica energetica non è una singola tecnologia né una promessa uniforme. Può comprendere droni che acquisiscono immagini dei componenti, veicoli mobili che percorrono gli impianti, attrezzature cingolate per superfici difficili o veicoli subacquei per controllare asset sommersi. L’obiettivo operativo comune è portare sensori o strumenti in luoghi in cui ispezionare può essere difficile, ripetitivo o richiedere misure di sicurezza speciali. La modalità di spostamento, il sensore e il grado d’intervento umano cambiano notevolmente da un caso all’altro.
In una centrale idroelettrica, l’ispezione può riguardare edifici, gallerie, apparecchiature ausiliarie o strutture esposte all’acqua; in un parco eolico, pale, torri o componenti offshore. Ma nominare un impianto non dimostra che vi sia stata automatizzata una specifica attività. La fonte di Enel Green Power segnala l’impiego di droni e robot nelle attività di esercizio e manutenzione di centrali rinnovabili in vari Paesi, ma la pagina non identifica nel dettaglio ogni macchina, missione, protocollo o risultato. L’affermazione generale è un indizio di uso dichiarato, non una scheda tecnica di un’operazione verificabile.
Per valutare un’applicazione è utile distinguere quattro livelli: il robot esiste; è in grado di svolgere una funzione in condizioni controllate; è stato testato nell’ambiente pertinente; e l’operazione viene ripetuta con risultati misurati. Una notizia su una prova può attestare i primi due livelli e, se descrive lo scenario, una parte del terzo. Non dimostra automaticamente la disponibilità commerciale, l’uso abituale o la riduzione dei costi. In questo articolo, “documentato” significa che una fonte identificabile descrive un’attività o una dimostrazione; non equivale a una convalida indipendente delle prestazioni.
Casi pubblicati: dall’ispezione delle pale agli impianti rinnovabili
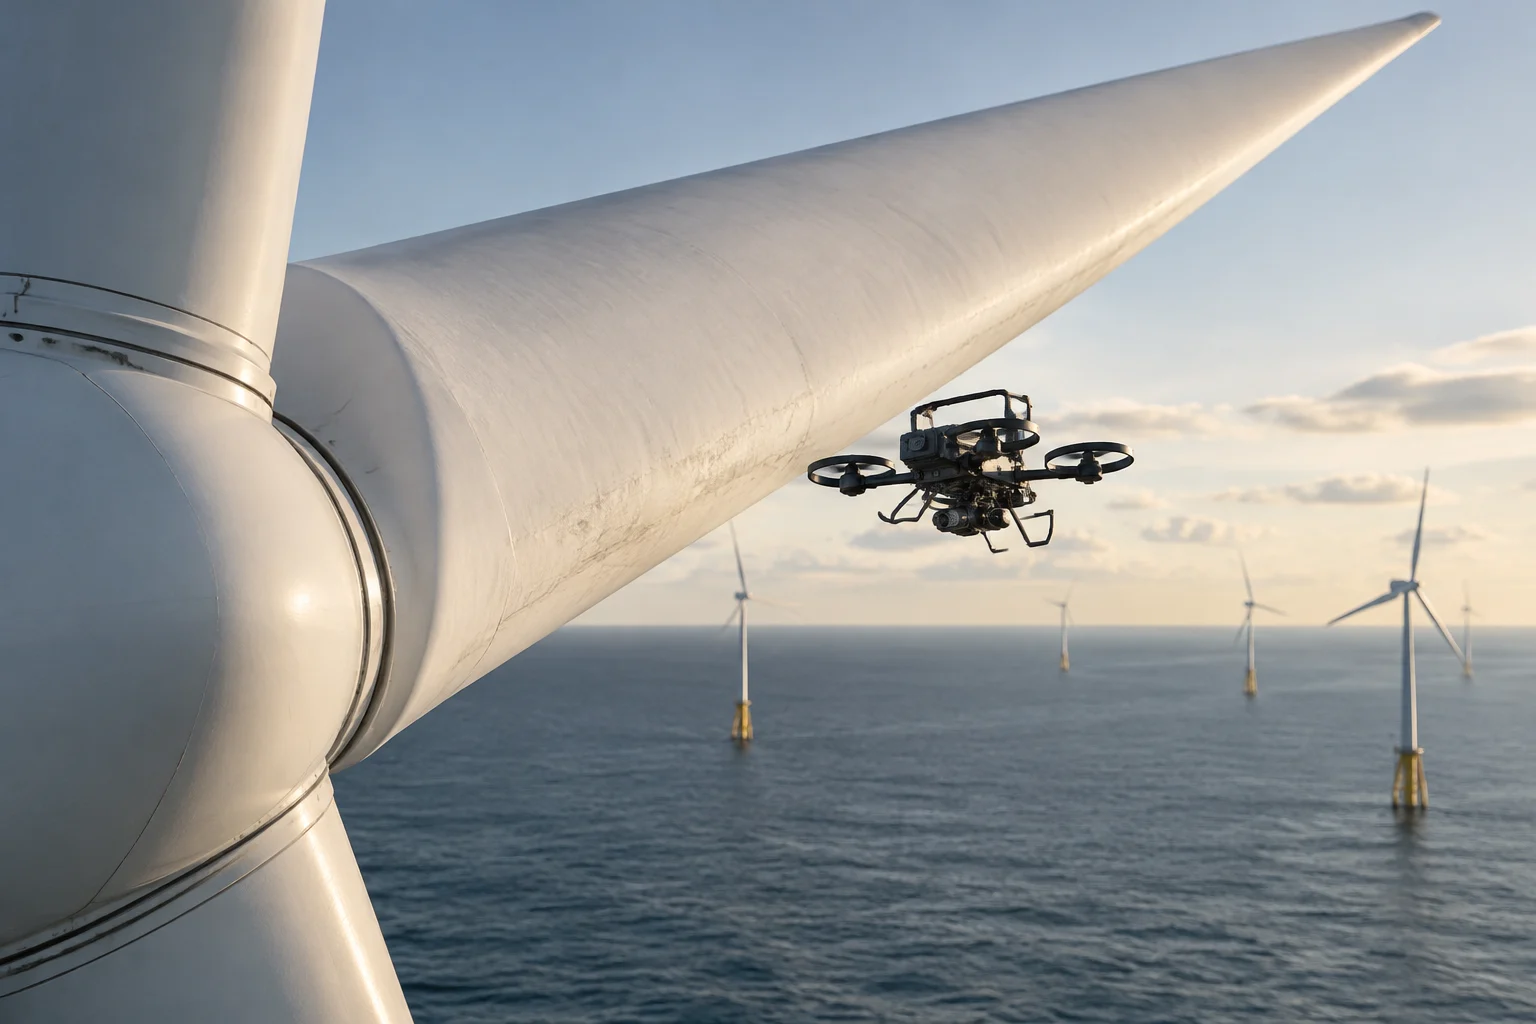
Un caso con una sequenza operativa più concreta è MIMRee, progetto britannico di robotica per parchi eolici offshore. Secondo la copertura di Energy Global sulla conclusione del progetto, il concetto combinava una nave autonoma di Thales, un sistema d’ispezione in grado di esaminare pale mentre erano in rotazione, un drone e un robot a sei zampe che poteva spostarsi su una pala per eseguire una riparazione. L’articolo afferma che il gruppo di progetto aveva dimostrato le tecnologie fondamentali; ciò conferma che si è svolta una dimostrazione, ma non dimostra che una flotta fornisse un servizio abituale in un parco commerciale.
La distinzione è importante perché il racconto di MIMRee include sia capacità testate sia una visione futura. La stessa copertura riferisce che ORE Catapult riteneva che uno scenario semiautonomo potesse diventare fattibile nell’arco di un decennio e presenta un’autonomia più avanzata come prospettiva successiva. Quelle scadenze erano aspettative espresse nel contesto del progetto, non risultati osservati né garanzie di implementazione. Sul piano editoriale, il fatto solido è la dimostrazione riportata delle tecnologie del progetto; tempistiche e scala future vanno attribuite alle previsioni dei partecipanti.
Enel Green Power descrive più ampiamente l’uso di droni e robot nelle centrali eoliche, solari e idroelettriche per attività di esercizio e manutenzione. Tuttavia, la pagina disponibile non offre dettagli sufficienti per ricostruire una missione specifica: non indica l’asset ispezionato, il modello del robot, il sensore, la durata, i criteri di accettazione né un indicatore comparativo. Il testo consente quindi di affermare che l’azienda comunica applicazioni di questi strumenti, ma non di attribuirle un livello specifico di autonomia o risparmi quantificati. La mancanza di dettagli non smentisce l’uso; limita le conclusioni ricavabili da quella fonte.
Robotnik, produttore di robotica, elenca possibili applicazioni energetiche come ispezione e monitoraggio, oltre ad altre attività nel settore del petrolio e del gas. Queste informazioni sono utili per mappare categorie di apparecchiature e mansioni, ma un elenco commerciale non equivale a un registro di impianti operativi e non dimostra benefici. In particolare, dire che i robot “possono” ispezionare descrive una capacità o una potenziale applicazione; per affermare che un’operazione è stata eseguita servono dati di un progetto, di un impianto o di un operatore che spieghino che cosa è accaduto.
Quali prove distinguono una prova da un’operazione reale
Le fonti sulla robotica spesso mescolano diversi livelli di evidenza: descrizione di un prodotto, prova di laboratorio, dimostrazione in un sito, test in condizioni operative e implementazione ricorrente. Ogni livello risponde a una domanda diversa. Un video può mostrare che il robot si muove o che un sensore produce immagini, ma potrebbe non rivelare se la prova fosse rappresentativa, quanto supporto umano richiedesse o come sia stato verificato il risultato. La prova visiva attesta un’azione osservata, non necessariamente prestazioni industriali ripetibili.
Nel caso di MIMRee, la copertura identifica i componenti della sequenza e attribuisce al progetto la dimostrazione delle tecnologie fondamentali. È più informativa di un’affermazione generica perché chiarisce che cosa si intendeva fare: rilevare difetti, fermare le pale, trasportare un robot ed eseguire una riparazione. La fonte citata, tuttavia, è una copertura giornalistica del progetto, non un protocollo tecnico completo. Nell’estratto disponibile non compaiono tassi di rilevamento, falsi positivi, percentuale d’ispezione completata, disponibilità del sistema o confronto controllato con una squadra umana.
Per aumentare l’affidabilità di un caso, la documentazione dovrebbe consentire di rispondere a domande verificabili: in quale impianto e in quale data si è svolto il lavoro? Quale asset e quale difetto sono stati ispezionati? Quali sensori e quale robot sono stati utilizzati? Quali parti erano autonome e quali teleoperate? Quante missioni sono state completate? Quale intervento umano è stato necessario? Chi ha confermato la diagnosi? Se l’obiettivo era riparare, occorre inoltre specificare il criterio di accettabilità della riparazione e se l’asset è tornato in servizio dopo l’intervento.
Una scheda commerciale o una nota aziendale può essere una fonte primaria su ciò che un’impresa dichiara riguardo al proprio prodotto o alla propria attività, ma non è necessariamente una valutazione neutrale dell’efficacia. Al contrario, un articolo indipendente può fornire contesto, ma la sua qualità dipende dal dettaglio metodologico e dalla possibilità di consultare i risultati citati. Indipendenza della fonte e qualità del metodo sono questioni diverse: uno studio descritto con precisione può essere più utile per misurare un risultato di un’affermazione promozionale, senza che venga meno la necessità di identificarne il contesto.
Come misurare copertura, tempi, sicurezza e prestazioni
La parola “efficienza” è troppo ampia per valutare un’applicazione robotica senza indicatori e un termine di confronto. In un’ispezione, il primo dato può essere la copertura: quale proporzione dell’asset è stata esaminata con qualità sufficiente e quali zone non sono state osservate? Contano anche il tempo totale della missione, i tempi di preparazione e recupero, il numero di nuove ispezioni, il tasso di riscontri confermati e i falsi positivi. I risultati presentati dovrebbero essere accompagnati da unità, condizioni di lavoro e definizione del denominatore.
Il confronto con i metodi convenzionali richiede che entrambe le alternative affrontino attività equivalenti. Se un robot ispeziona un’area accessibile e una squadra controlla una sezione diversa o più complessa, confrontare i tempi lordi può essere fuorviante. Un’analisi solida dovrebbe descrivere le condizioni dell’asset, il meteo, la distanza, le interruzioni, l’esperienza del personale e le attrezzature ausiliarie. Senza uno scenario comparabile, “più veloce” non chiarisce quale parte del processo sia migliorata né a quale costo.
La sicurezza va valutata considerando più della semplice presenza di un robot. Ridurre l’esposizione delle persone all’altezza, all’acqua, agli spazi confinati o ad ambienti pericolosi è un’ipotesi progettuale plausibile, ma l’effetto dipende da come vengono preparate le missioni e da quanti interventi restano necessari. Sono pertinenti i registri di esposizione, incidenti e quasi incidenti, insieme al carico di supervisione e alle mansioni che restano al personale. L’assenza di incidenti durante una breve prova non basta a dedurre una riduzione generale del rischio.
La valutazione economica richiede di conteggiare il sistema completo: acquisto o noleggio, integrazione, formazione, manutenzione, batterie, comunicazioni, analisi dei dati, permessi e personale di supporto. Il risultato va poi confrontato con il costo e la qualità dell’alternativa, includendo, quando pertinente, le chiusure o l’indisponibilità dell’asset. Il materiale disponibile sui casi citati non offre una base di costi comune né risultati quantitativi sufficienti per calcolare i ritorni. Pertanto, non è possibile sostenere qui un risparmio generale dei costi o un miglioramento percentuale della produttività.
Vincoli sul campo e ruolo delle persone
È l’ambiente a determinare quale robot possa essere adatto. All’aperto possono influire vento, pioggia, temperatura, illuminazione e polvere; negli impianti idroelettrici, umidità, accesso alle gallerie o vicinanza all’acqua; nelle operazioni marine, moto ondoso, corrosione e logistica per raggiungere l’asset. La mobilità non garantisce che il sensore veda ciò che serve: geometria, riflessi, vibrazioni, sporco e distanza possono compromettere le osservazioni. Perciò una dimostrazione in un’area controllata non rappresenta automaticamente tutte le condizioni di una centrale.
Anche l’autonomia è graduale. Un veicolo può seguire da solo un percorso e, allo stesso tempo, dipendere da una persona per pianificare la missione, confermare un rilevamento, evitare ostacoli o decidere se l’asset possa tornare in servizio. La sequenza descritta per MIMRee comprende diversi elementi tecnologici, ma non giustifica l’ipotesi che l’intera operazione fosse autonoma dall’inizio alla fine. È più preciso chiedersi quali decisioni prende il sistema, sotto quale supervisione e quale sia la procedura di recupero in caso di guasto.
Connettività ed energia sono vincoli operativi, non dettagli secondari. Un’ispezione può richiedere la trasmissione di immagini in diretta, ma strutture metalliche, distanza o impianti sotterranei possono limitare il segnale. Se il sistema memorizza i dati a bordo, una parte dell’analisi viene rinviata a una fase successiva; se necessita di comunicazione continua, la missione dipende dalla copertura e dalla latenza. La documentazione consultata non fornisce valori comparabili di autonomia della batteria, portata delle comunicazioni o continuità del servizio per i casi descritti; non è quindi appropriato assegnare loro cifre.
In tutti gli scenari continua a essere necessario il personale responsabile dell’asset: per definire l’ispezione, convalidare i riscontri, coordinare i permessi e decidere gli interventi di manutenzione. Il valore potenziale di un robot può consistere nel migliorare l’accesso ai dati o nel ridurre l’esposizione in una fase specifica, non nel sostituire il giudizio tecnico. Automatizzare la raccolta dei dati non significa automatizzare la diagnosi o l’autorizzazione di una riparazione.
Conclusione: che cosa consentono di affermare le prove disponibili
La documentazione esaminata consente di affermare che esistono applicazioni e progetti di robotica legati all’ispezione e alla manutenzione energetica. L’esempio di MIMRee è descritto attraverso una sequenza di attrezzature e attività e presentato come dimostrazione di tecnologie fondamentali; Enel Green Power riferisce un impiego più ampio di droni e robot negli impianti rinnovabili, ma la pagina citata non offre dettagli tecnici sufficienti. Robotnik elenca possibili applicazioni, ma una fonte del produttore non costituisce di per sé una valutazione dei risultati.
Le prove consultate non consentono di confrontare in modo omogeneo centrali idroelettriche, parchi eolici e altri impianti, né di quantificare miglioramenti generali in sicurezza, tempi o costi. Non dimostrano neppure che il modello MIMRee sia stato implementato come servizio abituale su scala commerciale. Si tratta di limiti delle prove reperite, non della prova che la robotica sia priva di utilità. Per modificare questa conclusione servirebbero rapporti sul campo con contesto, metodologia, risultati misurati e un riferimento comparabile.
Per i lettori, la regola utile è semplice: distinguere la capacità dall’implementazione, la dimostrazione dall’attività ripetuta e una promessa futura da un risultato pubblicato. Un’affermazione di efficienza dovrebbe indicare un parametro, un periodo, le condizioni e un termine di confronto. In mancanza di questi elementi, l’approccio responsabile è descrivere quale attività si è tentato di automatizzare e che cosa si è osservato, senza trasformare il potenziale della robotica in un beneficio già dimostrato.