Qué se inspecciona y qué significa automatizar una tarea
La robótica energética no es una única tecnología ni una promesa uniforme. Puede incluir drones que capturan imágenes de componentes, vehículos móviles que recorren instalaciones, equipos sobre orugas para superficies difíciles o vehículos submarinos para revisar activos bajo el agua. Lo que comparten es un objetivo operativo: llevar sensores o herramientas a un lugar donde inspeccionar puede ser difícil, repetitivo o exigir medidas de seguridad especiales. La forma de desplazamiento, el sensor y el grado de intervención humana cambian mucho de un caso a otro.
En una central hidroeléctrica, una inspección puede referirse a edificios, galerías, equipos auxiliares o estructuras expuestas al agua; en un parque eólico, a palas, torres o componentes marinos. Pero nombrar una instalación no demuestra que se haya robotizado una tarea concreta allí. La fuente de Enel Green Power señala el empleo de drones y robots en actividades de operación y mantenimiento de centrales renovables en varios países, aunque la información disponible en su página no identifica en detalle cada equipo, misión, protocolo o resultado. La afirmación general sirve como indicio de uso, no como ficha técnica de una operación verificable.
Para valorar una aplicación conviene separar cuatro niveles: el robot existe; puede ejecutar una función en condiciones controladas; se ha probado en el entorno relevante; y la operación se repite con resultados medidos. Una noticia sobre una prueba puede acreditar los dos primeros y, si explica el escenario, parte del tercero. No acredita automáticamente disponibilidad comercial, uso rutinario ni reducción de costes. En esta pieza, “documentado” significa que una fuente identificable describe una tarea o una demostración; no equivale a validación independiente de rendimiento.
Casos publicados: de la inspección de palas a las plantas renovables
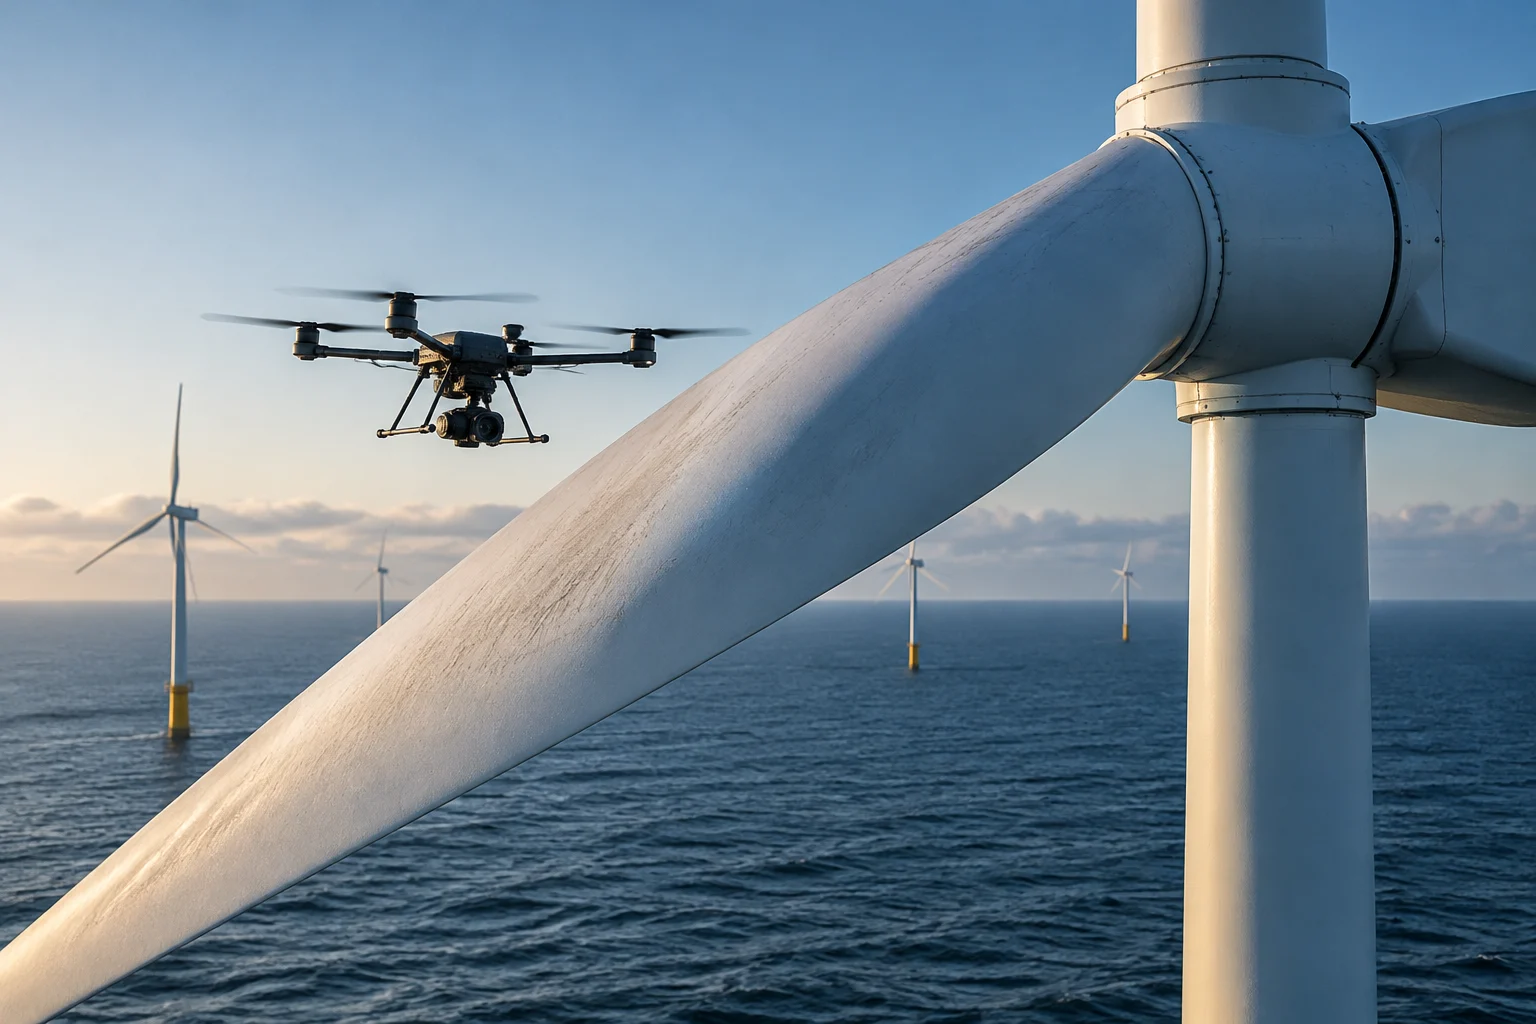
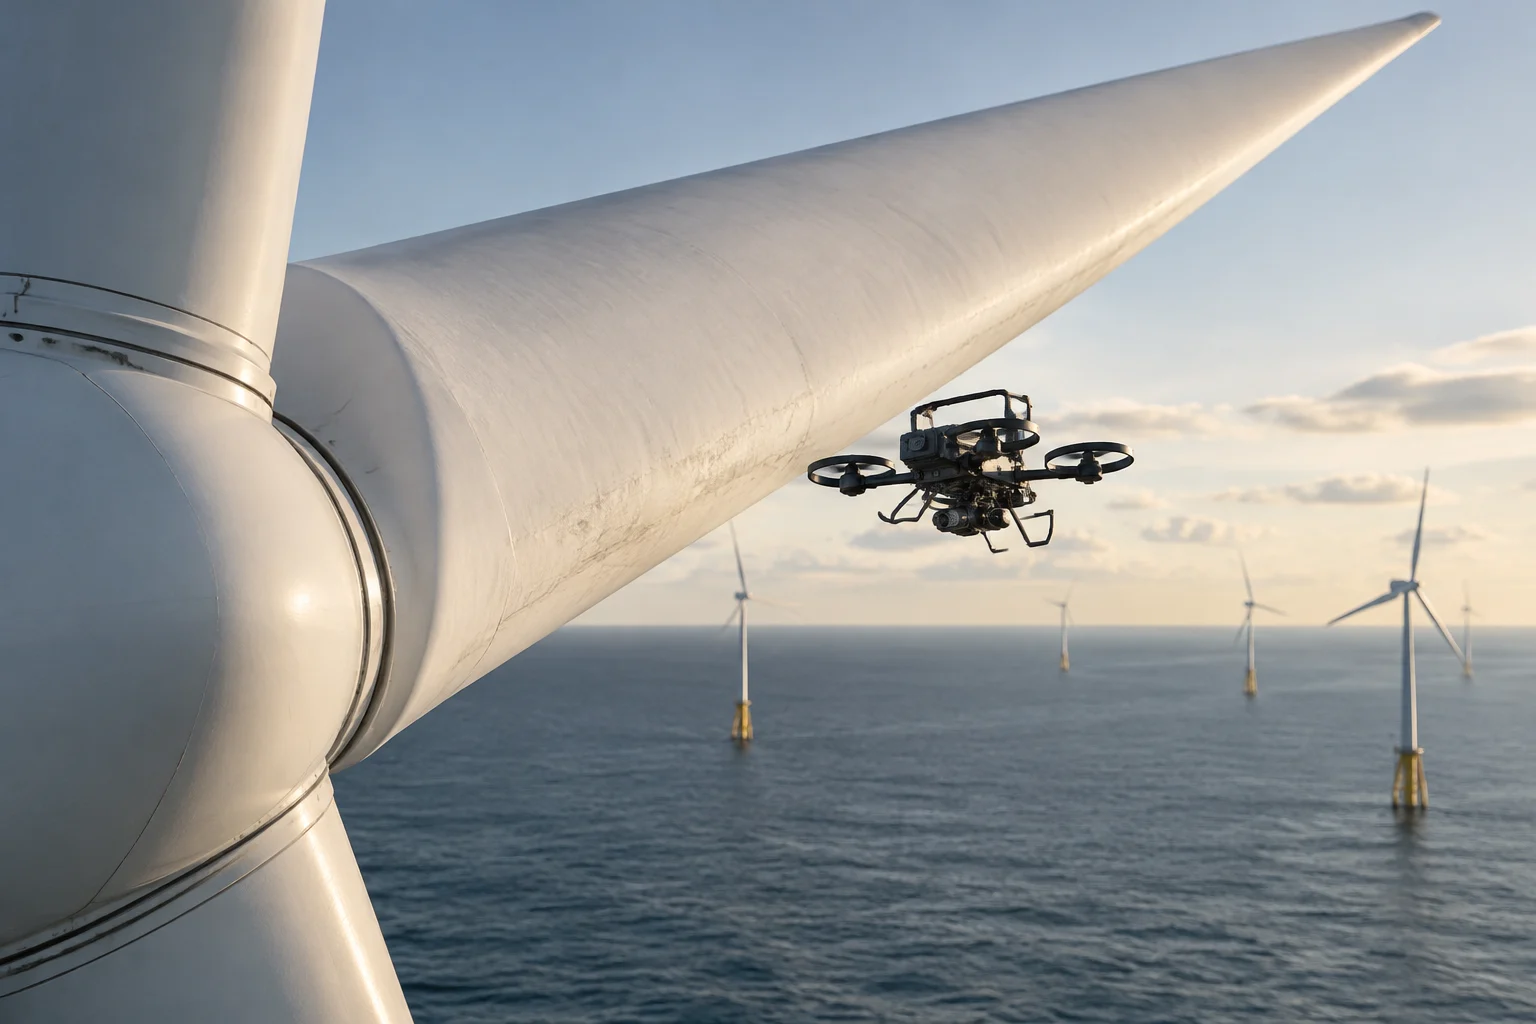
Un caso con una secuencia operacional más concreta es MIMRee, proyecto británico de robótica para parques eólicos marinos. Según la cobertura de Energy Global sobre el cierre del proyecto, el concepto combinaba una nave autónoma de Thales, un sistema de inspección capaz de examinar palas mientras giraban, un dron y un robot de seis patas que podía desplazarse sobre una pala para realizar una reparación. El artículo afirma que el equipo del proyecto había demostrado sus tecnologías centrales; eso respalda que hubo una demostración, pero no demuestra que una flota prestara servicio rutinario en un parque comercial.
La distinción importa porque el relato de MIMRee incluye tanto capacidades probadas como una visión de futuro. La misma cobertura recoge que ORE Catapult consideraba que un escenario semiautónomo podría llegar a ser factible en una década, y presenta autonomía más avanzada como horizonte posterior. Esas fechas eran expectativas expresadas en el contexto del proyecto, no resultados observados ni garantías de despliegue. En términos editoriales, el hecho sólido es la demostración reportada de tecnologías del proyecto; el calendario y la escala futura deben atribuirse como previsiones de sus participantes.
Enel Green Power describe de manera más amplia el uso de drones y robots en centrales eólicas, solares e hidroeléctricas para tareas de operación y mantenimiento. Sin embargo, la página disponible no ofrece suficiente detalle para reconstruir una misión concreta: no identifica el activo inspeccionado, el modelo de robot, el sensor, la duración, los criterios de aceptación ni un indicador comparativo. Por ello, el texto permite sostener que la compañía comunica aplicaciones de estas herramientas, pero no atribuirle un nivel específico de autonomía o un ahorro cuantificado. La falta de detalle no refuta el uso; limita qué conclusión puede extraerse de esa fuente.
Robotnik, fabricante de robótica, enumera posibles aplicaciones energéticas como inspección y monitorización, además de otras tareas en petróleo y gas. Esa información es útil para mapear categorías de equipos y labores, pero una lista comercial no equivale a un registro de instalaciones operativas ni prueba beneficios. En particular, decir que los robots “pueden” inspeccionar describe una capacidad o una aplicación potencial; para afirmar que una operación se ejecutó hacen falta datos de un proyecto, una instalación o un operador que expliquen qué ocurrió.
Qué evidencia separa una prueba de una operación real
Las fuentes sobre robótica suelen mezclar niveles de evidencia: una descripción del producto, una prueba de laboratorio, una demostración en un emplazamiento, una prueba en condiciones operativas y un despliegue recurrente. Cada nivel responde a una pregunta distinta. Un video puede mostrar que el robot se mueve o que un sensor produce imágenes, pero quizá no revele si el ensayo fue representativo, cuánto soporte humano requirió o cómo se verificó el resultado. La prueba visual acredita una acción observada, no necesariamente un desempeño industrial repetible.
En el caso de MIMRee, la cobertura identifica los componentes de la secuencia y atribuye al proyecto la demostración de tecnologías centrales. Es más informativa que una afirmación genérica porque permite saber qué se intentaba hacer: detección de defectos, parada de palas, traslado de un robot y reparación. Aun así, la fuente citada es cobertura periodística del proyecto y no un protocolo técnico completo. No aporta, en el extracto disponible, tasas de detección, falsos positivos, porcentaje de inspección completada, disponibilidad del sistema o comparación controlada con un equipo humano.
Para elevar la confianza de un caso, la documentación debería permitir responder preguntas verificables: ¿en qué instalación y fecha se trabajó?, ¿qué activo y defecto se inspeccionaron?, ¿qué sensores y robot se usaron?, ¿qué partes fueron autónomas y cuáles teleoperadas?, ¿cuántas misiones se completaron?, ¿qué intervención humana fue necesaria?, ¿quién confirmó el diagnóstico? Si el objetivo era reparar, también debe especificarse el criterio de reparación aceptable y si el activo volvió a operar tras la intervención.
Una ficha comercial o una nota corporativa puede ser una fuente primaria sobre lo que una empresa anuncia de su producto o actividad, pero no necesariamente una evaluación neutral de eficacia. A la inversa, un artículo independiente puede aportar contexto, aunque su calidad dependerá de que detalle la metodología y remita a resultados accesibles. La independencia de la fuente y la calidad del método son cuestiones diferentes: una investigación bien descrita puede ser más útil para medir un resultado que una afirmación promocional, sin que eso elimine la necesidad de identificar su contexto.
Cómo medir cobertura, tiempo, seguridad y rendimiento
La palabra “eficiencia” es demasiado amplia para evaluar una aplicación robótica sin indicadores y un comparador. En una inspección, el primer dato puede ser la cobertura: qué proporción del activo se examinó con calidad suficiente y qué zonas quedaron sin observar. También importan el tiempo total de misión, el tiempo de preparación y recuperación, la cantidad de reinspecciones, la tasa de hallazgos confirmados y los falsos positivos. Si se presentan resultados, deben acompañarse de unidades, condiciones de trabajo y definición del denominador.
La comparación con métodos convencionales exige que ambas alternativas afronten tareas equivalentes. Si un robot inspecciona una zona accesible y una cuadrilla revisa una sección distinta o más compleja, comparar tiempos brutos puede inducir a error. Un análisis robusto explicaría el estado del activo, el clima, la distancia, las interrupciones, la experiencia del personal y los equipos auxiliares. Sin un escenario comparable, “más rápido” no identifica qué parte del proceso mejoró ni a qué coste.
La seguridad debe evaluarse con algo más que la presencia de un robot. Reducir la exposición humana a altura, agua, espacios confinados o ambientes peligrosos es una hipótesis plausible de diseño, pero su efecto depende de cómo se preparan las misiones y de cuántas intervenciones siguen siendo necesarias. Resultan pertinentes los registros de exposición, incidentes y casi accidentes, junto con la carga de supervisión y las tareas que el personal conserva. La ausencia de incidentes durante una prueba breve no basta para inferir una reducción general del riesgo.
El rendimiento económico requiere contabilizar el sistema completo: adquisición o alquiler, integración, formación, mantenimiento, baterías, comunicaciones, análisis de datos, permisos y personal de apoyo. Después se compara con el coste y la calidad de la alternativa, incluyendo cierres o indisponibilidad del activo cuando correspondan. Los materiales disponibles en los casos citados no ofrecen una base común de costes ni resultados cuantitativos suficientes para calcular retornos. Por tanto, no es posible sostener aquí un ahorro general de costes o una mejora porcentual de productividad.
Restricciones de campo y papel de las personas
El entorno determina qué robot puede servir. En exteriores pueden influir viento, lluvia, temperatura, iluminación y polvo; en instalaciones hidroeléctricas, la humedad, el acceso a galerías o la proximidad al agua; en operaciones marinas, el oleaje, la corrosión y la logística de llegar al activo. La movilidad tampoco garantiza que el sensor vea lo necesario: geometría, reflejos, vibraciones, suciedad y distancia pueden degradar las observaciones. Por eso, una demostración en una zona controlada no representa automáticamente todas las condiciones de una planta.
La autonomía también es gradual. Un vehículo puede seguir una ruta por sí mismo y, a la vez, depender de una persona para planificar la misión, confirmar la detección, evitar obstáculos o decidir si el activo puede volver al servicio. La secuencia descrita para MIMRee incluye varios elementos tecnológicos, pero no justifica asumir que toda la operación era autónoma de extremo a extremo. Es más preciso preguntar qué decisiones toma el sistema, bajo qué supervisión y cuál es el procedimiento de recuperación ante un fallo.
Conectividad y energía son restricciones operativas, no detalles secundarios. Una inspección puede necesitar transmisión de imágenes en directo, pero estructuras metálicas, distancia o instalaciones subterráneas pueden limitar la señal. Si el sistema almacena datos a bordo, se desplaza parte del análisis a una etapa posterior; si necesita comunicación continua, la misión queda condicionada por cobertura y latencia. La documentación consultada no proporciona valores comparables de autonomía de batería, alcance de comunicación o continuidad de servicio para los casos descritos, así que no corresponde asignarles cifras.
En todos los escenarios sigue haciendo falta personal con responsabilidad sobre el activo: para definir la inspección, validar hallazgos, coordinar permisos y decidir acciones de mantenimiento. El valor potencial de un robot puede consistir en mejorar el acceso a datos o reducir exposición en una fase determinada, no en sustituir la decisión técnica. Automatizar la captura no es lo mismo que automatizar el diagnóstico ni la autorización de una reparación.
Conclusión: qué permite afirmar la evidencia disponible
La documentación revisada permite afirmar que hay aplicaciones y proyectos de robótica vinculados a la inspección y el mantenimiento energético. El ejemplo de MIMRee está descrito con una cadena de equipos y tareas y se presenta como una demostración de tecnologías centrales; Enel Green Power comunica un uso más amplio de drones y robots en centrales renovables, aunque sin suficiente desglose técnico en la página citada. Robotnik enumera aplicaciones posibles, pero una fuente de fabricante no constituye por sí misma una evaluación de resultados.
La evidencia consultada no permite comparar de manera homogénea hidroeléctricas, parques eólicos y otras instalaciones, ni cuantificar mejoras generales de seguridad, tiempo o coste. Tampoco demuestra que el esquema MIMRee se desplegara como servicio rutinario a escala comercial. Estas son limitaciones de la evidencia encontrada, no pruebas de que la robótica carezca de utilidad. Para modificar esa conclusión harían falta informes de campo con contexto, metodología, resultados medidos y una referencia comparable.
Para el lector, la pauta útil es sencilla: distinguir capacidad de despliegue; demostración de operación repetida; y promesa de futuro de resultado publicado. Una afirmación de eficiencia debe aportar indicador, periodo, condiciones y comparador. Sin esos elementos, lo responsable es describir qué tarea se intentó automatizar y qué se observó, sin convertir el potencial de la robótica en un beneficio ya probado.