O que é inspecionado e o que significa automatizar uma tarefa
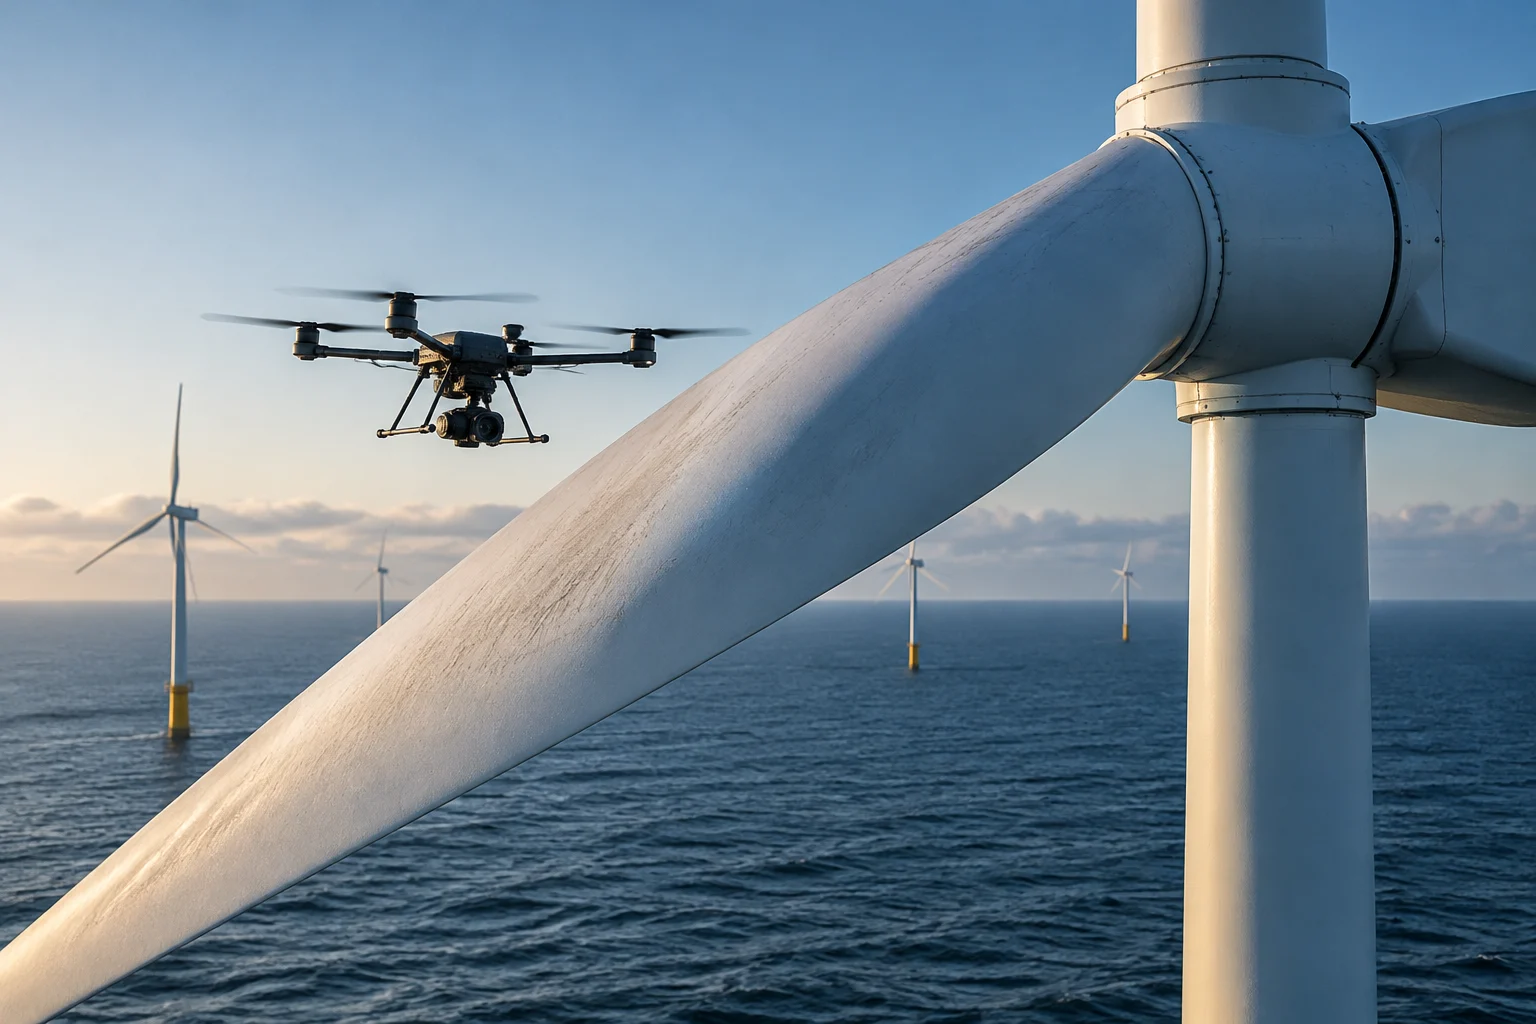
A robótica energética não é uma única tecnologia nem uma promessa uniforme. Pode incluir drones que captam imagens de componentes, veículos móveis que percorrem instalações, equipamentos de lagartas para superfícies difíceis ou veículos subaquáticos para inspecionar ativos submersos. O objetivo operacional comum é levar sensores ou ferramentas a locais onde a inspeção pode ser difícil, repetitiva ou exigir medidas de segurança especiais. A forma de deslocação, o sensor e o grau de intervenção humana variam bastante de caso para caso.
Numa central hidroelétrica, uma inspeção pode abranger edifícios, galerias, equipamentos auxiliares ou estruturas expostas à água; num parque eólico, pás, torres ou componentes offshore. Mas mencionar uma instalação não prova que uma tarefa concreta tenha sido robotizada nesse local. A fonte da Enel Green Power refere a utilização de drones e robôs em atividades de operação e manutenção de centrais renováveis em vários países, embora a informação disponível na página não identifique em detalhe cada equipamento, missão, protocolo ou resultado. A afirmação geral é um indício de utilização comunicada, não uma ficha técnica de uma operação verificável.
Para avaliar uma aplicação, convém distinguir quatro níveis: o robô existe; consegue executar uma função em condições controladas; foi testado no ambiente relevante; e a operação é repetida com resultados medidos. Uma notícia sobre um ensaio pode sustentar os dois primeiros níveis e, se explicar o cenário, parte do terceiro. Não prova automaticamente a disponibilidade comercial, a utilização rotineira ou a redução de custos. Neste artigo, «documentado» significa que uma fonte identificável descreve uma tarefa ou demonstração; não equivale a uma validação independente do desempenho.
Casos publicados: da inspeção de pás às centrais renováveis
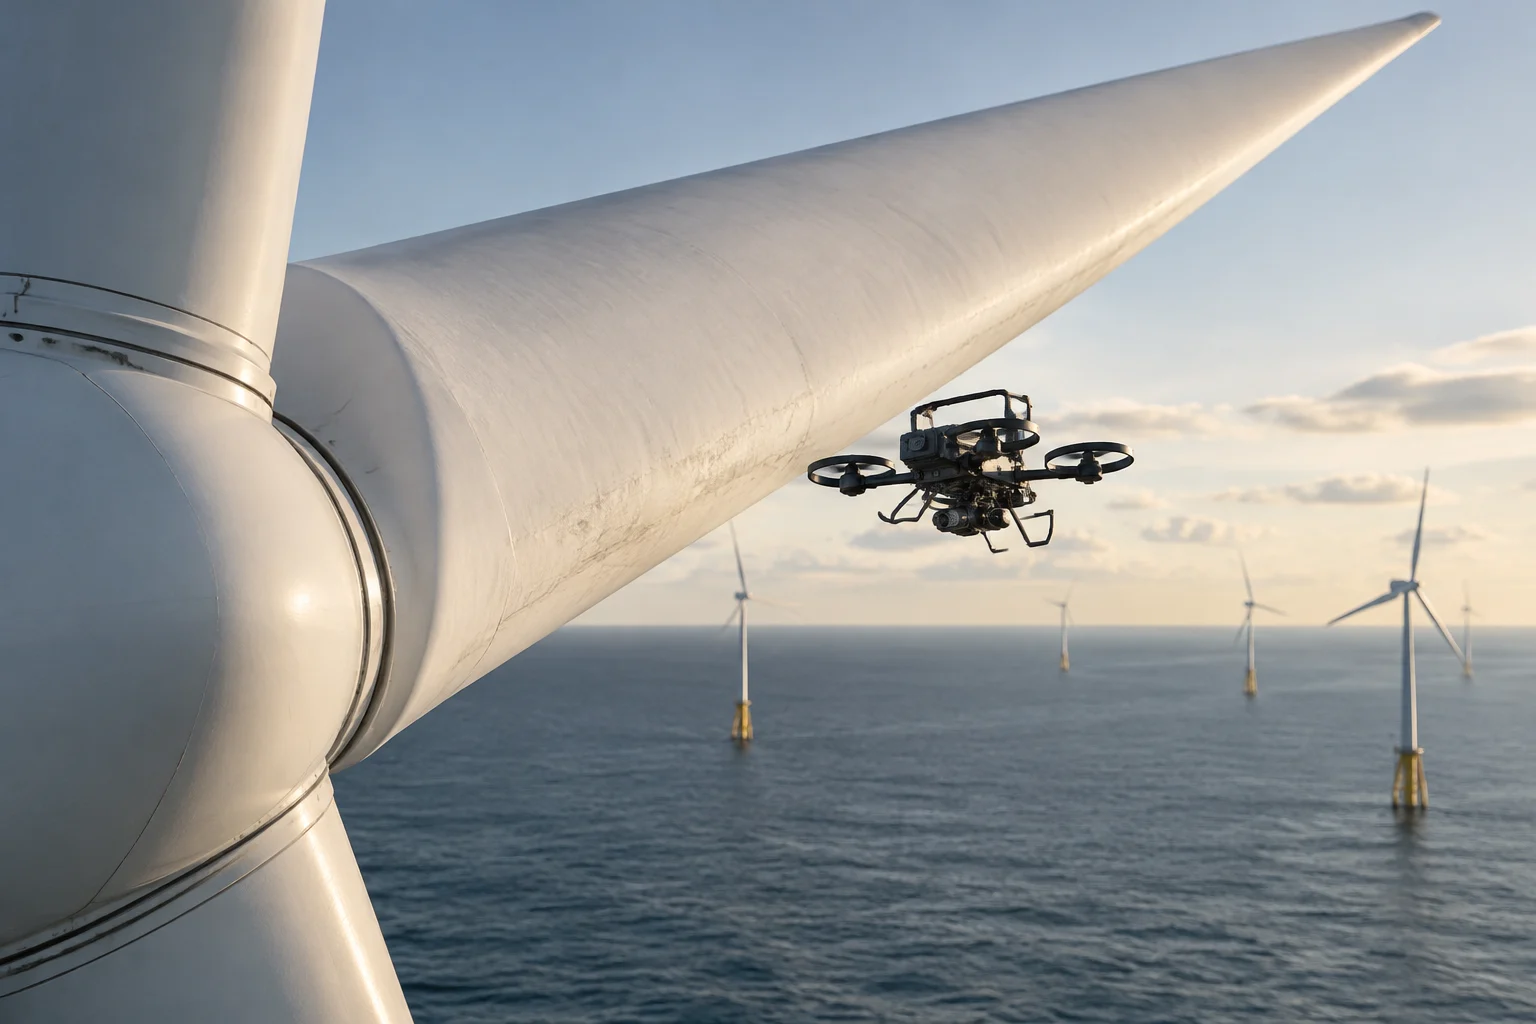
Um caso com uma sequência operacional mais concreta é o MIMRee, um projeto britânico de robótica para parques eólicos offshore. De acordo com a cobertura da Energy Global sobre a conclusão do projeto, o conceito combinava uma embarcação autónoma da Thales, um sistema de inspeção capaz de examinar pás enquanto rodavam, um drone e um robô de seis pernas que podia deslocar-se sobre uma pá para realizar uma reparação. O artigo afirma que a equipa do projeto tinha demonstrado as tecnologias centrais; isso sustenta que houve uma demonstração, mas não prova que uma frota prestasse serviços de rotina num parque comercial.
A distinção é importante porque o relato do MIMRee inclui capacidades testadas e uma visão de futuro. A mesma cobertura refere que a ORE Catapult considerava que um cenário semiautónomo poderia tornar-se viável no prazo de uma década e apresenta uma autonomia mais avançada como possibilidade posterior. Essas datas eram expectativas expressas no contexto do projeto, não resultados observados nem garantias de implementação. Em termos editoriais, o facto sólido é a demonstração reportada das tecnologias do projeto; o calendário e a escala futuros devem ser atribuídos às previsões dos seus participantes.
A Enel Green Power descreve, de forma mais abrangente, a utilização de drones e robôs em centrais eólicas, solares e hidroelétricas para tarefas de operação e manutenção. No entanto, a página disponível não fornece detalhes suficientes para reconstruir uma missão concreta: não identifica o ativo inspecionado, o modelo do robô, o sensor, a duração, os critérios de aceitação nem um indicador comparativo. Assim, o texto permite afirmar que a empresa comunica aplicações destas ferramentas, mas não atribuir-lhe um nível específico de autonomia ou poupanças quantificadas. A falta de pormenor não refuta a utilização; limita as conclusões que se podem retirar da fonte.
A Robotnik, fabricante de robótica, enumera possíveis aplicações energéticas como inspeção e monitorização, além de outras tarefas nos setores do petróleo e do gás. Esta informação é útil para identificar categorias de equipamento e trabalho, mas uma lista comercial não equivale a um registo de instalações em operação nem prova benefícios. Em particular, dizer que os robôs «podem» inspecionar descreve uma capacidade ou uma aplicação potencial; para afirmar que uma operação foi executada são necessários dados de um projeto, instalação ou operador que expliquem o que aconteceu.
Que provas distinguem um ensaio de uma operação real
As fontes sobre robótica misturam frequentemente níveis de prova: descrição de um produto, teste laboratorial, demonstração num local, ensaio em condições operacionais e implementação recorrente. Cada nível responde a uma pergunta diferente. Um vídeo pode mostrar que o robô se desloca ou que um sensor produz imagens, mas talvez não revele se o ensaio foi representativo, quanto apoio humano exigiu ou como o resultado foi verificado. Uma prova visual confirma uma ação observada, não necessariamente um desempenho industrial repetível.
No caso do MIMRee, a cobertura identifica os componentes da sequência e atribui ao projeto a demonstração de tecnologias centrais. É mais informativa do que uma afirmação genérica porque permite perceber o que se pretendia fazer: detetar defeitos, parar pás, transportar um robô e efetuar uma reparação. Ainda assim, a fonte citada é uma reportagem jornalística sobre o projeto, não um protocolo técnico completo. O excerto disponível não apresenta taxas de deteção, falsos positivos, percentagem de inspeção concluída, disponibilidade do sistema ou uma comparação controlada com uma equipa humana.
Para aumentar a confiança num caso, a documentação deve permitir responder a perguntas verificáveis: em que instalação e em que data decorreu o trabalho? Que ativo e que defeito foram inspecionados? Que sensores e que robô foram usados? Que partes eram autónomas e quais eram teleoperadas? Quantas missões foram concluídas? Que intervenção humana foi necessária? Quem confirmou o diagnóstico? Se o objetivo era reparar, também deve ser especificado o critério de aceitação da reparação e se o ativo voltou a operar após a intervenção.
Uma ficha comercial ou uma nota empresarial pode ser uma fonte primária sobre o que uma empresa anuncia acerca do seu produto ou atividade, mas não constitui necessariamente uma avaliação neutra da eficácia. Por outro lado, um artigo independente pode fornecer contexto, embora a sua qualidade dependa de descrever a metodologia e remeter para resultados acessíveis. A independência da fonte e a qualidade do método são questões distintas: um estudo bem descrito pode ser mais útil para medir um resultado do que uma afirmação promocional, sem que isso elimine a necessidade de identificar o seu contexto.
Como medir cobertura, tempo, segurança e desempenho
A palavra «eficiência» é demasiado ampla para avaliar uma aplicação robótica sem indicadores e um termo de comparação. Numa inspeção, o primeiro dado pode ser a cobertura: que proporção do ativo foi examinada com qualidade suficiente e que áreas ficaram por observar? Também importam o tempo total da missão, o tempo de preparação e recuperação, o número de reinspeções, a taxa de ocorrências confirmadas e os falsos positivos. Os resultados apresentados devem incluir unidades, condições de trabalho e uma definição do denominador.
A comparação com métodos convencionais exige que ambas as alternativas realizem tarefas equivalentes. Se um robô inspeciona uma área acessível e uma equipa examina uma secção diferente ou mais complexa, comparar os tempos brutos pode induzir em erro. Uma análise robusta explicaria o estado do ativo, as condições meteorológicas, a distância, as interrupções, a experiência do pessoal e os equipamentos auxiliares. Sem um cenário comparável, «mais rápido» não identifica que parte do processo melhorou nem a que custo.
A segurança deve ser avaliada com mais do que a simples presença de um robô. Reduzir a exposição humana a trabalhos em altura, à água, a espaços confinados ou a ambientes perigosos é uma hipótese de conceção plausível, mas o efeito depende da preparação das missões e do número de intervenções que continuam a ser necessárias. São pertinentes os registos de exposição, incidentes e quase acidentes, bem como a carga de supervisão e as tarefas que continuam a caber ao pessoal. A ausência de incidentes durante um ensaio breve não basta para inferir uma redução geral do risco.
A avaliação económica exige contabilizar o sistema completo: aquisição ou aluguer, integração, formação, manutenção, baterias, comunicações, análise de dados, licenças e pessoal de apoio. Em seguida, compara-se esse custo com o custo e a qualidade da alternativa, incluindo encerramentos ou indisponibilidade do ativo quando aplicável. O material disponível nos casos citados não oferece uma base comum de custos nem resultados quantitativos suficientes para calcular retornos. Por isso, não é possível sustentar aqui uma poupança geral de custos ou uma melhoria percentual da produtividade.
Restrições no terreno e papel das pessoas
O ambiente determina que robô pode ser adequado. No exterior, podem influenciar o vento, a chuva, a temperatura, a iluminação e o pó; nas instalações hidroelétricas, a humidade, o acesso a galerias ou a proximidade da água; nas operações marítimas, a ondulação, a corrosão e a logística de acesso ao ativo. A mobilidade também não garante que o sensor veja o que é necessário: a geometria, os reflexos, as vibrações, a sujidade e a distância podem degradar as observações. Por isso, uma demonstração numa área controlada não representa automaticamente todas as condições de uma central.
A autonomia também é gradual. Um veículo pode seguir um percurso por si próprio e, ao mesmo tempo, depender de uma pessoa para planear a missão, confirmar uma deteção, evitar obstáculos ou decidir se o ativo pode voltar ao serviço. A sequência descrita para o MIMRee inclui vários elementos tecnológicos, mas não justifica presumir que toda a operação era autónoma de ponta a ponta. É mais rigoroso perguntar que decisões o sistema toma, sob que supervisão e qual é o procedimento de recuperação em caso de falha.
A conectividade e a energia são restrições operacionais, não pormenores secundários. Uma inspeção pode exigir a transmissão de imagens em direto, mas estruturas metálicas, distância ou instalações subterrâneas podem limitar o sinal. Se o sistema armazenar dados a bordo, parte da análise passa para uma fase posterior; se exigir comunicação contínua, a missão fica condicionada pela cobertura e pela latência. A documentação consultada não fornece valores comparáveis de autonomia da bateria, alcance das comunicações ou continuidade do serviço para os casos descritos, pelo que não é adequado atribuir-lhes números.
Em todos os cenários, continua a ser necessário pessoal responsável pelo ativo: para definir a inspeção, validar os resultados, coordenar autorizações e decidir as ações de manutenção. O valor potencial de um robô pode consistir em melhorar o acesso aos dados ou reduzir a exposição numa determinada fase, e não em substituir o juízo técnico. Automatizar a recolha de dados não é o mesmo que automatizar o diagnóstico ou a autorização de uma reparação.
Conclusão: o que as provas disponíveis permitem afirmar
A documentação analisada permite afirmar que existem aplicações e projetos de robótica associados à inspeção e à manutenção energética. O exemplo do MIMRee é descrito através de uma sequência de equipamentos e tarefas e apresentado como demonstração de tecnologias centrais; a Enel Green Power comunica uma utilização mais ampla de drones e robôs em centrais renováveis, embora a página citada não apresente pormenor técnico suficiente. A Robotnik enumera aplicações possíveis, mas uma fonte do fabricante não constitui, por si só, uma avaliação de resultados.
As provas consultadas não permitem comparar de forma homogénea centrais hidroelétricas, parques eólicos e outras instalações, nem quantificar melhorias gerais de segurança, tempo ou custo. Também não demonstram que o conceito do MIMRee tenha sido implementado como serviço rotineiro à escala comercial. Estas são limitações das provas encontradas, não provas de que a robótica não tenha utilidade. Para alterar esta conclusão, seriam necessários relatórios de campo com contexto, metodologia, resultados medidos e uma referência comparável.
Para o leitor, a orientação útil é simples: distinguir capacidade de implementação; demonstração de operação repetida; e promessa futura de resultado publicado. Uma afirmação de eficiência deve indicar um indicador, um período, as condições e o termo de comparação. Sem esses elementos, o mais responsável é descrever que tarefa se tentou automatizar e o que foi observado, sem transformar o potencial da robótica num benefício já comprovado.