Ispezionare non è un’unica attività
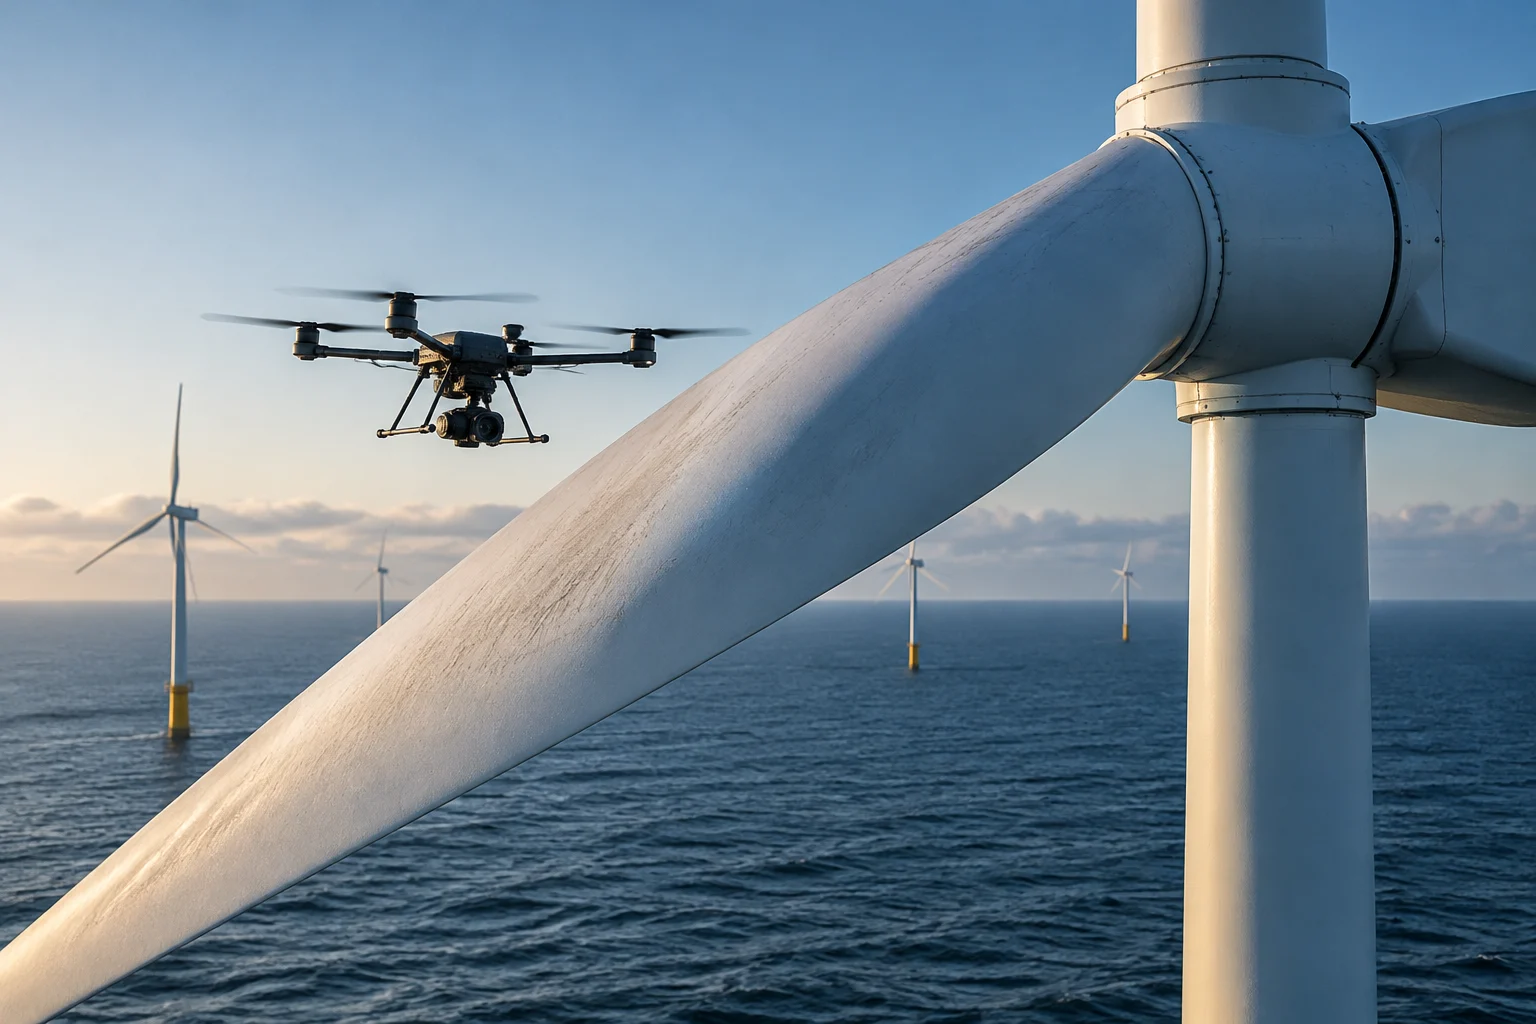
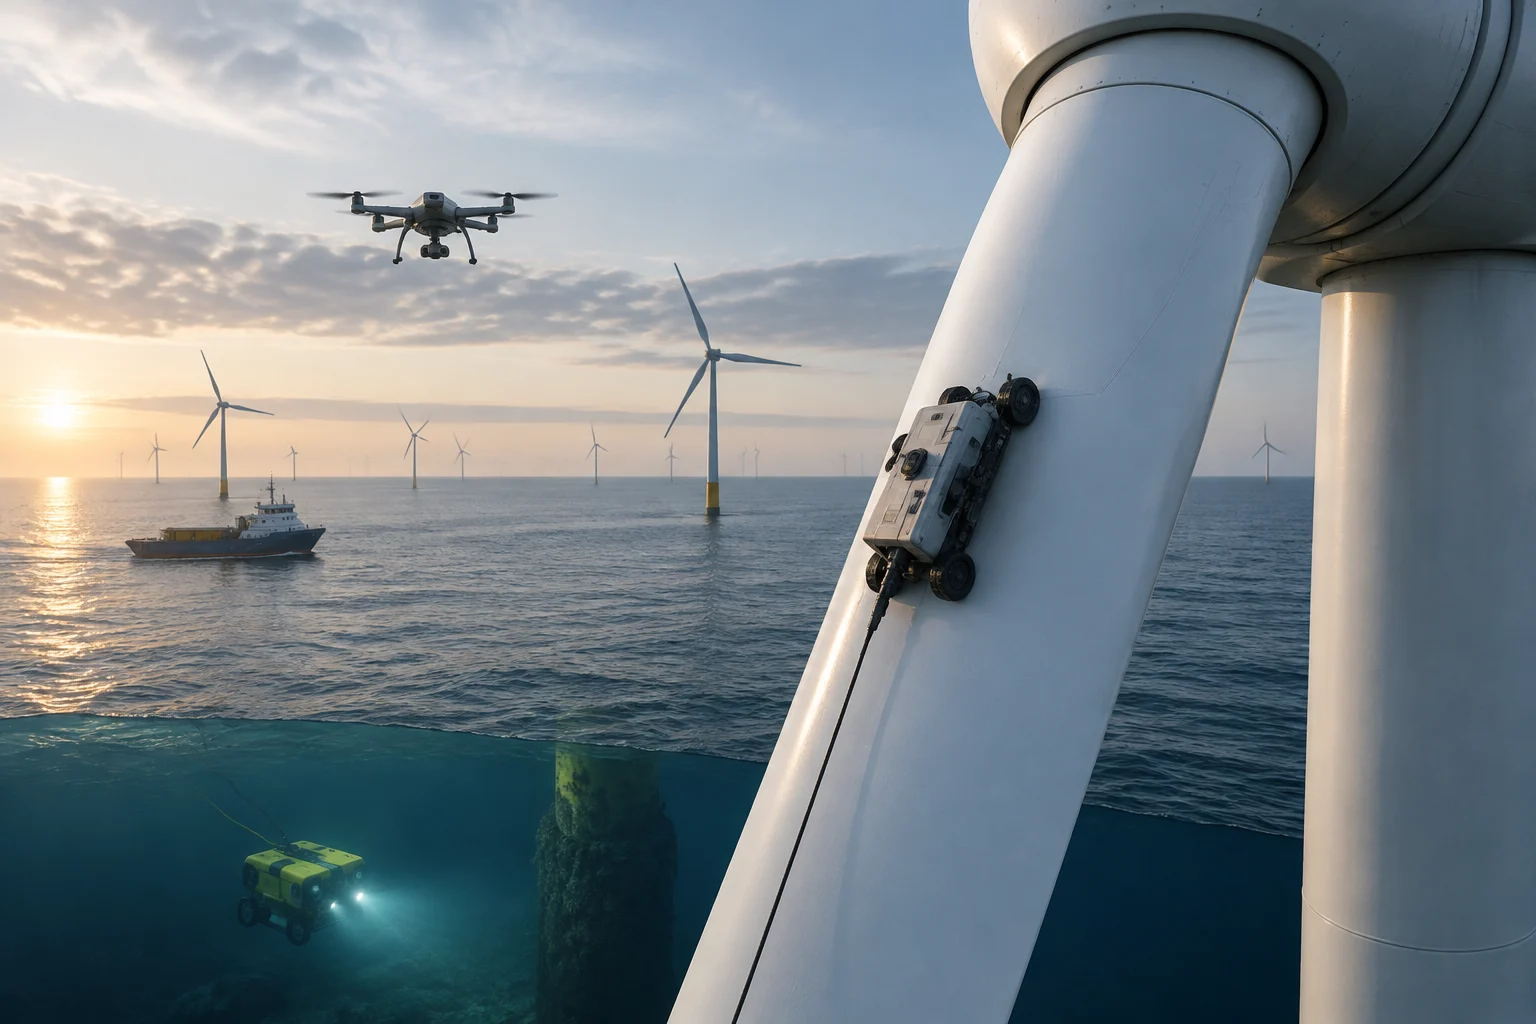
La robotica applicata ai parchi eolici comprende apparecchi con funzioni diverse: droni aerei per osservare pale e strutture, piattaforme arrampicatrici che percorrono le superfici e veicoli subacquei che esaminano le fondamenta. Ogni sistema copre un’area diversa e la sua utilità dipende dal difetto da individuare, dall’accessibilità e dalle condizioni operative.
Sulle pale, una telecamera può individuare danni visibili da una distanza di sicurezza; per rilevare difetti interni servono tecniche di controllo non distruttivo. Il robot ARROW, sviluppato con il sostegno del Dipartimento dell’Energia degli Stati Uniti, ha utilizzato ultrasuoni phased array per ispezionare l’interno delle pale e rilevare danni sotto la superficie durante la validazione. Non equivale a un’ispezione visiva con drone: la profondità e il tipo di difetto rilevabili sono diversi.
Esistono anche sistemi progettati per posizionare sensori senza che una persona debba percorrere la turbina. Il progetto europeo DASHWIN ha integrato una piattaforma arrampicatrice e una tecnica ottica chiamata shearografia per esaminare pale installate, con controllo remoto da terra. Il rapporto documenta test di laboratorio e una prova sul campo su una turbina Vestas V47 in Grecia: una dimostrazione integrata, non un’adozione ordinaria nei parchi commerciali.
In mare, l’ispezione può riguardare la base sommersa della turbina e le pale sopra il livello dell’acqua. Il progetto ATLANTIS ha sperimentato una combinazione di droni aerei e veicoli subacquei con sensori per immagini, sonar e infrarossi. L’obiettivo è affiancare apparecchi con punti di vista diversi; ciò non significa che un solo robot possa controllare l’intero impianto o sostituire qualsiasi ispezione specialistica.
Dalla sperimentazione alla manutenzione ordinaria
Un test tecnico risponde a una domanda circoscritta: se l’apparecchio può spostarsi, raccogliere dati o identificare un difetto in determinate condizioni. Un progetto pilota aggiunge l’operatività in un sito reale e permette di rilevare problemi di accesso, clima, comunicazioni e coordinamento. Nessuna di queste fasi, da sola, dimostra un uso continuativo né un risparmio netto per il parco.
La validazione di ARROW descritta dal Dipartimento dell’Energia ha mostrato che il robot poteva ispezionare l’intero spessore di una pala e rilevare danni interni. Lo stesso annuncio indicava come passo successivo il lavoro con potenziali partner per avvicinare il sistema a un uso sul campo più abituale. La distinzione è importante: dimostrare una capacità non equivale a ottenere un contratto di servizio, distribuire una flotta o integrare una procedura nella manutenzione periodica.
La prova di DASHWIN offre un altro esempio di risultati verificabili: integrazione del sistema, controllo remoto, acquisizione ed elaborazione dei dati e test sul campo. Il progetto ha sviluppato una piattaforma arrampicatrice e un sistema di shearografia per ispezionare pale installate, con prove di laboratorio e sul campo. Dimostrare il funzionamento e dimostrare un risparmio sono questioni distinte.
Per valutare l’adozione, l’operatore dovrebbe precisare quale attività viene automatizzata e con quale frequenza, quale metodo viene sostituito o affiancato, quali decisioni il personale prende in base ai dati e quali ispezioni restano necessarie. In questo modo si distingue uno strumento occasionale da una capacità integrata nel piano di manutenzione, senza confondere la novità tecnica con un vantaggio economico già dimostrato.
Cosa confrontare con un’ispezione convenzionale
Il confronto dovrebbe partire da un’unità di lavoro equivalente: per esempio, l’ispezione di una pala con un obiettivo di rilevamento definito, su turbine con caratteristiche e condizioni meteorologiche comparabili. Misurare soltanto il tempo di volo di un drone o il percorso di un robot arrampicatore tralascia preparazione, permessi, trasferimento dell’apparecchiatura, analisi dei dati ed eventuale verifica da parte di specialisti. Il tempo di missione non è il costo totale dell’ispezione.
In un impianto offshore conviene registrare le ore di imbarcazione e di equipaggio, il tempo tra partenza e rientro, le finestre meteorologiche utilizzabili e i casi in cui una visita viene annullata o non può essere completata. Il progetto ATLANTIS ha indicato che le sue tecnologie robotiche potrebbero aumentare di circa il 35% il tempo in cui le navi di manutenzione possono lavorare nei parchi eolici. È una stima attribuita al progetto e riferita al tempo operativo delle imbarcazioni, non una misura universale del risparmio energetico o dei costi.
La qualità dell’ispezione va confrontata con riferimenti indipendenti: difetti rilevati e confermati, falsi positivi, aree non coperte, risoluzione utile e ripetibilità tra ispezioni. Conta anche il momento del rilevamento. Individuare un difetto nascosto prima che diventi visibile potrebbe aiutare a pianificare una riparazione, ma il vantaggio dipende dall’affidabilità del segnale, dalla disponibilità di un intervento adeguato e dalla probabilità che, senza quella rilevazione, il difetto avrebbe causato un guasto.
Una scheda di confronto pratica dovrebbe registrare almeno questi elementi:
- Copertura: componente e superficie esaminati, percentuale coperta e difetti rilevabili con il metodo.
- Operatività: ore di preparazione, ispezione, trasferimento, analisi e verifica umana.
- Interruzioni: tempo di fermo della turbina e cause di attesa o ripetizione.
- Qualità: rilevamenti confermati, falsi allarmi e difetti non individuati.
- Risorse: imbarcazioni, veicoli, personale, batterie, materiali di consumo ed elaborazione dei dati.
Come calcolare il bilancio energetico e operativo
Per parlare di risparmio energetico bisogna confrontare l’energia consumata dall’intero processo, non soltanto quella dei motori del robot. Il bilancio dovrebbe includere la ricarica delle batterie, il veicolo o la nave che trasporta l’apparecchiatura, l’energia di stazioni e sensori, le comunicazioni e l’elaborazione necessaria a trasformare le misurazioni in una decisione di manutenzione. Il risultato dipende dal sistema sostituito: un drone che evita un’uscita in nave può avere un effetto diverso da uno che aggiunge un’ispezione a una visita già programmata.
Un modo utile per normalizzare il risultato è esprimere l’energia consumata per ispezione valida o per unità di copertura verificata. Se il metodo automatizzato rileva meno difetti, richiede più ripetizioni o lascia aree non esaminate, confrontare soltanto i kilowattora per missione può favorire un’ispezione incompleta. Il denominatore dovrebbe quindi rappresentare un lavoro utile e verificabile, come un’ispezione accettata che copre l’area prevista.
L’effetto sulla produzione richiede un calcolo distinto. Meno ore d’ispezione non significano automaticamente più elettricità: la turbina potrebbe non essere stata fermata, oppure l’ispezione potrebbe svolgersi in una finestra che non limita la produzione. Per stimare l’energia aggiuntiva attribuibile alla robotica occorre documentare i guasti evitati o gli interventi anticipati, la durata dei fermi che si sarebbero verificati e la produzione attesa in quelle ore. Disponibilità della macchina ed energia generata sono metriche correlate, ma non intercambiabili.
Una valutazione solida può confrontare periodi o gruppi di turbine simili e correggere le differenze rilevanti: età, progettazione, accessibilità, severità del clima, storico dei difetti e metodo di manutenzione. Dovrebbe riportare numerosità del campione e variabilità, oltre alla media. Se è disponibile soltanto un test breve, il risultato descrive quel test e non può essere proiettato automaticamente sull’intero parco per anni.
I limiti cambiano tra terra e mare
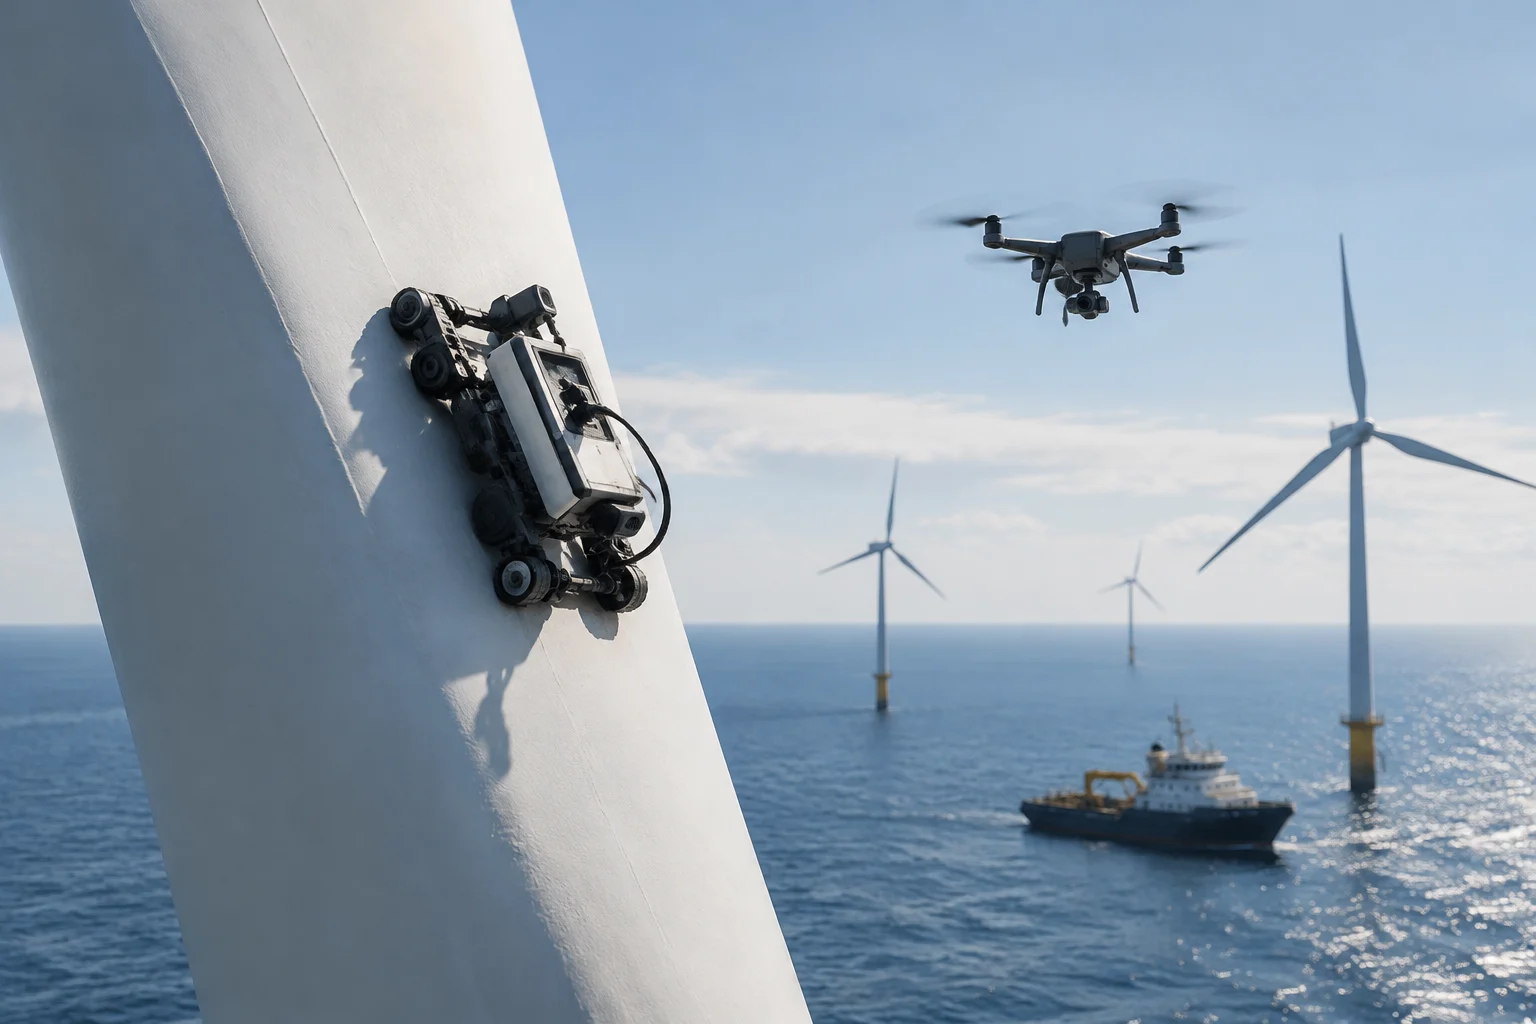
Sulla terraferma, i progetti di ispezione possono combinare piattaforme arrampicatrici e tecniche ottiche per esaminare pale installate. DASHWIN ha integrato una piattaforma robotica che posiziona il sistema di shearografia senza contatto con la pala e consente di controllarlo a distanza da terra. Ogni tecnica d’ispezione ha un ambito specifico.
Offshore, ATLANTIS ha sperimentato una combinazione di droni aerei e veicoli subacquei dotati di sensori per immagini, sonar e infrarossi, per ispezionare diverse parti degli impianti eolici. Il progetto ha indicato che le tecnologie robotiche potrebbero aumentare di circa il 35% il tempo in cui le navi di manutenzione possono lavorare nei parchi eolici. Il dato riguarda il tempo operativo delle imbarcazioni, non una misura universale del risparmio energetico o dei costi.
DASHWIN ha sviluppato un sistema remoto per controllare la piattaforma, acquisire e trasferire dati, elaborare immagini e interpretare e archiviare i risultati. Il sistema combina acquisizione ed elaborazione dei dati; il progetto ha svolto test di laboratorio e una prova sul campo su una turbina Vestas V47 in Grecia.
I progetti descritti combinano apparecchi robotici con sistemi d’ispezione e controllo a distanza. DASHWIN, per esempio, ha sviluppato una piattaforma arrampicatrice che posiziona il sistema di shearografia senza entrare in contatto con la pala e può essere controllata da terra. La dimostrazione è stata condotta su una turbina specifica, durante una prova sul campo in Grecia.
Cosa si può concludere sul risparmio
Sono documentati esempi di robot che ispezionano pale e di progetti che combinano piattaforme aeree e subacquee negli impianti eolici. ARROW ha dimostrato di poter rilevare danni sotto la superficie con gli ultrasuoni; DASHWIN ha integrato una piattaforma arrampicatrice con la shearografia e completato una prova sul campo; ATLANTIS ha sperimentato veicoli e droni per ispezionare diverse parti di un parco offshore. Sono risultati di sviluppo e dimostrazione con ambiti circoscritti.
Questi casi giustificano lo studio dell’automazione quando l’accesso è difficile, l’ispezione espone i lavoratori a rischi o un rilevamento precoce può modificare la manutenzione. Non dimostrano, da soli, che tutti i parchi risparmino energia, che le ispezioni costino meno in ogni contesto o che la produzione annuale aumenti. Il valore di circa il 35% associato ad ATLANTIS riguarda il potenziale tempo di lavoro delle navi; il risultato di ARROW riguarda invece la capacità d’ispezione. Nessuno dei due misura direttamente l’elettricità netta aggiuntiva.
Per decidere se adottare un sistema, un operatore può richiedere un confronto per attività che includa copertura e qualità del rilevamento, durata complessiva, trasferimenti evitati, tempi di fermo, consumo energetico delle apparecchiature e della logistica, nonché costi di analisi dei dati. In seguito, può confrontare questi risultati con il costo dei guasti o delle ispezioni che il metodo evita effettivamente. Il risparmio è dimostrato quando migliora il processo nel suo insieme, non quando il robot completa semplicemente una missione.
La domanda pratica, quindi, non è se i robot possano ispezionare le turbine — alcuni hanno dimostrato di poter svolgere compiti specifici — ma dove sostituiscano o migliorino una procedura esistente e con quali risultati misurabili. Una valutazione che distingue dimostrazione, progetto pilota e uso continuativo consente di stimare il potenziale senza trasformare una capacità tecnica in una promessa di maggiore produzione elettrica.