Inspeccionar no es una sola tarea
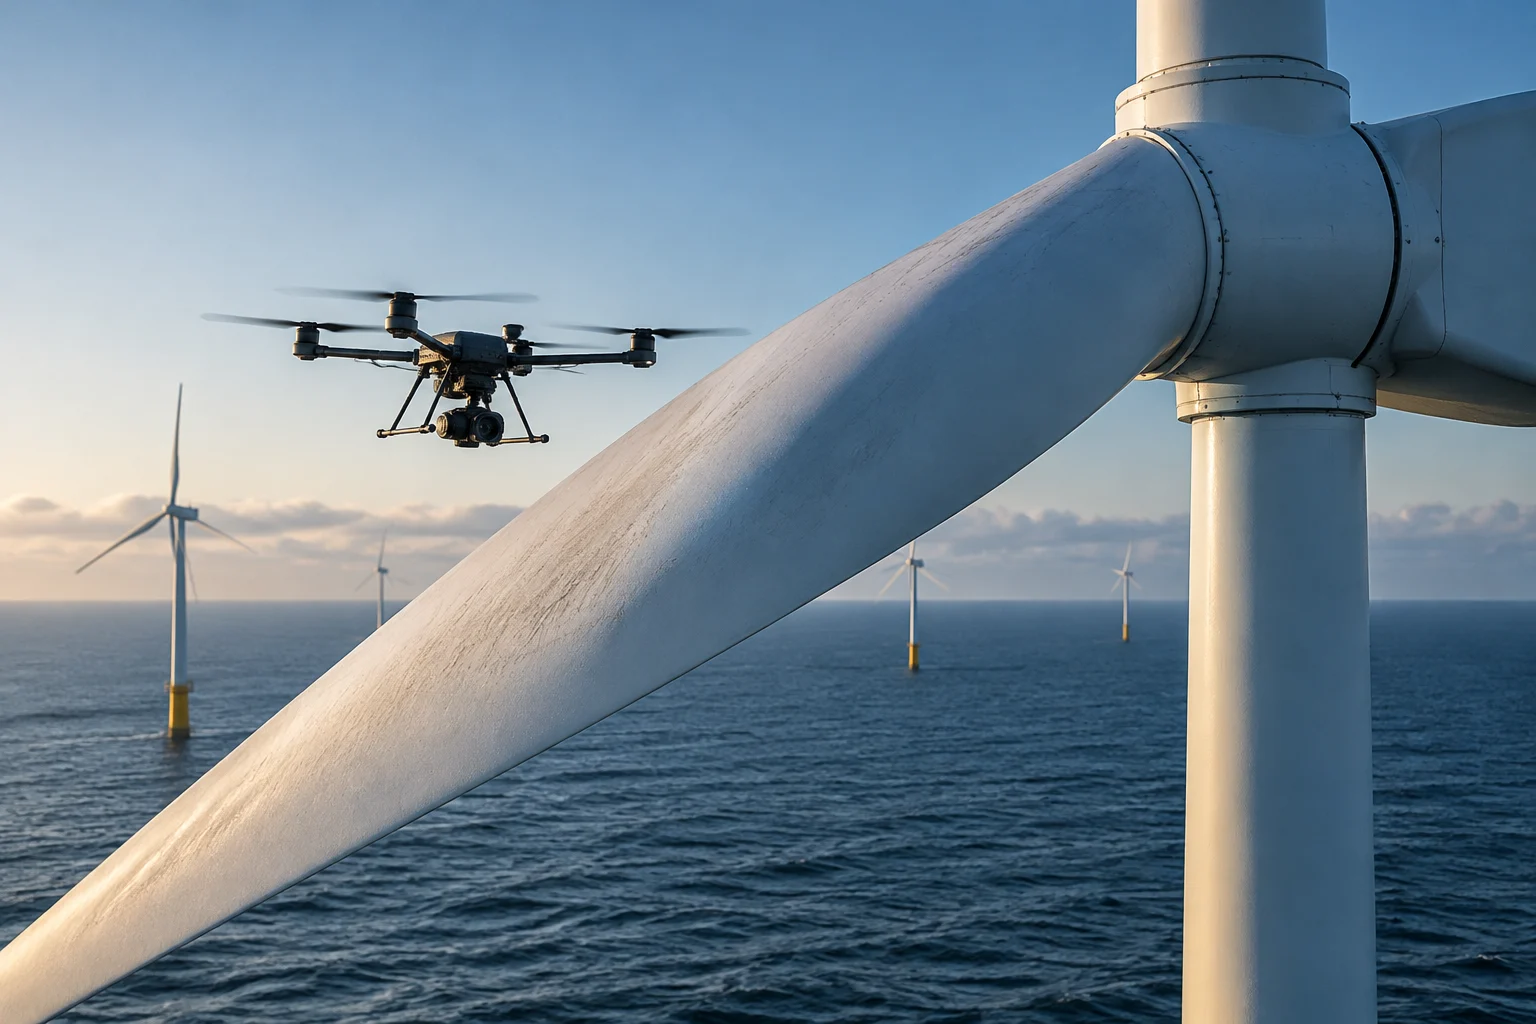
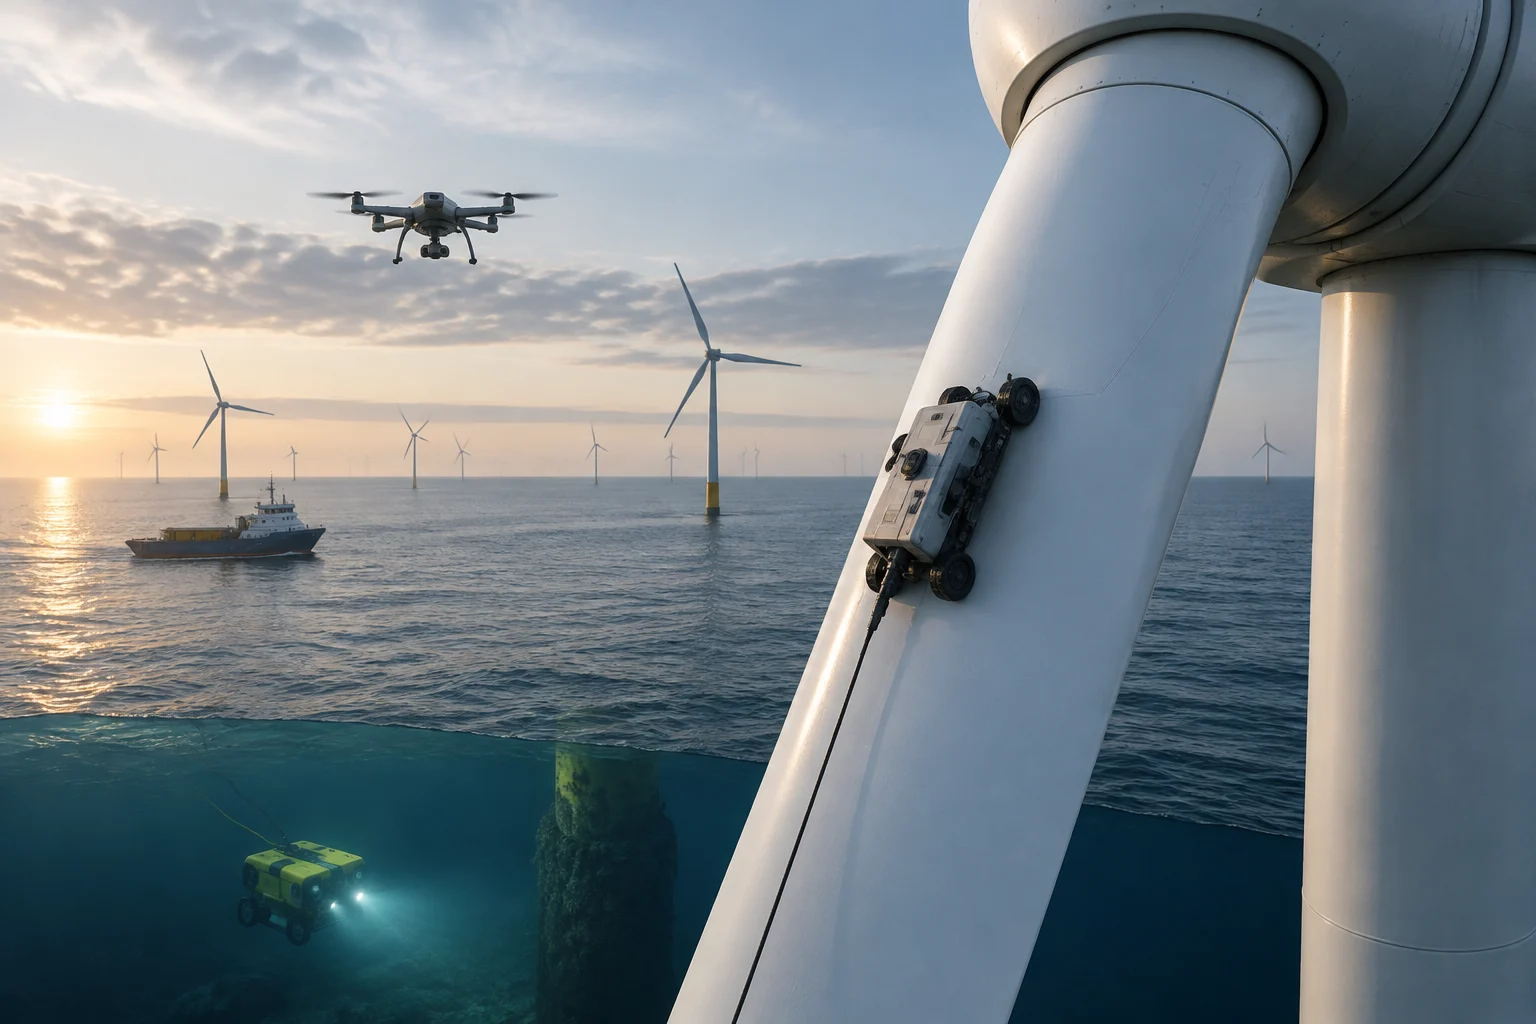
La robótica aplicada a parques eólicos abarca equipos con funciones diferentes: drones aéreos para observar palas y estructuras, plataformas trepadoras que recorren superficies y vehículos submarinos que examinan cimentaciones. Cada sistema cubre una zona distinta y su utilidad depende del defecto buscado, el acceso y las condiciones de operación.
En las palas, una cámara puede localizar daños visibles desde una distancia segura; para detectar defectos internos hacen falta técnicas de ensayos no destructivos. El robot ARROW, desarrollado con apoyo del Departamento de Energía de Estados Unidos, empleó ultrasonidos de matriz en fase para inspeccionar el interior de las palas y detectar daños subsuperficiales durante su validación. No es equivalente a una inspección visual con dron: la profundidad y el tipo de defecto que puede encontrar son distintos.
También hay sistemas diseñados para situar sensores sin que una persona tenga que recorrer la turbina. El proyecto europeo DASHWIN integró una plataforma trepadora y una técnica óptica llamada shearografía para examinar palas instaladas, con control remoto desde el suelo. Su informe registra pruebas de laboratorio y una prueba de campo en una turbina Vestas V47 en Grecia; eso documenta una demostración integrada, no una adopción rutinaria en parques comerciales.
En el mar, la inspección puede incluir la base sumergida de la turbina y sus palas sobre el agua. El proyecto ATLANTIS probó una combinación de drones aéreos y vehículos submarinos con sensores de imagen, sonar e infrarrojos. La lógica es complementar equipos con distintos puntos de vista; no implica que un único robot pueda revisar toda la instalación ni sustituir cualquier inspección especializada.
Del ensayo a una tarea habitual de mantenimiento
Una prueba técnica responde a una pregunta acotada: si el equipo puede desplazarse, tomar datos o identificar un defecto en ciertas condiciones. Un piloto añade operación en un emplazamiento real y permite conocer problemas de acceso, clima, comunicaciones y coordinación. Ninguna de esas etapas, por sí sola, demuestra uso sostenido ni un ahorro neto para el parque.
La validación de ARROW descrita por el DOE mostró que el robot podía inspeccionar a través del espesor de una pala y detectar daños internos. El mismo anuncio situaba el paso siguiente en el trabajo con socios potenciales para acercar el sistema a un uso de campo más habitual. Esa diferencia importa: una capacidad demostrada no equivale a un contrato de servicio, una flota desplegada o un procedimiento incorporado al mantenimiento periódico.
El ensayo de DASHWIN ofrece otro ejemplo de alcance verificable: integración del sistema, control remoto, adquisición y procesamiento de datos y una prueba de campo. El proyecto desarrolló una plataforma trepadora y un sistema de shearografía para inspeccionar palas instaladas, y realizó pruebas de laboratorio y en campo. La evidencia de funcionamiento y la evidencia de ahorro son preguntas separadas.
Para evaluar una implantación, el operador debería especificar qué tarea se automatiza y con qué frecuencia, qué método reemplaza o complementa, qué decisiones toma el personal a partir de los datos y qué inspecciones siguen siendo necesarias. Así se distingue una herramienta ocasional de una capacidad incorporada al plan de mantenimiento, sin confundir la novedad técnica con una mejora económica ya probada.
Qué comparar con una inspección convencional
La comparación debe partir de una unidad de trabajo equivalente: por ejemplo, una inspección de pala con un objetivo de detección definido, en turbinas de características y condiciones meteorológicas comparables. Medir solo el tiempo de vuelo de un dron o el recorrido de un robot trepador omite preparación, permisos, desplazamiento del equipo, análisis de datos y eventual confirmación por especialistas. El tiempo de misión no es el coste total de la inspección.
En una instalación marina, conviene registrar las horas de embarcación y tripulación, el tiempo desde la salida hasta el regreso, las ventanas meteorológicas utilizables y las ocasiones en que una visita se cancela o no puede completarse. El proyecto ATLANTIS comunicó que sus tecnologías robóticas podrían aumentar alrededor de un 35 % el tiempo durante el cual los buques de mantenimiento pueden trabajar en parques eólicos. Se trata de un resultado atribuido al proyecto y relacionado con tiempo operativo de embarcaciones, no de una medición universal del ahorro energético o de costes.
La calidad de la inspección debe compararse con referencias independientes: defectos detectados y confirmados, falsos positivos, zonas no cubiertas, resolución útil y repetibilidad entre inspecciones. También importa el momento de detección. Encontrar un defecto oculto antes de que sea visible podría permitir planificar una reparación, pero ese beneficio depende de que la señal sea fiable, de que exista una intervención adecuada y de que el defecto se hubiera convertido en una avería sin esa detección.
Una ficha de comparación práctica debería registrar, como mínimo, estos elementos:
- Alcance: componente y superficie revisados, proporción cubierta y defectos que el método puede detectar.
- Operación: horas de preparación, inspección, traslado, análisis y confirmación humana.
- Interrupciones: tiempo de turbina fuera de servicio y causas de espera o repetición.
- Calidad: detecciones confirmadas, falsos avisos y defectos que no se identificaron.
- Recursos: embarcación, vehículo, personal, baterías, consumibles y procesamiento de datos.
Cómo calcular un balance energético y operativo
Para hablar de ahorro energético hay que comparar la energía consumida por el proceso completo, no solo la de los motores del robot. El balance debería incluir la carga de baterías, el vehículo o buque que transporta el equipo, la energía de estaciones y sensores, las comunicaciones y el procesamiento necesario para convertir las mediciones en una decisión de mantenimiento. El resultado depende del sistema que se sustituye: un dron que evita una salida en barco puede tener un efecto distinto de uno que añade una inspección a una visita ya programada.
Una forma útil de normalizar el resultado es expresar la energía consumida por inspección válida o por unidad de cobertura confirmada. Si el método automatizado detecta menos defectos, requiere más repeticiones o deja zonas sin revisar, comparar solo kilovatios-hora por misión puede premiar una inspección incompleta. Por eso el denominador debe representar trabajo útil y verificable, como una inspección aceptada que cubre la zona prevista.
El efecto sobre la generación requiere otra cuenta. Menos horas de inspección no significan automáticamente más electricidad: puede no haber habido parada de la turbina, o la inspección puede realizarse durante una ventana que no limita la producción. Para estimar energía adicional atribuible a la robótica habría que documentar fallos evitados o intervenciones adelantadas, duración de las paradas que se habrían producido y producción esperada durante esas horas. La disponibilidad de la máquina y la energía generada son métricas relacionadas, pero no intercambiables.
Una evaluación sólida puede comparar periodos o grupos de turbinas similares y ajustar diferencias relevantes: antigüedad, diseño, accesibilidad, severidad del clima, historial de defectos y método de mantenimiento. Debe informar el tamaño de la muestra y la variabilidad, además del promedio. Si solo se cuenta con una prueba corta, el resultado describe esa prueba; no permite proyectar sin más el balance de un parque completo durante años.
Los límites cambian entre tierra y mar
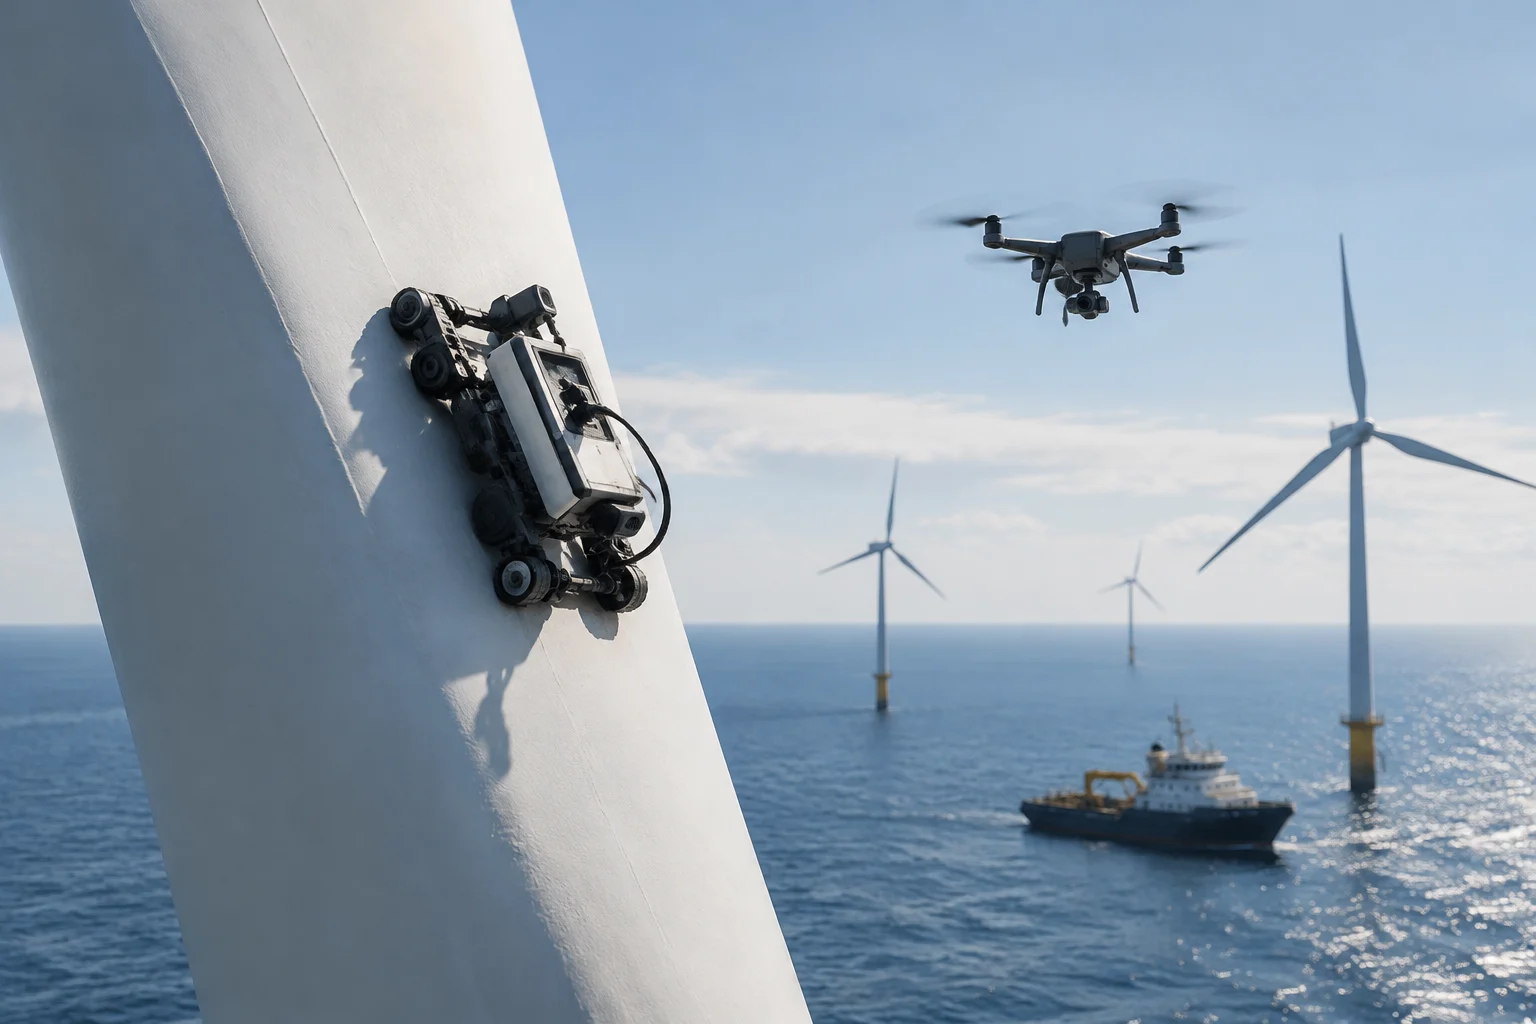
En tierra, los proyectos de inspección pueden combinar plataformas trepadoras con técnicas ópticas para examinar palas instaladas. DASHWIN integró una plataforma robótica que despliega el sistema de shearografía sin contacto con la pala y permite operarlo a distancia desde el suelo. Cada técnica de inspección tiene un alcance específico.
En alta mar, ATLANTIS probó una combinación de drones aéreos y vehículos submarinos equipados con sensores de imagen, sonar e infrarrojos para inspeccionar distintas partes de instalaciones eólicas. El proyecto comunicó que sus tecnologías robóticas podrían aumentar alrededor de un 35 % el tiempo durante el cual los buques de mantenimiento pueden trabajar en parques eólicos. Ese resultado se refiere al tiempo operativo de las embarcaciones, no a una medición universal del ahorro energético o de costes.
DASHWIN desarrolló un sistema remoto para controlar la plataforma, adquirir y transferir datos, procesar imágenes e interpretar y almacenar resultados. El sistema combina captura y procesamiento de datos; el proyecto realizó pruebas de laboratorio y una prueba de campo en una turbina Vestas V47 en Grecia.
Los proyectos descritos combinan equipos robóticos con sistemas de inspección y control operados a distancia. DASHWIN, por ejemplo, desarrolló una plataforma trepadora que despliega el sistema de shearografía sin contactar con la pala y que puede controlarse desde el suelo. La demostración se realizó en una turbina concreta, en una prueba de campo en Grecia.
Qué se puede concluir sobre el ahorro
Hay ejemplos documentados de robots que inspeccionan palas y de proyectos que combinan plataformas aéreas y submarinas en instalaciones eólicas. El robot ARROW demostró capacidad para detectar daño subsuperficial mediante ultrasonidos; DASHWIN integró una plataforma trepadora con shearografía y completó una prueba de campo; ATLANTIS ensayó vehículos y drones para inspeccionar distintas partes de un parque marino. Son resultados de desarrollo y demostración con alcances concretos.
Esos casos justifican investigar la automatización donde el acceso sea difícil, la inspección exponga a trabajadores o una detección temprana pueda cambiar el mantenimiento. No prueban por sí solos que todos los parques ahorren energía, que las inspecciones sean más baratas en cualquier contexto o que aumente la generación anual. La cifra de alrededor del 35 % asociada a ATLANTIS se refiere al tiempo de trabajo potencial de buques, mientras que el resultado de ARROW se refiere a capacidad de inspección; ninguna cifra mide directamente electricidad neta adicional.
Para decidir si adoptar un sistema, un operador puede exigir una comparación por tarea que incluya cobertura y calidad de detección, duración total, desplazamientos evitados, tiempo de parada, consumo energético de equipos y logística, y coste de revisión de datos. Después debe contrastar esos resultados con el coste de fallos o inspecciones que el método realmente evita. El ahorro se acredita cuando la mejora se observa en el proceso completo, no cuando el robot simplemente completa una misión.
La pregunta práctica, por tanto, no es si los robots pueden inspeccionar turbinas —hay pruebas de que algunos pueden realizar tareas específicas—, sino dónde sustituyen o mejoran un procedimiento existente y con qué resultado medido. Una evaluación que separa demostración, piloto y operación sostenida permite valorar el potencial sin convertir una capacidad técnica en una promesa de energía producida.