L’inspection recouvre plusieurs tâches
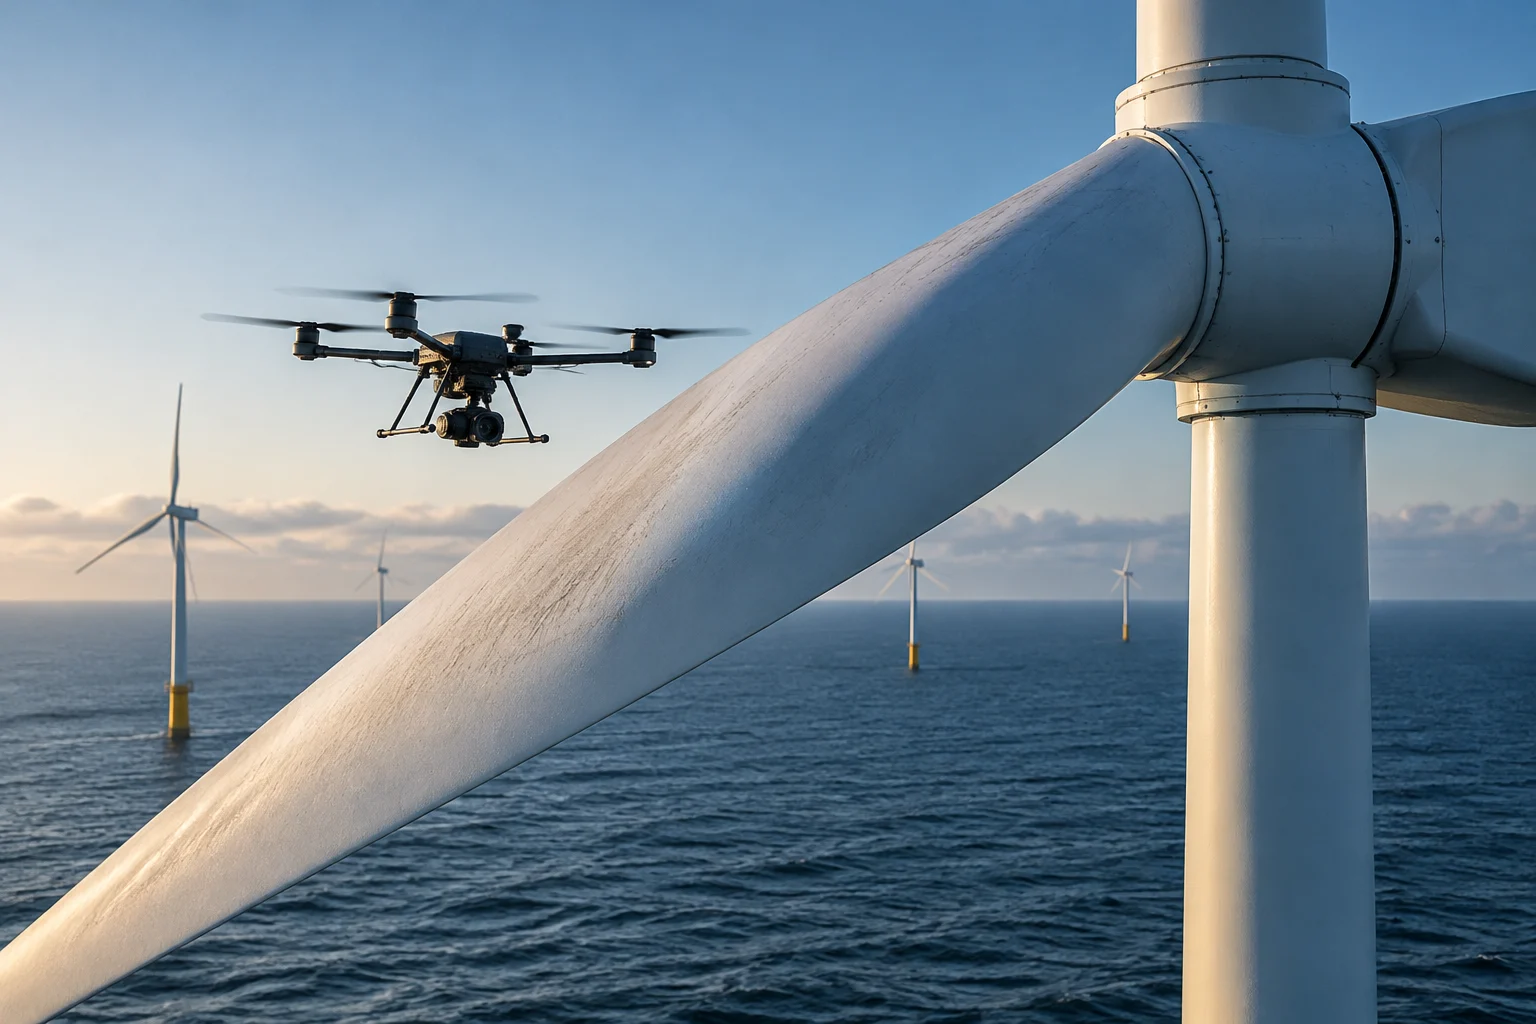
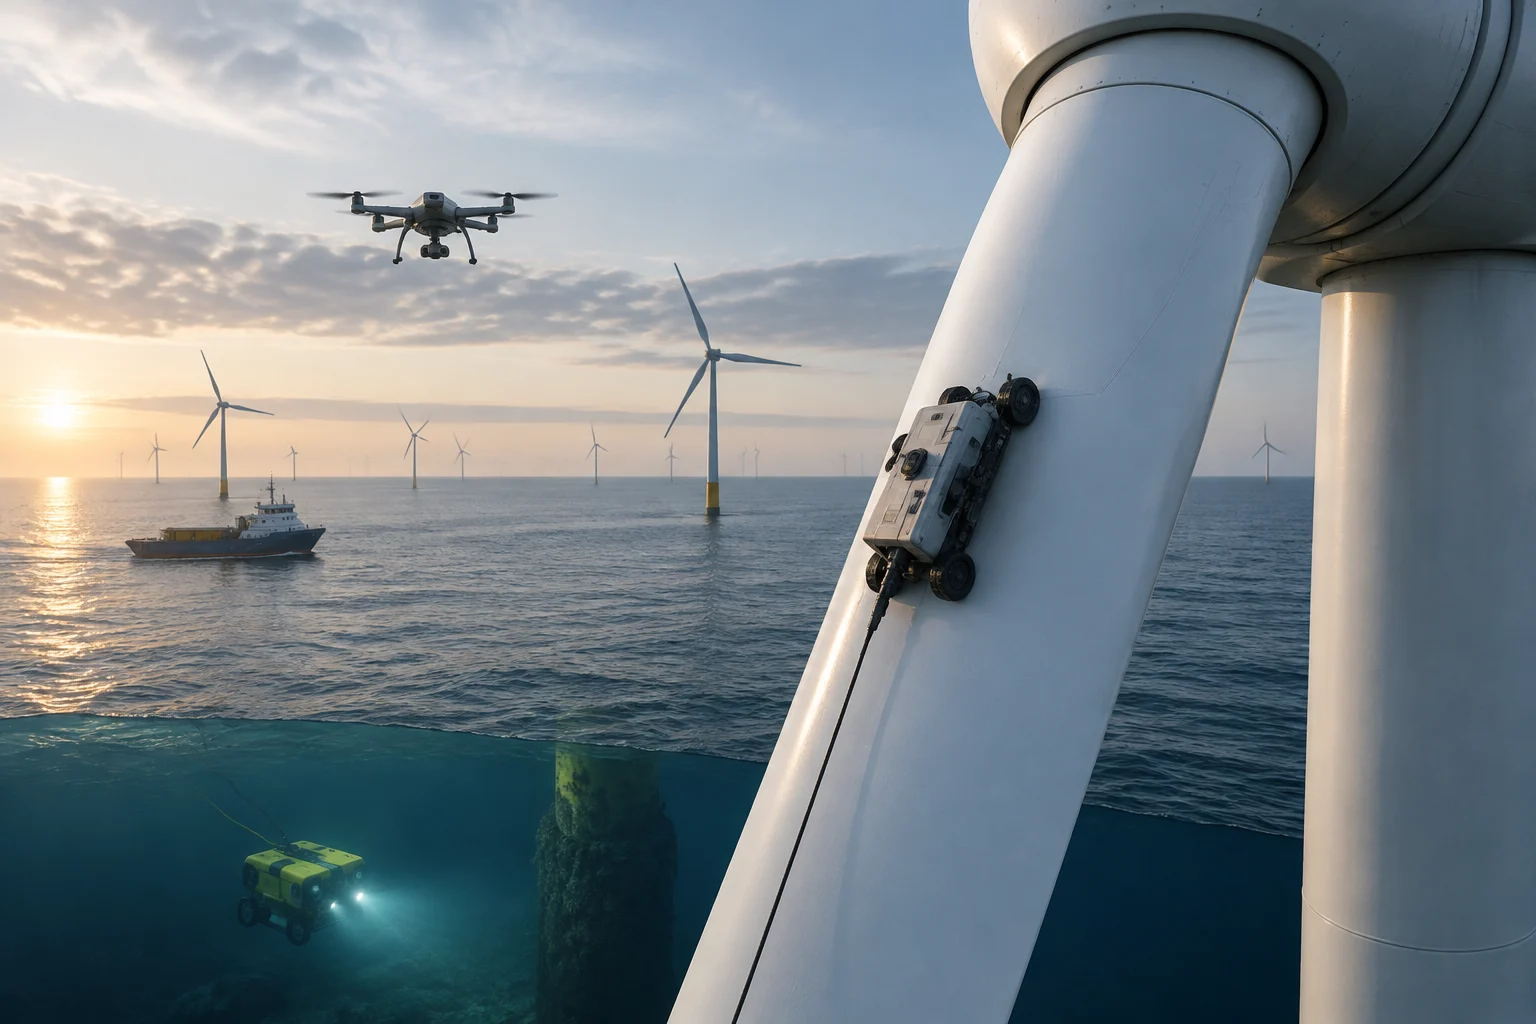
La robotique appliquée aux parcs éoliens fait appel à des équipements aux fonctions différentes : drones aériens pour observer les pales et les structures, plateformes grimpeuses qui parcourent les surfaces et véhicules sous-marins qui examinent les fondations. Chaque système couvre une zone différente et son utilité dépend du défaut recherché, de l’accès et des conditions d’exploitation.
Sur les pales, une caméra peut repérer à distance des dommages visibles. La détection de défauts internes exige des techniques de contrôle non destructif. Le robot ARROW, développé avec le soutien du département de l’Énergie des États-Unis, a utilisé des ultrasons multiéléments pour inspecter l’intérieur des pales et détecter des dommages sous la surface lors de sa validation. Cette méthode ne se confond pas avec une inspection visuelle par drone : la profondeur et le type de défaut détectable diffèrent.
Certains systèmes sont conçus pour déployer des capteurs sans qu’une personne ait à parcourir l’éolienne. Le projet européen DASHWIN a associé une plateforme grimpeuse à une technique optique appelée shearographie pour examiner des pales installées, avec une commande à distance depuis le sol. Son rapport fait état d’essais en laboratoire et d’un essai sur le terrain, sur une éolienne Vestas V47 en Grèce : il s’agit d’une démonstration intégrée, pas d’une adoption courante dans les parcs commerciaux.
En mer, l’inspection peut porter sur la base immergée de l’éolienne et sur ses pales émergées. Le projet ATLANTIS a testé une combinaison de drones aériens et de véhicules sous-marins dotés de capteurs d’imagerie, de sonar et d’infrarouge. L’objectif est de compléter des équipements offrant des points de vue différents ; cela ne signifie pas qu’un seul robot puisse examiner toute l’installation ou remplacer toute inspection spécialisée.
De l’essai à une tâche régulière de maintenance
Un essai technique répond à une question précise : l’équipement peut-il se déplacer, recueillir des données ou repérer un défaut dans certaines conditions ? Un projet pilote ajoute une exploitation sur site et permet d’évaluer les difficultés d’accès, la météo, les communications et la coordination. Aucune de ces étapes ne démontre à elle seule un usage durable ni une économie nette pour le parc.
La validation d’ARROW décrite par le département de l’Énergie a montré que le robot pouvait inspecter l’épaisseur d’une pale et détecter des dommages internes. La même annonce indiquait que l’étape suivante consistait à travailler avec des partenaires potentiels afin de rapprocher le système d’un usage courant sur le terrain. Cette distinction est importante : une capacité démontrée n’équivaut ni à un contrat de service, ni à une flotte déployée, ni à une procédure intégrée à la maintenance périodique.
L’essai de DASHWIN fournit un autre exemple de résultats vérifiables : intégration du système, commande à distance, acquisition et traitement des données, puis essai sur le terrain. Le projet a mis au point une plateforme grimpeuse et un système de shearographie pour inspecter des pales installées, avec des essais en laboratoire et sur le terrain. Le bon fonctionnement et les économies sont deux questions distinctes.
Pour évaluer un déploiement, l’exploitant doit préciser quelle tâche est automatisée et à quelle fréquence, quelle méthode elle remplace ou complète, quelles décisions le personnel prend à partir des données et quelles inspections restent nécessaires. Cette démarche distingue un outil ponctuel d’une capacité intégrée au plan de maintenance, sans confondre nouveauté technique et amélioration économique déjà démontrée.
Que comparer avec une inspection conventionnelle ?
La comparaison doit porter sur une même unité de travail : par exemple, l’inspection d’une pale avec un objectif de détection défini, sur des éoliennes de caractéristiques et dans des conditions météorologiques comparables. Ne mesurer que le temps de vol d’un drone ou le parcours d’un robot grimpeur omet la préparation, les autorisations, le déplacement de l’équipe, l’analyse des données et une éventuelle confirmation par des spécialistes. La durée de mission n’est pas le coût total de l’inspection.
Pour une installation en mer, il convient de comptabiliser les heures de navigation et de l’équipage, le temps entre le départ et le retour, les fenêtres météo exploitables et les visites annulées ou inachevées. Le projet ATLANTIS a indiqué que ses technologies robotiques pourraient augmenter d’environ 35 % le temps pendant lequel les navires de maintenance peuvent travailler dans les parcs éoliens. Il s’agit d’un résultat attribué au projet et portant sur le temps opérationnel des navires, pas d’une mesure universelle des économies d’énergie ou de coûts.
La qualité de l’inspection doit être comparée à des références indépendantes : défauts détectés puis confirmés, faux positifs, zones non couvertes, résolution utile et reproductibilité d’une inspection à l’autre. Le moment de la détection compte également. Repérer un défaut caché avant qu’il ne devienne visible peut aider à planifier une réparation, mais ce bénéfice dépend de la fiabilité du signal, de la possibilité d’intervenir et du risque que le défaut évolue en panne sans détection.
Une fiche de comparaison pratique devrait au minimum consigner les éléments suivants :
- Périmètre : composant et surface inspectés, part couverte et défauts détectables par la méthode.
- Opérations : heures de préparation, d’inspection, de déplacement, d’analyse et de confirmation humaine.
- Interruptions : durée d’indisponibilité de l’éolienne et raisons des attentes ou des répétitions.
- Qualité : détections confirmées, alertes erronées et défauts non identifiés.
- Ressources : navire, véhicule, personnel, batteries, consommables et traitement des données.
Comment calculer le bilan énergétique et opérationnel
Pour parler d’économies d’énergie, il faut comparer l’énergie consommée par l’ensemble du processus, et pas seulement celle des moteurs du robot. Le bilan devrait inclure la recharge des batteries, le véhicule ou le navire qui transporte l’équipement, l’énergie nécessaire aux stations et aux capteurs, les communications et le traitement qui transforme les mesures en décision de maintenance. Le résultat dépend du système remplacé : un drone qui évite une sortie en bateau peut avoir un effet différent d’un drone qui ajoute une inspection à une visite déjà prévue.
Pour normaliser les résultats, on peut exprimer l’énergie consommée par inspection valide ou par unité de couverture confirmée. Si la méthode automatisée détecte moins de défauts, nécessite davantage de répétitions ou laisse des zones non inspectées, comparer uniquement les kilowattheures par mission peut favoriser une inspection incomplète. Le dénominateur doit donc représenter un travail utile et vérifiable, par exemple une inspection acceptée couvrant la zone prévue.
L’effet sur la production d’électricité nécessite un calcul distinct. Réduire la durée de l’inspection ne signifie pas automatiquement produire davantage : l’éolienne n’aurait peut-être pas été à l’arrêt, ou l’inspection peut avoir lieu à un moment qui ne limite pas la production. Pour estimer l’énergie supplémentaire attribuable à la robotique, il faudrait documenter les pannes évitées ou les interventions avancées, la durée des arrêts qui auraient autrement eu lieu et la production attendue pendant ces heures. La disponibilité de la machine et l’énergie produite sont liées, mais ne sont pas interchangeables.
Une évaluation solide peut comparer des périodes ou des groupes d’éoliennes similaires et tenir compte des différences pertinentes : âge, conception, accessibilité, sévérité des conditions météorologiques, historique des défauts et méthode de maintenance. Elle doit indiquer la taille de l’échantillon et la variabilité, en plus de la moyenne. Si l’évaluation ne porte que sur un essai de courte durée, ses résultats décrivent cet essai ; ils ne permettent pas de projeter directement le bilan d’un parc entier sur plusieurs années.
Les limites diffèrent entre la terre et la mer
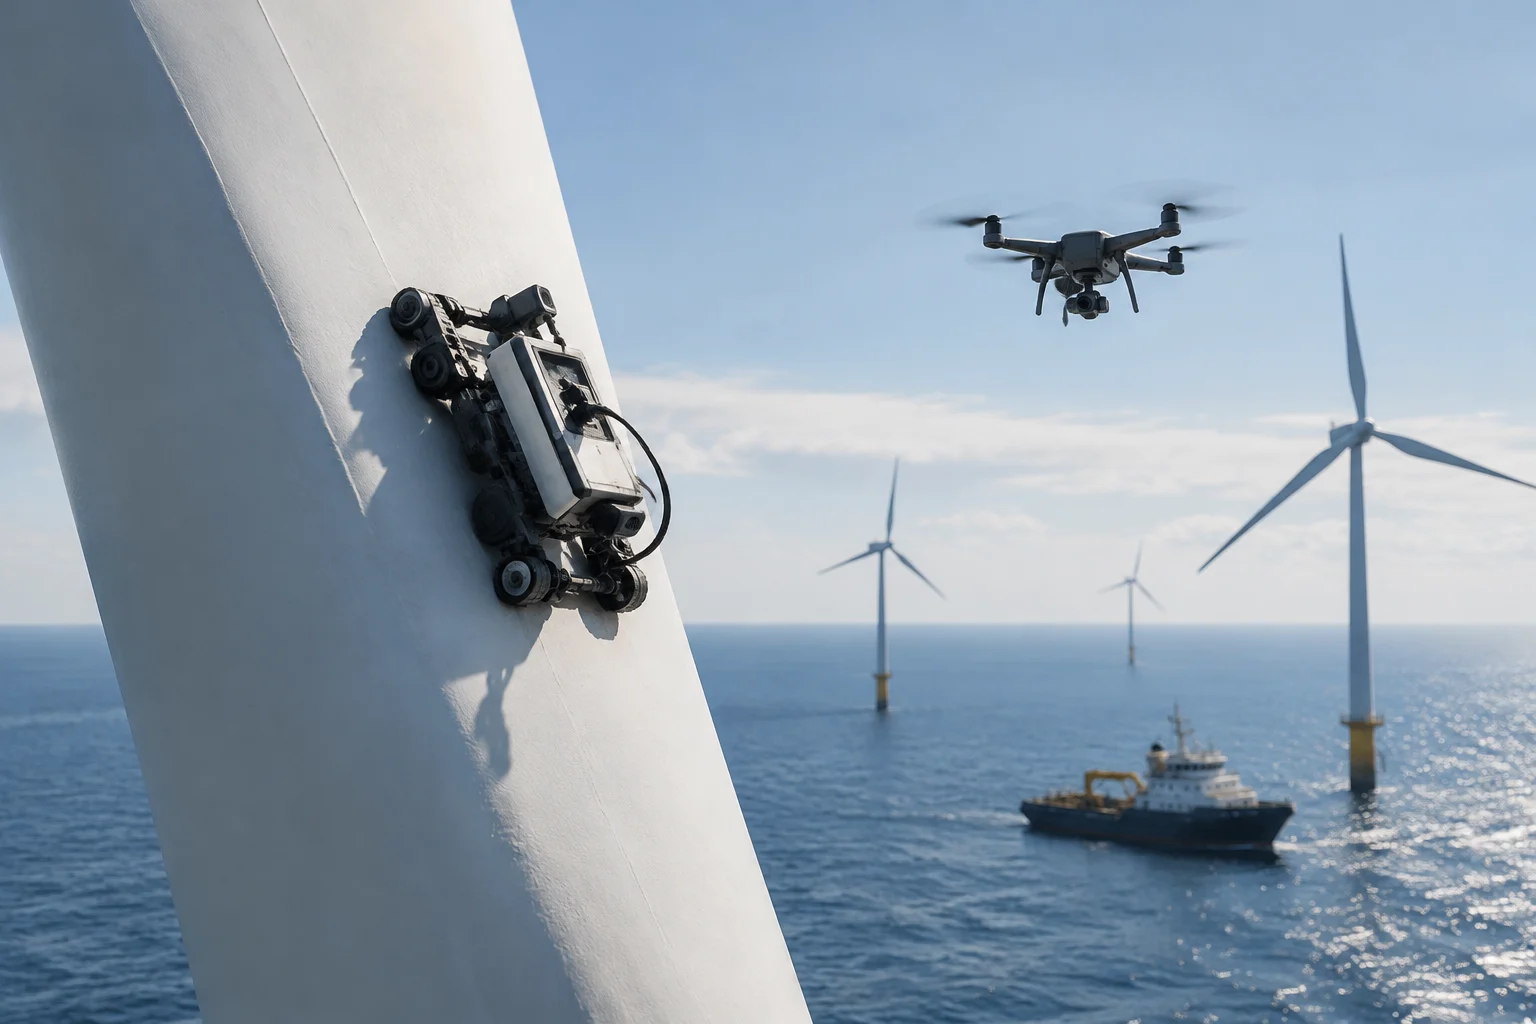
À terre, les projets d’inspection peuvent associer des plateformes grimpeuses à des techniques optiques pour examiner des pales installées. DASHWIN a intégré une plateforme robotisée qui déploie le système de shearographie sans contact avec la pale et peut être commandée à distance depuis le sol. Chaque technique d’inspection a un champ d’application précis.
En mer, ATLANTIS a testé une combinaison de drones aériens et de véhicules sous-marins équipés de capteurs d’imagerie, de sonar et d’infrarouge pour inspecter différentes parties d’installations éoliennes. Le projet a indiqué que ses technologies robotiques pourraient augmenter d’environ 35 % le temps pendant lequel les navires de maintenance peuvent travailler dans les parcs éoliens. Ce résultat porte sur le temps opérationnel des navires, et non sur une mesure universelle des économies d’énergie ou de coûts.
DASHWIN a développé un système à distance pour commander la plateforme, acquérir et transférer les données, traiter les images, puis interpréter et stocker les résultats. Le système associe collecte et traitement des données ; le projet a mené des essais en laboratoire et un essai sur une éolienne Vestas V47 en Grèce.
Les projets décrits associent des équipements robotiques à des systèmes d’inspection et de commande à distance. DASHWIN, par exemple, a développé une plateforme grimpeuse qui déploie la shearographie sans toucher la pale et peut être commandée depuis le sol. La démonstration a eu lieu sur une éolienne précise, lors d’un essai sur le terrain en Grèce.
Que peut-on conclure sur les économies ?
Des exemples documentés montrent des robots inspectant des pales et des projets combinant des plateformes aériennes et sous-marines dans des installations éoliennes. Le robot ARROW a démontré sa capacité à détecter des dommages sous la surface par ultrasons ; DASHWIN a intégré une plateforme grimpeuse à la shearographie et mené un essai sur le terrain ; ATLANTIS a testé des véhicules et des drones pour inspecter différentes parties d’un parc en mer. Ces résultats relèvent du développement et de la démonstration, avec des périmètres précis.
Ces cas justifient d’étudier l’automatisation lorsque l’accès est difficile, que l’inspection expose les travailleurs à des risques ou qu’une détection précoce peut modifier la maintenance. Ils ne prouvent pas à eux seuls que tous les parcs économisent de l’énergie, que les inspections coûtent moins cher dans tous les contextes ou que la production annuelle augmente. Le chiffre d’environ 35 % associé à ATLANTIS concerne le temps de travail potentiel des navires, tandis que le résultat d’ARROW concerne une capacité d’inspection ; aucun des deux ne mesure directement une quantité nette d’électricité supplémentaire.
Pour décider d’adopter un système, un exploitant peut exiger une comparaison par tâche intégrant la couverture et la qualité de détection, la durée totale, les déplacements évités, le temps d’arrêt, l’énergie consommée par les équipements et la logistique, ainsi que le coût d’analyse des données. Il faut ensuite comparer ces résultats au coût des pannes ou des inspections effectivement évitées par la méthode. Les économies sont établies par l’amélioration du processus complet, pas par la simple réussite d’une mission robotisée.
La question pratique n’est donc pas de savoir si des robots peuvent inspecter des éoliennes — certains ont démontré qu’ils pouvaient accomplir des tâches précises — mais où ils remplacent ou améliorent une procédure existante, et avec quels résultats mesurés. Distinguer démonstration, projet pilote et exploitation durable permet d’évaluer leur potentiel sans transformer une capacité technique en promesse de production électrique.