Inspecionar não é uma tarefa única
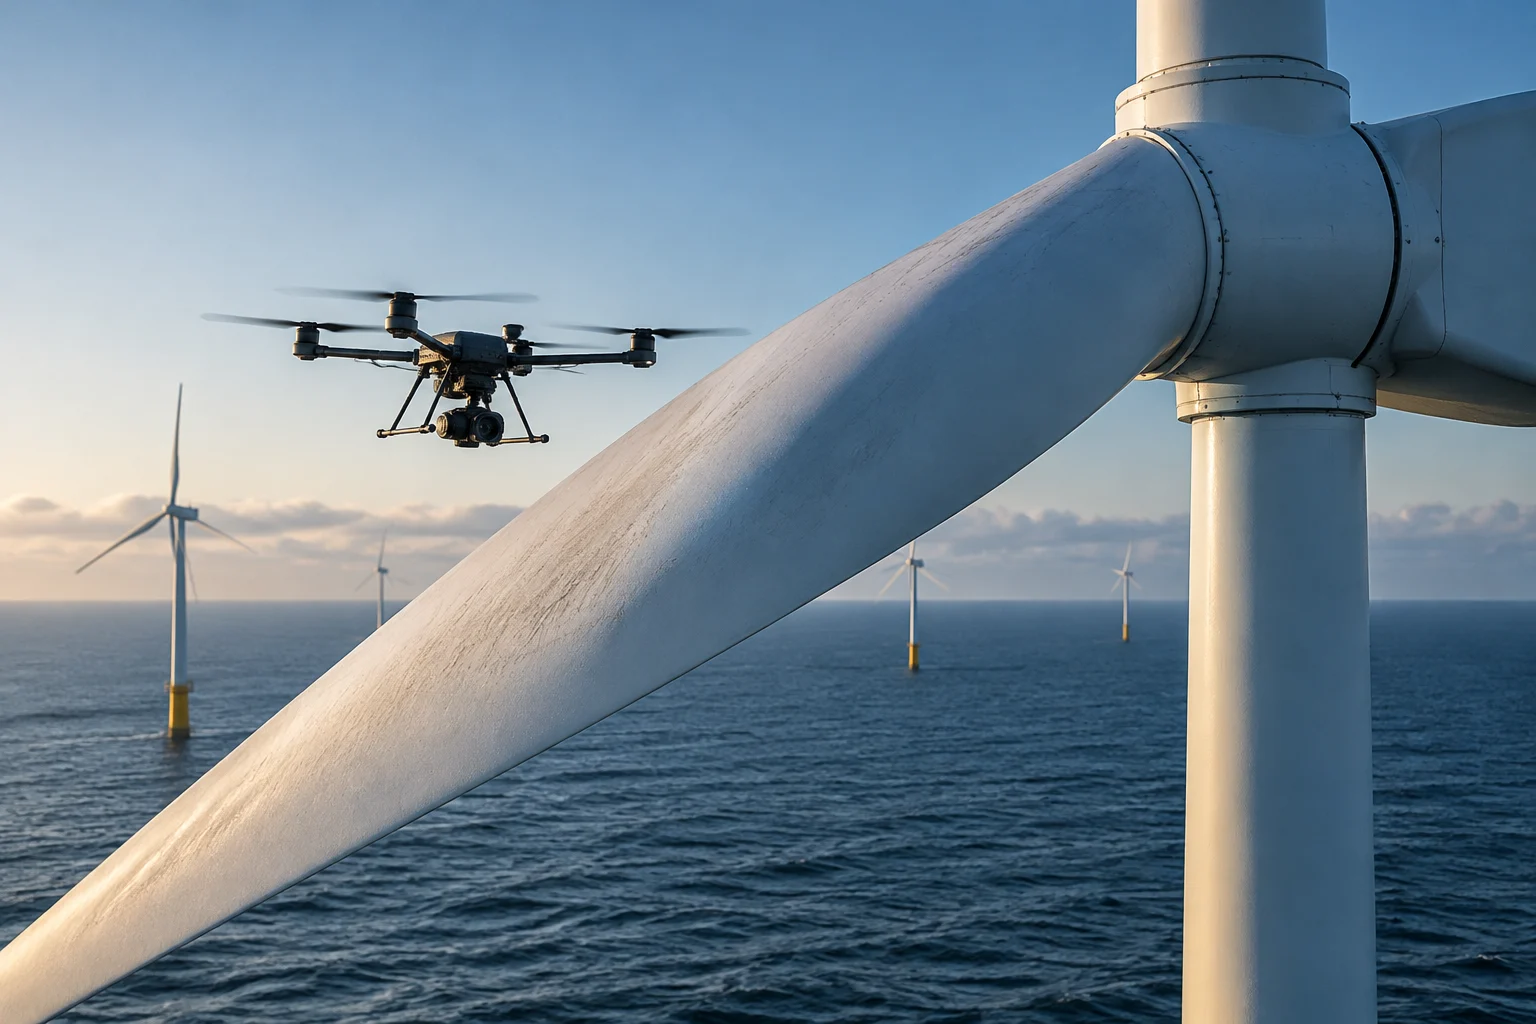
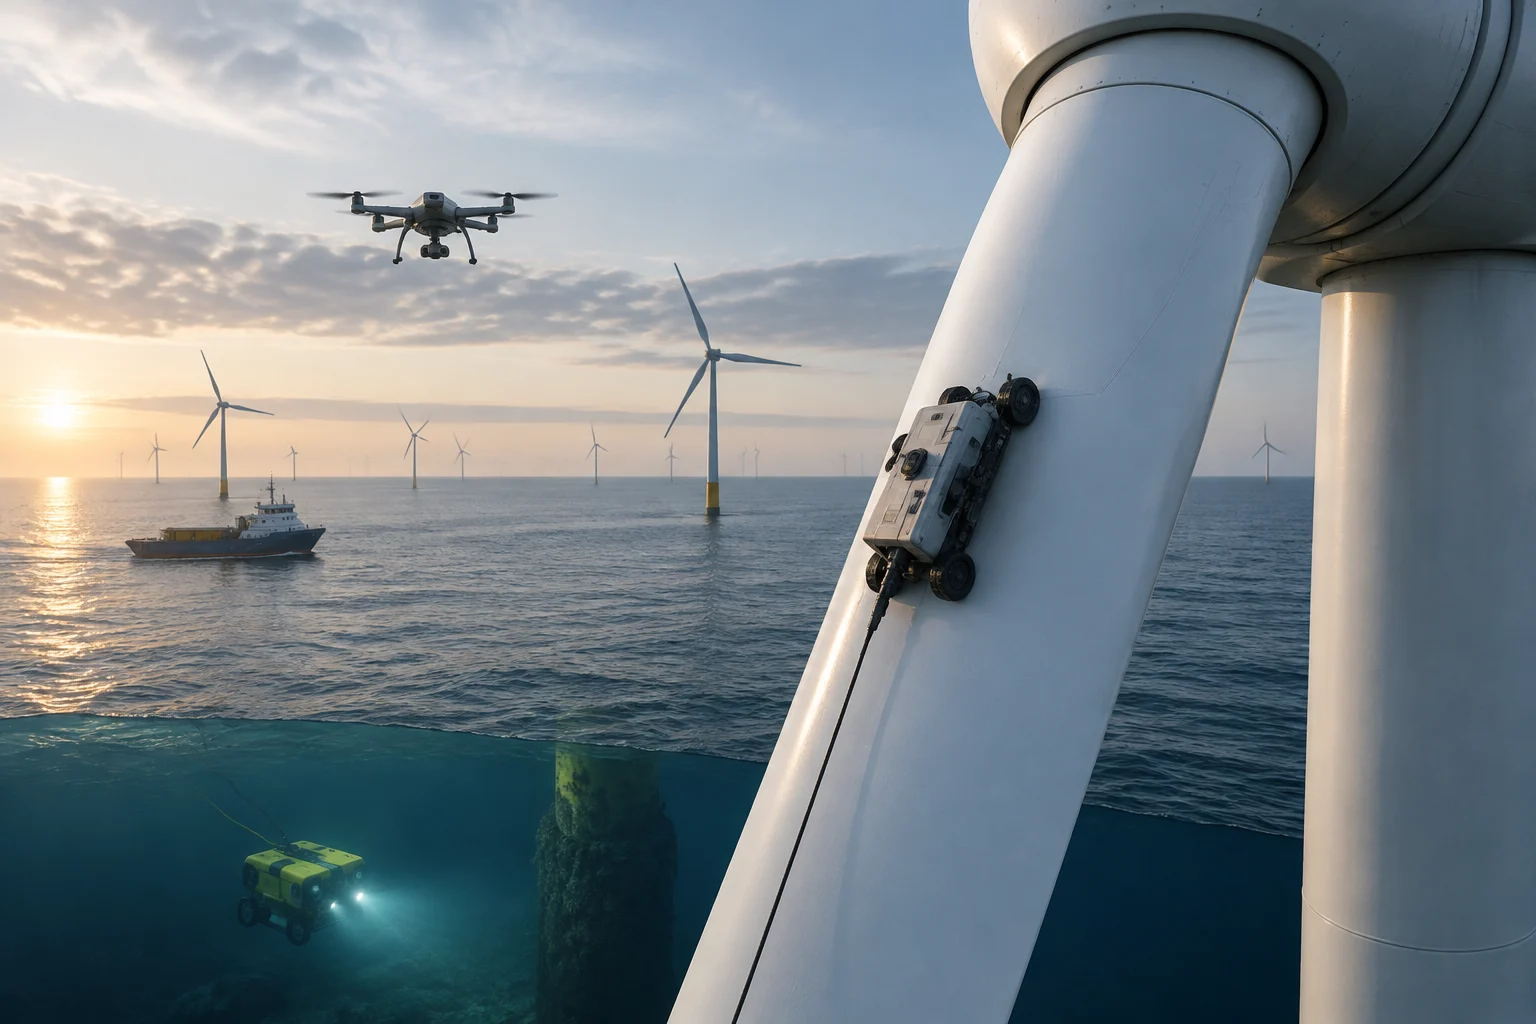
A robótica aplicada a parques eólicos abrange equipamentos com funções distintas: drones aéreos para observar pás e estruturas, plataformas trepadoras que percorrem superfícies e veículos subaquáticos que examinam fundações. Cada sistema cobre uma área diferente, e sua utilidade depende do defeito procurado, do acesso e das condições de operação.
Nas pás, uma câmera pode localizar danos visíveis a uma distância segura; para detectar defeitos internos, são necessárias técnicas de ensaios não destrutivos. O robô ARROW, desenvolvido com apoio do Departamento de Energia dos Estados Unidos, usou ultrassom de matriz faseada para inspecionar o interior das pás e detectar danos subsuperficiais durante sua validação. Isso não equivale a uma inspeção visual com drone: a profundidade e o tipo de defeito detectável são diferentes.
Também há sistemas projetados para posicionar sensores sem que uma pessoa precise percorrer a turbina. O projeto europeu DASHWIN integrou uma plataforma trepadora e uma técnica óptica chamada shearografia para examinar pás instaladas, com controle remoto a partir do solo. Seu relatório registra testes de laboratório e um teste de campo em uma turbina Vestas V47 na Grécia; isso documenta uma demonstração integrada, não uma adoção rotineira em parques comerciais.
No mar, a inspeção pode incluir a base submersa da turbina e suas pás acima da água. O projeto ATLANTIS testou uma combinação de drones aéreos e veículos subaquáticos com sensores de imagem, sonar e infravermelho. A ideia é complementar equipamentos com diferentes pontos de vista; isso não significa que um único robô possa inspecionar toda a instalação nem substituir qualquer inspeção especializada.
Do teste à tarefa habitual de manutenção
Um teste técnico responde a uma pergunta específica: se o equipamento consegue se deslocar, coletar dados ou identificar um defeito em determinadas condições. Um projeto-piloto acrescenta a operação em um local real e permite conhecer problemas de acesso, clima, comunicação e coordenação. Nenhuma dessas etapas, por si só, comprova uso contínuo nem economia líquida para o parque.
A validação do ARROW descrita pelo DOE mostrou que o robô podia inspecionar através da espessura de uma pá e detectar danos internos. O mesmo anúncio situava a etapa seguinte no trabalho com possíveis parceiros para aproximar o sistema de um uso de campo mais rotineiro. Essa diferença importa: demonstrar uma capacidade não equivale a obter um contrato de serviço, implantar uma frota ou incorporar um procedimento à manutenção periódica.
O teste do DASHWIN oferece outro exemplo de escopo verificável: integração do sistema, controle remoto, aquisição e processamento de dados e um teste de campo. O projeto desenvolveu uma plataforma trepadora e um sistema de shearografia para inspecionar pás instaladas e realizou testes de laboratório e de campo. Comprovar funcionamento e comprovar economia são questões distintas.
Para avaliar uma implantação, o operador deve especificar qual tarefa será automatizada e com que frequência, qual método será substituído ou complementado, que decisões a equipe tomará com base nos dados e quais inspeções continuarão necessárias. Assim, é possível distinguir uma ferramenta ocasional de uma capacidade incorporada ao plano de manutenção, sem confundir novidade técnica com melhoria econômica já comprovada.
O que comparar com uma inspeção convencional
A comparação deve partir de uma unidade de trabalho equivalente: por exemplo, uma inspeção de pá com um objetivo de detecção definido, em turbinas com características e condições meteorológicas comparáveis. Medir apenas o tempo de voo de um drone ou o percurso de um robô trepador ignora a preparação, as autorizações, o deslocamento da equipe, a análise de dados e uma eventual confirmação por especialistas. O tempo da missão não é o custo total da inspeção.
Em uma instalação marítima, convém registrar as horas de embarcação e tripulação, o tempo entre a saída e o retorno, as janelas meteorológicas utilizáveis e as ocasiões em que uma visita é cancelada ou não pode ser concluída. O projeto ATLANTIS informou que suas tecnologias robóticas poderiam aumentar em cerca de 35% o tempo durante o qual os navios de manutenção conseguem trabalhar em parques eólicos. Trata-se de um resultado atribuído ao projeto e relacionado ao tempo operacional das embarcações, não de uma medição universal de economia energética ou de custos.
A qualidade da inspeção deve ser comparada com referências independentes: defeitos detectados e confirmados, falsos positivos, áreas não cobertas, resolução útil e repetibilidade entre inspeções. O momento da detecção também importa. Encontrar um defeito oculto antes que ele se torne visível pode permitir planejar um reparo, mas esse benefício depende de um sinal confiável, de uma intervenção adequada e da possibilidade de o defeito se transformar em falha sem a detecção.
Uma ficha prática de comparação deve registrar, no mínimo, estes elementos:
- Escopo: componente e superfície inspecionados, proporção coberta e defeitos que o método pode detectar.
- Operação: horas de preparação, inspeção, deslocamento, análise e confirmação humana.
- Interrupções: tempo de turbina fora de serviço e causas de espera ou repetição.
- Qualidade: detecções confirmadas, falsos alertas e defeitos não identificados.
- Recursos: embarcação, veículo, pessoal, baterias, consumíveis e processamento de dados.
Como calcular o balanço energético e operacional
Para falar em economia de energia, é preciso comparar o consumo do processo completo, não apenas o dos motores do robô. O balanço deve incluir a recarga das baterias, o veículo ou navio que transporta o equipamento, a energia de estações e sensores, as comunicações e o processamento necessário para transformar as medições em uma decisão de manutenção. O resultado depende do sistema substituído: um drone que evita uma saída de barco pode ter um efeito diferente de outro que acrescenta uma inspeção a uma visita já programada.
Uma forma útil de normalizar o resultado é expressar a energia consumida por inspeção válida ou por unidade de cobertura confirmada. Se o método automatizado detecta menos defeitos, exige mais repetições ou deixa áreas sem inspeção, comparar apenas quilowatts-hora por missão pode favorecer uma inspeção incompleta. Por isso, o denominador deve representar trabalho útil e verificável, como uma inspeção aceita que cobre a área prevista.
O efeito sobre a geração exige outro cálculo. Menos horas de inspeção não significam automaticamente mais eletricidade: talvez a turbina não tenha sido parada, ou a inspeção tenha ocorrido em um período que não limita a produção. Para estimar a energia adicional atribuível à robótica, seria necessário documentar falhas evitadas ou intervenções antecipadas, a duração das paradas que teriam ocorrido e a produção esperada durante essas horas. A disponibilidade da máquina e a energia gerada são métricas relacionadas, mas não intercambiáveis.
Uma avaliação sólida pode comparar períodos ou grupos de turbinas semelhantes e ajustar diferenças relevantes: idade, projeto, acessibilidade, severidade do clima, histórico de defeitos e método de manutenção. Deve informar o tamanho da amostra e a variabilidade, além da média. Se houver apenas um teste curto, o resultado descreve aquele teste; não permite projetar sem mais dados o balanço de um parque inteiro ao longo de anos.
Os limites variam entre terra e mar
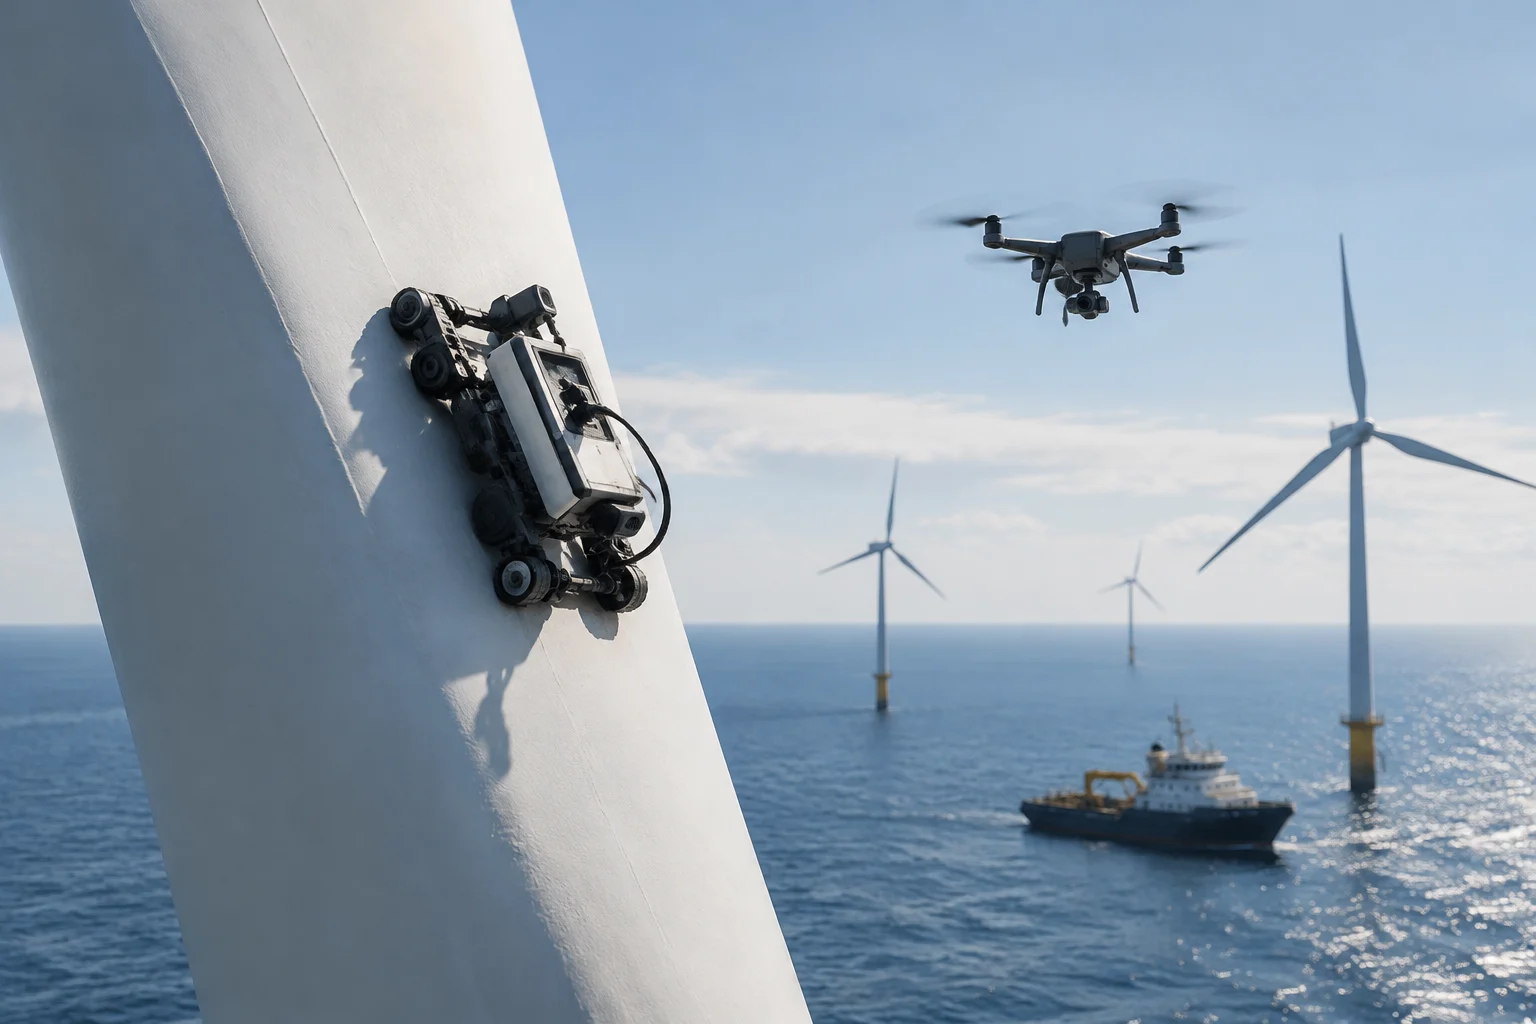
Em terra, projetos de inspeção podem combinar plataformas trepadoras com técnicas ópticas para examinar pás instaladas. O DASHWIN integrou uma plataforma robótica que posiciona o sistema de shearografia sem contato com a pá e permite operá-lo remotamente a partir do solo. Cada técnica de inspeção tem um escopo específico.
Em alto-mar, o ATLANTIS testou uma combinação de drones aéreos e veículos subaquáticos equipados com sensores de imagem, sonar e infravermelho para inspecionar diferentes partes de instalações eólicas. O projeto informou que suas tecnologias robóticas poderiam aumentar em cerca de 35% o tempo durante o qual os navios de manutenção conseguem trabalhar em parques eólicos. Esse resultado se refere ao tempo operacional das embarcações, não a uma medição universal de economia energética ou de custos.
O DASHWIN desenvolveu um sistema remoto para controlar a plataforma, adquirir e transferir dados, processar imagens e interpretar e armazenar resultados. O sistema combina captura e processamento de dados; o projeto realizou testes de laboratório e um teste de campo em uma turbina Vestas V47 na Grécia.
Os projetos descritos combinam equipamentos robóticos com sistemas de inspeção e controle operados remotamente. O DASHWIN, por exemplo, desenvolveu uma plataforma trepadora que posiciona o sistema de shearografia sem contato com a pá e pode ser controlada a partir do solo. A demonstração ocorreu em uma turbina específica, em um teste de campo na Grécia.
O que é possível concluir sobre a economia
Há exemplos documentados de robôs que inspecionam pás e de projetos que combinam plataformas aéreas e subaquáticas em instalações eólicas. O robô ARROW demonstrou capacidade para detectar danos subsuperficiais por ultrassom; o DASHWIN integrou uma plataforma trepadora com shearografia e concluiu um teste de campo; o ATLANTIS testou veículos e drones para inspecionar diferentes partes de um parque eólico marítimo. São resultados de desenvolvimento e demonstração com escopos específicos.
Esses casos justificam estudar a automação onde o acesso seja difícil, a inspeção exponha trabalhadores a riscos ou uma detecção precoce possa mudar a manutenção. Por si só, eles não provam que todos os parques economizam energia, que as inspeções ficam mais baratas em qualquer contexto ou que a geração anual aumenta. O valor de cerca de 35% associado ao ATLANTIS se refere ao tempo potencial de trabalho dos navios, enquanto o resultado do ARROW diz respeito à capacidade de inspeção; nenhum dos dois mede diretamente a eletricidade líquida adicional.
Para decidir se adota um sistema, um operador pode exigir uma comparação por tarefa que inclua cobertura e qualidade de detecção, duração total, deslocamentos evitados, tempo de parada, consumo de energia dos equipamentos e da logística e custo da análise dos dados. Em seguida, deve comparar esses resultados com o custo de falhas ou inspeções que o método realmente evita. A economia fica comprovada quando a melhoria aparece no processo completo, não quando o robô simplesmente conclui uma missão.
A pergunta prática, portanto, não é se robôs conseguem inspecionar turbinas — há testes que demonstram a realização de tarefas específicas —, mas onde eles substituem ou melhoram um procedimento existente e com que resultado medido. Uma avaliação que distingue demonstração, projeto-piloto e operação contínua permite avaliar o potencial sem transformar uma capacidade técnica em promessa de energia gerada.