Definition der flexiblen Fertigung im Vergleich zur starren Automatisierung
Flexible Fertigung wird als ein automatisiertes System definiert, das in der Lage ist, Bauteilfamilien in mittleren Chargengrößen zu produzieren, integriert durch programmierbare Maschinen und ein computergesteuertes Steuerungs- und Fördersystem. Im Gegensatz zur starren Automatisierung, die die Massenproduktion eines einzelnen Produkts optimiert, ermöglicht die organisatorische Flexibilität die Herstellung einer größeren Produktvielfalt in kürzeren Serien und reagiert auf die Nachfrage nach höherer Diversität und geringeren Stückzahlen. Diese Unterscheidung ist grundlegend, um zu verstehen, warum europäische Unternehmen Systeme suchen, die nicht nur schnell, sondern auch an häufige Änderungen im Design oder in der Spezifikation der Komponenten anpassbar sind.
Im europäischen Kontext erfordert dieser Übergang zur leichten Produktion nicht nur die Einführung von IT-Technologien, die Informationsflüsse integrieren, sondern auch organisatorische Veränderungen wie die Vielseitigkeit der Arbeiter und neue Beziehungen zu Lieferanten. Der Robotisierungsindex der Länder ist direkt mit dem Prozentsatz der Exporte in Form von Fertigwaren verbunden, was darauf hindeutet, dass die Einführung dieser Technologien ein Schlüsselfaktor für die internationale Wettbewerbsfähigkeit der europäischen Industrie ist. Es geht nicht nur um die Installation von Maschinen, sondern um die Neujustierung der produktiven Logik, damit die Technologie die Marktvariabilität unterstützt, ohne an Effizienz zu verlieren.
Schlüsseltechnologien: Cobots und 3D-Vision
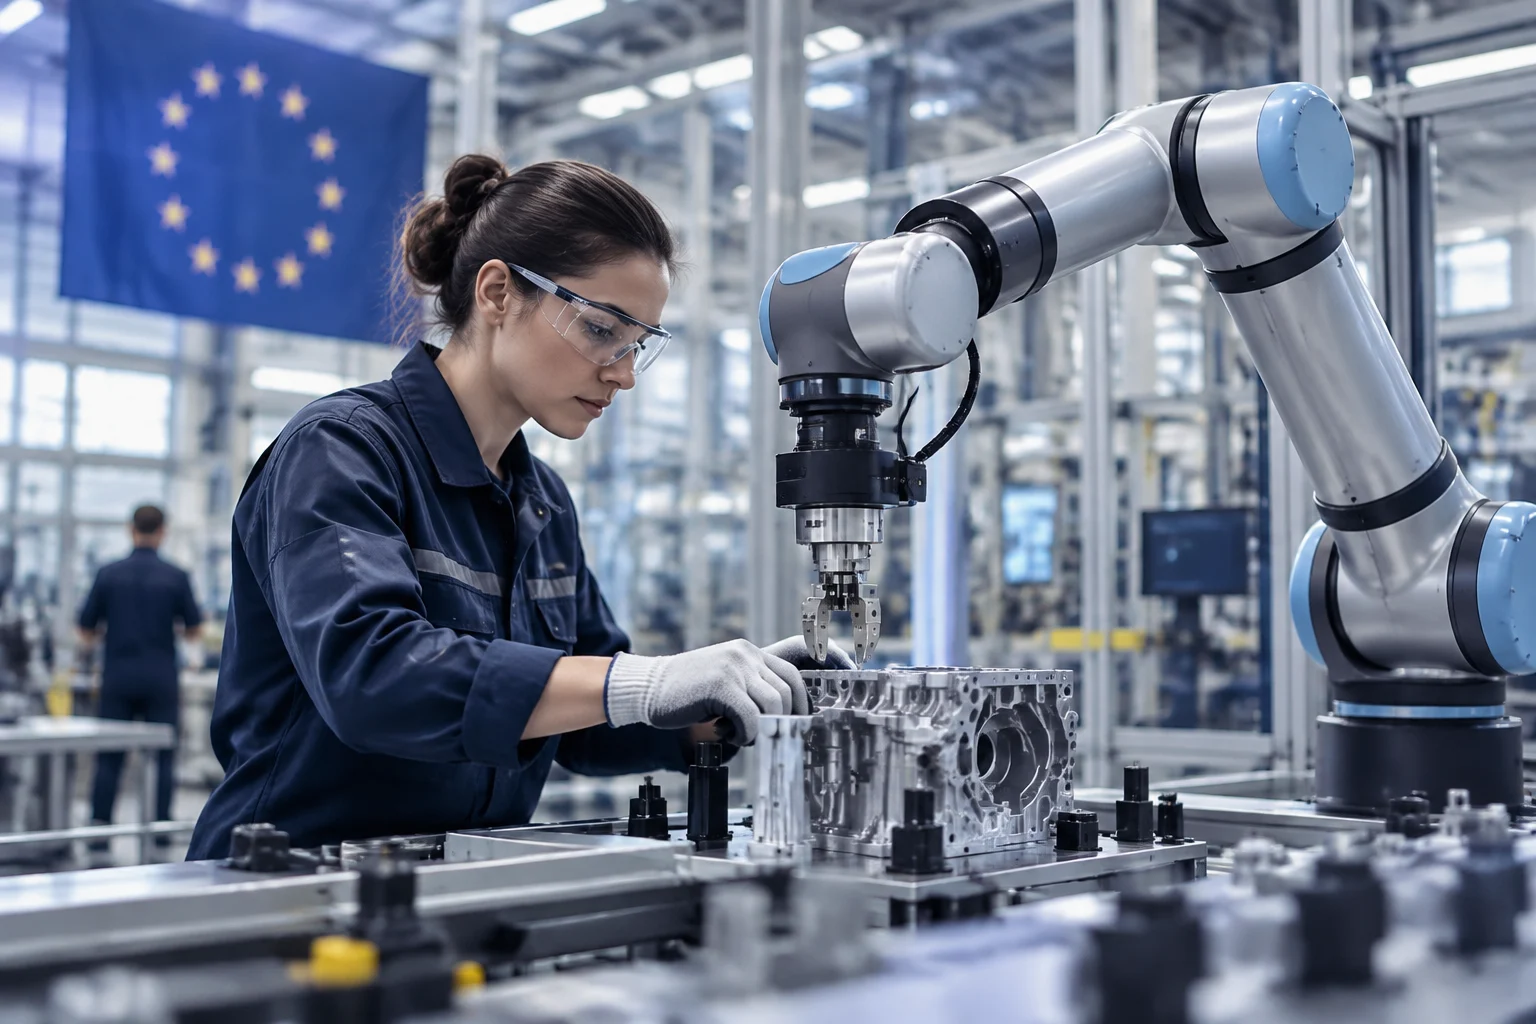
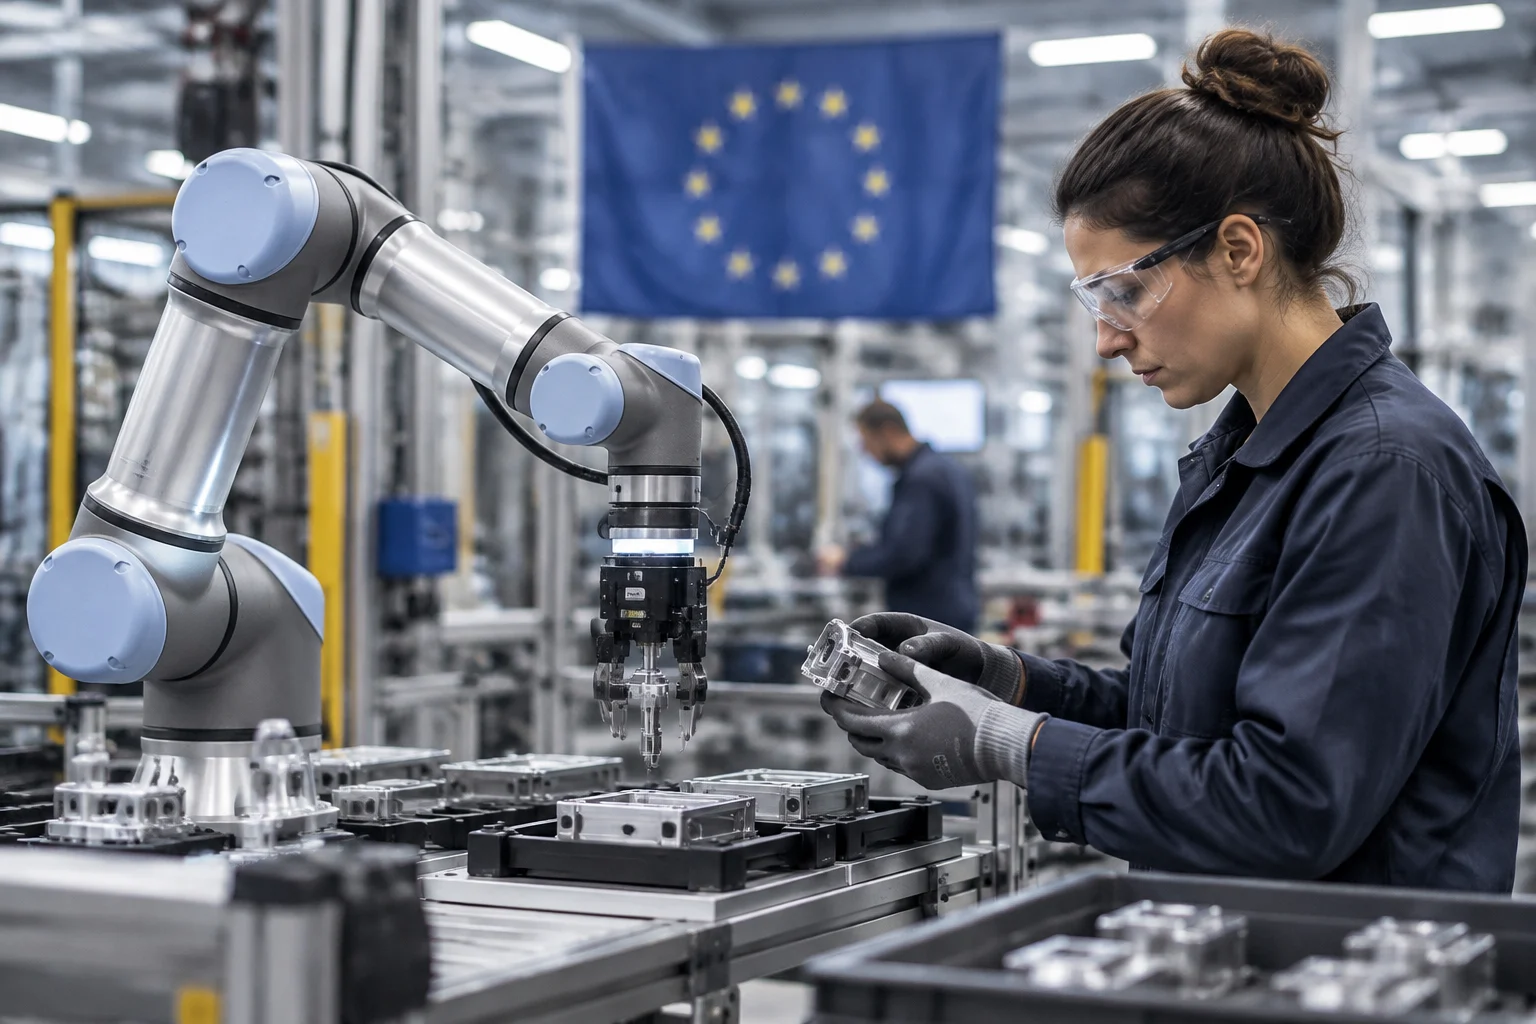
Kollaborative Roboter (Cobots) sind Roboterarme, die so konzipiert sind, dass sie in den meisten Anwendungen zusammen mit Menschen arbeiten, ohne dass Sicherheitszäune erforderlich sind. Im Gegensatz zu herkömmlichen Industrierobotern, die in geschlossenen Zellen für hochfrequente Aufgaben arbeiten, zeichnen sich Cobots durch ihre einfache Programmierbarkeit, Anpassungsfähigkeit und kompakte Größe aus. Sie sind mit Kraftsensoren, Geschwindigkeitsbegrenzungen und automatischen Stopp-Systemen bei Kontakt oder Annäherung ausgestattet, was eine flüssige Zusammenarbeit mit Menschen ermöglicht. Diese direkte Integration in den menschlichen Arbeitsbereich beseitigt physische Barrieren und erleichtert die Umverteilung von Aufgaben gemäß den unmittelbaren Bedürfnissen der Linie.
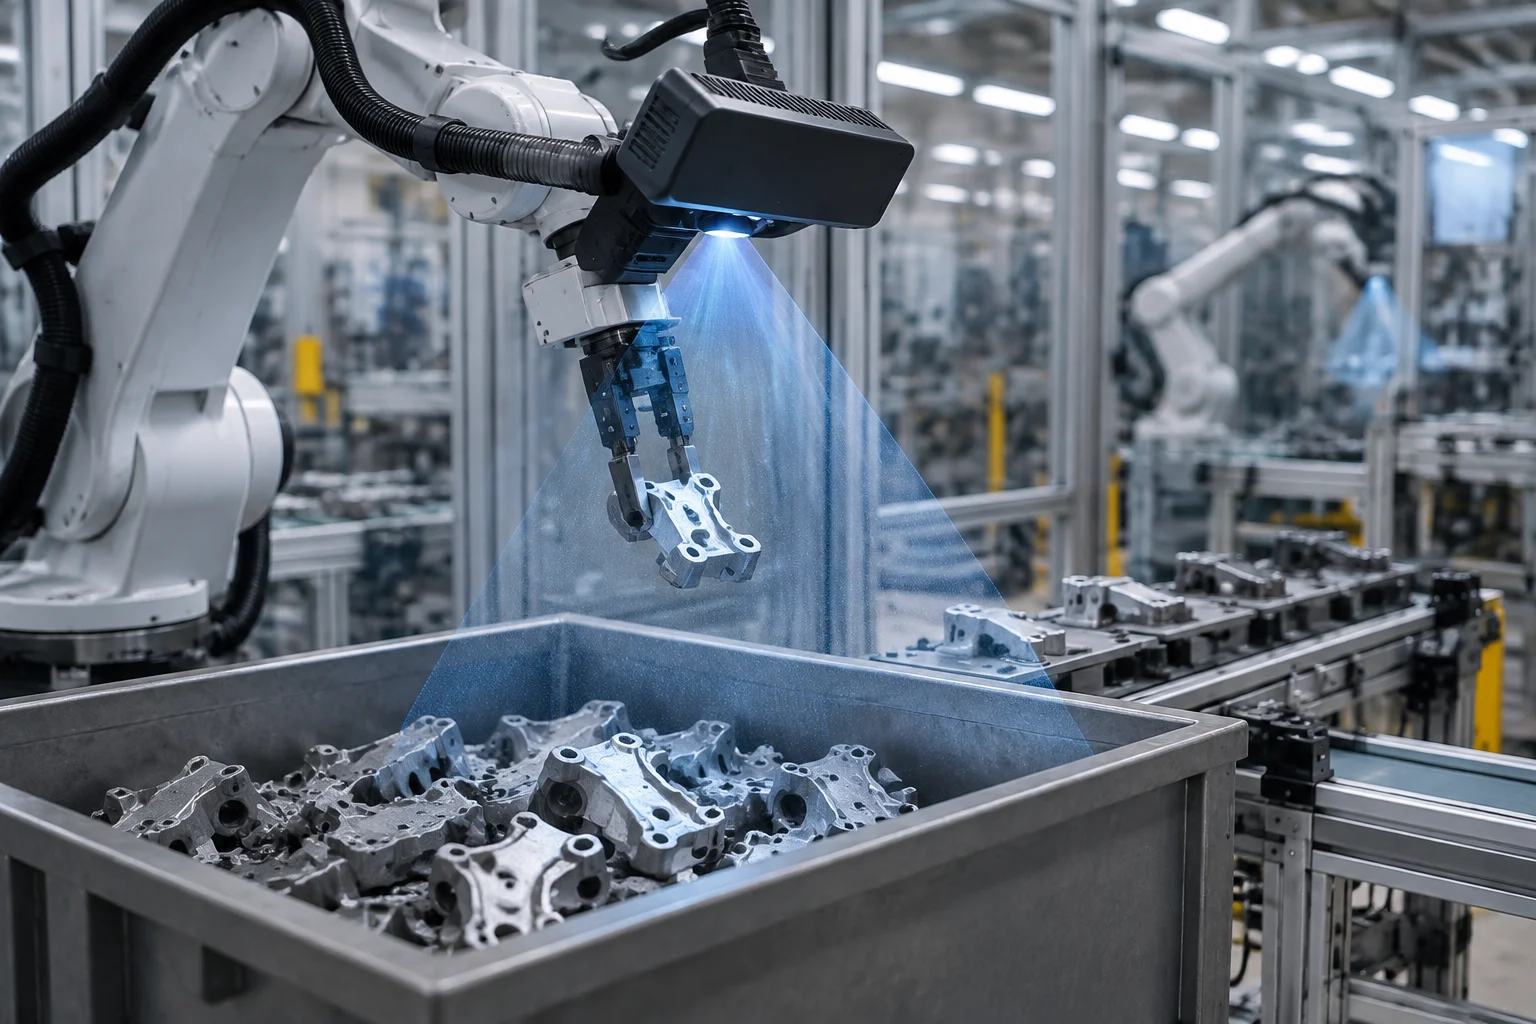
3D-Vision ergänzt die robotergestützte Handhabung, indem sie die präzise Bestimmung der Position eines beliebigen Objekts im Raum ermöglicht. Im Gegensatz zur 2D-Vision, die auf Farbe und Textur beschränkt ist, erfasst die 3D-Vision die Geometrie und die Oberflächenbeschaffenheit der Teile und erkennt Defekte in physischen Dimensionen, unregelmäßigen Formen, Verformungen oder Hohlräumen. Diese Fähigkeit ist entscheidend für die Inspektion von Teilen mit glänzenden, gekrümmten oder komplexen Oberflächen, bei denen herkömmliche Sensoren gesättigt werden oder die Punktdichte verlieren können. Indem sie ein exaktes Volumenmodell bereitstellt, fungiert die 3D-Vision als das "Auge" des Systems und steuert die Entscheidungsfindung des Roboters in Echtzeit.
Verifizierbare Produktivitätsmetriken
Um die tatsächliche Auswirkungen der kollaborativen Robotik zu bewerten, ist es notwendig, sich auf verifizierbare Metriken wie die Umrüstzeit der Linie, die Fehlerquote und die Kosten pro produzierter Einheit zu konzentrieren. Cobots reduzieren die Zykluszeiten erheblich, indem sie sich wiederholende Aufgaben übernehmen und es menschlichen Operateuren ermöglichen, sich auf Tätigkeiten mit höherem Mehrwert zu konzentrieren. Ihre millimetergenaue Präzision verringert den Fehlerbereich in kritischen Prozessen, was zu einer direkten Verbesserung der Qualität und einer Reduzierung der Ausschüsse führt. Die Messung dieser Parameter vor und nach der Implementierung ermöglicht es, den Effekt der Automatisierung von anderen produktiven Variablen zu isolieren.
Die automatisierte Inspektion mit 3D-Vision reduziert die Inspektionszeiten und eliminiert die Subjektivität menschlicher Inspektoren. Dies erhöht nicht nur die Produktion, indem die Qualitätskontrolle beschleunigt wird, sondern verbessert auch die Rückverfolgbarkeit und die Objektivität der Ergebnisse. Die Kombination aus flexibler Handhabung und präziser Inspektion ermöglicht es Unternehmen, ein konstantes Arbeitstempo über 24 Stunden aufrechtzuerhalten, ohne Ermüdung, Ressourcen zu optimieren und menschliche Fehler in der Produktionslinie zu minimieren. Die Konsistenz der von diesen Systemen generierten Daten erleichtert die Identifizierung von Verschleiß- oder Abweichungstrends im Prozess.
Kontrast zwischen Herstellerzusagen und dokumentierten Ergebnissen
Robotikhersteller betonen oft die unübertroffene Präzision und das konstante Tempo der Roboter und behaupten, sie übertrafen die menschliche Kapazität bei Weitem. Dokumentierte Ergebnisse in spezifischen industriellen Implementierungen zeigen jedoch, dass Flexibilität nicht nur durch den Roboter, sondern durch die Integration von Greifersystemen, drahtloser Kommunikation und adaptiver Belichtungsalgorithmen erreicht wird. Die Möglichkeit, das Werkzeug am Armende zu personalisieren, ist ein entscheidender Faktor für die tatsächliche Flexibilität in der Anlage. Ein Roboter allein garantiert keine Effizienz; es ist das Ökosystem aus Zubehör und Software, das die Anpassung an verschiedene Geometrien und Materialien ohne umfangreiche Neuprogrammierung ermöglicht.
In der Praxis ermöglicht die Einführung von Cobots Unternehmen jeder Größe, ihre Produktivität zu verbessern, erfordert jedoch eine individuelle Beratung, um die Machbarkeit eines Automatisierungsprojekts zu untersuchen. Erfolgsgeschichten in Branchen wie Automobil, Lebensmittel oder Elektronik belegen, dass der Schlüssel nicht in der maximalen Geschwindigkeit des Roboters liegt, sondern in seiner Fähigkeit, sich an Produktionsvariationen anzupassen und in bestehende Arbeitsabläufe zu integrieren, ohne den Betrieb zu unterbrechen. Die Investition muss durch die Reduzierung von Engpässen und die Verbesserung der Anlagenverfügbarkeit gerechtfertigt werden, nicht nur durch die theoretische Geschwindigkeit des Aktuators.
Aktuelle Grenzen und technische Barrieren
Trotz der Fortschritte bestehen technische Barrieren bei der Integration der 3D-Vision mit bestimmten Materialien. Glänzende Oberflächen von Edelstahl- oder gefrästen Aluminiumkomponenten können den Sensor sättigen, wenn das Beleuchtungssystem die Intensität nicht dynamisch reguliert. Am anderen Extrem absorbieren schwarze Kunststoff- oder Kohlefaser-Composite-Teile einen Großteil des Lichts und reduzieren die Punktwolken-Dichte, wenn keine adaptiven Belichtungsalgorithmen verwendet werden. Diese Herausforderungen erfordern eine feine Kalibrierung und eine kontinuierliche Anpassung der Erfassungsparameter. Das Ignorieren dieser physikalischen Einschränkungen kann zu falsch-negativen Ergebnissen bei der Fehlererkennung führen und die Zuverlässigkeit des Qualitätskontrollsystems beeinträchtigen.
Darüber hinaus bleibt die Arbeitssicherheit eine Priorität, und obwohl Cobots bei Kontakt sofort anhalten, erfordert die Koexistenz mit Menschen eine strenge Risikobewertung. Die Schulung des Personals und die Vielseitigkeit der Arbeiter sind organisatorische Aspekte, die nicht ignoriert werden können. Der Übergang zur flexiblen Fertigung ist nicht nur eine technologische Frage, sondern auch eine Frage des Change Managements und der Anpassung der Produktionsprozesse an die neuen Fähigkeiten der automatisierten Systeme. Der langfristige Erfolg hängt von der Akzeptanz des menschlichen Teams und der Klarheit der neuen operativen Rollen ab.