Flexibilität bedeutet nicht nur, Teile zu wechseln
In einer Fertigungslinie bedeutet Flexibilität, auf relevante Produkt- oder Prozessvariationen zu reagieren, ohne die Anlage neu aufzubauen oder sich auf langwierige manuelle Anpassungen zu verlassen. Das Versprechen kann Formatwechsel, kleine Chargen, Teile mit variablen Positionen oder an verschiedene Modelle angepasste Inspektionen umfassen. Es gibt keine einzelne Definition, die ausreicht, um sie zu zertifizieren: Es muss spezifiziert werden, welche Variation zulässig ist und was funktionieren muss, wenn sie auftritt.
Die Kombination aus Robotik und 3D-Vision adressiert eine konkrete Aufgabe innerhalb dieses Problems: die Position und Geometrie eines Teils zu identifizieren und die Roboteraktion basierend auf der Beobachtung zu steuern. Dies kann nützlich sein, wenn ein Teil nicht immer an derselben Stelle ankommt. Es macht die gesamte Linie nicht automatisch flexibel: Zuführung, Werkzeug, Sicherheit, Qualitätskontrolle, Rezeptwechsel und die Anbindung an das Produktionssystem beeinflussen das Ergebnis ebenfalls.
Daher beginnt eine nützliche Bewertung mit dem tatsächlichen Prozess, nicht mit dem Technologie-Label. Es muss geklärt werden, welche Referenzen die Linie bearbeitet, welche Unterschiede zwischen ihnen bestehen, wie die Teile präsentiert werden und wie oft das Produkt gewechselt wird. Wenn das System nur mit einem Teil und einer festen Anordnung arbeitet, kann der Test Automatisierung demonstrieren, liefert aber wenig Beleg für die Anpassung an Vielfalt.
Was eine 3D-Vision-Demonstration beweist
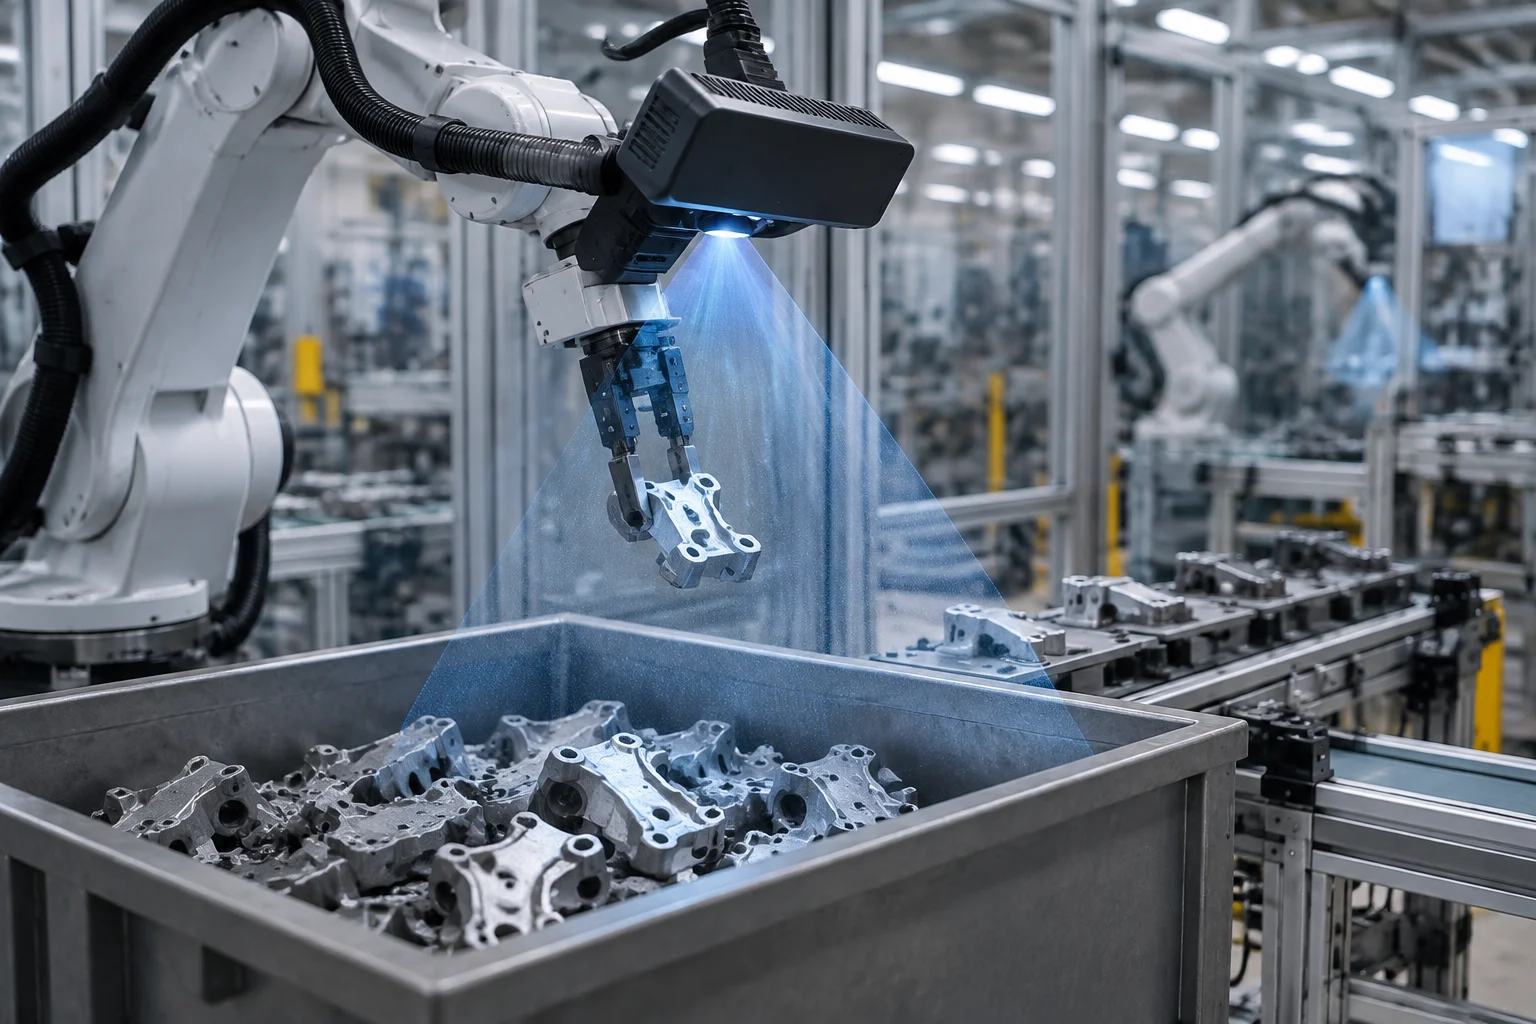
Die Dokumentation von Omron zu seinem FH-3D-System beschreibt eine Roboterführungs-Lösung zum Greifen von Teilen, einschließlich der Identifizierung von Schüttgut durch dreidimensionale Messung und Erkennung. Sie schlägt auch eine kompakte Montage und die Möglichkeit vor, den Sensor an einem Roboterarm zu installieren. Dies ist nützliche Information, um den angebotenen Funktionstyp zu verstehen, stammt aber vom Hersteller und entspricht keiner unabhängigen Bewertung der Ergebnisse in einer konkreten Anlage.
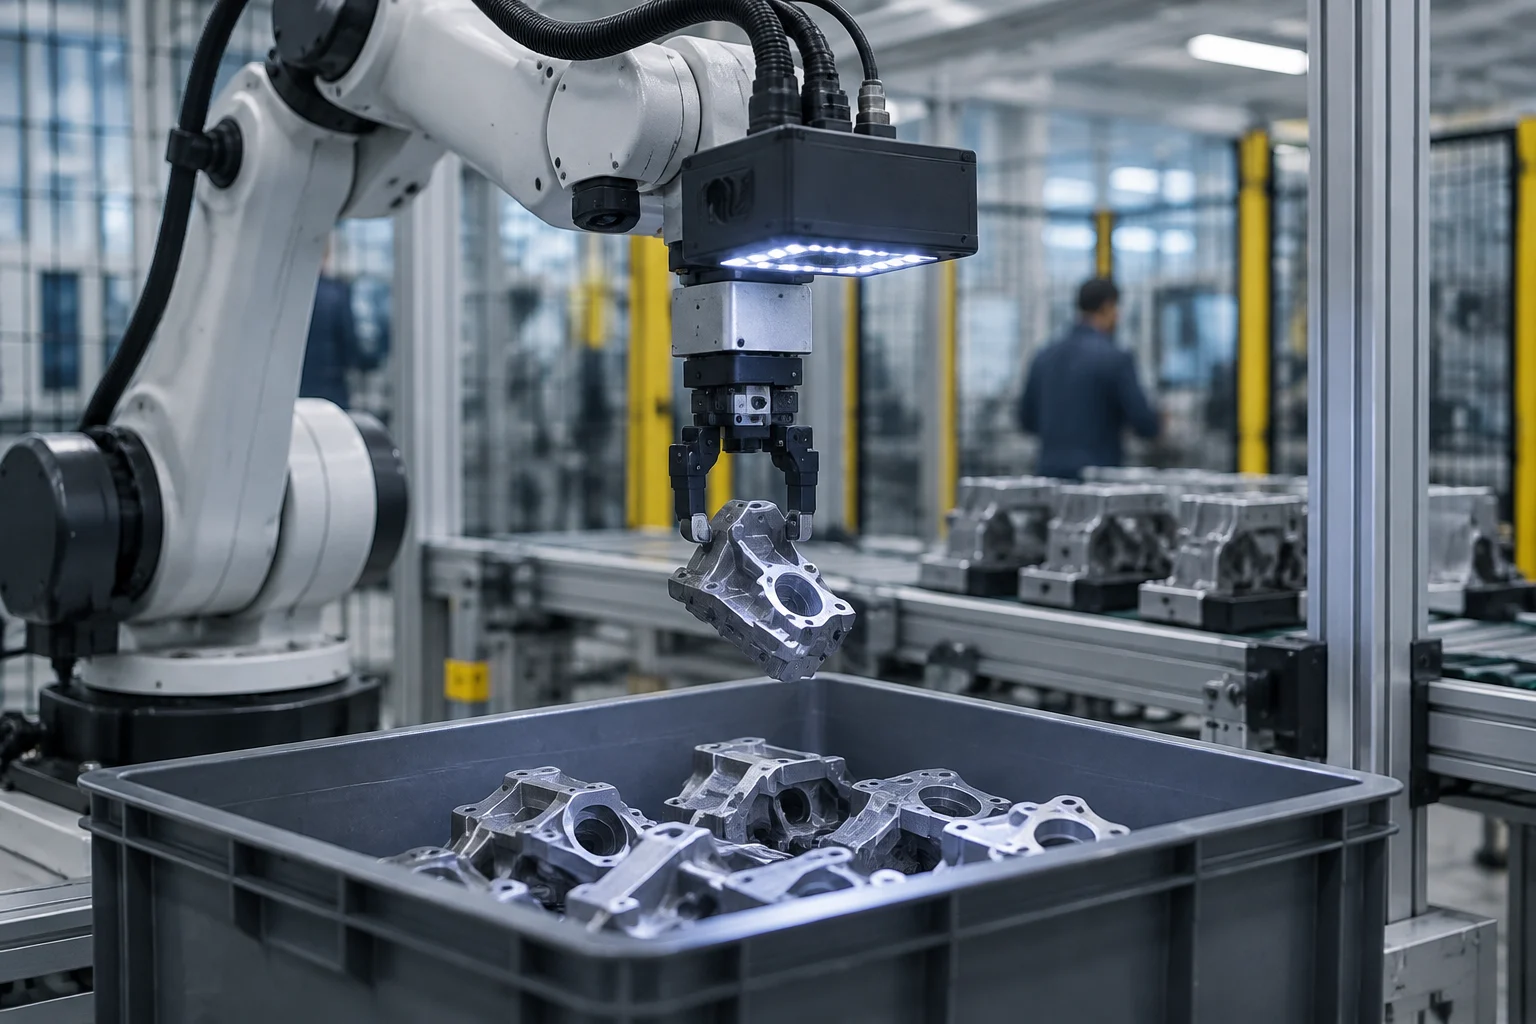
Funktional kann eine Demonstration zeigen, dass das System eine dreidimensionale Darstellung erhält, ein Teil in einer Szene lokalisiert und dem Roboter eine Position oder Orientierung zur Ausführung des Greifens liefert. Um zu bewerten, was das in einer Anwendung bedeutet, muss die vollständige Sequenz bekannt sein: Erfassung, Verarbeitung, Teilauswahl, Trajektorienberechnung, Greifen, Transport und Bestätigung, dass das Teil korrekt platziert wurde. Ein Video eines erfolgreichen Zyklus offenbart nicht allein, wie viele Versuche fehlschlagen oder was bei teilweise verdeckten oder überlappenden Teilen passiert.
Die visuelle Inspektion ist eine andere, separate Funktion. Sie kann Kameras, Beleuchtung und Bildverarbeitung nutzen, um Produktmerkmale zu klassifizieren oder zu erkennen, aber das Führen eines Greifens beweist keine Fehlererkennung. Wenn behauptet wird, dass eine Lösung Manipulation und Inspektion kombiniert, sollten getrennte Beweise für jede Aufgabe verlangt werden, einschließlich Akzeptanzkriterien, verwendeter Proben und der Behandlung zweifelhafter Ergebnisse.
Metriken zum Vergleich der Leistungsfähigkeit
Ein technischer Test sollte zunächst den Umfang der Teile und Bedingungen beschreiben. Das Zählen von Referenzen reicht nicht: Variationen in Größe, Oberfläche, Material, Orientierung, Schmutz, Reflexionen und Überlappung sind wichtig, ebenso wie die Präsentationsweise. Es muss auch geklärt werden, ob die Teile für den Test ausgewählt wurden oder die übliche Produktionsmischung repräsentieren. Die Abdeckung muss abgegrenzt werden, um die Extrapolation eines Ergebnisses von wenigen Teilen auf eine vollständige Familie zu vermeiden.
Anschließend muss die Leistung mit expliziten Nennern gemessen werden. Für die Identifizierung ist beispielsweise interessant, wie viele Gelegenheiten bewertet, wie viele korrekt lokalisiert und wie viele eine gültige Position für den Roboter geliefert haben. Für eine Fehlerinspektion müssen erkannte Fehler, übersehene Fehler und abgelehnte konforme Teile getrennt werden. Eine "Präzisions"-Zahl ohne Definition, Klassendistribution und Erfassungsbedingungen erlaubt keine Einschätzung des operativen Risikos.
Die Zykluszeit muss auch von einem vereinbarten Punkt zu einem anderen gemessen werden, einschließlich Erfassung, Berechnung, Bewegung, Greifen und Fehlerwiederherstellung, wo angemessen. Die Anzahl der Zyklen, die Variabilität und Pausen oder Neustarts müssen gemeldet werden. Der Durchschnitt allein kann intermittierende Ausfälle verbergen; Perzentile, fehlgeschlagene Zyklen und Wiederherstellungszeit helfen, zu schätzen, ob der Betrieb in das Takt der Linie passt.
Ein Bewertungsbogen kann mindestens verlangen:
- Abgedeckte Referenzen und Bedingungen, mit Beispielen für Variation und bekannte Grenzen.
- Erkennungs- oder Identifizierungsrate, Fehler, Fehlablehnungen und Berechnungsmethode.
- Zykluszeit, Zeitverteilung und Häufigkeit menschlicher Eingriffe.
- Testdauer, Anzahl der Zyklen, Produktwechsel und Vorfallprotokoll.
- Beleuchtungs-, Reinigungs- und Vibrationsbedingungen sowie Verfügbarkeit von Produktionsdaten.
Diese Indikatoren ersetzen keine Sicherheitsvalidierung oder Prozessfreigabe; sie helfen, zu präzisieren, was getestet wurde und was aussteht.
Demonstration, Pilot und Produktion sind nicht dasselbe
Der Beweis gewinnt an Wert, wenn er drei Ebenen unterscheidet. Eine funktionale Demonstration zeigt, dass eine Sequenz unter kontrollierten Bedingungen ausgeführt werden kann. Ein Pilot fügt einen Test in einer repräsentativen Umgebung hinzu, mit Teilen, Personal und Einschränkungen, die der geplanten Operation ähneln. Eine produktive Einführung erfordert zusätzlich die Dokumentation der kontinuierlichen Nutzung, der Wartungsbedingungen und der Reaktion auf Ausfälle. Jede Ebene stützt unterschiedliche Schlussfolgerungen und sie sollten nicht als äquivalent dargestellt werden.
Um zu prüfen, ob eine Lösung das Labor verlassen hat, müssen Daten gesucht werden, die Ort und Zeitraum des Tests, den betroffenen Prozess, die abgedeckten Referenzen und den Integrationsmodus mit der vorhandenen Ausrüstung identifizieren. Es ist auch wichtig zu wissen, wer den Test betrieben, wer die Ergebnisse verifiziert hat und ob ein Vergleich mit einer Baseline stattfand. Ein Fall, der nur als "entwickelte Lösung" oder "Automatisierungsprojekt" beschrieben wird, belegt allein keinen stabilen Produktionsbetrieb.
Die Integration kann der schwierige Punkt sein, selbst wenn Wahrnehmung und Manipulation in einer isolierten Station funktionieren. Es muss überprüft werden, wie Befehle mit der Zellsteuerung ausgetauscht werden, was passiert, wenn der Roboter ein Teil nicht findet, wie die Ablehnung verwaltet wird und ob das System nachvollziehbare Aufzeichnungen bewahrt. Auch die Bedingungen für sicheren Stopp und die Wiederherstellung nach einem Vorfall müssen definiert werden; diese Aspekte lassen sich nicht daraus ableiten, dass der Roboter in einer Demonstration erfolgreich Teile greift.
Was verfügbare Beweise sagen können und was nicht
Die bereitgestellten Quellen umfassen kommerzielle Dokumentation eines 3D-Vision-Systems, industrielle Aufklärungsseiten und Materialien von Tecnalia zu Automatisierung und flexibler Fabrik. Sie dienen der Beschreibung von Funktionen und Zielen, bieten aber keinen überprüfbaren Satz von Ergebnissen derselben Linie mit Metriken für Vielfalt, Fehler, Zyklus und Dauer. Sie erlauben keine Quantifizierung einer Produktivitäts- oder Qualitätsverbesserung noch die Bestätigung, dass eine bestimmte Fähigkeit unter Anlagenbedingungen aufrechterhalten wird.
Ein in Dialnet indexierter akademischer Bezug fasst eine Studie zur automatisierten visuellen Inspektion zusammen und erhebt Zahlen zur Fehlerreduktion in Industriezweigen. Allerdings zeigt das Abstract, dass die Analyse deskriptiv-korrelativ ist und auf Sekundärinformationen basiert; sie präsentiert im Datenblatt keine Validierung eines spezifischen Robot- und 3D-Vision-Systems. Daher sollten diese Zahlen nicht auf die Roboterführungs-Lösung übertragen oder als Garantie für eine bestimmte Installation behandelt werden.
Der nützlichste unabhängige Vergleich wäre ein Annahme- oder Bewertungsbericht, der Protokoll, Proben, Fehlerdefinition, Baseline und beobachtete Ergebnisse unter vergleichbaren Bedingungen beschreibt. Wenn Alternativen verglichen werden, sollten Teile, Beleuchtung, Takt und Qualitätskriterien konstant gehalten werden. Wenn dieses Material nicht existiert, ist die verantwortungsvolle Schlussfolgerung begrenzter: Die Technologie hat plausible Anwendungen und dokumentierte Funktionen, aber die lokale Leistungsfähigkeit bleibt zu beweisen.
Praktische Fragen vor der Investition
Für ein Operations- oder Engineering-Team ist die erste Entscheidung nicht, ob 3D-Vision abstrakt "flexibel" ist, sondern welche variable Aufgabe die Automatisierung verdient und was die aktuelle Kosten für ihre Lösung sind. Ein Fall mit unvorhersehbaren Orientierungen kann einen Führungstest rechtfertigen; ein anderer mit stabiler Präsentation kann mit einer einfacheren mechanischen Fixierung gelöst werden. Der Vergleich muss Formatwechsel, Wartung, Programmierung, Integration und Stillstandszeiten umfassen, zusätzlich zu den Gerätekosten.
Bevor ein Pilot genehmigt wird, sollte schriftlich vereinbart werden, welches Ergebnis als zufriedenstellend gilt: enthaltene Referenzen, minimale Identifizierungsrate, Ablehnungs- oder Fehlergrenzen, erforderlicher Zyklus und maximale Wiederherstellungszeit. Auch muss definiert werden, wer die Aufzeichnungen sammelt und wie Vorfälle überprüft werden. Ein vorab festgelegtes Akzeptanzkriterium verhindert, dass eine visuell überzeugende Demonstration nach Kenntnis des Ergebnisses mit anderen Regeln bewertet wird.
Die Schlussfolgerung ist praktisch: 3D-Vision und Robotik können Komponenten einer anpassungsfähigeren Linie sein, aber sie beweisen nicht allein, dass die Fabrik schnell das Produkt wechselt, die Qualität erhält oder die Produktion erhöht. Um diese Behauptungen zu stützen, sind repräsentative Tests, reproduzierbare Metriken und Integrationsbeweise erforderlich. Wenn diese fehlen, ist es vernünftig, die Fähigkeit als eine ingenieurtechnische Hypothese zu behandeln, die Validierung verdient, nicht als einen bereits bewiesenen Vorteil.