Flexibilidade não é apenas trocar de peça
Em uma linha de fabricação, flexibilidade significa responder a variações relevantes do produto ou do processo sem reconstruir a instalação nem depender de ajustes manuais prolongados. A promessa pode incluir mudanças de formato, lotes pequenos, peças que chegam em posições variáveis ou inspeções adaptadas a diferentes modelos. Não há uma definição única suficiente para certificá-la: é preciso especificar qual variação é admitida e o que deve continuar funcionando quando ela aparece.
A combinação de robótica e visão 3D aborda uma tarefa concreta dentro desse problema: identificar a posição e a geometria de uma peça e orientar a ação do robô com base no observado. Isso pode ser útil quando uma peça não chega sempre colocada da mesma maneira. Não transforma automaticamente toda a linha em flexível: alimentação, ferramenta, segurança, controle de qualidade, mudanças de receita e conexão com o sistema de produção também condicionam o resultado.
Por isso, uma avaliação útil começa pelo processo real, não pelo rótulo tecnológico. É preciso esclarecer quais referências a linha gerencia, quais diferenças existem entre elas, como as peças são apresentadas e com que frequência se muda de produto. Se o sistema só funciona com uma peça e uma disposição fixa, o teste pode demonstrar automação, mas traz pouca evidência de adaptação à variedade.
O que prova uma demonstração com visão 3D
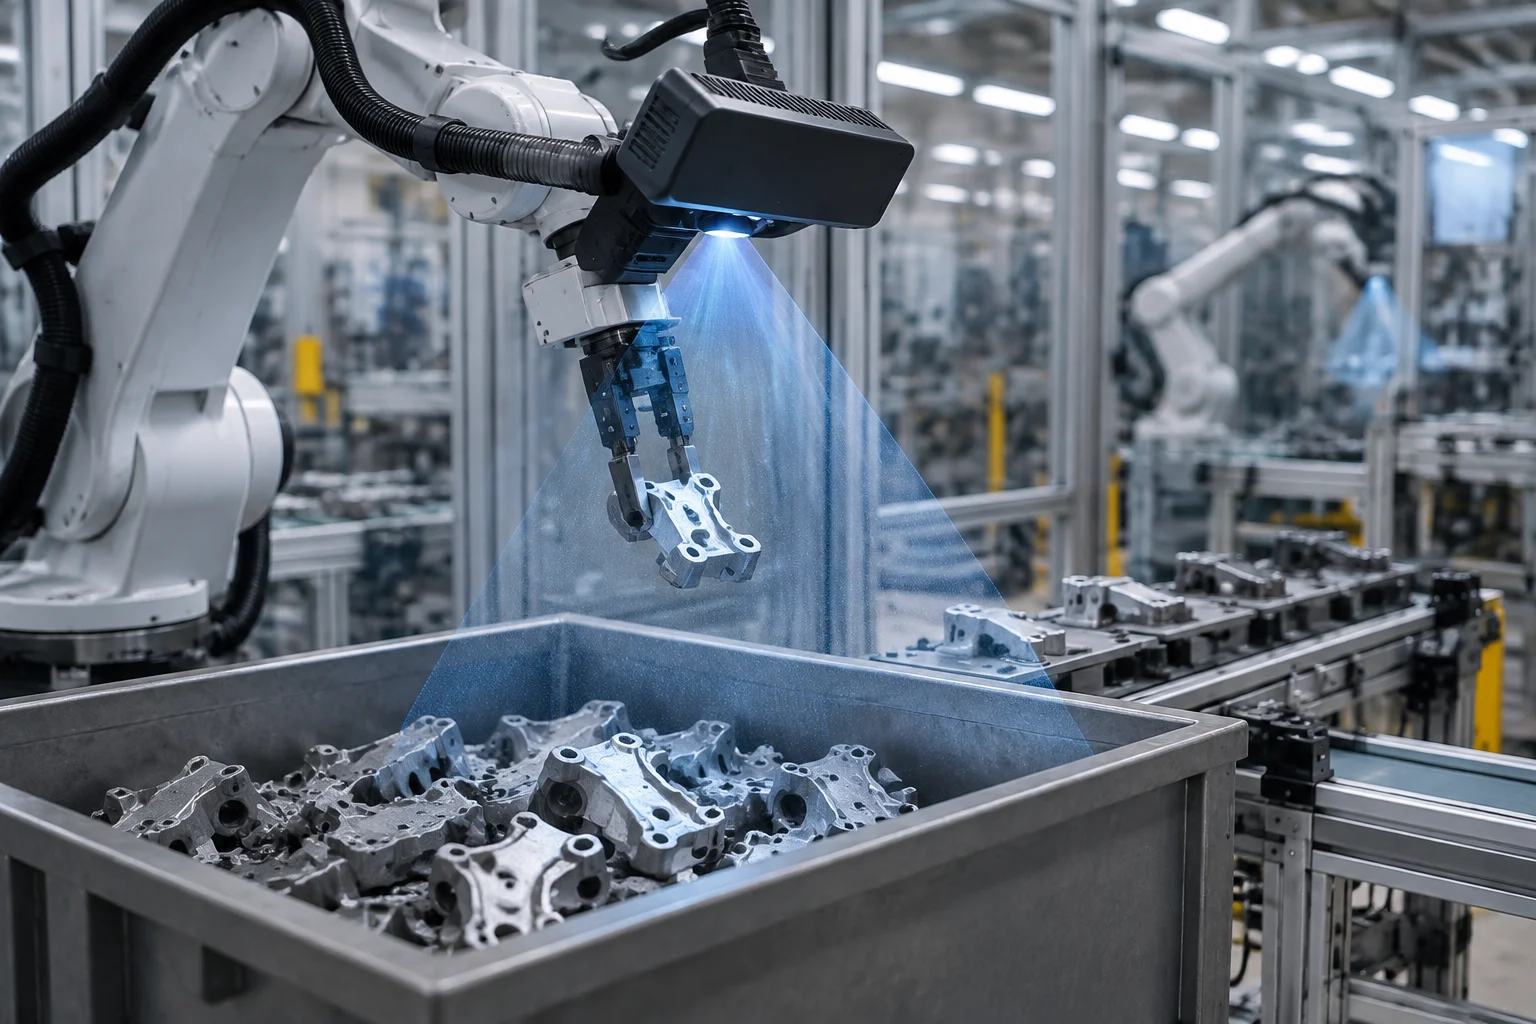
A documentação da Omron sobre seu sistema FH-3D descreve uma solução de guiamento robótico para coleta de peças, incluindo a identificação de peças a granel por medição e reconhecimento tridimensional. Também propõe uma montagem compacta e a possibilidade de instalar o sensor em um braço robótico. É uma informação útil para entender o tipo de função oferecida, mas vem do fabricante e não equivale a uma avaliação independente de resultados em uma planta concreta.
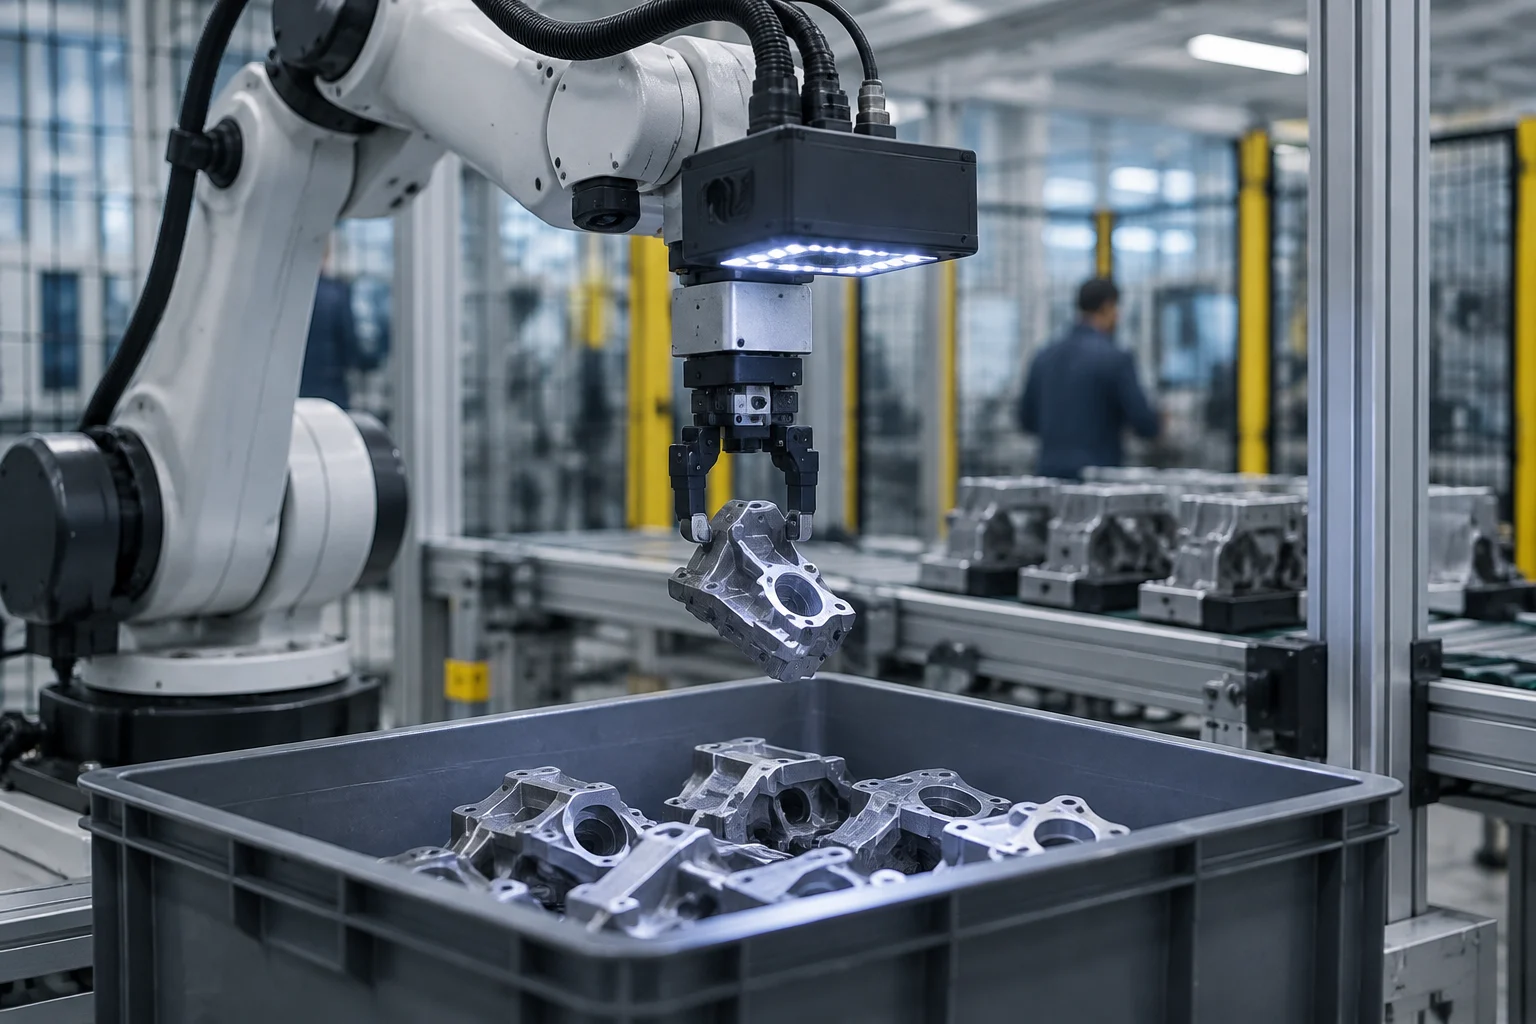
Em termos funcionais, uma demonstração pode mostrar que o sistema obtém uma representação tridimensional, localiza uma peça em uma cena e entrega ao robô uma posição ou orientação para executar a coleta. Para avaliar o que isso significa em uma aplicação, é preciso conhecer a sequência completa: captura, processamento, seleção de peça, cálculo de trajetória, pegada, transferência e confirmação de que a peça foi corretamente posicionada. Um vídeo de um ciclo bem-sucedido não revela por si só quantas tentativas falham nem o que acontece com peças parcialmente ocultas ou sobrepostas.
A inspeção visual constitui outra função distinta. Pode usar câmeras, iluminação e processamento de imagens para classificar ou detectar características de um produto, mas guiar uma coleta não demonstra detectar defeitos. Se se afirma que uma solução combina manipulação e inspeção, convém pedir evidência separada para cada tarefa, incluindo critérios de aceitação, amostras usadas e a forma de tratar resultados duvidosos.
Métricas que permitem comparar a capacidade
Um teste técnico deveria descrever primeiro o conjunto de peças e condições que cobre. Não basta contar referências: importam a variação de tamanho, acabamento, material, orientação, sujeira, reflexos e sobreposição, além da forma como são apresentadas. Também deve esclarecer-se se as peças foram selecionadas para o teste ou representam a mistura habitual de produção. A cobertura deve ser delimitada para evitar extrapolar um resultado de poucas peças para uma família completa.
Depois, é preciso medir o desempenho com denominadores explícitos. Para identificação, por exemplo, interessa quantas oportunidades foram avaliadas, quantas foram localizadas corretamente e quantas deram uma posição válida para o robô. Para uma inspeção de defeitos, devem separar-se defeitos detectados, defeitos omitidos e peças conformes rejeitadas. Um número de "precisão" sem definição, distribuição de classes e condições de captura não permite saber que risco operacional implica.
O tempo de ciclo também deve ser medido de um ponto acordado a outro, incluindo captura, cálculo, movimento, pegada e recuperação de erros quando apropriado. Deve informar-se o número de ciclos, a variabilidade e as pausas ou reinícios. A média sozinha pode ocultar falhas intermitentes; os percentis, os ciclos falhos e o tempo de recuperação ajudam a estimar se a operação cabe no ritmo da linha.
Uma ficha de avaliação pode pedir, no mínimo:
- Referências e condições cobertas, com exemplos de variação e limites conhecidos.
- Taxa de detecção ou identificação, falhas, falsas rejeições e método de cálculo.
- Tempo de ciclo, distribuição de tempos e frequência de intervenção humana.
- Duração do teste, número de ciclos, mudanças de produto e registro de incidentes.
- Condições de iluminação, limpeza, vibração e disponibilidade de dados de produção.
Esses indicadores não substituem uma validação de segurança nem uma aceitação de processo; ajudam a precisar o que foi testado e o que fica pendente.
Demonstração, piloto e produção não são a mesma coisa
A evidência ganha valor quando permite distinguir três níveis. Uma demonstração funcional ensina que uma sequência pode ser executada em condições controladas. Um piloto adiciona um teste em um ambiente representativo, com peças, pessoal e restrições similares às da operação prevista. Um despliegue produtivo requer além disso documentar o uso contínuo, as condições de manutenção e a resposta a falhas. Cada nível sustenta conclusões diferentes e não convém apresentá-los como equivalentes.
Para verificar se uma solução saiu do laboratório, é preciso buscar dados que identifiquem o lugar e o período do teste, o processo intervindo, as referências cobertas e o modo de integração com o equipamento existente. Também importa saber quem operou o teste, quem verificou os resultados e se houve comparação com uma linha de base. Um caso descrito apenas como "solução desenvolvida" ou "projeto de automação" não credencia por si só operação estável em produção.
A integração pode ser o ponto difícil mesmo quando percepção e manipulação funcionam em uma estação isolada. É preciso revisar como se trocam as ordens com o controle da célula, o que acontece quando o robô não encontra uma peça, como se gerencia a rejeição e se o sistema conserva registros rastreáveis. Também devem definir-se as condições de parada segura e a recuperação após um incidente; esses aspectos não se deduzem de que o robô colete peças com sucesso em uma demonstração.
O que a evidência disponível pode e não pode dizer
As fontes fornecidas incluem documentação comercial de um sistema de visão 3D, páginas de divulgação industrial e materiais da Tecnalia sobre automação e fábrica flexível. Servem para descrever funções e objetivos, mas não oferecem um conjunto verificável de resultados de uma mesma linha com métricas de variedade, falhas, ciclo e duração. Não permitem quantificar uma melhoria de produtividade ou qualidade nem confirmar que uma capacidade concreta se mantenha sob as condições de uma planta.
Uma referência acadêmica indexada no Dialnet resume um estudo de inspeção visual automatizada e recolhe cifras de redução de defeitos em setores industriais. No entanto, o resumo indica que a análise é descritivo-correlacional e se apoia em informação secundária; não apresenta na ficha uma validação de um sistema específico de robô e visão 3D. Portanto, essas cifras não devem ser transferidas para a solução de guiamento robótico nem tratadas como garantia para uma instalação particular.
O contraste independente mais útil seria um relatório de aceitação ou avaliação que descreva protocolo, amostras, definição de erros, linha de base e resultados observados em condições comparáveis. Se se comparam alternativas, convém manter constantes as peças, iluminação, ritmo e critérios de qualidade. Quando não existir esse material, a conclusão responsável é mais limitada: a tecnologia tem aplicações plausíveis e funções documentadas, mas o desempenho local continua por demonstrar.
Perguntas práticas antes de investir
Para uma equipe de operações ou engenharia, a decisão inicial não é se a visão 3D é "flexível" em abstrato, mas qual tarefa variável merece ser automatizada e qual é o custo atual de resolvê-la. Um caso com orientações imprevisíveis pode justificar um teste de guiamento; outro com apresentação estável talvez se resolva com uma fixação mecânica mais simples. A comparação deve incluir mudanças de formato, manutenção, programação, integração e tempos de parada, além do custo do equipamento.
Antes de autorizar um piloto, convém acordar por escrito qual resultado será considerado satisfatório: referências incluídas, taxa mínima de identificação, limites de rejeição ou falha, ciclo requerido e tempo máximo de recuperação. Também deve definir-se quem recolhe os registros e como se revisam os incidentes. Um critério de aceitação prévio evita que uma demonstração visualmente convincente seja avaliada com regras diferentes depois de conhecer o resultado.
A conclusão é prática: visão 3D e robótica podem ser componentes de uma linha mais adaptável, mas não provam por si sós que a fábrica muda de produto com rapidez, mantém a qualidade ou aumenta sua produção. Para sustentar essas afirmações são necessários testes representativos, métricas reproduzíveis e evidência de integração. Se faltarem, é prudente tratar a capacidade como uma hipótese de engenharia que merece validação, não como um benefício já demonstrado.