La flexibilité ne se résume pas au changement de pièce
Dans une ligne de fabrication, la flexibilité signifie répondre aux variations pertinentes du produit ou du processus sans reconstruire l'installation ni dépendre d'ajustements manuels prolongés. La promesse peut inclure des changements de format, des petits lots, des pièces arrivant en positions variables ou des inspections adaptées à différents modèles. Il n'existe pas de définition unique suffisante pour la certifier : il faut spécifier quelle variation est admise et ce qui doit continuer à fonctionner lorsqu'elle apparaît.
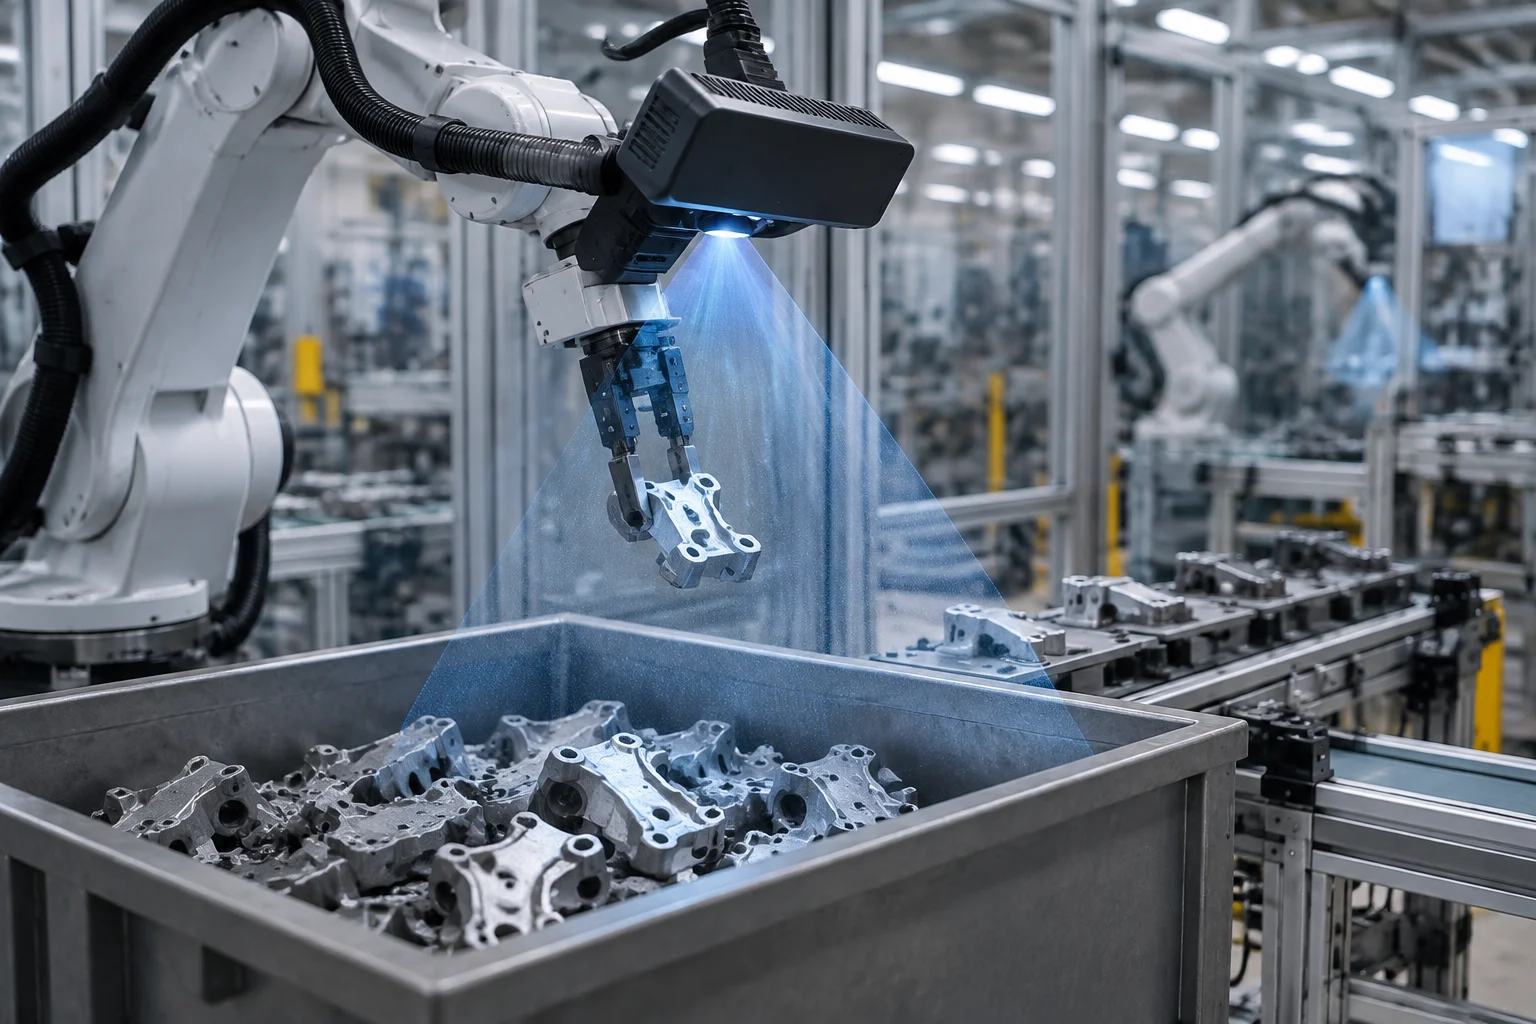
La combinaison de la robotique et de la vision 3D aborde une tâche concrète dans ce problème : identifier la position et la géométrie d'une pièce et orienter l'action du robot en fonction de l'observation. Cela peut être utile lorsqu'une pièce n'arrive pas toujours placée de la même manière. Cela ne transforme pas automatiquement toute la ligne en flexible : l'alimentation, l'outillage, la sécurité, le contrôle qualité, les changements de recette et la connexion au système de production conditionnent aussi le résultat.
Par conséquent, une évaluation utile commence par le processus réel, pas par l'étiquette technologique. Il faut clarifier quelles références la ligne gère, quelles différences existent entre elles, comment les pièces sont présentées et à quelle fréquence le produit change. Si le système ne fonctionne qu'avec une pièce et une disposition fixe, le test peut démontrer l'automatisation, mais apporte peu de preuves d'adaptation à la variété.
Ce que prouve une démonstration avec vision 3D
La documentation d'Omron sur son système FH-3D décrit une solution de guidage robotique pour la collecte de pièces, incluant l'identification de pièces en vrac par mesure et reconnaissance tridimensionnelle. Elle propose aussi un montage compact et la possibilité d'installer le capteur sur un bras robotique. C'est une information utile pour comprendre le type de fonction offerte, mais elle provient du fabricant et ne vaut pas une évaluation indépendante des résultats dans une usine concrète.
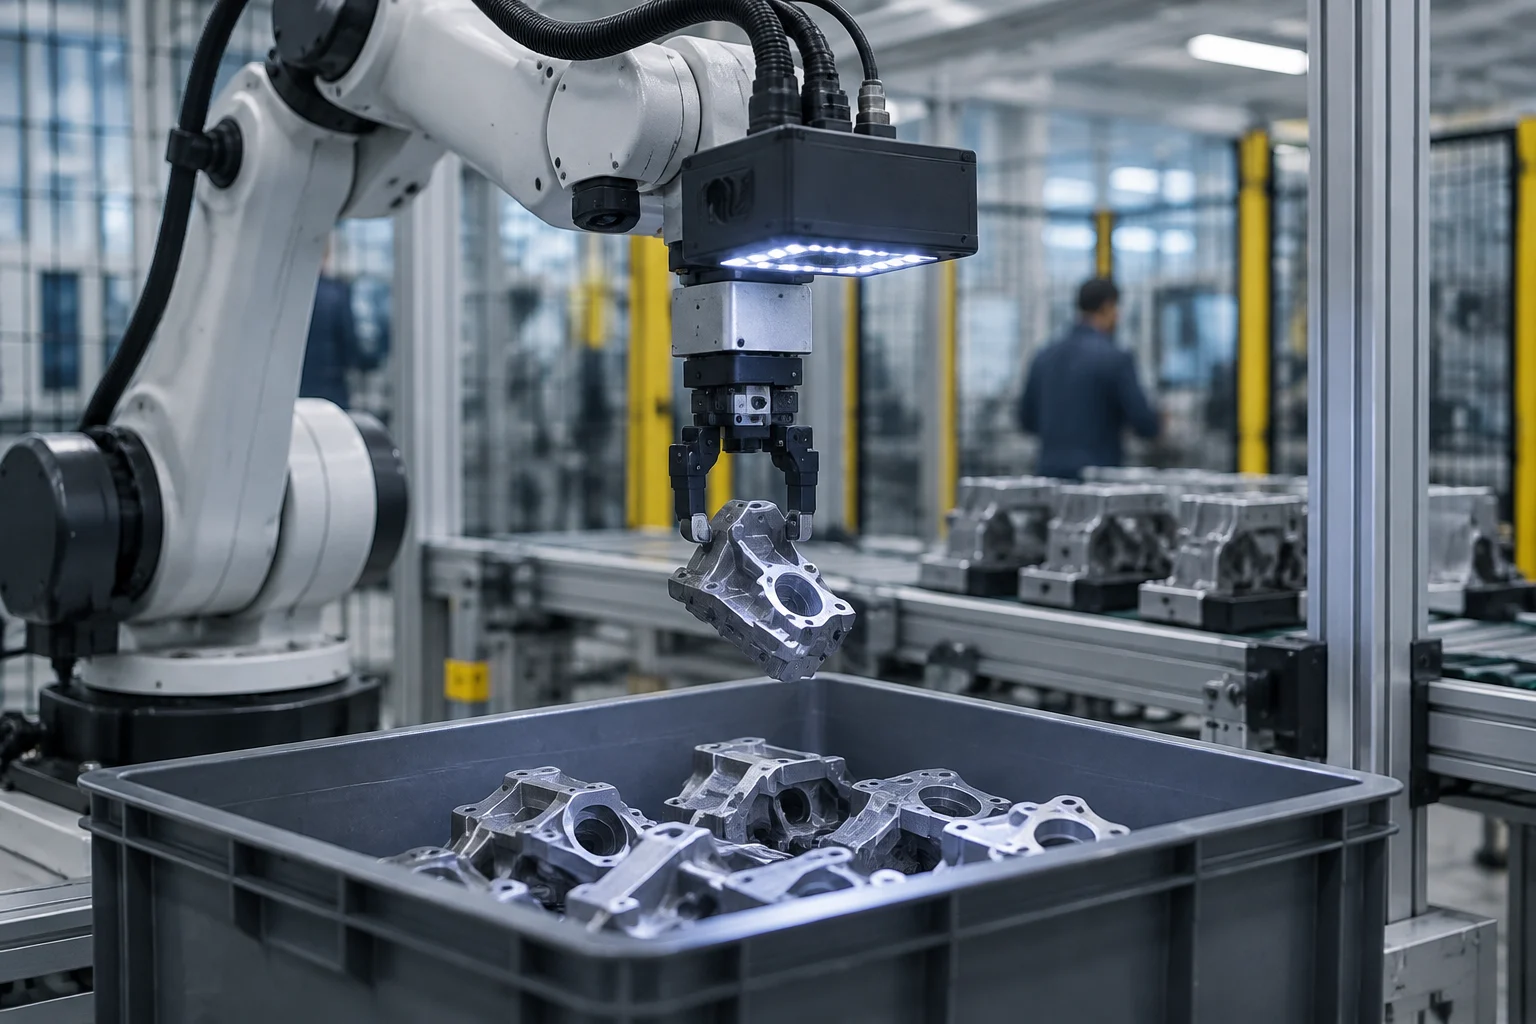
Fonctionnellement, une démonstration peut montrer que le système obtient une représentation tridimensionnelle, localise une pièce dans une scène et transmet au robot une position ou une orientation pour exécuter la collecte. Pour évaluer ce que cela signifie dans une application, il faut connaître la séquence complète : capture, traitement, sélection de pièce, calcul de trajectoire, préhension, transfert et confirmation que la pièce est correctement placée. Une vidéo d'un cycle réussi ne révèle pas à elle seule combien de tentatives échouent ni ce qui se passe avec des pièces partiellement masquées ou superposées.
L'inspection visuelle constitue une autre fonction distincte. Elle peut utiliser des caméras, un éclairage et un traitement d'images pour classifier ou détecter des caractéristiques d'un produit, mais guider une collecte ne démontre pas la détection de défauts. Si une solution affirme combiner manipulation et inspection, il convient de demander des preuves séparées pour chaque tâche, y compris les critères d'acceptation, les échantillons utilisés et la gestion des résultats douteux.
Métriques permettant de comparer la capacité
Un test technique doit d'abord décrire l'ensemble des pièces et conditions couvertes. Il ne suffit pas de compter les références : la variation de taille, finition, matériau, orientation, saleté, reflets et chevauchement importe, ainsi que la manière dont elles sont présentées. Il doit aussi être clarifié si les pièces ont été sélectionnées pour le test ou représentent le mélange habituel de production. La couverture doit être délimitée pour éviter d'extrapoler un résultat de quelques pièces à une famille complète.
Ensuite, il faut mesurer la performance avec des dénominateurs explicites. Pour l'identification, par exemple, il est intéressant de savoir combien d'opportunités ont été évaluées, combien ont été localisées correctement et combien ont fourni une position valide pour le robot. Pour une inspection de défauts, il faut séparer les défauts détectés, les défauts omis et les pièces conformes rejetées. Un chiffre de « précision » sans définition, distribution de classes et conditions de capture ne permet pas de savoir quel risque opérationnel il implique.
Le temps de cycle doit aussi être mesuré d'un point convenu à un autre, incluant la capture, le calcul, le mouvement, la préhension et la récupération d'erreurs le cas échéant. Le nombre de cycles, la variabilité et les pauses ou redémarrages doivent être signalés. La moyenne seule peut masquer des pannes intermittentes ; les percentiles, les cycles échoués et le temps de récupération aident à estimer si l'opération tient dans le rythme de la ligne.
Une fiche d'évaluation peut demander, au minimum :
- Références et conditions couvertes, avec exemples de variation et limites connues.
- Taux de détection ou d'identification, échecs, faux rejets et méthode de calcul.
- Temps de cycle, distribution des temps et fréquence d'intervention humaine.
- Durée du test, nombre de cycles, changements de produit et journal des incidents.
- Conditions d'éclairage, nettoyage, vibration et disponibilité des données de production.
Ces indicateurs ne remplacent pas une validation de sécurité ni une acceptation de processus ; ils aident à préciser ce qui a été testé et ce qui reste à faire.
Démonstration, pilote et production ne sont pas la même chose
La preuve gagne en valeur lorsqu'elle permet de distinguer trois niveaux. Une démonstration fonctionnelle enseigne qu'une séquence peut s'exécuter dans des conditions contrôlées. Un pilote ajoute un test dans un environnement représentatif, avec des pièces, du personnel et des restrictions similaires à l'opération prévue. Un déploiement productif exige en plus de documenter l'usage continu, les conditions de maintenance et la réponse aux pannes. Chaque niveau soutient des conclusions différentes et il ne faut pas les présenter comme équivalents.
Pour vérifier si une solution a quitté le laboratoire, il faut chercher des données identifiant le lieu et la période du test, le processus concerné, les références couvertes et le mode d'intégration avec l'équipement existant. Il importe aussi de savoir qui a opéré le test, qui a vérifié les résultats et s'il y a eu comparaison avec une ligne de base. Un cas décrit uniquement comme « solution développée » ou « projet d'automatisation » ne certifie pas à lui seul une opération stable en production.
L'intégration peut être le point difficile même lorsque la perception et la manipulation fonctionnent dans une station isolée. Il faut revoir comment les ordres sont échangés avec le contrôle de la cellule, ce qui se passe lorsque le robot ne trouve pas une pièce, comment le rejet est géré et si le système conserve des registres traçables. Les conditions d'arrêt sûr et la récupération après un incident doivent aussi être définies ; ces aspects ne se déduisent pas du fait que le robot collecte des pièces avec succès dans une démonstration.
Ce que les preuves disponibles peuvent et ne peuvent pas dire
Les sources fournies incluent une documentation commerciale d'un système de vision 3D, des pages de vulgarisation industrielle et des matériaux de Tecnalia sur l'automatisation et l'usine flexible. Elles servent à décrire les fonctions et objectifs, mais n'offrent pas un ensemble vérifiable de résultats d'une même ligne avec des métriques de variété, d'échecs, de cycle et de durée. Elles ne permettent pas de quantifier une amélioration de productivité ou de qualité ni de confirmer qu'une capacité spécifique se maintienne dans les conditions d'une usine.
Une référence académique indexée sur Dialnet résume une étude d'inspection visuelle automatisée et recueille des chiffres de réduction des défauts dans des secteurs industriels. Cependant, l'abstract indique que l'analyse est descriptive-corrélationnelle et s'appuie sur des informations secondaires ; elle ne présente pas dans la fiche une validation d'un système spécifique de robot et vision 3D. Par conséquent, ces chiffres ne doivent pas être transférés à la solution de guidage robotique ni traités comme une garantie pour une installation particulière.
Le contraste indépendant le plus utile serait un rapport d'acceptation ou d'évaluation décrivant le protocole, les échantillons, la définition des erreurs, la ligne de base et les résultats observés dans des conditions comparables. Si des alternatives sont comparées, il convient de maintenir constantes les pièces, l'éclairage, le rythme et les critères de qualité. Lorsque ce matériel n'existe pas, la conclusion responsable est plus limitée : la technologie a des applications plausibles et des fonctions documentées, mais la performance locale reste à démontrer.
Questions pratiques avant d'investir
Pour une équipe d'opérations ou d'ingénierie, la décision initiale n'est pas si la vision 3D est « flexible » en abstrait, mais quelle tâche variable mérite d'être automatisée et quel est le coût actuel pour la résoudre. Un cas avec des orientations imprévisibles peut justifier un test de guidage ; un autre avec une présentation stable peut se résoudre avec une fixation mécanique plus simple. La comparaison doit inclure les changements de format, la maintenance, la programmation, l'intégration et les temps d'arrêt, en plus du coût de l'équipement.
Avant d'autoriser un pilote, il convient de convenir par écrit quel résultat sera considéré satisfaisant : références incluses, taux minimal d'identification, limites de rejet ou d'échec, cycle requis et temps maximal de récupération. Il doit aussi être défini qui collecte les registres et comment les incidents sont revus. Un critère d'acceptation préalable évite qu'une démonstration visuellement convaincante soit évaluée avec des règles différentes après avoir connu le résultat.
La conclusion est pratique : la vision 3D et la robotique peuvent être des composants d'une ligne plus adaptable, mais elles ne prouvent pas à elles seules que l'usine change de produit rapidement, maintient la qualité ou augmente sa production. Pour soutenir ces affirmations, des tests représentatifs, des métriques reproductibles et des preuves d'intégration sont nécessaires. S'ils manquent, il est prudent de traiter la capacité comme une hypothèse d'ingénierie méritant validation, pas comme un bénéfice déjà démontré.