Flexibilidad no es solo cambiar de pieza
En una línea de fabricación, flexibilidad significa poder responder a variaciones relevantes del producto o del proceso sin reconstruir la instalación ni depender de ajustes manuales prolongados. La promesa puede incluir cambios de formato, lotes pequeños, piezas que llegan con posiciones variables o inspecciones adaptadas a distintos modelos. No hay una definición única que baste para certificarla: hace falta especificar qué variación se admite y qué debe seguir funcionando cuando aparece.
La combinación de robótica y visión 3D aborda una tarea concreta dentro de ese problema: identificar la posición y la geometría de una pieza y orientar la acción del robot en función de lo observado. Esto puede ser útil cuando una pieza no llega siempre colocada de la misma manera. No convierte automáticamente toda la línea en flexible: alimentación, herramienta, seguridad, control de calidad, cambios de receta y conexión con el sistema de producción también condicionan el resultado.
Por eso, una evaluación útil empieza por el proceso real, no por la etiqueta tecnológica. Hay que aclarar qué referencias maneja la línea, qué diferencias existen entre ellas, cómo se presentan las piezas y con qué frecuencia se cambia de producto. Si el sistema solo trabaja con una pieza y una disposición fija, la prueba puede demostrar automatización, pero aporta poca evidencia sobre adaptación a variedad.
Qué prueba una demostración con visión 3D
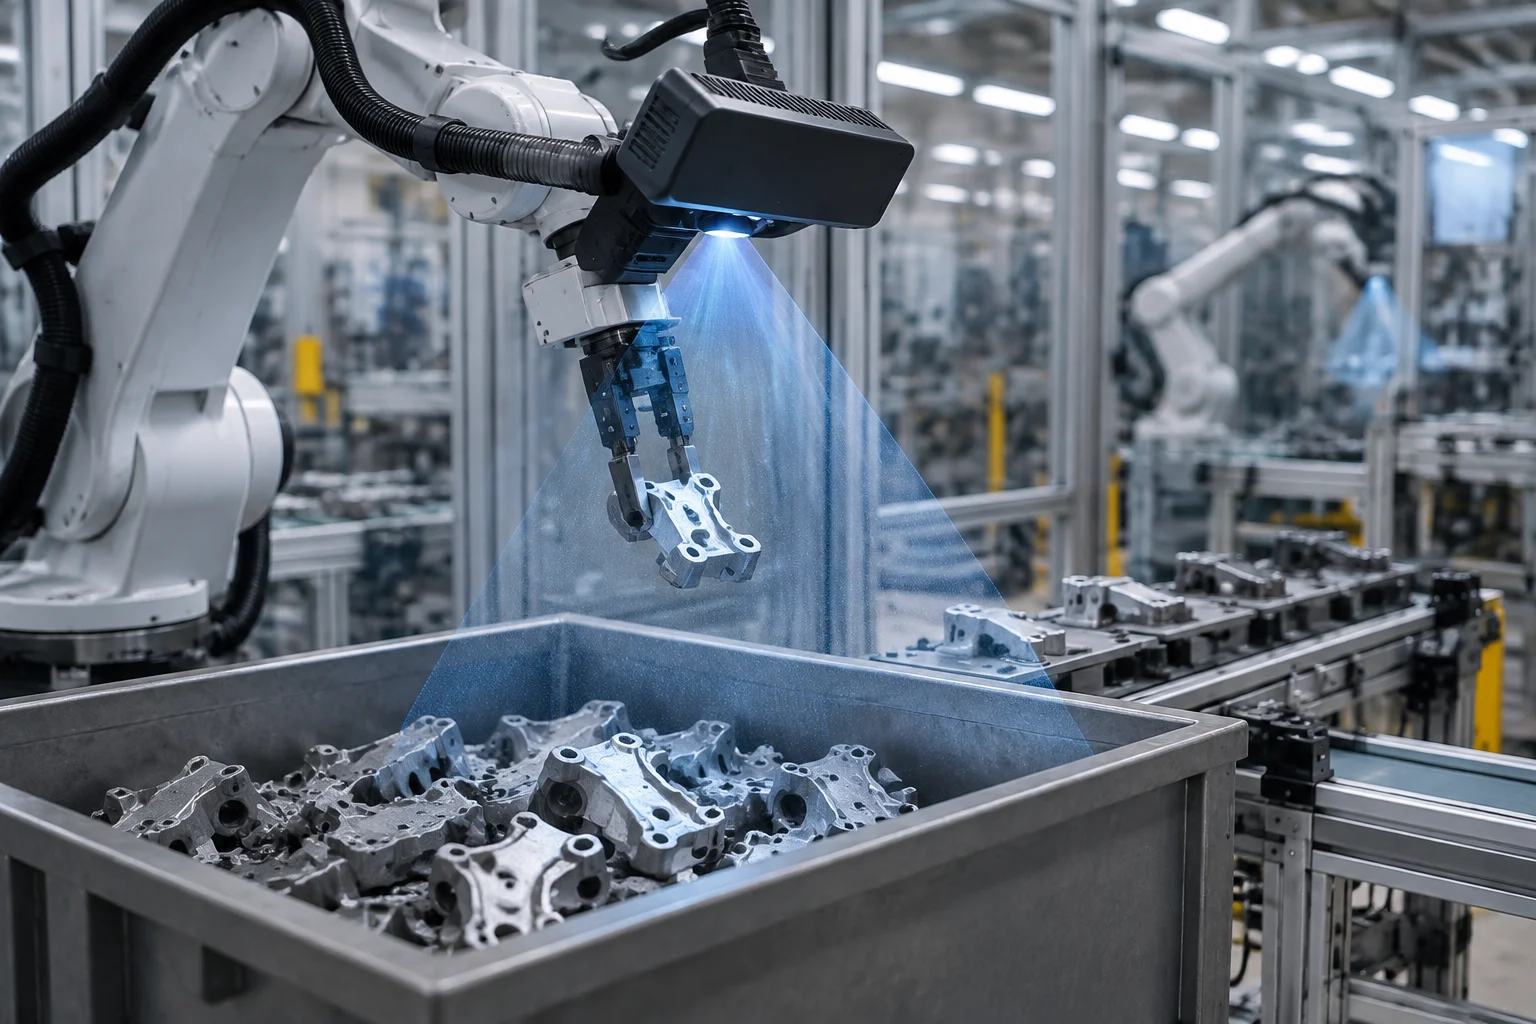
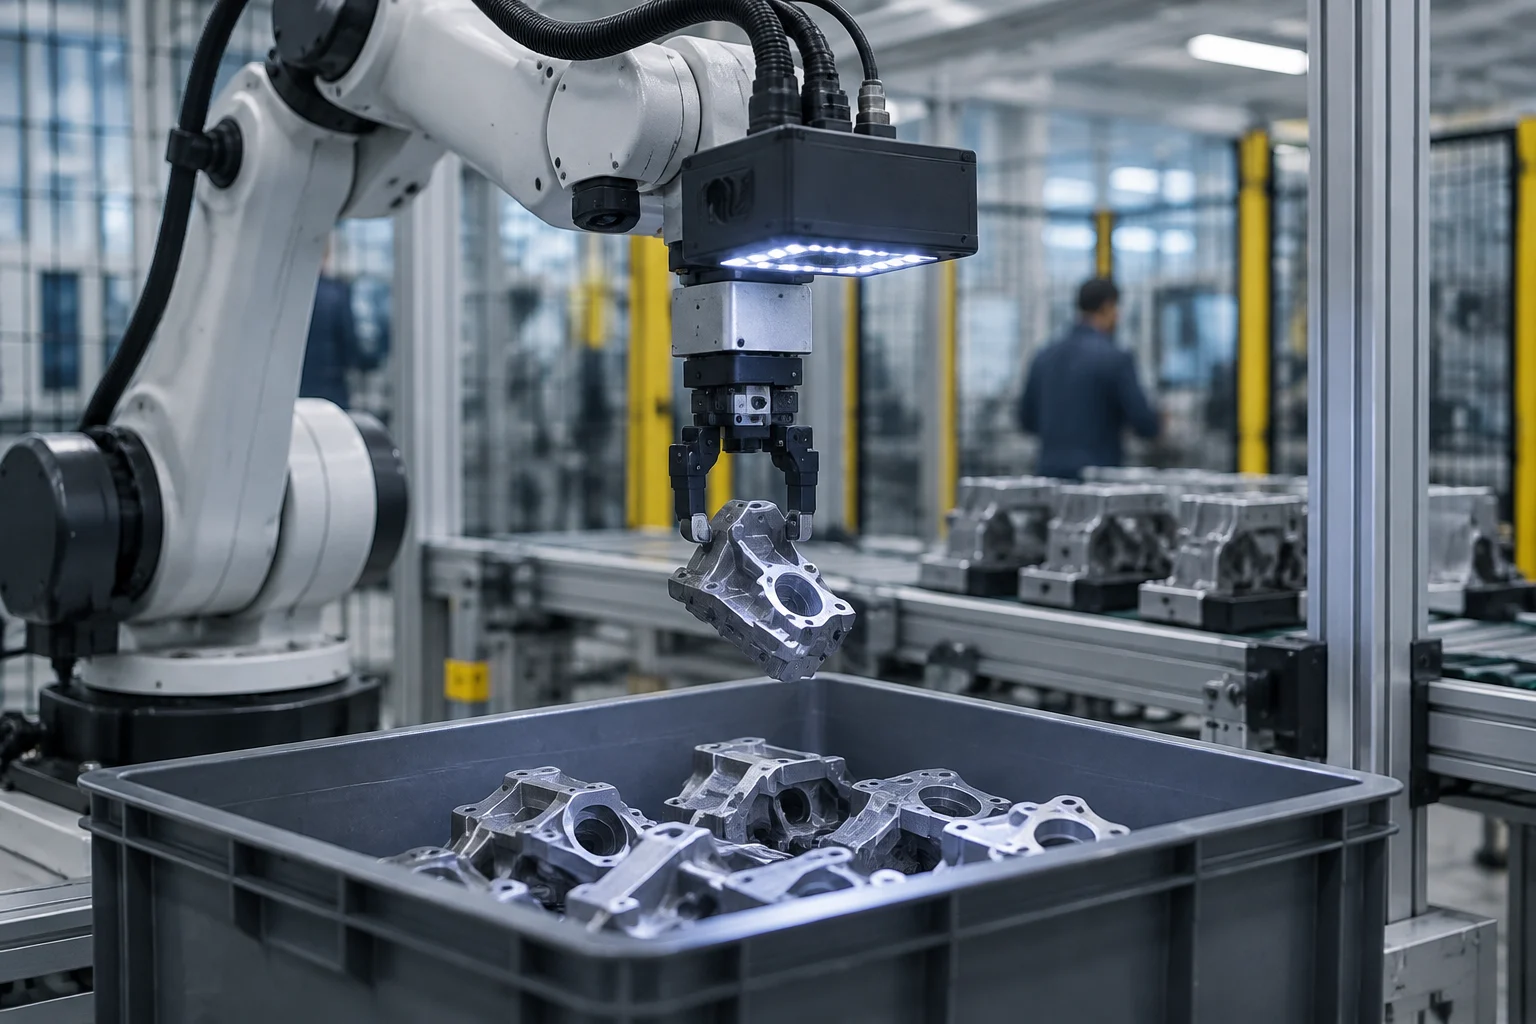
La documentación de Omron sobre su sistema FH-3D describe una solución de guiado robótico para recoger piezas, incluida la identificación de piezas a granel mediante medición y reconocimiento tridimensional. También plantea un montaje compacto y la posibilidad de instalar el sensor en un brazo robótico. Es información útil para entender el tipo de función que se ofrece, pero procede del fabricante y no equivale a una evaluación independiente de resultados en una planta concreta.
En términos funcionales, una demostración puede mostrar que el sistema obtiene una representación tridimensional, localiza una pieza dentro de una escena y entrega al robot una posición u orientación para ejecutar la recogida. Para valorar qué significa eso en una aplicación, hay que conocer la secuencia completa: captura, procesamiento, selección de pieza, cálculo de trayectoria, agarre, traslado y confirmación de que la pieza quedó correctamente situada. Un vídeo de un ciclo exitoso no revela por sí solo cuántos intentos fallan ni qué ocurre ante piezas parcialmente ocultas o superpuestas.
La inspección visual constituye otra función distinta. Puede emplear cámaras, iluminación y procesamiento de imágenes para clasificar o detectar características de un producto, pero guiar una recogida no demuestra detectar defectos. Si se afirma que una solución combina manipulación e inspección, conviene pedir evidencia separada para cada tarea, incluidos los criterios de aceptación, las muestras usadas y la forma de tratar resultados dudosos.
Métricas que permiten comparar la capacidad
Una prueba técnica debería describir primero el conjunto de piezas y condiciones que cubre. No basta con contar referencias: importan la variación de tamaño, acabado, material, orientación, suciedad, reflejos y solapamiento, además de la forma en que se presentan. También debe aclararse si las piezas fueron seleccionadas para la prueba o representan la mezcla habitual de producción. La cobertura debe quedar delimitada para evitar extrapolar un resultado de pocas piezas a una familia completa.
Después, hay que medir el desempeño con denominadores explícitos. Para identificación, por ejemplo, interesa cuántas oportunidades se evaluaron, cuántas se localizaron correctamente y cuántas dieron una posición válida para el robot. Para una inspección de defectos, se deben separar defectos detectados, defectos omitidos y piezas conformes rechazadas. Una cifra de “precisión” sin definición, distribución de clases y condiciones de captura no permite saber qué riesgo operativo implica.
El tiempo de ciclo también debe medirse desde un punto acordado hasta otro, incluyendo captura, cálculo, movimiento, agarre y recuperación de errores cuando corresponda. Debe informarse el número de ciclos, la variabilidad y las pausas o reinicios. La media sola puede ocultar fallos intermitentes; los percentiles, los ciclos fallidos y el tiempo de recuperación ayudan a estimar si la operación cabe en el ritmo de la línea.
Una ficha de evaluación puede pedir, como mínimo:
- Referencias y condiciones cubiertas, con ejemplos de variación y límites conocidos.
- Tasa de detección o identificación, fallos, falsos rechazos y método de cálculo.
- Tiempo de ciclo, distribución de tiempos y frecuencia de intervención humana.
- Duración de la prueba, número de ciclos, cambios de producto y registro de incidencias.
- Condiciones de iluminación, limpieza, vibración y disponibilidad de datos de producción.
Estos indicadores no sustituyen una validación de seguridad ni una aceptación de proceso; ayudan a precisar qué se probó y qué queda pendiente.
Demostración, piloto y producción no son lo mismo
La evidencia gana valor cuando permite distinguir tres niveles. Una demostración funcional enseña que una secuencia puede ejecutarse en condiciones controladas. Un piloto añade una prueba en un entorno representativo, con piezas, personal y restricciones similares a las de la operación prevista. Un despliegue productivo requiere además documentar el uso continuado, las condiciones de mantenimiento y la respuesta ante fallos. Cada nivel respalda conclusiones diferentes y no conviene presentarlos como equivalentes.
Para comprobar si una solución ha salido del laboratorio, hay que buscar datos que identifiquen el lugar y el periodo de prueba, el proceso intervenido, las referencias cubiertas y el modo de integración con el equipo existente. También importa saber quién operó la prueba, quién verificó los resultados y si hubo comparación con una línea de base. Un caso descrito únicamente como “solución desarrollada” o “proyecto de automatización” no acredita por sí mismo operación estable en producción.
La integración puede ser el punto difícil incluso cuando percepción y manipulación funcionan en una estación aislada. Hay que revisar cómo se intercambian las órdenes con el control de la célula, qué ocurre cuando el robot no encuentra una pieza, cómo se gestiona el rechazo y si el sistema conserva registros trazables. También deben definirse las condiciones de parada segura y la recuperación tras una incidencia; esos aspectos no se deducen de que el robot recoja piezas con éxito en una demostración.
Qué puede y qué no puede decir la evidencia disponible
Las fuentes aportadas incluyen documentación comercial de un sistema de visión 3D, páginas de divulgación industrial y materiales de Tecnalia sobre automatización y fábrica flexible. Sirven para describir funciones y objetivos, pero no ofrecen un conjunto verificable de resultados de una misma línea con métricas de variedad, fallos, ciclo y duración. No permiten cuantificar una mejora de productividad o calidad ni confirmar que una capacidad concreta se mantenga bajo las condiciones de una planta.
Una referencia académica indexada en Dialnet resume un estudio de inspección visual automatizada y recoge cifras de reducción de defectos en sectores industriales. Sin embargo, el resumen indica que el análisis es descriptivo-correlacional y se apoya en información secundaria; no presenta en la ficha una validación de un sistema específico de robot y visión 3D. Por tanto, esas cifras no deben trasladarse a la solución de guiado robótico ni tratarse como garantía para una instalación particular.
El contraste independiente más útil sería un informe de aceptación o evaluación que describa protocolo, muestras, definición de errores, línea de base y resultados observados en condiciones comparables. Si se comparan alternativas, conviene mantener constantes las piezas, iluminación, ritmo y criterios de calidad. Cuando no exista ese material, la conclusión responsable es más limitada: la tecnología tiene aplicaciones plausibles y funciones documentadas, pero el rendimiento local sigue por demostrar.
Preguntas prácticas antes de invertir
Para un equipo de operaciones o ingeniería, la decisión inicial no es si la visión 3D es “flexible” en abstracto, sino qué tarea variable merece automatizarse y cuál es el coste actual de resolverla. Un caso con orientaciones impredecibles puede justificar una prueba de guiado; otro con presentación estable quizá se resuelva con una fijación mecánica más sencilla. La comparación debe incluir cambios de formato, mantenimiento, programación, integración y tiempos de parada, además del coste del equipo.
Antes de autorizar un piloto, conviene acordar por escrito qué resultado se considerará satisfactorio: referencias incluidas, tasa mínima de identificación, límites de rechazo o fallo, ciclo requerido y tiempo máximo de recuperación. También debe definirse quién recopila los registros y cómo se revisan las incidencias. Un criterio de aceptación previo evita que una demostración visualmente convincente se evalúe con reglas distintas después de conocer el resultado.
La conclusión es práctica: visión 3D y robótica pueden ser componentes de una línea más adaptable, pero no prueban por sí solas que la fábrica cambie de producto con rapidez, mantenga la calidad o aumente su producción. Para sostener esas afirmaciones se necesitan pruebas representativas, métricas reproducibles y evidencia de integración. Si faltan, lo prudente es tratar la capacidad como una hipótesis de ingeniería que merece validación, no como un beneficio ya demostrado.