La flessibilità non è solo cambiare pezzo
In una linea di produzione, la flessibilità significa rispondere a variazioni rilevanti del prodotto o del processo senza ricostruire l'installazione né dipendere da aggiustamenti manuali prolungati. La promessa può includere cambi di formato, lotti piccoli, pezzi che arrivano in posizioni variabili o ispezioni adattate a diversi modelli. Non esiste una definizione unica sufficiente per certificarla: bisogna specificare quale variazione è ammessa e cosa deve continuare a funzionare quando appare.
La combinazione di robotica e visione 3D affronta un compito specifico all'interno di questo problema: identificare la posizione e la geometria di un pezzo e orientare l'azione del robot in base a ciò che si osserva. Questo può essere utile quando un pezzo non arriva sempre posizionato allo stesso modo. Non trasforma automaticamente l'intera linea in flessibile: alimentazione, utensili, sicurezza, controllo qualità, cambi di ricetta e connessione con il sistema di produzione condizionano anche il risultato.
Per questo, una valutazione utile inizia dal processo reale, non dall'etichetta tecnologica. Bisogna chiarire quali referenze gestisce la linea, quali differenze esistono tra esse, come vengono presentati i pezzi e con quale frequenza si cambia prodotto. Se il sistema lavora solo con un pezzo e una disposizione fissa, il test può dimostrare l'automazione, ma fornisce poche prove di adattamento alla varietà.
Cosa dimostra una dimostrazione con visione 3D
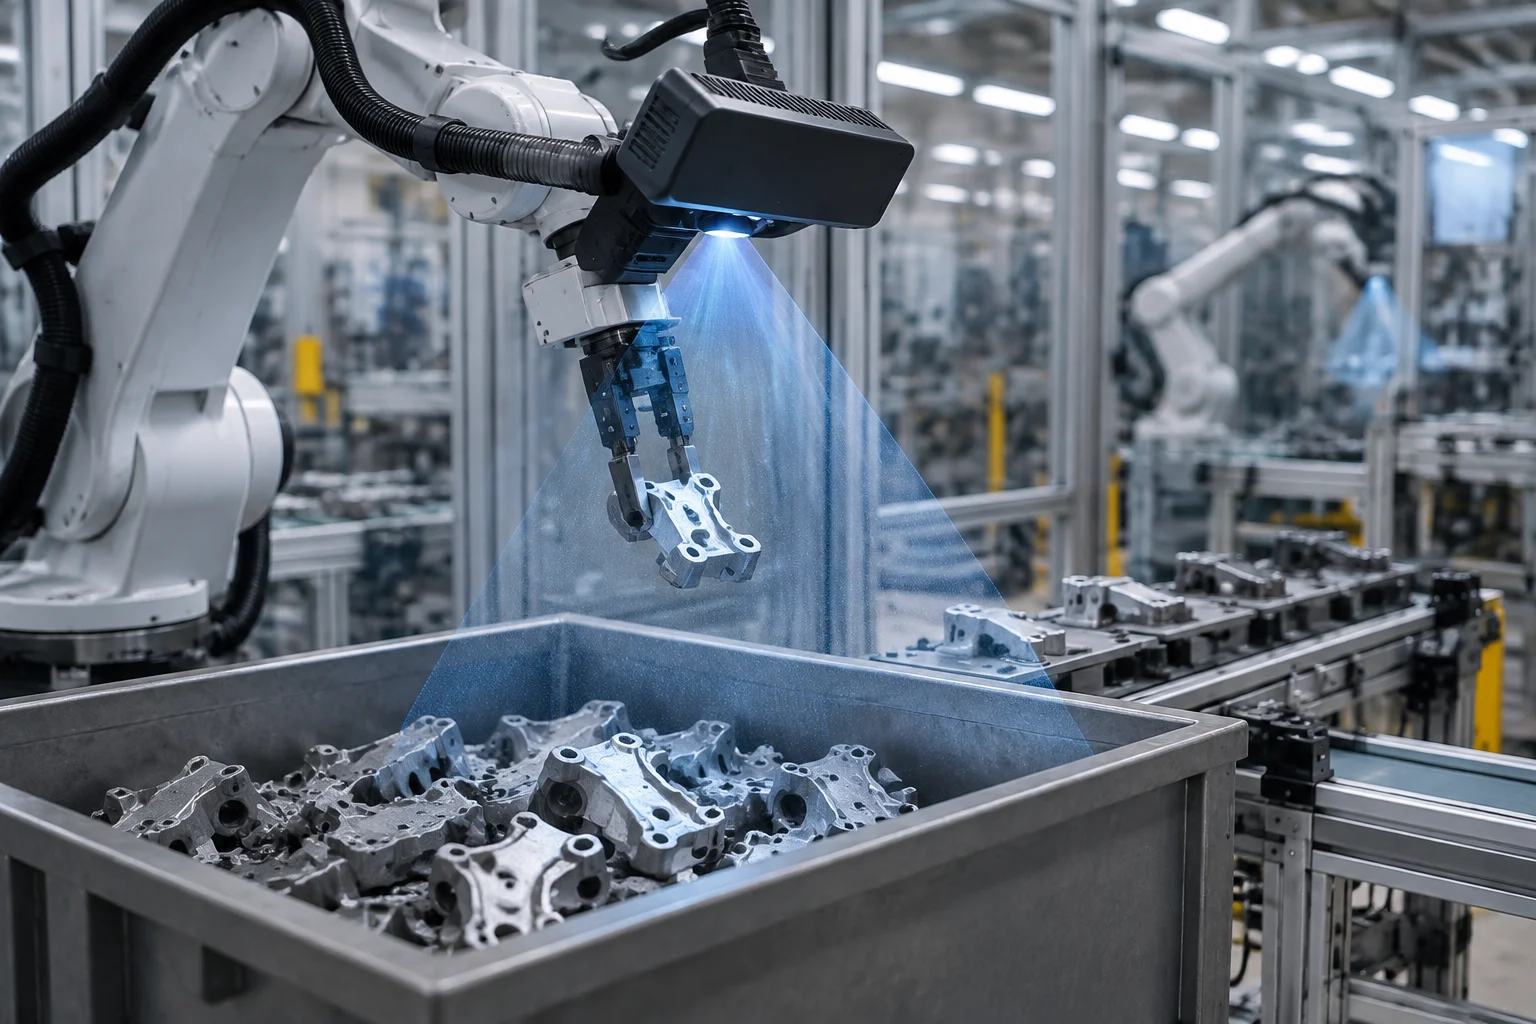
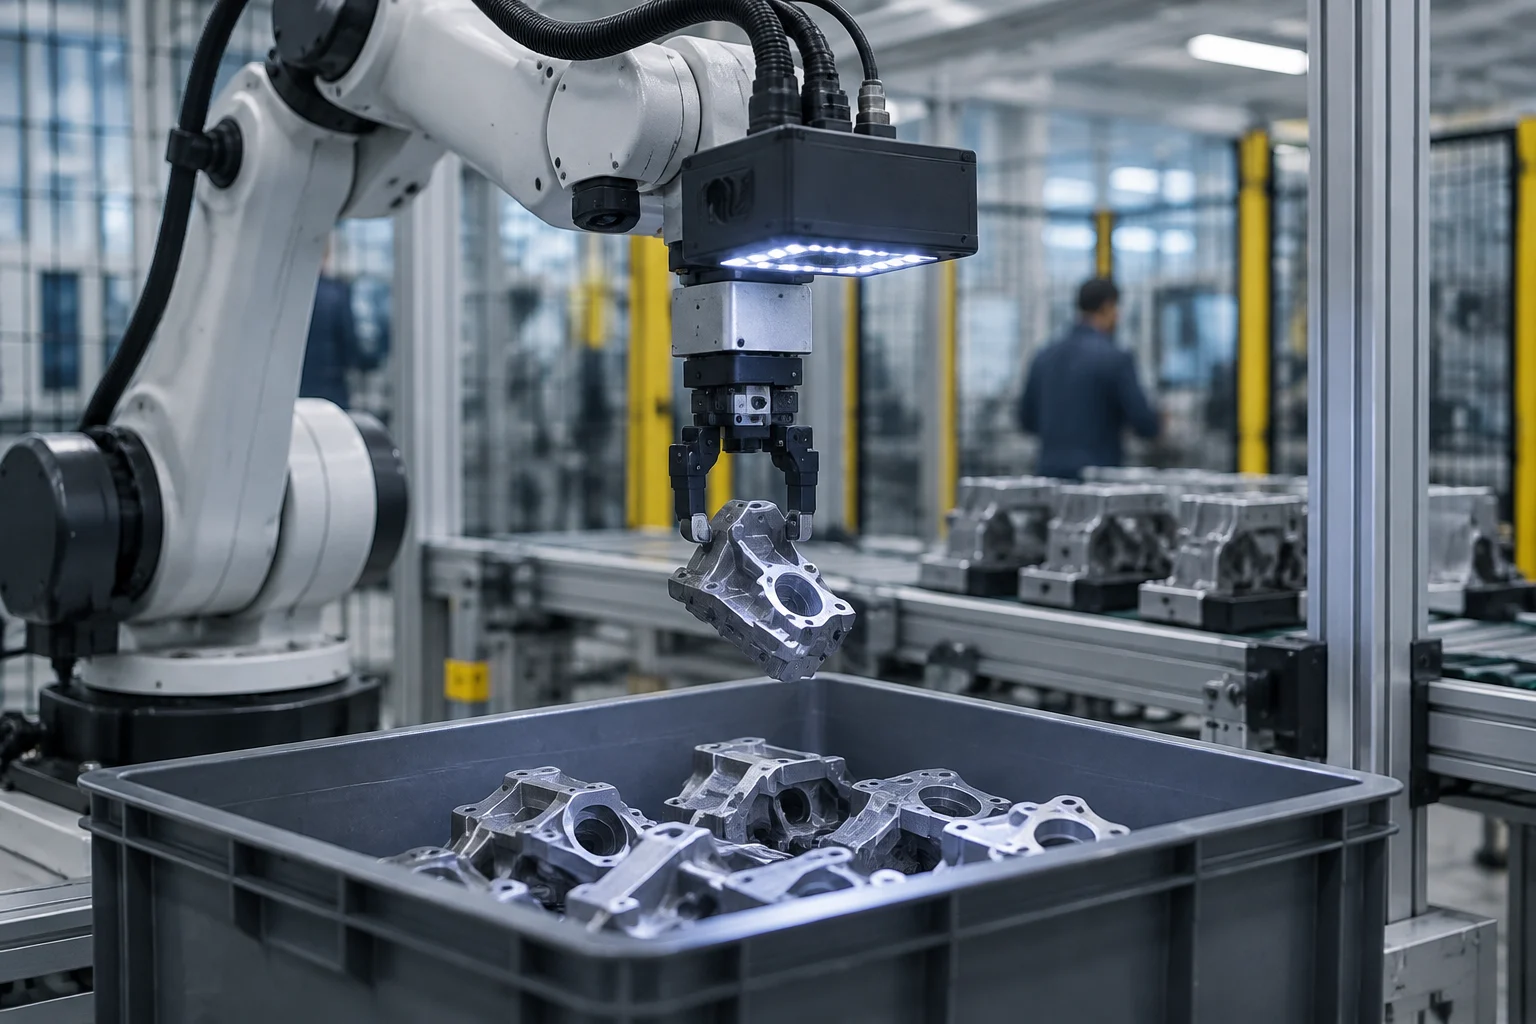
La documentazione di Omron sul suo sistema FH-3D descrive una soluzione di guida robotica per la raccolta di pezzi, inclusa l'identificazione di pezzi sfusi mediante misurazione e riconoscimento tridimensionale. Propone anche un montaggio compatto e la possibilità di installare il sensore su un braccio robotico. È un'informazione utile per capire il tipo di funzione offerta, ma proviene dal produttore e non equivale a una valutazione indipendente dei risultati in uno stabilimento specifico.
In termini funzionali, una dimostrazione può mostrare che il sistema ottiene una rappresentazione tridimensionale, localizza un pezzo in una scena e consegna al robot una posizione o un'orientamento per eseguire la raccolta. Per valutare cosa significhi questo in un'applicazione, bisogna conoscere la sequenza completa: acquisizione, elaborazione, selezione del pezzo, calcolo della traiettoria, presa, trasferimento e conferma che il pezzo sia stato posizionato correttamente. Un video di un ciclo riuscito non rivela da solo quanti tentativi falliscono né cosa accade con pezzi parzialmente occlusi o sovrapposti.
L'ispezione visiva costituisce un'altra funzione distinta. Può utilizzare telecamere, illuminazione ed elaborazione delle immagini per classificare o rilevare caratteristiche di un prodotto, ma guidare una raccolta non dimostra il rilevamento di difetti. Se si afferma che una soluzione combina manipolazione e ispezione, è opportuno richiedere prove separate per ogni compito, inclusi i criteri di accettazione, i campioni utilizzati e il modo di gestire i risultati dubbi.
Metriche che permettono di confrontare la capacità
Un test tecnico dovrebbe prima descrivere l'insieme di pezzi e condizioni coperte. Non basta contare le referenze: contano la variazione di dimensione, finitura, materiale, orientamento, sporco, riflessi e sovrapposizione, oltre al modo in cui vengono presentati. Deve anche chiarirsi se i pezzi sono stati selezionati per il test o rappresentano la miscela abituale di produzione. La copertura deve essere delimitata per evitare di estrapolare un risultato di pochi pezzi a una famiglia completa.
Poi, bisogna misurare le prestazioni con denominatori espliciti. Per l'identificazione, ad esempio, interessa quante opportunità sono state valutate, quante sono state localizzate correttamente e quante hanno fornito una posizione valida per il robot. Per un'ispezione di difetti, vanno separati difetti rilevati, difetti omessi e pezzi conformi rifiutati. Un numero di "precisione" senza definizione, distribuzione delle classi e condizioni di acquisizione non permette di sapere quale rischio operativo implica.
Il tempo di ciclo deve anche essere misurato da un punto concordato a un altro, includendo acquisizione, calcolo, movimento, presa e recupero degli errori quando appropriato. Devono essere segnalati il numero di cicli, la variabilità e le pause o riavvii. La media sola può nascondere guasti intermittenti; i percentili, i cicli falliti e il tempo di recupero aiutano a stimare se l'operazione sta nel ritmo della linea.
Una scheda di valutazione può richiedere, al minimo:
- Referenze e condizioni coperte, con esempi di variazione e limiti noti.
- Tasso di rilevamento o identificazione, fallimenti, falsi rifiuti e metodo di calcolo.
- Tempo di ciclo, distribuzione dei tempi e frequenza di intervento umano.
- Durata del test, numero di cicli, cambi di prodotto e registro degli incidenti.
- Condizioni di illuminazione, pulizia, vibrazione e disponibilità di dati di produzione.
Questi indicatori non sostituiscono una validazione di sicurezza né un'accettazione di processo; aiutano a precisare cosa è stato testato e cosa resta pendente.
Dimostrazione, pilota e produzione non sono la stessa cosa
L'evidenza guadagna valore quando permette di distinguere tre livelli. Una dimostrazione funzionale insegna che una sequenza può essere eseguita in condizioni controllate. Un pilota aggiunge un test in un ambiente rappresentativo, con pezzi, personale e restrizioni simili a quelle dell'operazione prevista. Un dispiegamento produttivo richiede inoltre di documentare l'uso continuativo, le condizioni di manutenzione e la risposta ai guasti. Ogni livello sostiene conclusioni diverse e non conviene presentarli come equivalenti.
Per verificare se una soluzione ha lasciato il laboratorio, bisogna cercare dati che identifichino il luogo e il periodo del test, il processo coinvolto, le referenze coperte e il modo di integrazione con l'attrezzatura esistente. Importa anche sapere chi ha operato il test, chi ha verificato i risultati e se c'è stato un confronto con una linea di base. Un caso descritto solo come "soluzione sviluppata" o "progetto di automazione" non accredita da solo un'operazione stabile in produzione.
L'integrazione può essere il punto difficile anche quando percezione e manipolazione funzionano in una stazione isolata. Bisogna rivedere come vengono scambiate le istruzioni con il controllo della cella, cosa accade quando il robot non trova un pezzo, come viene gestito il rifiuto e se il sistema conserva registri tracciabili. Devono anche essere definite le condizioni di arresto sicuro e il recupero dopo un incidente; questi aspetti non si deducono dal fatto che il robot raccolga pezzi con successo in una dimostrazione.
Cosa possono e non possono dire le evidenze disponibili
Le fonti fornite includono documentazione commerciale di un sistema di visione 3D, pagine di divulgazione industriale e materiali di Tecnalia su automazione e fabbrica flessibile. Servono a descrivere funzioni e obiettivi, ma non offrono un insieme verificabile di risultati della stessa linea con metriche di varietà, fallimenti, ciclo e durata. Non permettono di quantificare un miglioramento di produttività o qualità né confermare che una capacità specifica si mantenga nelle condizioni di uno stabilimento.
Un riferimento accademico indicizzato su Dialnet riassume uno studio di ispezione visiva automatizzata e raccoglie cifre di riduzione dei difetti in settori industriali. Tuttavia, l'abstract indica che l'analisi è descrittivo-correlazionale e si basa su informazioni secondarie; non presenta nella scheda una validazione di un sistema specifico di robot e visione 3D. Pertanto, quelle cifre non devono essere trasferite alla soluzione di guida robotica né trattate come garanzia per un'installazione particolare.
Il contrasto indipendente più utile sarebbe un rapporto di accettazione o valutazione che descriva protocollo, campioni, definizione degli errori, linea di base e risultati osservati in condizioni comparabili. Se si confrontano alternative, conviene mantenere costanti i pezzi, l'illuminazione, il ritmo e i criteri di qualità. Quando non esiste quel materiale, la conclusione responsabile è più limitata: la tecnologia ha applicazioni plausibili e funzioni documentate, ma le prestazioni locali restano da dimostrare.
Domande pratiche prima di investire
Per un team di operazioni o ingegneria, la decisione iniziale non è se la visione 3D è "flessibile" in astratto, ma quale compito variabile merita di essere automatizzato e qual è il costo attuale per risolverlo. Un caso con orientamenti imprevedibili può giustificare un test di guida; un altro con presentazione stabile può risolversi con una fissazione meccanica più semplice. Il confronto deve includere cambi di formato, manutenzione, programmazione, integrazione e tempi di fermo, oltre al costo dell'attrezzatura.
Prima di autorizzare un pilota, conviene concordare per iscritto quale risultato sarà considerato soddisfacente: referenze incluse, tasso minimo di identificazione, limiti di rifiuto o fallimento, ciclo richiesto e tempo massimo di recupero. Deve anche definirsi chi raccoglie i registri e come si rivedono gli incidenti. Un criterio di accettazione preliminare evita che una dimostrazione visivamente convincente venga valutata con regole diverse dopo aver conosciuto il risultato.
La conclusione è pratica: visione 3D e robotica possono essere componenti di una linea più adattabile, ma non dimostrano da sole che la fabbrica cambi prodotto rapidamente, mantenga la qualità o aumenti la produzione. Per sostenere queste affermazioni servono test rappresentativi, metriche riproducibili ed evidenze di integrazione. Se mancano, è prudente trattare la capacità come un'ipotesi di ingegneria che merita validazione, non come un beneficio già dimostrato.