Définition de la fabrication flexible face à l'automatisation rigide
La fabrication flexible est définie comme un système automatisé capable de produire des familles de pièces en lots de taille intermédiaire, intégré par des machines programmables et un système de contrôle et de manutention par ordinateur. Contrairement à l'automatisation rigide, qui optimise la production de masse d'un seul produit, la flexibilité organisationnelle permet de fabriquer une plus grande variété de produits en séries plus courtes, répondant à la demande de diversité accrue et de volumes unitaires plus faibles. Cette distinction est fondamentale pour comprendre pourquoi les entreprises européennes recherchent des systèmes non seulement rapides, mais aussi adaptables aux changements fréquents de conception ou de spécification des composants.
Dans le contexte européen, cette transition vers la production légère nécessite non seulement l'adoption de technologies informatiques qui intègrent les flux d'information, mais aussi des changements organisationnels tels que la polyvalence des travailleurs et de nouvelles relations avec les fournisseurs. L'indice de robotisation des pays est directement lié au pourcentage d'exportations sous forme de manufactures, ce qui indique que l'adoption de ces technologies est un facteur clé pour la compétitivité internationale de l'industrie européenne. Il ne s'agit pas seulement d'installer des machines, mais de reconfigurer la logique productive pour que la technologie soutienne la variabilité du marché sans perdre en efficacité.
Technologies clés : cobots et vision 3D
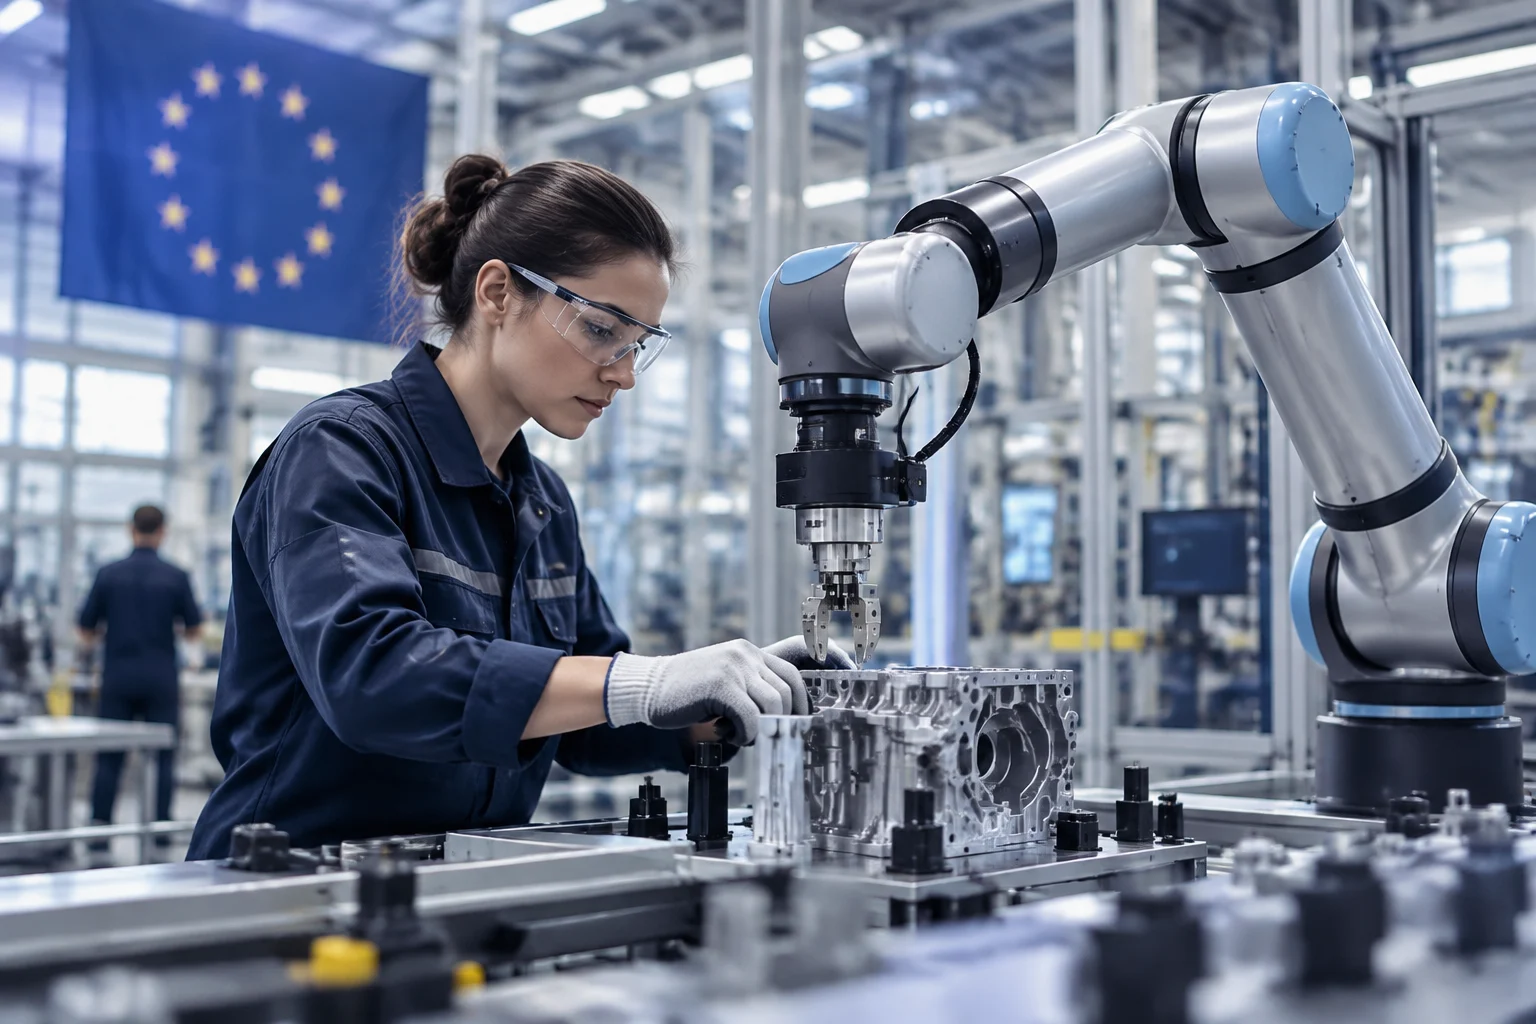
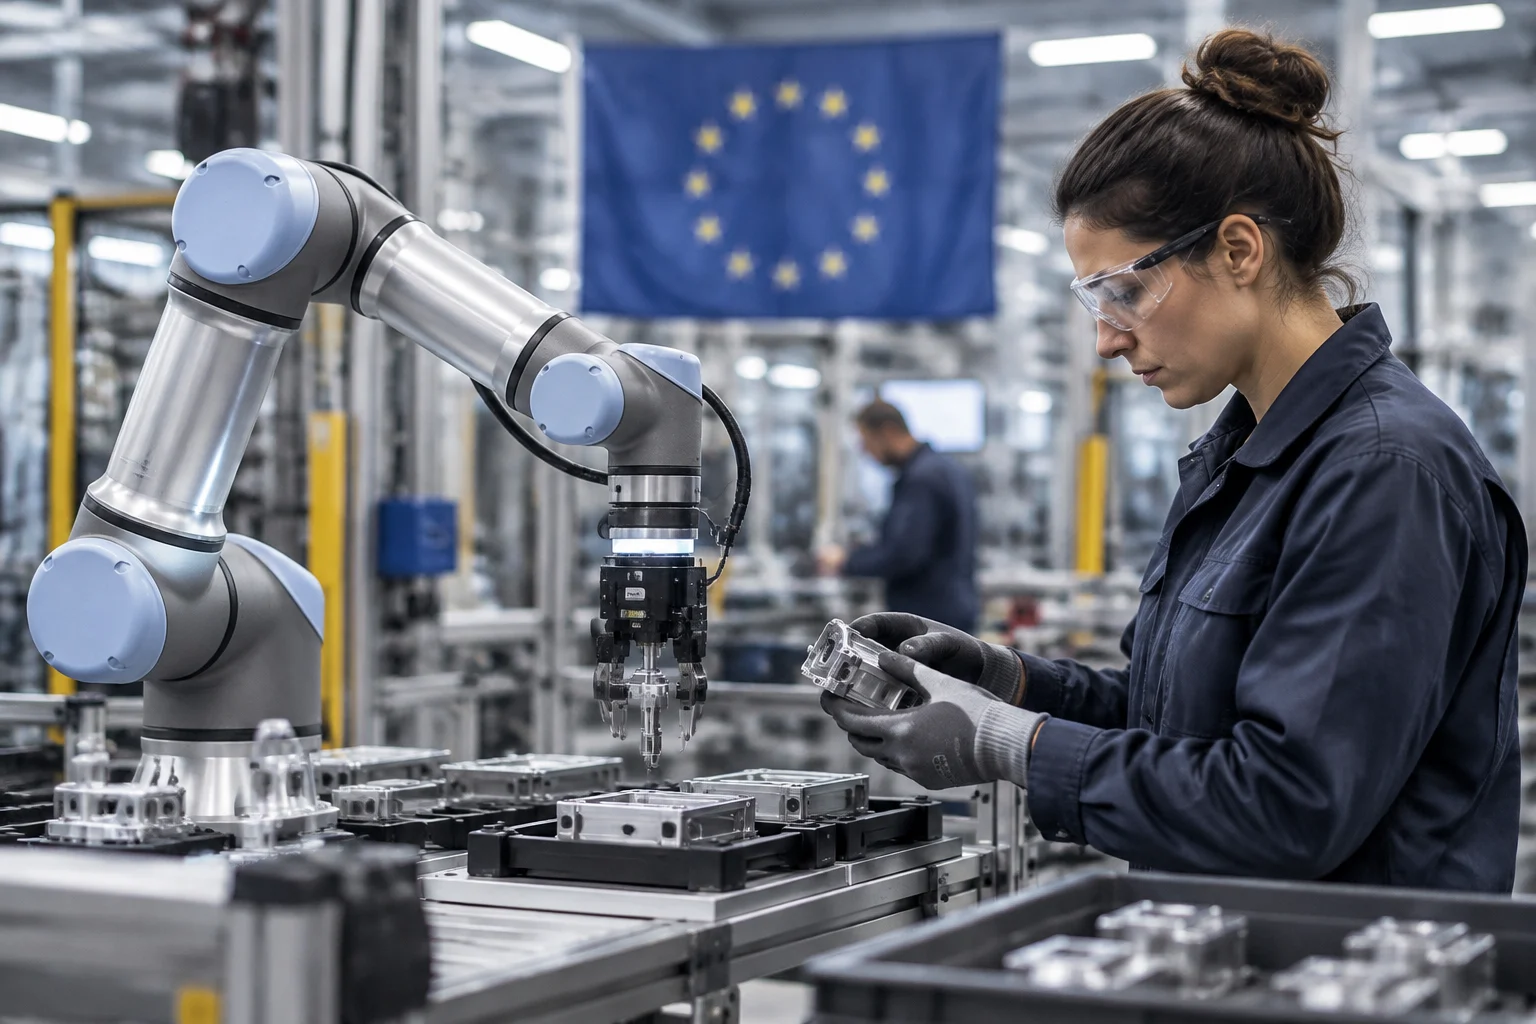
Les robots collaboratifs (cobots) sont des bras robotiques conçus pour travailler aux côtés des personnes sans avoir besoin de barrières de sécurité dans la plupart des applications. Contrairement aux robots industriels traditionnels, qui opèrent dans des cellules fermées pour des tâches à haute cadence, les cobots se distinguent par leur facilité de programmation, leur adaptabilité et leur taille compacte. Ils sont équipés de capteurs de force, de limites de vitesse et de systèmes d'arrêt automatique en cas de contact ou de proximité, permettant une coopération fluide avec les humains. Cette intégration directe dans l'espace de travail humain élimine les barrières physiques et facilite la réaffectation des tâches selon les besoins immédiats de la ligne.
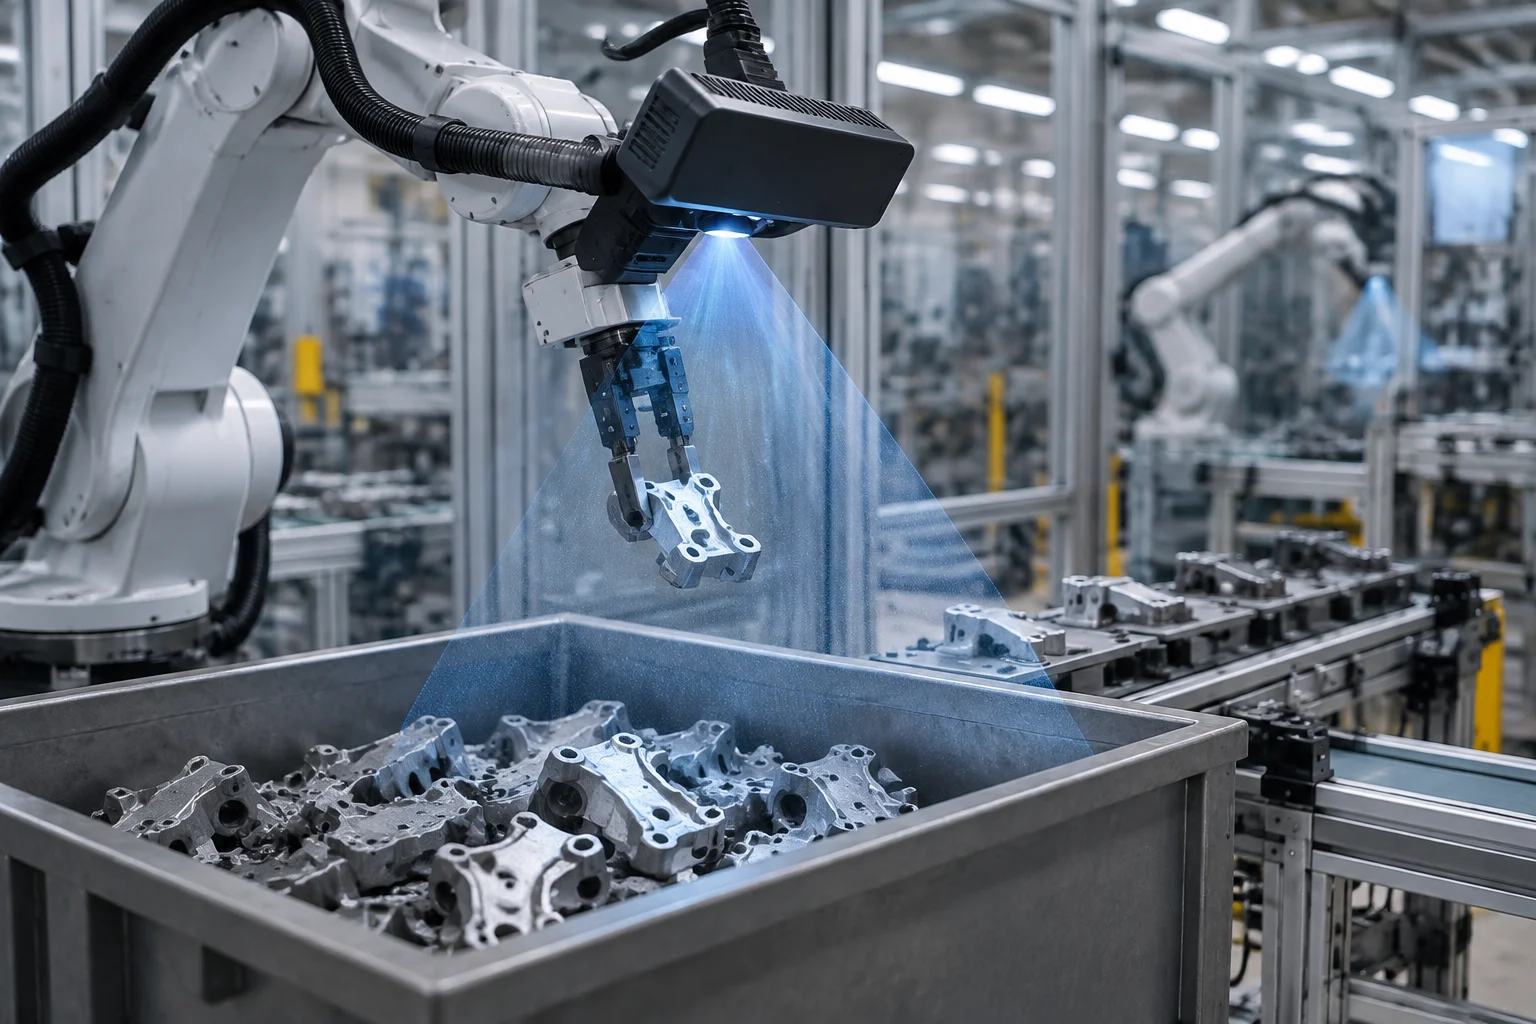
La vision 3D complète la manipulation robotique en permettant de déterminer avec une extrême précision la position de tout objet dans l'espace. Contrairement à la vision 2D, limitée à la couleur et à la texture, la vision 3D capture la géométrie et l'aspect de surface des pièces, détectant les défauts dans les dimensions physiques, les formes irrégulières, les déformations ou les vides. Cette capacité est cruciale pour l'inspection de pièces aux surfaces brillantes, courbes ou complexes, où les capteurs traditionnels peuvent saturer ou perdre en densité de points. En fournissant un modèle volumétrique exact, la vision 3D agit comme l'« œil » du système, guidant la prise de décision du robot en temps réel.
Métriques vérifiables de productivité
Pour évaluer l'impact réel de la robotique collaborative, il est nécessaire de se concentrer sur des métriques vérifiables telles que le temps de changement de ligne, le taux de défauts et le coût par unité produite. Les cobots réduisent significativement les temps de cycle en s'occupant des tâches répétitives, permettant aux opérateurs humains de se concentrer sur des activités à plus forte valeur ajoutée. Leur précision millimétrique diminue la marge d'erreur dans les processus critiques, ce qui se traduit par une amélioration directe de la qualité et une réduction des rejets. Mesurer ces paramètres avant et après la mise en œuvre permet d'isoler l'effet de l'automatisation des autres variables productives.
L'inspection automatisée avec la vision 3D réduit les temps d'inspection et élimine la subjectivité des inspecteurs humains. Cela non seulement augmente la production en fluidifiant le contrôle qualité, mais améliore également la traçabilité et l'objectivité des résultats. La combinaison de la manipulation flexible et de l'inspection précise permet aux entreprises de maintenir un rythme de travail constant pendant 24 heures, sans fatigue, optimisant les ressources et minimisant les erreurs humaines sur la ligne de production. La cohérence des données générées par ces systèmes facilite l'identification des tendances d'usure ou de déviation dans le processus.
Contraste entre les promesses des fabricants et les résultats documentés
Les fabricants de robotique soulignent souvent la précision inégalée et le rythme constant des robots, affirmant qu'ils dépassent largement la capacité humaine. Cependant, les résultats documentés dans des implémentations industrielles spécifiques montrent que la flexibilité est obtenue non seulement par le robot, mais par l'intégration de systèmes de pinces, de communication sans fil et d'algorithmes d'exposition adaptative. La capacité de personnalisation de l'outillage d'extrémité de bras est un facteur déterminant pour la flexibilité réelle dans l'usine. Un robot seul ne garantit pas l'efficacité ; c'est l'écosystème d'accessoires et de logiciels qui permet de s'adapter à différentes géométries et matériaux sans reprogrammation extensive.
En pratique, l'adoption de cobots permet aux entreprises de toute taille d'améliorer leur productivité, mais nécessite un conseil individuel pour étudier la faisabilité d'un projet d'automatisation. Les cas de succès dans des secteurs comme l'automobile, l'alimentation ou l'électronique démontrent que la clé ne réside pas dans la vitesse maximale du robot, mais dans sa capacité à s'adapter aux variations de production et à s'intégrer dans des flux de travail existants sans interrompre l'opération. L'investissement doit être justifié par la réduction des goulets d'étranglement et l'amélioration de la disponibilité des équipements, et non seulement par la vitesse théorique de l'actionneur.
Limites actuelles et barrières techniques
Malgré les avancées, des barrières techniques persistent dans l'intégration de la vision 3D avec des matériaux spécifiques. Les surfaces brillantes des composants en acier inoxydable ou en aluminium fraisé peuvent saturer le capteur si le système d'éclairage ne régule pas dynamiquement l'intensité. À l'extrême opposé, les pièces en plastique noir ou en composite à fibre de carbone absorbent une grande partie de la lumière, réduisant la densité du nuage de points si des algorithmes d'exposition adaptative ne sont pas utilisés. Ces défis nécessitent une calibration fine et un ajustement continu des paramètres de capture. Ignorer ces limitations physiques peut conduire à de faux négatifs dans la détection des défauts, compromettant la fiabilité du système de contrôle qualité.
De plus, la sécurité sur le lieu de travail reste une priorité, et bien que les cobots s'arrêtent immédiatement au contact, la coexistence avec les humains exige une évaluation des risques rigoureuse. La formation du personnel et la polyvalence des travailleurs sont des aspects organisationnels qui ne peuvent être ignorés. La transition vers la fabrication flexible n'est pas seulement une question technologique, mais aussi de gestion du changement et d'adaptation des processus de production aux nouvelles capacités des systèmes automatisés. Le succès à long terme dépend de l'acceptation par l'équipe humaine et de la clarté des nouveaux rôles opérationnels.