Welches Problem soll ein mobiles Ladegerät lösen?
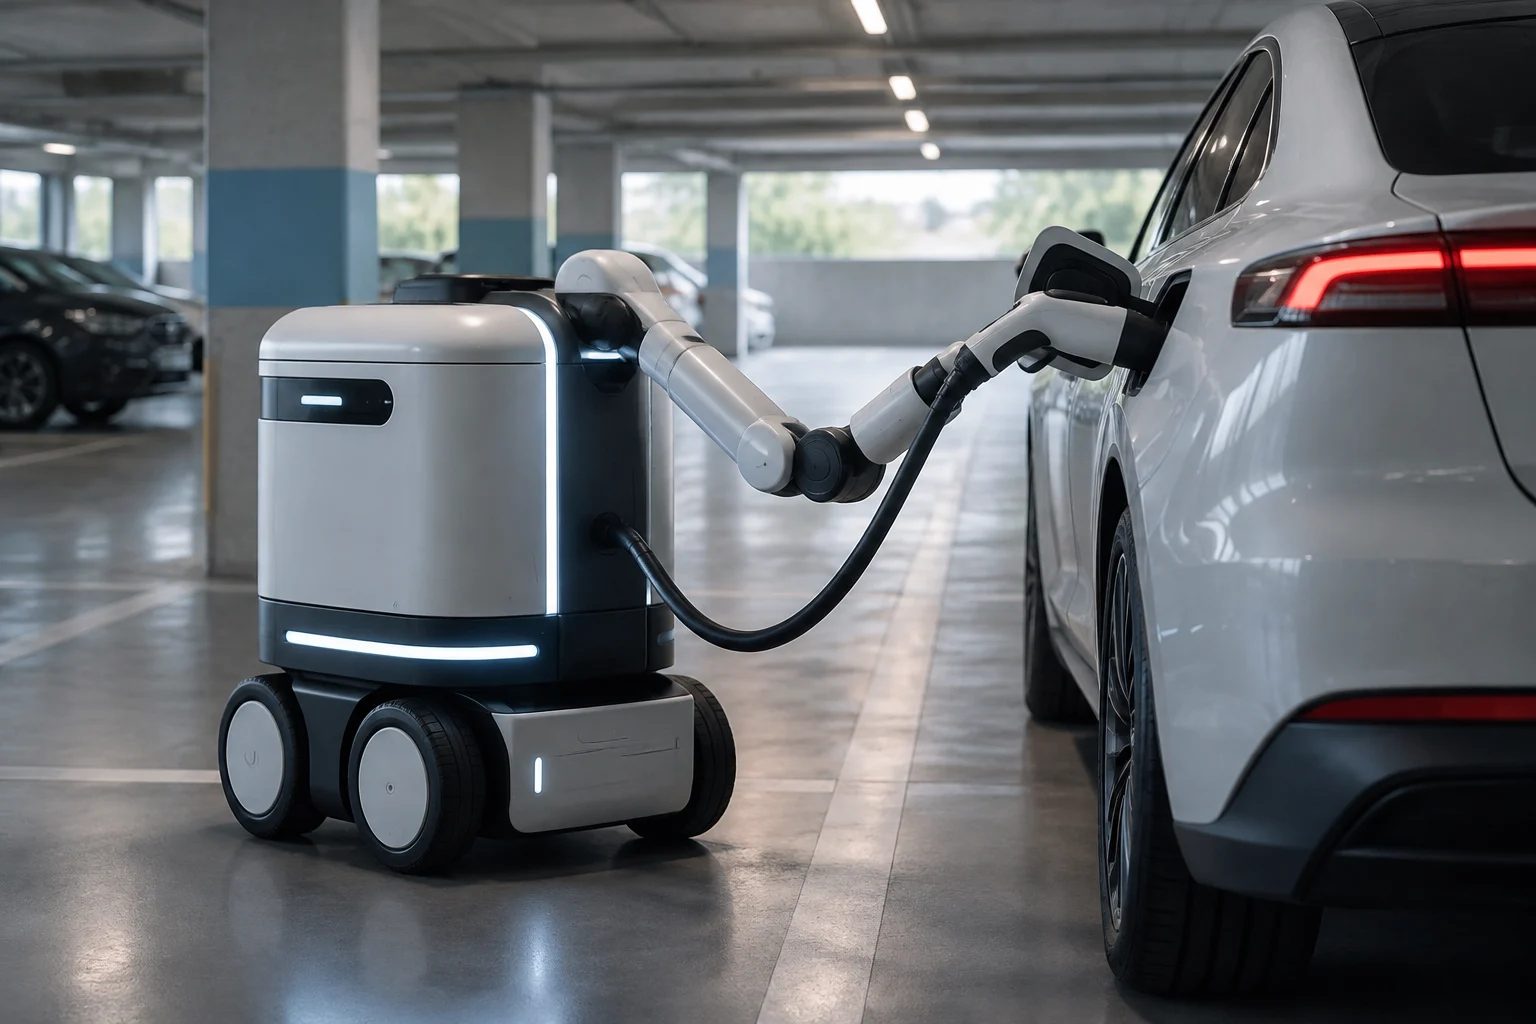
Bei einem herkömmlichen Ladesystem wird das Fahrzeug neben einer festen Ladestation abgestellt und eine Person schließt das Kabel an. Ein mobiler Roboter kehrt diese Anordnung teilweise um: Das Fahrzeug bleibt geparkt, während eine autonome oder ferngesteuerte Einheit die Ladeausrüstung zu ihm bringt. Das könnte dort hilfreich sein, wo eine Steckdose an jedem Stellplatz schwer zu installieren ist. Der Bedarf an einer Stromquelle entfällt dadurch jedoch nicht, und zusätzliche verfügbare Ladekapazität ist damit ebenfalls nicht nachgewiesen.
Der Vorschlag ist von kabellosem Laden zu unterscheiden. Dabei wird Energie ohne ein herkömmliches Verbindungskabel zwischen Fahrzeug und Ausrüstung übertragen, mithilfe kompatibler Komponenten im Fahrzeug und in der Infrastruktur. Ein Roboter, der ein Kabel transportiert, benötigt weiterhin eine physische Verbindung: Er verändert, wer das Ladegerät bringt und wo es sich befindet, nicht aber das Prinzip der Energieübertragung.
In der Praxis geht es nicht nur darum, ob ein Roboter zu einem Auto fahren kann. Betreiber müssen wissen, wie viel Platz er benötigt, wie viele Fahrzeuge er bedienen kann, wie lange jeder Ladevorgang dauert, welche Leistung er bereitstellt und wie einfach er nach einer Störung wieder einsatzfähig ist. Der Nutzen hängt vom Gesamtsystem ab: Roboter, Ladegerät, Stromversorgung, Verwaltungssoftware, Fahrzeuge und Parkregeln.
Was die verfügbaren Belege zeigen – und was nicht
Die vorliegenden Informationen zu ZiGGY stammen aus Pressemitteilungen von EV Safe Charge, die im Nachrichtenbereich des Unternehmens gesammelt sind. Dort wird ZiGGY als mobiler Laderoboter vorgestellt; außerdem wird bekannt gegeben, dass das Unternehmen im November 2023 für ein Accelerator-Programm ausgewählt wurde. Daraus lässt sich ableiten, dass das Unternehmen die Entwicklung und seine Teilnahme am Programm mitgeteilt hat. Ein kommerzieller Einsatz ist damit nicht belegt, ebenso wenig die Zahl der eingesetzten Geräte oder gemessene Ergebnisse an einem Parkplatz.
Eine Finanzierungsankündigung, ein Bild, ein Demonstrationsvideo oder die Aufnahme in ein Accelerator-Programm sind andere Arten von Belegen als ein realer Betrieb. Um die Aussage zu stützen, dass das System im großen Maßstab funktioniert, wären Daten des Betreibers oder Herstellers nötig, die Standort, Zeiträume, Fahrzeugtypen, abgeschlossene Ladevorgänge und Vorfälle nennen. Relevant wäre auch eine unabhängige Bewertung mit einer ausdrücklich beschriebenen Methode. Das Fehlen dieser Daten schränkt die Schlussfolgerungen ein: Es beweist nicht, dass die Lösung untauglich ist, rechtfertigt aber auch nicht, sie als verfügbar oder unter gewöhnlichen Bedingungen erprobt darzustellen.
Die zusammengestellte Dokumentation enthält weder eine vollständige technische Akte zu ZiGGY noch eine unabhängige Bestätigung seiner Navigations-, Anschluss- und Sicherheitsfunktionen. Sinnvoll ist daher eine Liste überprüfbarer Kriterien statt einer Behauptung über die Leistung des Roboters. Der Vergleich muss ausgewogen sein: Eine Demonstration kann belegen, dass eine Aufgabe unter bestimmten Bedingungen ausgeführt wurde, aber nicht zwangsläufig, dass das Produkt in anderen Umgebungen sicher, interoperabel oder wirtschaftlich sinnvoll ist.
Sicherheit: Fahrweg und Anschluss beurteilen
Die Sicherheitsbewertung muss den gesamten Ablauf umfassen und darf sich nicht darauf beschränken, ob der Roboter während der Fahrt Zusammenstöße vermeidet. Die Dokumentation sollte erläutern, wie er Fußgänger, Rollstuhlnutzende, Einkaufswagen, Fahrzeuge und niedrige Hindernisse erkennt, wie er reagiert, wenn eine Person in seinen Weg tritt, und ob er kontrolliert anhalten kann, wenn er seine Position, die Kommunikation oder die Stromversorgung verliert. Ein störungsfreies Navigationsvideo ersetzt weder eine Risikobewertung noch Prüfprotokolle.
Die zweite kritische Phase ist der elektrische Anschluss. Die Unterlagen sollten beschreiben, wie die Position des Steckers kontrolliert wird, wie ein Verhaken oder Spannen des Kabels verhindert wird und unter welchen Bedingungen keine Spannung angelegt wird, wenn der Anschluss fehlerhaft ist. Ebenso muss erklärt werden, wie der Ladevorgang bei einer Abweichung unterbrochen wird und wer den Stecker lösen kann, falls der Roboter bewegungsunfähig ist. Das sichere Anhalten muss das gesamte System umfassen, einschließlich Ladegerät und Fahrzeug, nicht nur die Antriebsmotoren.
Prüfungen sollten Szenarien und Ergebnisse dokumentieren, einschließlich absichtlich herbeigeführter Fehler. Beispielsweise kann eine Person vor dem Roboter kreuzen, ein Gegenstand den Weg versperren, ein Stellplatz blockiert sein oder der Roboter die Verbindung zum Verwaltungssystem verlieren. Die bloße Auflistung einer Sicherheitsfunktion genügt nicht: Es muss klar sein, welches Risiko sie abdeckt, wie sie geprüft wurde und welches Ergebnis dabei herauskam. Die hier verfügbaren Unterlagen erlauben keine Aussage über eine konkrete Zertifizierung oder Vorfallrate von ZiGGY.
Kompatibilität: Autos, Stecker und Betrieb
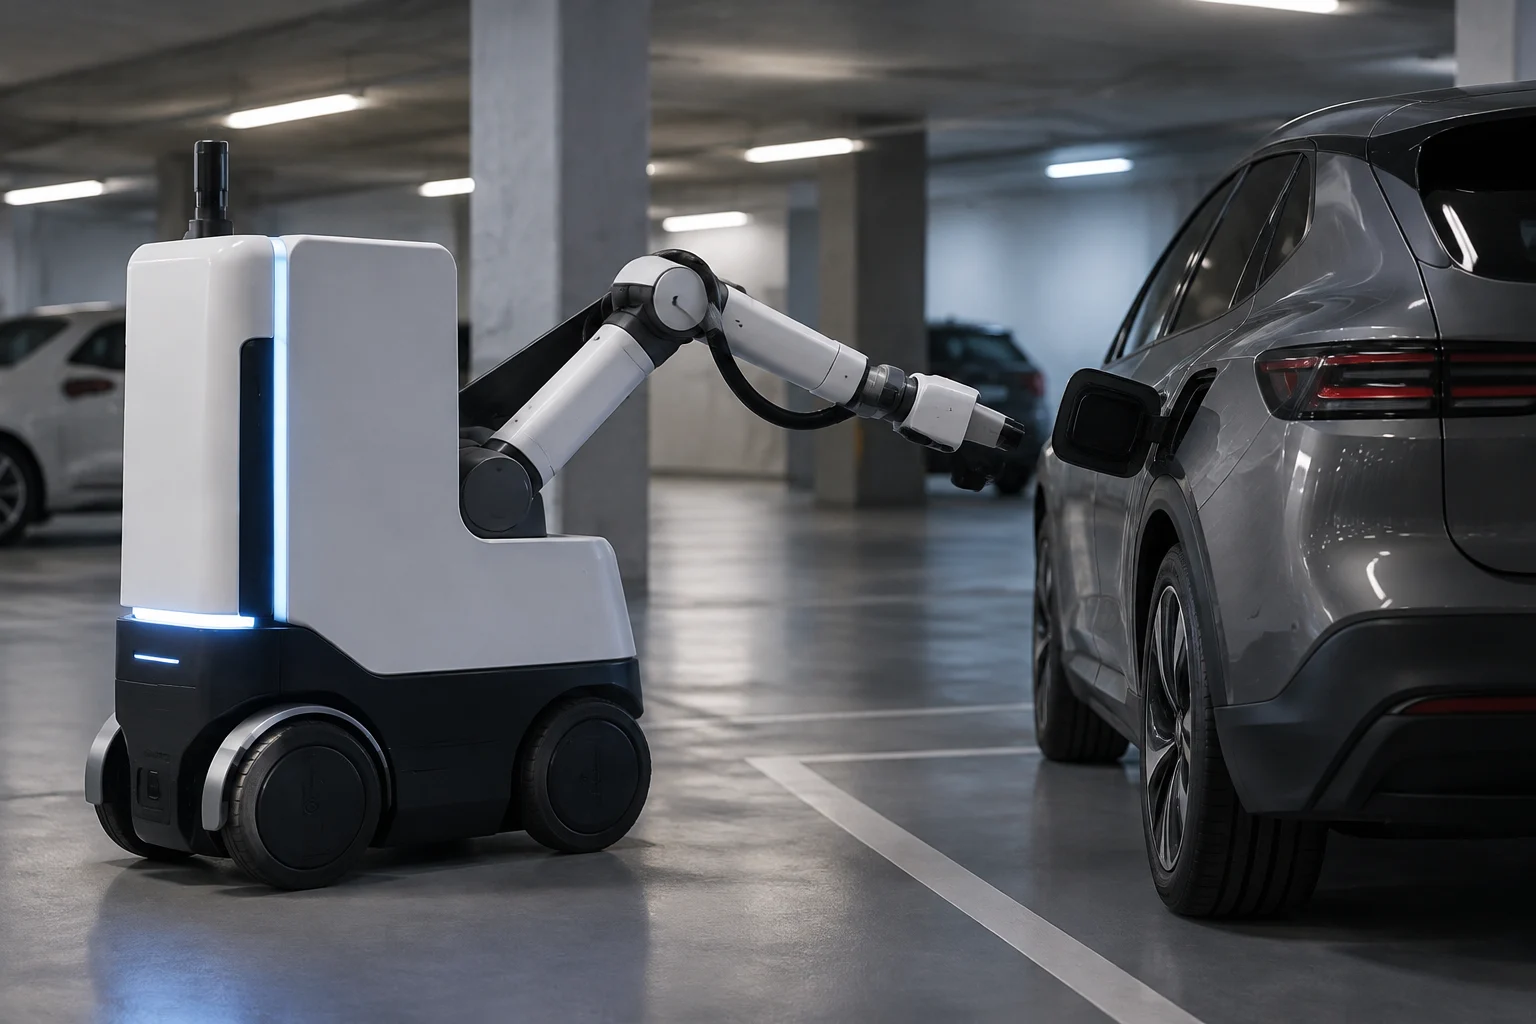
Dass ein Roboter ein Fahrzeug physisch erreichen kann, bedeutet nicht, dass er es auch laden kann. Hersteller oder Betreiber sollten veröffentlichen, welche Steckertypen unterstützt werden, welche Leistung verfügbar ist, für welche Fahrzeugtypen Prüfungen vorliegen und ob Adapter oder eine bestimmte Konfiguration nötig sind. Für jede relevante Kombination sollten physische Kompatibilität, Kommunikation zwischen Ladegerät und Fahrzeug sowie die Freigabe des Ladevorgangs getrennt betrachtet werden. Eine Steckerliste belegt keine Interoperabilität mit allen Marken und Modellen.
Auch die Integration in den Parkplatz ist wichtig. Das System muss wissen, welche Stellplätze belegt sind, welche Fahrzeuge einen Ladevorgang angefordert haben und wie der Roboter bei mehreren Anfragen zugeteilt wird. Wird eine App oder eine Verwaltungsplattform eingesetzt, sollte die Dokumentation klären, wer die Daten verwaltet, was bei einem Netzwerkausfall passiert und wie Zahlungen, Stornierungen und Fehler bearbeitet werden. Ohne diese Angaben lässt sich nicht beurteilen, ob der Roboter den Betrieb vereinfacht oder eine weitere Fehlerquelle schafft.
Zur Barrierefreiheit gehören die Beurteilung des Rangierraums und die Interaktion mit Personen, die keine App nutzen. Ein Dienst kann technisch funktionieren und dennoch unpraktisch sein, wenn er Gänge blockiert, einen bestimmten Stellplatz voraussetzt oder das Kabel über einen Fußweg führt. Nutzungsregeln und Hinweise zur Unterstützung sollten vor der Installation verfügbar sein. Die vorliegenden Quellen bestätigen derzeit weder eine öffentlich zugängliche Kompatibilitätsmatrix noch die Betriebsbedingungen von ZiGGY.
Nutzen messen, ohne eine Demo mit einem Dienst zu verwechseln
Ein fairer Vergleich sollte den Roboter der Alternative gegenüberstellen, die der Standort tatsächlich nutzen würde: feste Ladestationen, Erweiterung der Elektroinstallation, Stellplatzmanagement oder, sofern technisch möglich, eine andere Ladeart. Die Kennzahl darf sich nicht auf die Geschwindigkeit des Roboters beschränken. Ebenfalls zu berücksichtigen sind die Zeit von der Anfrage bis zum Ladebeginn, abgeschlossene Ladevorgänge, Unterbrechungen und die Wiederherstellungszeit nach einer Störung.
Mindestens sollten für jede Zahl Kontext und Maßeinheit erfasst werden: Dauer pro Ladevorgang, abgegebene Energie, tatsächliche Leistung, Anteil abgeschlossener Aufgaben, Fahrten ohne Ladevorgang, menschliche Eingriffe und Verfügbarkeit im Beobachtungszeitraum. Für einen Vergleich mit festen Ladestationen sollten die Daten vom selben Parkplatz stammen; andernfalls sind Unterschiede bei Nachfrage, Anschlussleistung, Stellplatzzahl und Betriebszeiten zu erläutern. Ohne Bezugsgrößen und vergleichbare Bedingungen kann eine einzelne Zahl irreführen.
Eine Wirtschaftlichkeitsbewertung muss mehr als den Kaufpreis des Roboters berücksichtigen. Einzubeziehen sind Installation und Netzanschluss, Wartung, Software, Unterstützungspersonal, Versicherung und mögliche Umbauten am Standort sowie Energiekosten und Auswirkungen auf die Zahl bedienter Stellplätze. Die vorliegenden Belege reichen nicht aus, um Einsparungen oder Rentabilität zu berechnen: Es fehlen überprüfbare Tarife, Kosten und Betriebsergebnisse für eine verantwortbare Schätzung.
Welche Unterlagen eine Schlussfolgerung ermöglichen würden
Für die Beurteilung des Reifegrads dieser Produktkategorie wären Angaben von Hersteller und Standortbetreiber besonders nützlich: technisches Datenblatt, Einsatzgrenzen, Fahrzeug- und Steckermatrix, Risikobewertung, Notfallanweisungen und Protokolle der Ladevorgänge. Wird das Produkt kommerziell angeboten, sollten außerdem Verfügbarkeit, Support und Servicebedingungen im jeweiligen Markt überprüfbar sein. Aussagen zu Sicherheit oder Zertifizierung sollten auf eindeutig identifizierbare Unterlagen verweisen und nicht bloße Marketingadjektive bleiben.
Eine unabhängige Bewertung sollte nennen, wer sie durchgeführt hat, welche Konfiguration wie lange getestet wurde und welche Ergebnisse beobachtet wurden. Eine technische Studie kann eine einzelne Funktion untersuchen, ohne das Gesamtsystem in einer realen Parkanlage zu validieren. Ebenso ist ein Nachrichtenbeitrag, der eine Unternehmensmitteilung wiederholt, keine unabhängige Bestätigung der Leistung. Die Herkunft jeder Angabe ist Teil des Belegs, besonders bei Aussagen zu Sicherheit und Verfügbarkeit.
Auf Grundlage der überprüfbaren Unterlagen fällt die vorsichtige Schlussfolgerung begrenzt aus: Ein Unternehmen hat einen mobilen Laderoboter vorgeschlagen und über Entwicklungsfortschritte berichtet, doch die Belege reichen nicht aus, um ZiGGY als erprobten kommerziellen Dienst einzuordnen oder seine Vorteile zu beziffern. Vor einer Empfehlung für einen Parkplatz wären nachvollziehbare Nachweise zu Sicherheit, Kompatibilität, Integration und Ergebnissen unter realen Bedingungen anzufordern. Der Informationsmangel begrenzt diese Analyse, beweist aber nicht, dass das System nicht existiert oder nicht funktionieren kann.