Quale problema cerca di risolvere un caricatore mobile?
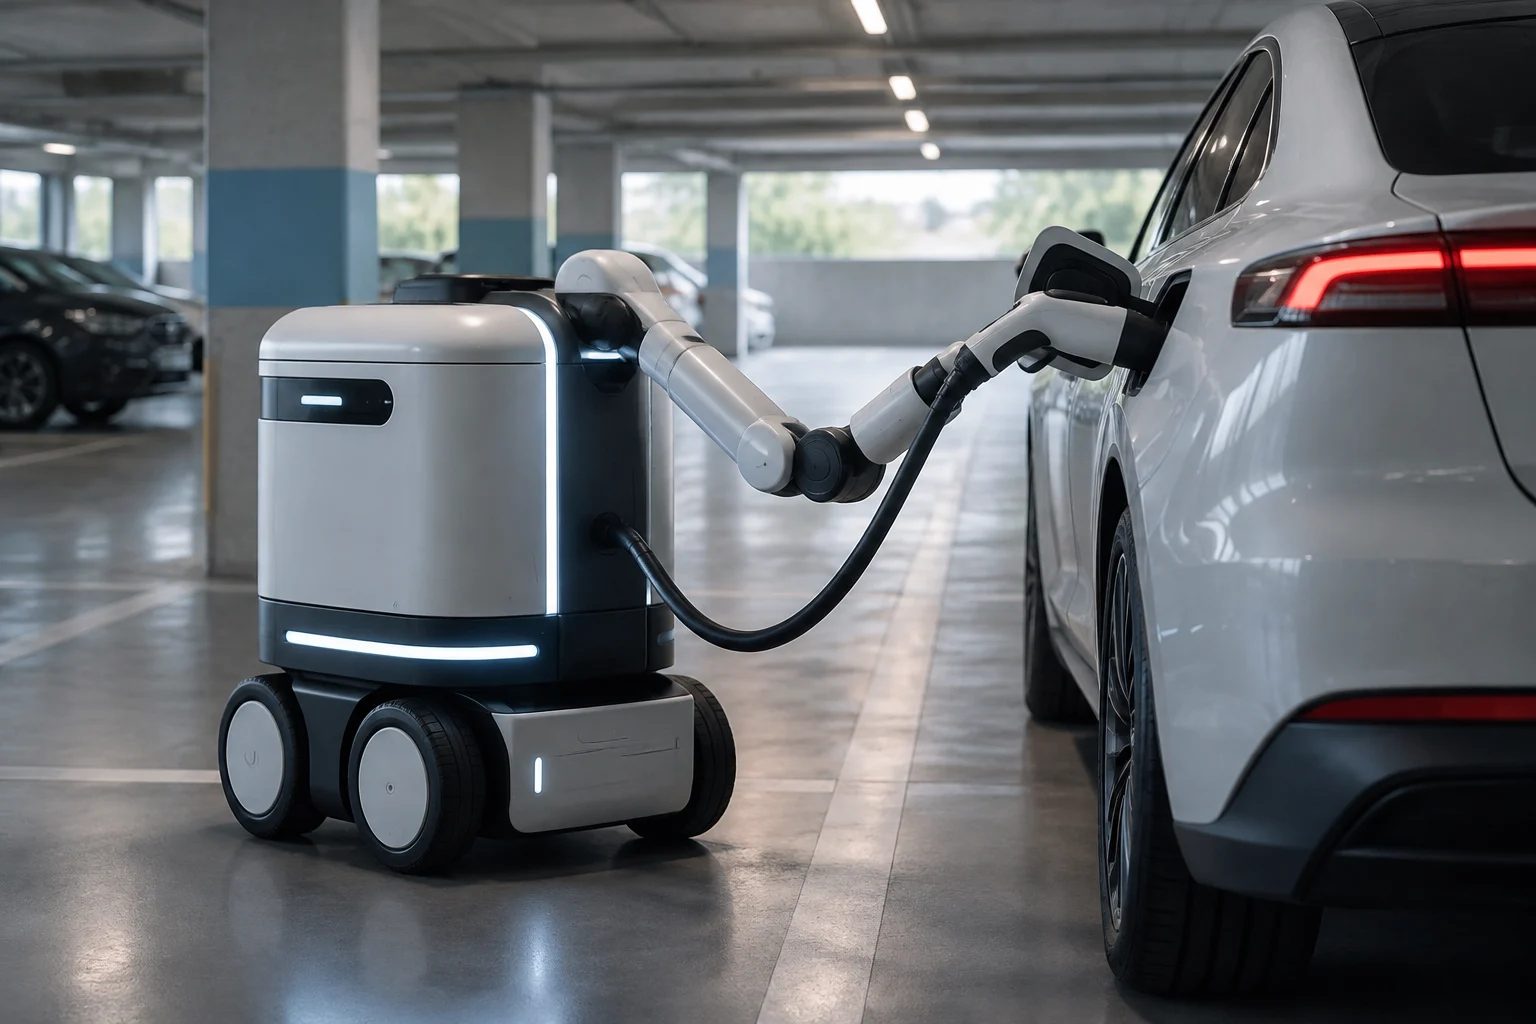
In un sistema di ricarica convenzionale, il veicolo viene parcheggiato accanto a una colonnina fissa e una persona collega il cavo. Un robot mobile inverte in parte questa configurazione: il veicolo resta parcheggiato mentre un’unità autonoma o guidata porta fino a esso l’apparecchiatura di ricarica. L’idea potrebbe essere utile dove è difficile installare una presa in ogni posto auto, ma non elimina la necessità di una fonte di energia elettrica e non dimostra, da sola, che sia disponibile maggiore capacità di ricarica.
La proposta va distinta dalla ricarica wireless. In quest’ultima, l’energia viene trasferita senza un cavo di collegamento convenzionale tra veicolo e apparecchiatura, tramite componenti compatibili installati nel veicolo e nell’infrastruttura. Un robot che trasporta un cavo dipende comunque da un collegamento fisico: cambia chi porta il caricatore e dove si trova, non il principio del trasferimento di energia.
La questione pratica non è soltanto se un robot riesca a raggiungere un’auto. A un operatore interessano lo spazio occupato, il numero di veicoli serviti, il tempo necessario per ogni intervento, la potenza erogata e la facilità di recupero in caso di guasto. Il valore dipende dal sistema nel suo insieme: robot, caricatore, fornitura elettrica, software di gestione, veicoli e regole del parcheggio.
Cosa dimostrano — e cosa non dimostrano — le prove disponibili
Le informazioni fornite su ZiGGY provengono dai comunicati stampa di EV Safe Charge raccolti nella sezione notizie dell’azienda. Il robot viene descritto come un dispositivo mobile di ricarica e l’azienda annuncia di essere stata selezionata per un programma di accelerazione nel novembre 2023. Questo consente di affermare che la società ha comunicato lo sviluppo e la partecipazione al programma; non dimostra un’implementazione commerciale, né il numero di unità in servizio o risultati misurati in un parcheggio.
Un annuncio di finanziamento, un’immagine, un video dimostrativo o la selezione per un acceleratore sono prove di natura diversa rispetto all’attività reale. Per sostenere che il sistema funzioni su larga scala servirebbero dati dell’operatore o del produttore che identifichino luogo, date, tipi di veicoli, sessioni completate e incidenti. Sarebbe inoltre rilevante una valutazione indipendente basata su un metodo esplicito. L’assenza di questi dati limita le conclusioni: non permette di dichiarare che la soluzione sia impraticabile, ma neppure di presentarla come disponibile o collaudata nelle condizioni ordinarie.
La documentazione raccolta non fornisce un fascicolo tecnico completo su ZiGGY né una convalida indipendente delle sue funzioni di navigazione, collegamento e sicurezza. È quindi più utile proporre criteri verificabili che formulare affermazioni sulle prestazioni del robot. Il confronto deve essere equilibrato: una dimostrazione può attestare che un’attività è stata svolta in determinate condizioni, ma non necessariamente che il prodotto sia sicuro, interoperabile o conveniente in altri contesti.
Sicurezza: valutare il percorso e il collegamento
La sicurezza deve riguardare l’intera sequenza, non soltanto la capacità del robot di evitare collisioni mentre si muove. La documentazione dovrebbe spiegare come rileva pedoni, persone in sedia a rotelle, carrelli, veicoli e ostacoli bassi; cosa fa se una persona entra nel suo percorso; e se è in grado di fermarsi in modo controllato quando perde la localizzazione, la comunicazione o l’alimentazione. Un video di navigazione senza incidenti non sostituisce un’analisi dei rischi né i registri delle prove.
La seconda fase critica è il collegamento elettrico. Il fascicolo dovrebbe descrivere come viene controllata la posizione del connettore, come si evita che il cavo si impigli o venga teso e quali condizioni impediscono l’alimentazione se il collegamento non è corretto. Dovrebbe inoltre spiegare come interrompere la ricarica in caso di anomalia e chi può sganciare il connettore se il robot rimane bloccato. L’arresto sicuro deve riguardare l’intero sistema, compresi caricatore e veicolo, non soltanto i motori di movimento.
Le prove dovrebbero specificare scenari e risultati, comprese le avarie provocate intenzionalmente. Per esempio, una persona può attraversare davanti al robot; un oggetto può ostruire il percorso; un posto auto può essere bloccato; oppure il robot può perdere la connessione con il sistema di gestione. Non basta elencare una funzione di sicurezza: occorre sapere quale rischio copre, come è stata collaudata e quale risultato ha prodotto. La documentazione disponibile qui non consente di attribuire a ZiGGY una certificazione o un tasso di incidenti specifico.
Compatibilità: auto, connettori e operatività
Il fatto che un robot riesca fisicamente a raggiungere il veicolo non garantisce che possa ricaricarlo. Il produttore o l’operatore dovrebbe pubblicare quali connettori sono supportati, quale potenza viene erogata, quali tipi di veicoli sono stati verificati e se il collegamento dipende da adattatori o da una configurazione specifica. Per ogni combinazione rilevante è utile distinguere la compatibilità fisica, la comunicazione tra caricatore e veicolo e l’autorizzazione della sessione. Un elenco di connettori non dimostra l’interoperabilità con tutte le marche e i modelli.
Conta anche l’integrazione con il parcheggio. Il sistema deve sapere quali posti sono occupati, quali veicoli hanno richiesto il servizio e come assegnare il robot quando arrivano più richieste. Se si utilizza un’app o una piattaforma di gestione, la documentazione dovrebbe chiarire chi amministra i dati, cosa succede se la rete si interrompe e come vengono gestiti pagamenti, cancellazioni ed errori. Senza queste informazioni non è possibile valutare se il robot semplifichi l’operatività o aggiunga un nuovo punto di guasto.
L’accessibilità richiede di valutare lo spazio di manovra e l’interazione con chi non usa un’app. Un servizio può funzionare tecnicamente e risultare comunque poco pratico se blocca i passaggi, dipende da un posto auto specifico o lascia il cavo su un percorso pedonale. Le regole d’uso e le istruzioni per ricevere assistenza dovrebbero essere disponibili prima dell’installazione. Al momento, le fonti fornite non consentono di confermare una matrice pubblica di compatibilità né le condizioni operative di ZiGGY.
Come misurare l’utilità senza confondere una demo con un servizio
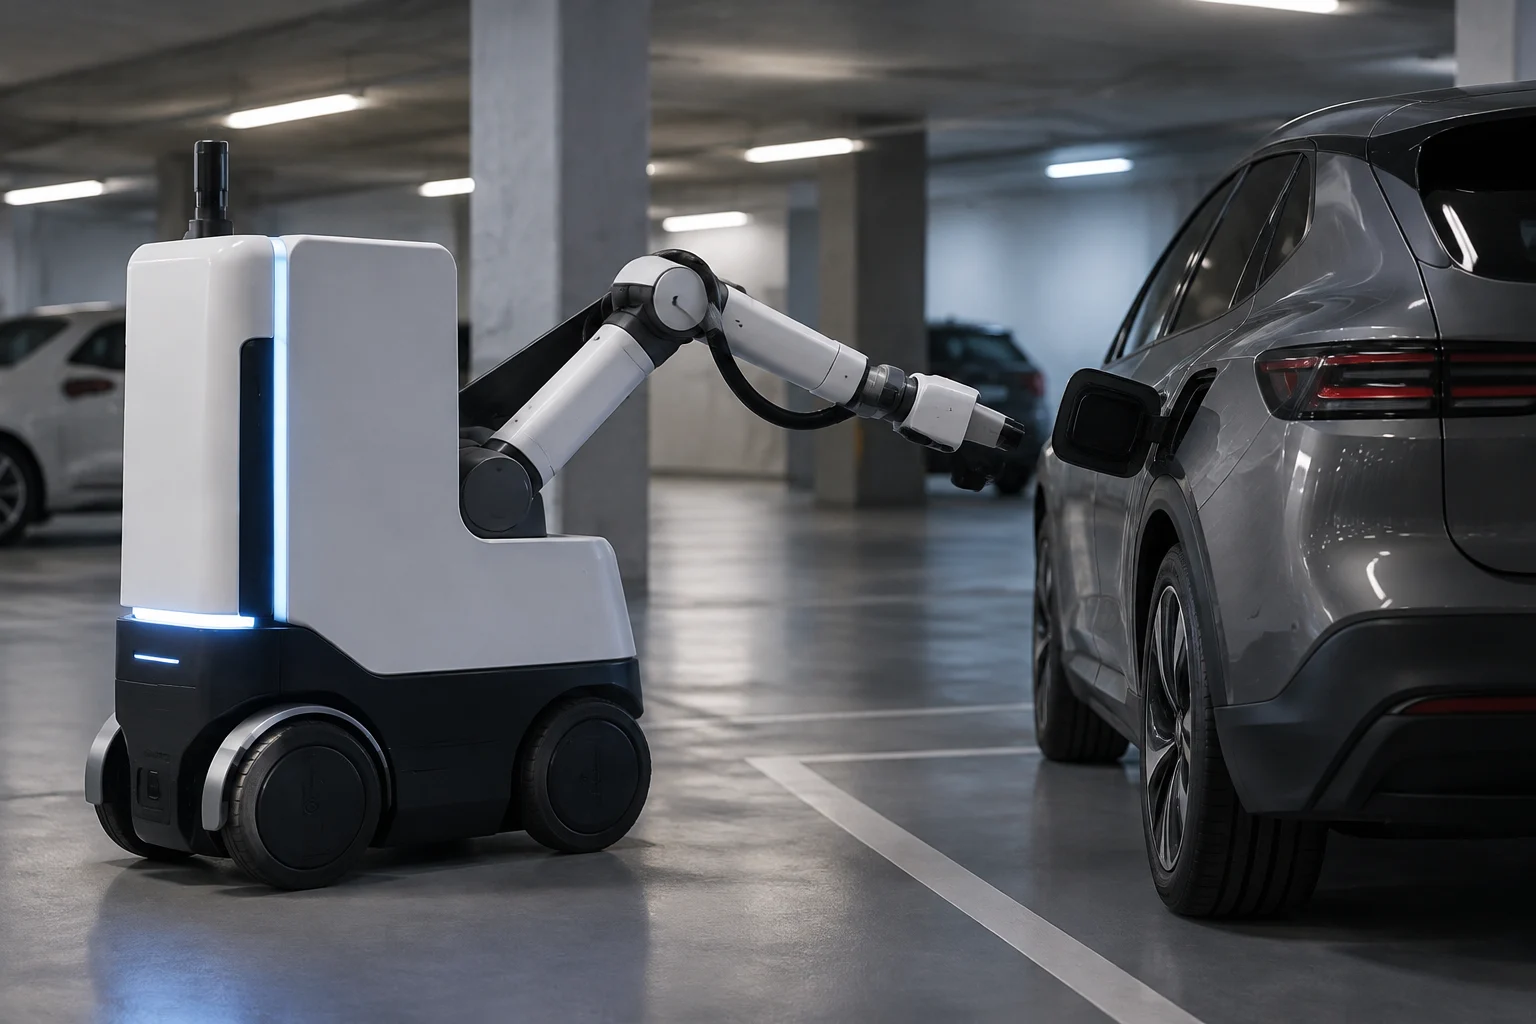
Un confronto equo dovrebbe mettere il robot a paragone con l’alternativa che il sito utilizzerebbe davvero: colonnine fisse, ampliamento dell’impianto elettrico, gestione dei posti auto oppure, quando tecnicamente applicabile, un’altra modalità di ricarica. L’indicatore non può limitarsi alla velocità del robot. Dovrebbe considerare anche il tempo dalla richiesta all’avvio della ricarica, le sessioni completate, le interruzioni e il tempo di ripristino dopo un guasto.
Come minimo, occorre registrare il contesto e l’unità di misura di ciascun dato: durata per sessione, energia erogata, potenza effettiva, percentuale di attività completate, spostamenti senza servizio, interventi umani e disponibilità nel periodo osservato. Per il confronto con le colonnine fisse, le misurazioni dovrebbero riguardare lo stesso parcheggio oppure spiegare le differenze di domanda, potenza contrattuale, numero di posti e orari. Senza denominatori e condizioni confrontabili, una cifra isolata può trarre in inganno.
La valutazione economica deve includere più del prezzo del robot. Servono i costi di installazione e collegamento, manutenzione, software, personale di supporto, assicurazione ed eventuali modifiche dell’area, oltre al costo dell’energia e all’effetto sul numero di posti serviti. Le prove ricevute non permettono di calcolare risparmi o redditività: mancano tariffe, costi e risultati operativi verificabili che consentano una stima responsabile.
Quale documentazione permetterebbe di arrivare a una conclusione
Per valutare la maturità di questa categoria, le informazioni più utili dovrebbero provenire dal produttore e dall’operatore del sito: scheda tecnica, limiti d’uso, matrice di veicoli e connettori, valutazione dei rischi, istruzioni di emergenza e registri delle sessioni. Se il prodotto viene offerto commercialmente, dovrebbero inoltre essere verificabili la disponibilità, l’assistenza e le condizioni del servizio nel mercato interessato. Le affermazioni sulla sicurezza o sulla certificazione dovrebbero rimandare a documenti identificabili, non restare aggettivi di marketing.
Una valutazione indipendente dovrebbe indicare chi l’ha svolta, quale configurazione è stata provata, per quanto tempo e quali risultati sono stati osservati. Uno studio tecnico può esaminare una funzione specifica senza convalidare l’intero sistema in un parcheggio reale. Allo stesso modo, una notizia che riprende l’annuncio di un’azienda non costituisce una conferma indipendente delle prestazioni. La provenienza di ogni dato è parte delle prove, soprattutto quando si parla di sicurezza e disponibilità.
Sulla base del materiale verificabile raccolto, la conclusione prudente è circoscritta: un’azienda ha proposto un robot mobile di ricarica e ha comunicato progressi nello sviluppo, ma non ci sono prove sufficienti per affermare che ZiGGY operi come servizio commerciale collaudato o per quantificarne i vantaggi. Prima di consigliarlo a un parcheggio, sarebbe necessario chiedere prove tracciabili di sicurezza, compatibilità, integrazione e risultati in condizioni reali. La mancanza di informazioni limita questa analisi, ma non prova che il sistema non esista o non possa funzionare.