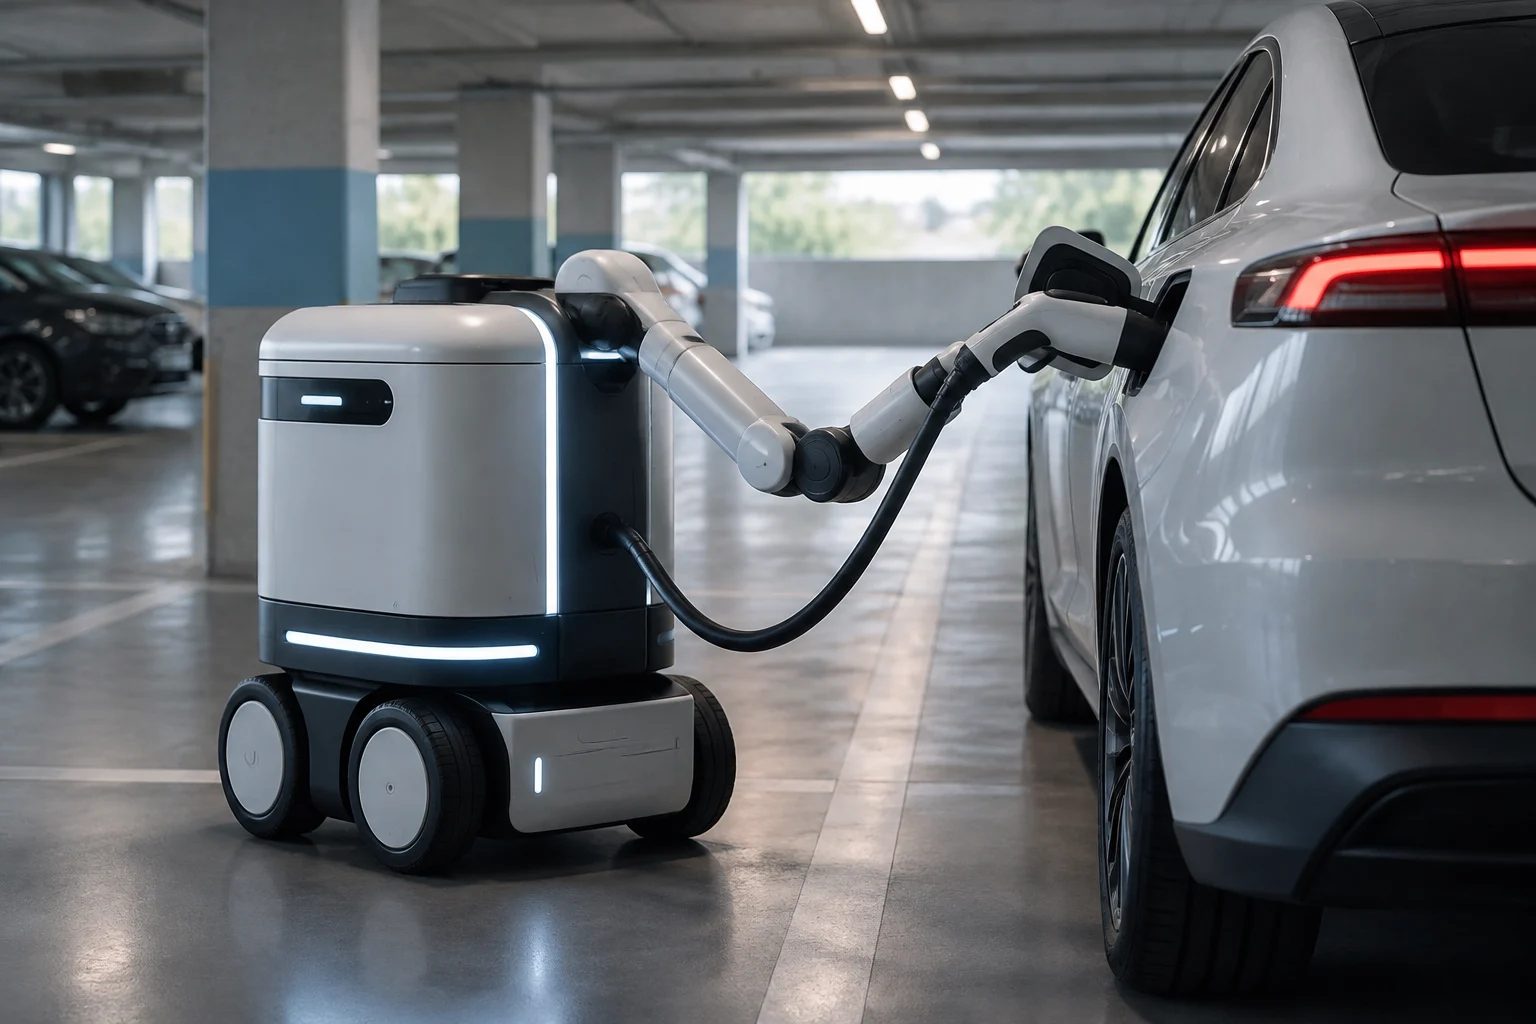
Quel problème un chargeur mobile cherche-t-il à résoudre ?
Dans un système de recharge classique, le véhicule se gare à côté d’une borne fixe et une personne branche le câble. Un robot mobile inverse en partie cette organisation : le véhicule reste stationné et une unité autonome ou guidée lui apporte l’équipement de recharge. Cette idée pourrait être utile lorsqu’il est difficile d’installer une prise sur chaque place, mais elle ne supprime pas le besoin d’une alimentation électrique et ne prouve pas, à elle seule, qu’une capacité supplémentaire est disponible.
Cette proposition doit être distinguée de la recharge sans fil. Dans ce cas, l’énergie est transférée sans câble de raccordement conventionnel entre le véhicule et l’équipement, grâce à des composants compatibles installés dans le véhicule et dans l’infrastructure. Un robot qui transporte un câble dépend toujours d’une connexion physique : il change l’entité qui apporte le chargeur et son emplacement, pas le principe du transfert d’énergie.
La question pratique ne se limite pas à savoir si un robot peut se déplacer jusqu’à une voiture. Un exploitant doit connaître l’espace occupé, le nombre de véhicules pouvant être servis, la durée de chaque intervention, la puissance fournie et la facilité de récupération en cas de panne. La valeur dépend de l’ensemble du système : robot, chargeur, alimentation électrique, logiciel de gestion, véhicules et règles du parking.
Ce que les éléments disponibles démontrent — et ne démontrent pas
Les informations fournies sur ZiGGY proviennent de communiqués d’EV Safe Charge rassemblés dans la rubrique actualités de l’entreprise. Ils le présentent comme un robot mobile de recharge et annoncent que la société a été sélectionnée pour un programme d’accélération en novembre 2023. Cela permet d’affirmer que l’entreprise a communiqué sur le développement et sa participation au programme ; cela ne prouve pas un déploiement commercial, le nombre d’unités en service ni des résultats mesurés dans un parking.
Une annonce de financement, une image, une vidéo de démonstration ou une sélection dans un programme d’accélération constituent des preuves de nature différente d’une exploitation réelle. Pour étayer l’affirmation que le système fonctionne à grande échelle, il faudrait des données de l’exploitant ou du fabricant précisant le lieu, les dates, les types de véhicules, les sessions achevées et les incidents. Une évaluation indépendante reposant sur une méthode explicite serait également pertinente. L’absence de ces données limite les conclusions : elle ne permet pas de déclarer la solution irréalisable, mais ne justifie pas non plus de la présenter comme disponible ou éprouvée dans des conditions ordinaires.
La documentation rassemblée ne fournit ni dossier technique complet sur ZiGGY ni validation indépendante de ses fonctions de navigation, de connexion et de sécurité. L’approche utile consiste donc à définir des critères vérifiables, plutôt qu’à affirmer quoi que ce soit sur les performances du robot. La comparaison doit rester équilibrée : une démonstration peut établir qu’une tâche a été réalisée dans des conditions précises, sans prouver que le produit est sûr, interopérable ou économiquement intéressant dans d’autres environnements.
Sécurité : évaluer le trajet et le raccordement
La sécurité doit couvrir toute la séquence, et pas seulement la capacité du robot à éviter une collision pendant son déplacement. La documentation devrait expliquer comment il détecte les piétons, les personnes en fauteuil roulant, les chariots, les véhicules et les obstacles bas ; ce qu’il fait lorsqu’une personne se trouve sur sa trajectoire ; et s’il peut s’arrêter de manière contrôlée en cas de perte de localisation, de communication ou d’alimentation. Une vidéo de navigation sans incident ne remplace ni une analyse des risques ni les comptes rendus d’essais.
La deuxième étape critique est le raccordement électrique. Le dossier devrait décrire le contrôle de la position du connecteur, les mesures destinées à éviter que le câble s’accroche ou se tende, ainsi que les conditions empêchant la mise sous tension si le raccordement est incorrect. Il devrait également préciser comment la recharge est interrompue en cas d’anomalie et qui peut libérer le connecteur si le robot est immobilisé. L’arrêt sécurisé doit concerner tout le système, y compris le chargeur et le véhicule, et pas seulement les moteurs de déplacement.
Les essais devraient préciser les scénarios et les résultats, y compris ceux des défaillances provoquées volontairement. Par exemple, une personne peut traverser devant le robot ; un objet peut bloquer son trajet ; une place peut devenir inaccessible ; ou le robot peut perdre sa connexion au système de gestion. Il ne suffit pas d’énumérer une fonction de sécurité : il faut savoir quel risque elle couvre, comment elle a été testée et quel résultat a été obtenu. La documentation disponible ici ne permet pas d’attribuer à ZiGGY une certification ou un taux d’incident précis.
Compatibilité : voitures, connecteurs et fonctionnement
Le fait qu’un robot puisse physiquement atteindre un véhicule ne garantit pas qu’il puisse le recharger. Le fabricant ou l’exploitant devrait publier les connecteurs pris en charge, la puissance fournie, les types de véhicules vérifiés et l’éventuelle dépendance à des adaptateurs ou à une configuration particulière. Pour chaque combinaison pertinente, il convient de distinguer la compatibilité physique, la communication entre le chargeur et le véhicule, et l’autorisation de la session. Une liste de connecteurs ne prouve pas l’interopérabilité avec toutes les marques et tous les modèles.
L’intégration au parking compte également. Le système doit connaître les places occupées, les véhicules ayant demandé une intervention et la manière d’attribuer le robot lorsque plusieurs demandes arrivent. En cas d’utilisation d’une application ou d’une plateforme de gestion, la documentation devrait préciser qui administre les données, ce qui se passe en cas de coupure du réseau et comment sont traités les paiements, les annulations et les erreurs. Sans ces informations, impossible de déterminer si le robot simplifie l’exploitation ou crée un nouveau point de défaillance.
L’accessibilité suppose d’évaluer l’espace de manœuvre et l’interaction avec les personnes qui n’utilisent pas d’application. Un service peut fonctionner sur le plan technique tout en étant peu pratique s’il bloque les allées, dépend d’une place particulière ou laisse le câble traverser un cheminement piéton. Les règles d’utilisation et les consignes d’assistance devraient être disponibles avant l’installation. À ce jour, les sources fournies ne permettent de confirmer ni une matrice publique de compatibilité ni les conditions d’exploitation de ZiGGY.
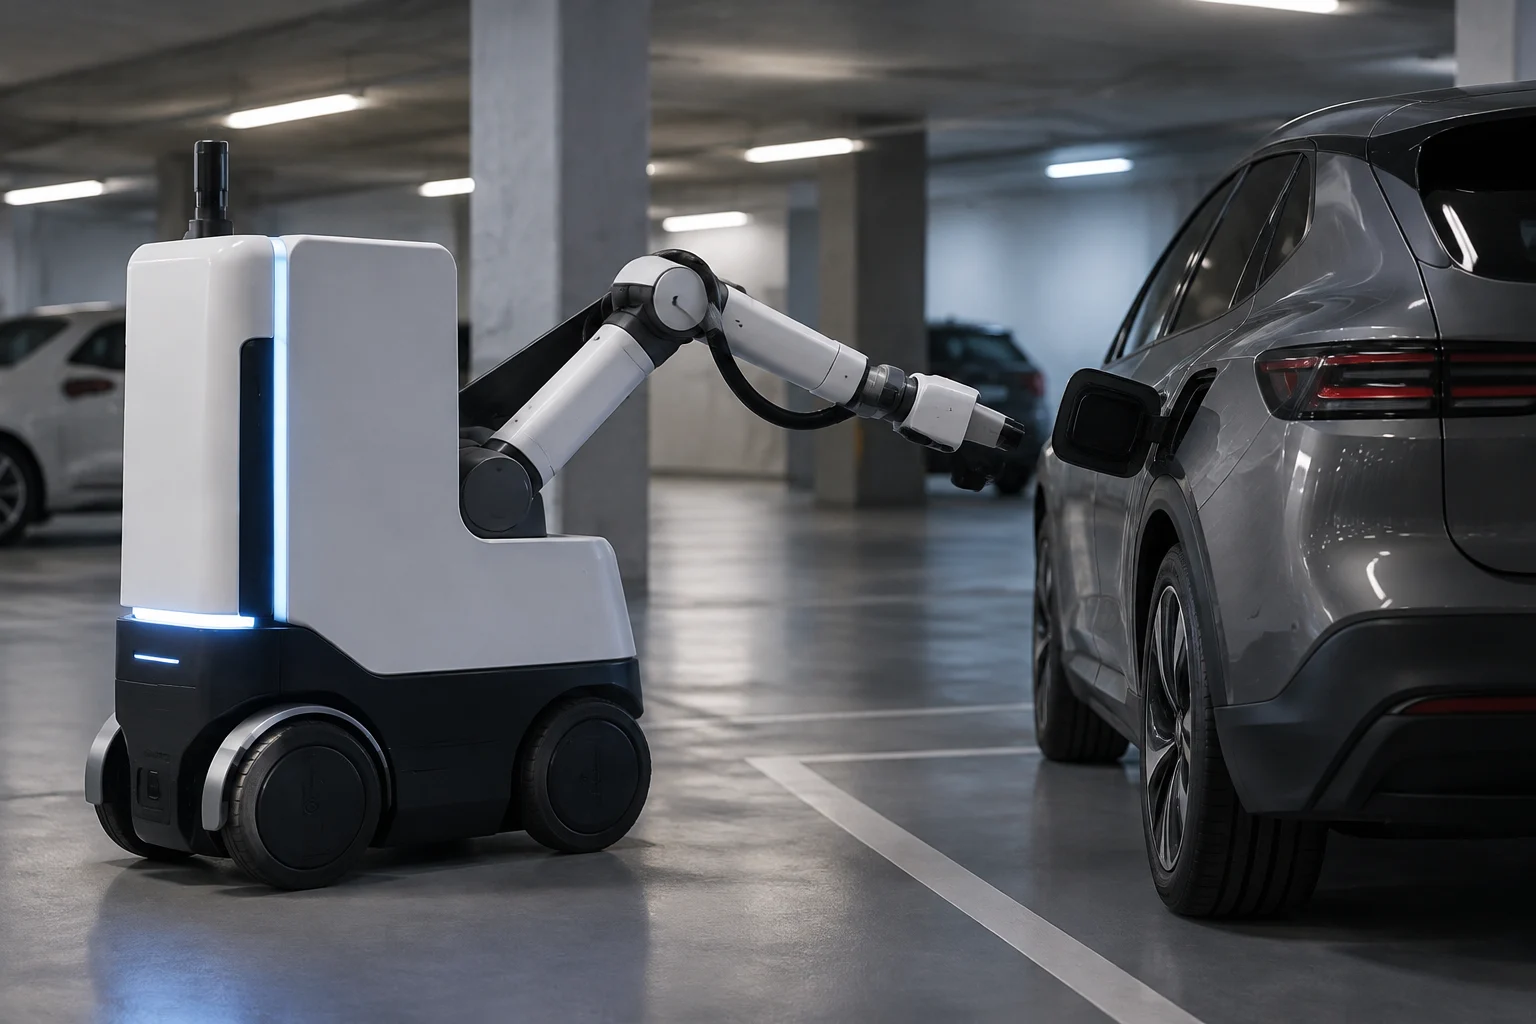
Comment mesurer l’utilité sans confondre une démonstration et un service
Une comparaison équitable doit confronter le robot à la solution que le site envisagerait réellement : bornes fixes, extension de l’installation électrique, gestion des places ou, lorsque cela est techniquement possible, autre mode de recharge. L’indicateur ne peut pas se limiter à la vitesse du robot. Il doit aussi tenir compte du délai entre la demande et le début de la recharge, des sessions achevées, des interruptions et du temps nécessaire à la remise en service après une panne.
Il convient d’enregistrer au minimum le contexte et l’unité de mesure de chaque donnée : durée par session, énergie fournie, puissance effective, pourcentage de tâches achevées, déplacements sans recharge, interventions humaines et disponibilité pendant la période observée. Pour comparer avec des bornes fixes, les mesures doivent provenir du même parking, ou les écarts de demande, de puissance souscrite, de nombre de places et d’horaires doivent être expliqués. Sans dénominateurs ni conditions comparables, un chiffre isolé peut induire en erreur.
L’évaluation économique doit aller au-delà du prix du robot. Elle doit inclure l’installation et le raccordement, la maintenance, les logiciels, le personnel d’assistance, les assurances et les éventuels aménagements du site, ainsi que le coût de l’énergie et l’effet sur le nombre de places desservies. Les éléments reçus ne permettent pas de calculer les économies ou la rentabilité : aucun tarif, coût ou résultat d’exploitation vérifiable ne permet une estimation responsable.
Quels documents permettraient de tirer une conclusion ?
Pour évaluer la maturité de cette catégorie, les informations les plus utiles viendraient du fabricant et de l’exploitant du site : fiche technique, limites d’utilisation, matrice des véhicules et connecteurs, analyse des risques, consignes d’urgence et relevés des sessions. Si le produit est proposé à la vente, sa disponibilité, son assistance et les conditions du service sur le marché concerné devraient également pouvoir être vérifiées. Les affirmations relatives à la sécurité ou à une certification devraient renvoyer à des documents identifiables, et non rester de simples adjectifs marketing.
Une évaluation indépendante devrait indiquer qui l’a réalisée, quelle configuration a été testée, pendant combien de temps et quels résultats ont été observés. Une étude technique peut examiner une fonction particulière sans valider l’ensemble du système dans un parking réel. De même, un article qui reprend l’annonce d’une entreprise ne constitue pas une confirmation indépendante des performances. La provenance de chaque donnée fait partie des preuves, en particulier lorsqu’il est question de sécurité et de disponibilité.
Au vu des éléments vérifiables rassemblés, la conclusion prudente doit rester limitée : une entreprise propose un robot mobile de recharge et a communiqué sur l’avancement de son développement, mais les preuves ne suffisent pas à affirmer que ZiGGY fonctionne comme un service commercial éprouvé ni à quantifier ses avantages. Avant de le recommander à un parking, il faudrait demander des preuves traçables de sécurité, de compatibilité, d’intégration et de résultats dans des conditions réelles. Ce manque d’informations constitue une limite de l’analyse, et non la preuve que le système n’existe pas ou ne peut pas fonctionner.