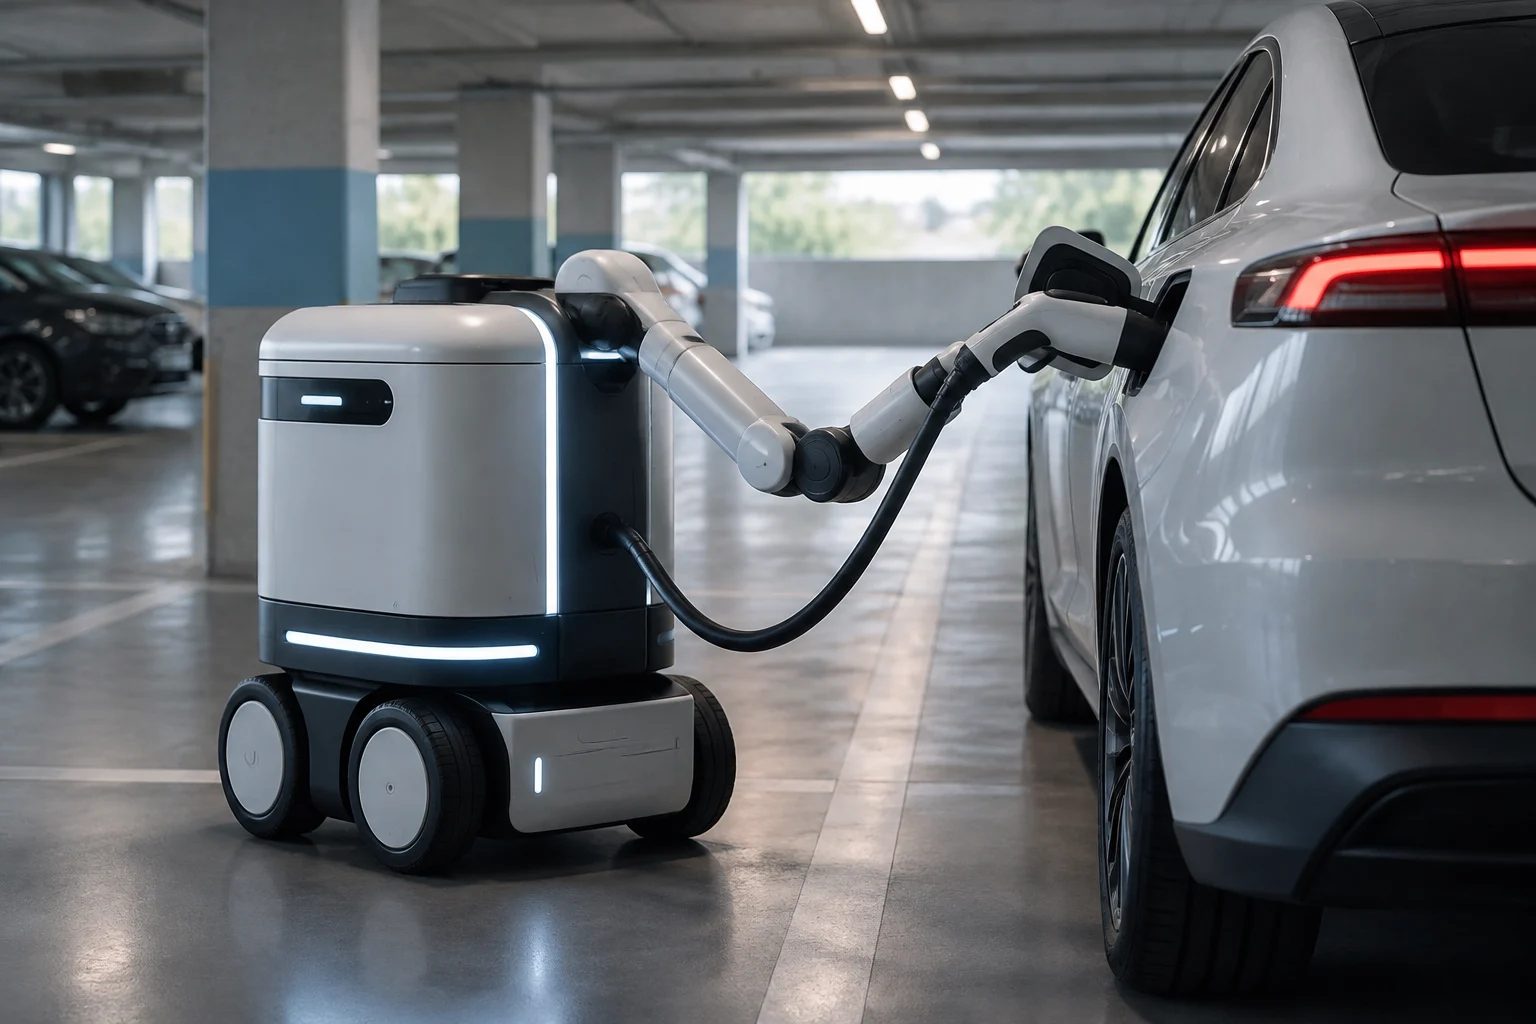
Que problema procura resolver um carregador móvel?
Num sistema de carregamento convencional, o veículo fica estacionado junto a um ponto fixo e uma pessoa liga o cabo. Um robô móvel inverte parcialmente esta relação: o veículo permanece estacionado e uma unidade autónoma ou guiada transporta até ele o equipamento de carregamento. A ideia pode ser útil quando é difícil instalar uma tomada em cada lugar, mas não elimina a necessidade de uma fonte de eletricidade, nem demonstra, por si só, que exista maior capacidade disponível.
A proposta deve ser distinguida do carregamento sem fios. Neste caso, a energia é transferida sem um cabo de ligação convencional entre o veículo e o equipamento, através de componentes compatíveis instalados no veículo e na infraestrutura. Um robô que transporta um cabo continua a depender de uma ligação física: muda quem leva o carregador e onde este se encontra, mas não o princípio de transferência de energia.
A questão prática não é apenas saber se um robô consegue deslocar-se até um carro. Para um operador, importam o espaço ocupado, o número de veículos que pode atender, o tempo necessário para cada serviço, a potência fornecida e a facilidade de recuperação em caso de avaria. O valor depende do sistema como um todo: robô, carregador, fornecimento elétrico, software de gestão, veículos e regras do parque de estacionamento.
O que demonstram — e o que não demonstram — as evidências disponíveis
As informações fornecidas sobre o ZiGGY provêm de comunicados de imprensa da EV Safe Charge reunidos na secção de notícias da própria empresa. O dispositivo é apresentado como um robô móvel de carregamento e a empresa anunciou ter sido selecionada para um programa acelerador em novembro de 2023. Isto permite afirmar que a empresa comunicou o desenvolvimento e a sua participação no programa; não comprova uma implementação comercial, o número de unidades em serviço nem resultados medidos num parque de estacionamento.
Um anúncio de financiamento, uma imagem, um vídeo de demonstração ou a seleção para um programa acelerador são evidências de natureza diferente da operação real. Para sustentar a afirmação de que o sistema funciona em grande escala, seriam necessários dados do operador ou do fabricante que identificassem o local, as datas, os tipos de veículos, as sessões concluídas e as ocorrências. Também seria pertinente uma avaliação independente com um método explícito. A ausência desses dados limita as conclusões: não permite declarar que a solução é inviável, mas também não justifica apresentá-la como disponível ou comprovada em condições normais.
A documentação reunida não fornece um dossier técnico completo do ZiGGY nem uma validação independente das suas funções de navegação, ligação e segurança. Por isso, a abordagem útil consiste numa lista de critérios verificáveis, e não numa afirmação sobre o desempenho do robô. A comparação deve ser equilibrada: uma demonstração pode comprovar que uma tarefa foi realizada em determinadas condições, mas não necessariamente que o produto é seguro, interoperável ou economicamente vantajoso noutros ambientes.
Segurança: avaliar o percurso e a ligação
A segurança deve abranger toda a sequência, não apenas a capacidade de o robô evitar uma colisão enquanto se desloca. A documentação deve explicar como deteta peões, pessoas em cadeiras de rodas, carrinhos, veículos e obstáculos baixos; o que faz se alguém entrar no seu percurso; e se consegue parar de forma controlada quando perde a localização, a comunicação ou a energia. Um vídeo de navegação sem incidentes não substitui uma análise de riscos nem os registos dos testes.
A segunda fase crítica é a ligação elétrica. O dossier deve descrever como é controlada a posição do conector, como se evita que o cabo fique preso ou sob tensão e que condições impedem a passagem de corrente se a ligação não estiver correta. Deve também explicar como se interrompe o carregamento perante uma anomalia e quem pode libertar o conector se o robô ficar imobilizado. A paragem segura tem de abranger o sistema completo, incluindo o carregador e o veículo, e não apenas os motores de deslocação.
Os testes devem especificar cenários e resultados, incluindo falhas provocadas deliberadamente. Por exemplo, uma pessoa pode atravessar à frente do robô; um objeto pode obstruir o percurso; um lugar pode ficar bloqueado; ou o robô pode perder a ligação ao sistema de gestão. Não basta enumerar uma função de segurança: é preciso saber que risco cobre, como foi testada e que resultado produziu. A documentação disponível não permite atribuir ao ZiGGY uma certificação ou uma taxa de incidentes específica.
Compatibilidade: carros, conectores e funcionamento
O facto de um robô conseguir chegar fisicamente ao veículo não garante que o consiga carregar. O fabricante ou operador deve publicar quais os conectores suportados, a potência fornecida, os tipos de veículos verificados e se a ligação depende de adaptadores ou de uma configuração específica. Para cada combinação relevante, convém distinguir compatibilidade física, comunicação entre o carregador e o veículo e autorização da sessão. Uma lista de conectores não comprova interoperabilidade com todas as marcas e modelos.
A integração com o parque de estacionamento também é importante. O sistema precisa de saber que lugares estão ocupados, que veículos solicitaram o serviço e como atribuir o robô quando chegam vários pedidos. Se for utilizada uma aplicação ou uma plataforma de gestão, a documentação deve esclarecer quem administra os dados, o que acontece se a rede for interrompida e como são tratados pagamentos, cancelamentos e erros. Sem essa informação, não é possível avaliar se o robô simplifica a operação ou acrescenta um novo ponto de falha.
A acessibilidade exige avaliar o espaço de manobra e a interação com quem não utiliza uma aplicação. Um serviço pode funcionar tecnicamente e, ainda assim, ser pouco prático se bloquear corredores, depender de um lugar específico ou deixar o cabo num percurso pedonal. As regras de utilização e as instruções para pedir assistência devem estar disponíveis antes da instalação. Atualmente, as fontes fornecidas não permitem confirmar uma matriz pública de compatibilidade nem as condições de funcionamento do ZiGGY.
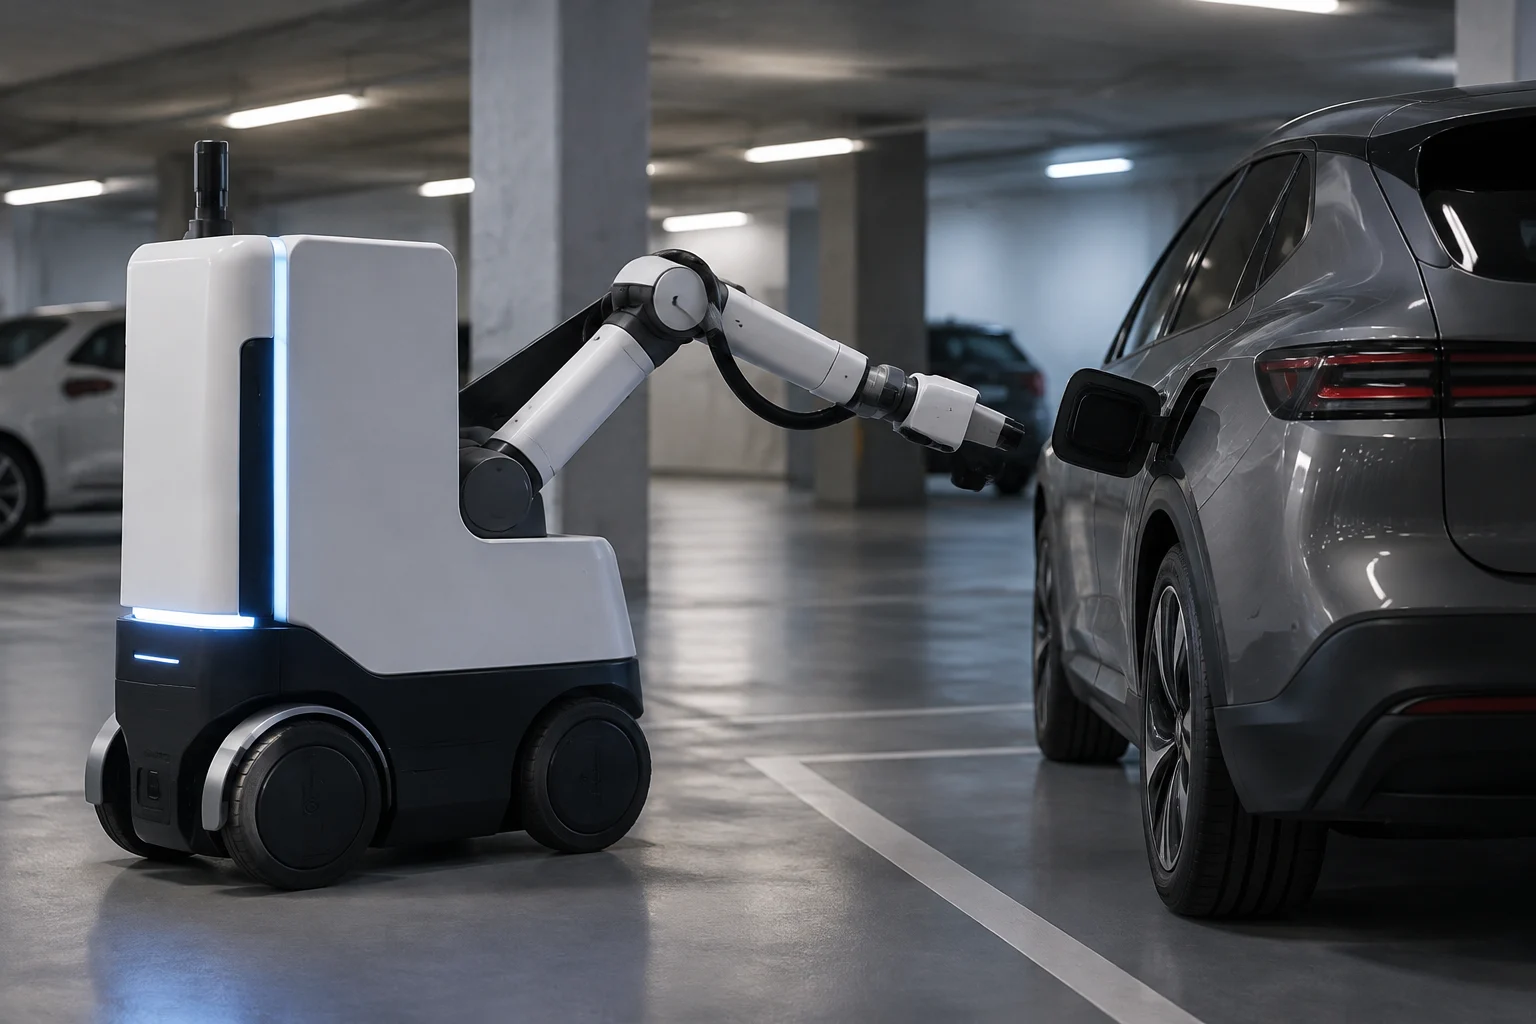
Como medir a utilidade sem confundir uma demonstração com um serviço
Uma comparação justa deve confrontar o robô com a alternativa que o local realmente utilizaria: carregadores fixos, expansão da instalação elétrica, gestão dos lugares ou, quando tecnicamente aplicável, outra modalidade de carregamento. O indicador não pode limitar-se à velocidade do robô. Deve também considerar o tempo entre o pedido e o início do carregamento, as sessões concluídas, as interrupções e o tempo de recuperação após uma avaria.
No mínimo, devem ser registados o contexto e a unidade de medida de cada dado: duração por sessão, energia fornecida, potência efetiva, percentagem de tarefas concluídas, deslocações sem serviço, intervenções humanas e disponibilidade durante o período observado. Para comparar com carregadores fixos, os dados devem ser recolhidos no mesmo parque de estacionamento ou as diferenças na procura, potência contratada, número de lugares e horário devem ser explicadas. Sem denominadores e condições comparáveis, um valor isolado pode induzir em erro.
A avaliação económica deve incluir mais do que o preço do robô. São necessários os custos de instalação e ligação, manutenção, software, pessoal de apoio, seguros e eventuais alterações do espaço, além do custo da energia e do efeito no número de lugares atendidos. As evidências recebidas não permitem calcular poupanças ou rentabilidade: não há tarifas, custos nem resultados operacionais verificáveis que sustentem uma estimativa responsável.
Que documentação permitiria chegar a uma conclusão
Para avaliar a maturidade desta categoria, as informações mais úteis viriam do fabricante e do operador do local: ficha técnica, limites de utilização, matriz de veículos e conectores, avaliação de riscos, instruções de emergência e registos das sessões. Se o produto for comercializado, também devem poder ser verificadas a disponibilidade, a assistência e as condições do serviço no mercado em causa. As alegações relativas à segurança ou certificação devem remeter para documentos identificáveis, em vez de ficarem por adjetivos de marketing.
Uma avaliação independente deve indicar quem a realizou, que configuração foi testada, durante quanto tempo e que resultados foram observados. Um estudo técnico pode analisar uma função específica sem validar o sistema completo num parque de estacionamento real. Do mesmo modo, uma notícia que repete o anúncio de uma empresa não constitui uma confirmação independente do desempenho. A origem de cada dado faz parte da evidência, sobretudo quando estão em causa a segurança e a disponibilidade.
Com base no material verificável reunido, a conclusão prudente é limitada: uma empresa propôs um robô móvel de carregamento e comunicou progressos no desenvolvimento, mas não há evidências suficientes para afirmar que o ZiGGY funciona como um serviço comercial comprovado nem para quantificar as suas vantagens. Antes de o recomendar a um parque de estacionamento, devem ser solicitadas provas rastreáveis de segurança, compatibilidade, integração e resultados em condições reais. Esta falta de informação limita a análise, mas não prova que o sistema não exista ou não possa funcionar.