Qué problema intenta resolver un cargador móvil
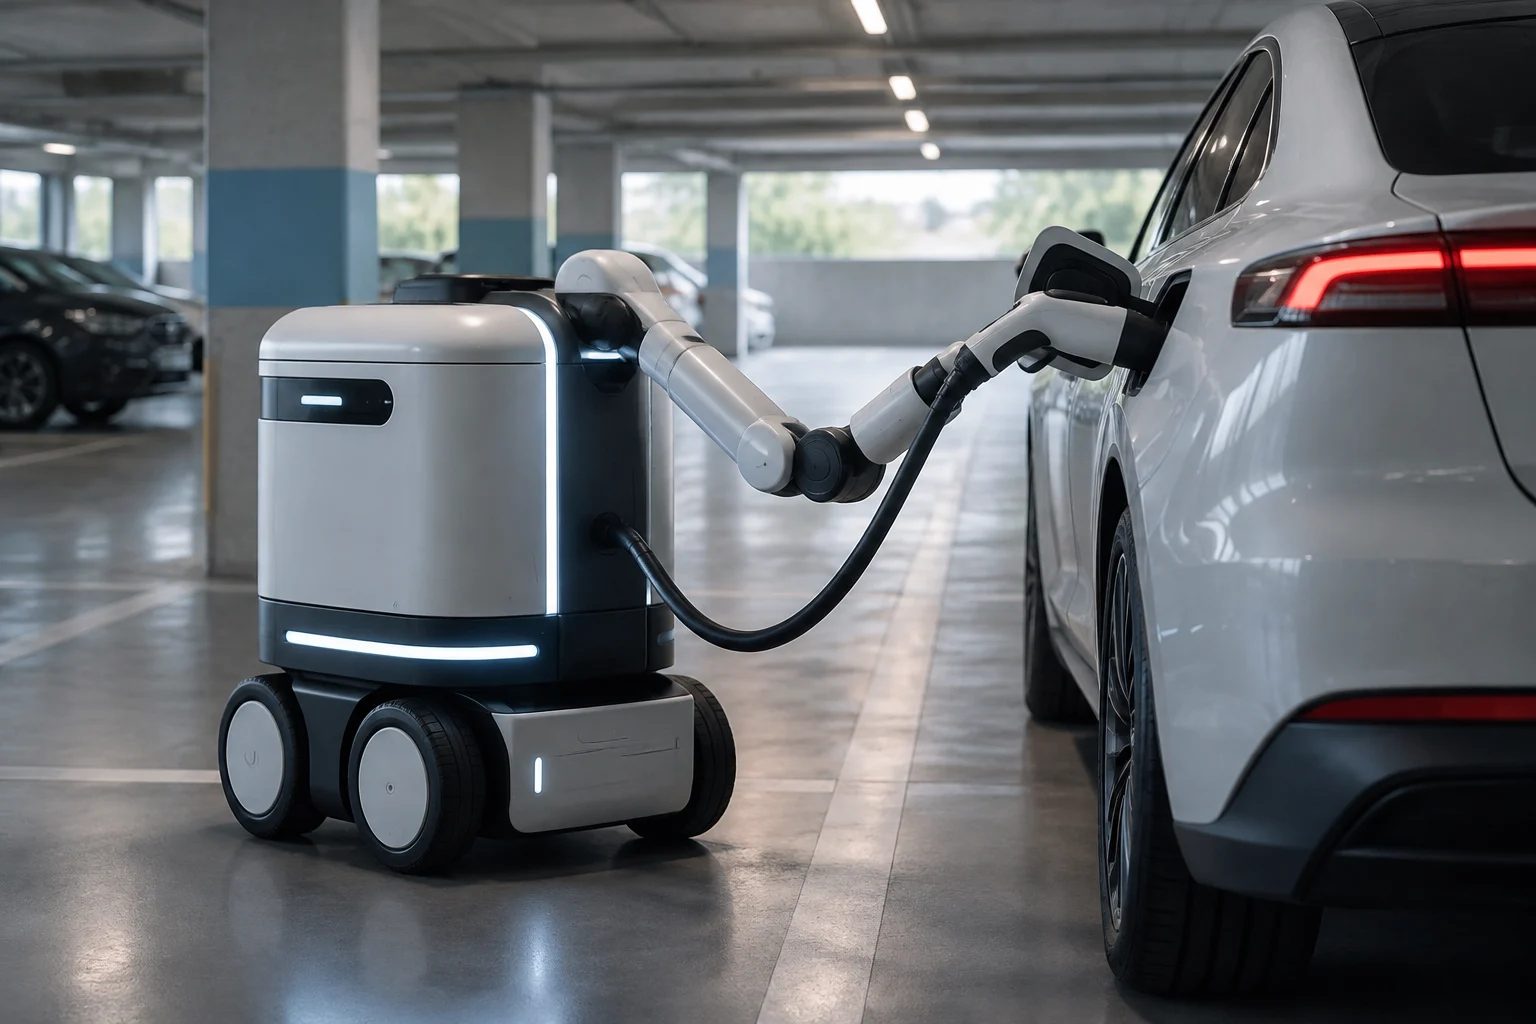
En un sistema de recarga convencional, el vehículo se coloca junto a un punto fijo y una persona conecta el cable. Un robot móvil invierte parcialmente esa relación: el vehículo queda aparcado y una unidad autónoma o guiada lleva hasta él el equipo de carga. La idea podría ser útil donde instalar una toma en cada plaza resulte difícil, pero no elimina la necesidad de una fuente eléctrica ni demuestra por sí sola que haya más capacidad disponible.
La propuesta debe distinguirse de la carga inalámbrica. En esta última, la energía se transfiere sin un cable de conexión convencional entre el vehículo y el equipo, mediante componentes compatibles instalados en el vehículo y en la infraestructura. Un robot que transporta un cable sigue dependiendo de una conexión física: cambia quién lleva el cargador y dónde está ubicado, no el principio de transferencia de energía.
La cuestión práctica no es solo si un robot puede desplazarse hasta un coche. Para un operador importan el espacio que ocupa, el número de vehículos que puede atender, el tiempo necesario para cada servicio, la potencia que entrega y la facilidad de recuperación ante fallos. El valor depende del conjunto: robot, cargador, suministro eléctrico, software de gestión, vehículos y reglas del aparcamiento.
Qué demuestra la evidencia disponible —y qué no
La información facilitada sobre ZiGGY procede de comunicados de EV Safe Charge recogidos en la sección de noticias de la propia empresa. Allí se lo presenta como un robot móvil de recarga y se anuncia que la compañía fue seleccionada para un programa acelerador en noviembre de 2023. Eso permite afirmar que la empresa comunicó el desarrollo y su participación en el programa; no acredita un despliegue comercial, un número de unidades en servicio ni resultados medidos en un aparcamiento.
Un anuncio de financiación, una imagen, un vídeo de demostración o una selección en un acelerador son evidencias de naturaleza distinta a una operación real. Para sostener que el sistema funciona a escala, harían falta datos del operador o del fabricante que identificaran el lugar, las fechas, el tipo de vehículos, las sesiones completadas y las incidencias. También sería relevante una evaluación independiente con un método explícito. La falta de esos datos limita las conclusiones: no permite declarar que la solución sea inviable, pero tampoco presentarla como disponible o probada en condiciones ordinarias.
La documentación reunida no ofrece un expediente técnico completo de ZiGGY ni una validación independiente de sus funciones de navegación, conexión y seguridad. Por eso, el análisis útil es una lista de criterios verificables, no una afirmación sobre el desempeño del robot. El contraste debe ser simétrico: una demostración puede acreditar que una tarea se ejecutó en unas condiciones concretas, pero no necesariamente que el producto sea seguro, interoperable o económicamente conveniente en otros entornos.
Seguridad: evaluar el recorrido y la conexión
La seguridad debe cubrir toda la secuencia, no limitarse a que el robot evite una colisión en movimiento. Hay que documentar cómo detecta peatones, sillas de ruedas, carros, vehículos y obstáculos bajos; qué hace ante una persona que aparece en su trayectoria; y si puede detenerse de forma controlada cuando pierde localización, comunicación o energía. Un vídeo de navegación sin incidentes no sustituye un análisis de riesgos ni los registros de pruebas.
La segunda fase crítica es la conexión eléctrica. El expediente tendría que describir cómo se controla la posición del conector, cómo se evita enganchar o tensar el cable y qué condiciones impiden energizarlo si la conexión no es correcta. También debe explicar cómo se interrumpe la carga ante una anomalía y quién puede liberar el conector si el robot queda inmovilizado. La parada segura debe abarcar el sistema completo, incluido el cargador y el vehículo, y no solo los motores de desplazamiento.
Las pruebas deberían especificar escenarios y resultados, incluidos los fallos deliberados. Por ejemplo, una persona puede cruzar por delante; un objeto puede obstruir la ruta; una plaza puede quedar bloqueada; o el robot puede perder conexión con el sistema de gestión. No basta con enumerar que existe una función de seguridad: se necesita saber qué riesgo cubre, cómo se ensayó y qué resultado produjo. La documentación disponible aquí no permite atribuir a ZiGGY una certificación o una tasa de incidentes concreta.
Compatibilidad: coches, conectores y operación
Que un robot llegue físicamente al vehículo no garantiza que pueda cargarlo. El fabricante u operador tendría que publicar qué conectores admite, qué potencia ofrece, qué tipos de vehículo han sido verificados y si la conexión depende de adaptadores o de una configuración específica. Para cada combinación relevante conviene separar compatibilidad física, comunicación entre cargador y vehículo, y autorización de la sesión. Una lista de conectores no equivale a interoperabilidad demostrada en todas las marcas y modelos.
La integración con el aparcamiento también importa. El sistema necesita saber qué plazas están ocupadas, qué vehículos han solicitado servicio y cómo se asigna el robot cuando llegan varias peticiones. Si se usa una aplicación o una plataforma de gestión, la documentación debería aclarar quién administra los datos, qué ocurre si se interrumpe la red y cómo se resuelven pagos, cancelaciones y errores. Sin esa información no es posible valorar si el robot simplifica la operación o añade un nuevo punto de fallo.
La accesibilidad exige evaluar el espacio de maniobra y la interacción con quienes no usan una aplicación. Un servicio puede ser técnicamente funcional y, aun así, resultar poco práctico si bloquea pasillos, depende de una plaza concreta o deja el cable en una ruta peatonal. Las reglas de uso y las instrucciones de asistencia deberían estar disponibles antes de la instalación. En la actualidad, las fuentes aportadas no permiten confirmar una matriz pública de compatibilidad ni las condiciones operativas de ZiGGY.
Cómo medir utilidad sin confundir una demo con un servicio
Una comparación justa debe enfrentar el robot con la alternativa que realmente tendría el emplazamiento: cargadores fijos, expansión de la instalación eléctrica, gestión de plazas o, cuando sea técnicamente aplicable, otra modalidad de recarga. El indicador no puede reducirse a la velocidad del robot. También debe considerar el tiempo desde la solicitud hasta el inicio de carga, las sesiones completadas, las interrupciones y el tiempo de recuperación cuando hay un fallo.
Conviene registrar, como mínimo, el contexto y la unidad de medida de cada dato: duración por sesión, energía entregada, potencia efectiva, porcentaje de tareas completadas, desplazamientos sin servicio, intervenciones humanas y disponibilidad durante el periodo observado. Para comparar con cargadores fijos, hay que usar el mismo aparcamiento o explicar las diferencias de demanda, potencia contratada, número de plazas y horario. Sin denominadores y condiciones comparables, una cifra aislada puede inducir a error.
La evaluación económica debe incluir más que el precio del robot. Hacen falta costes de instalación y conexión, mantenimiento, software, personal de apoyo, seguros y posibles modificaciones del recinto, además del coste de la energía y el efecto sobre el número de plazas atendidas. No se pueden calcular ahorros o rentabilidad con la evidencia recibida: no hay tarifas, costes ni resultados operativos verificables que permitan una estimación responsable.
Qué documentación permitiría llegar a una conclusión
Para juzgar la madurez de esta categoría, los datos más útiles vendrían del fabricante y del operador del emplazamiento: ficha técnica, límites de uso, matriz de vehículos y conectores, evaluación de riesgos, instrucciones de emergencia y registros de sesiones. Si el producto se ofrece comercialmente, también deberían poder verificarse disponibilidad, soporte y las condiciones del servicio en el mercado correspondiente. Las afirmaciones sobre seguridad o certificación deben enlazar con documentos identificables, no quedar como adjetivos de marketing.
El contraste independiente debe indicar quién hizo la evaluación, qué configuración probó, durante cuánto tiempo y qué resultados observó. Un estudio técnico puede examinar una función concreta, pero no necesariamente validar el sistema completo en un aparcamiento real. Del mismo modo, una noticia que repite el anuncio de una empresa no es confirmación independiente del rendimiento. La procedencia de cada dato forma parte de la evidencia, especialmente cuando se habla de seguridad y disponibilidad.
Con el material verificable reunido, la conclusión prudente es acotada: existe una propuesta empresarial de robot móvil de recarga y la compañía comunicó avances de desarrollo, pero no se aporta evidencia suficiente para afirmar que ZiGGY opere como servicio comercial probado ni para cuantificar sus ventajas. Antes de recomendarlo a un aparcamiento, habría que pedir pruebas trazables de seguridad, compatibilidad, integración y resultados bajo condiciones reales. Esta falta de información es una limitación del análisis, no prueba de que el sistema no exista o no pueda funcionar.