Il ruolo della connettività nella robotica collaborativa
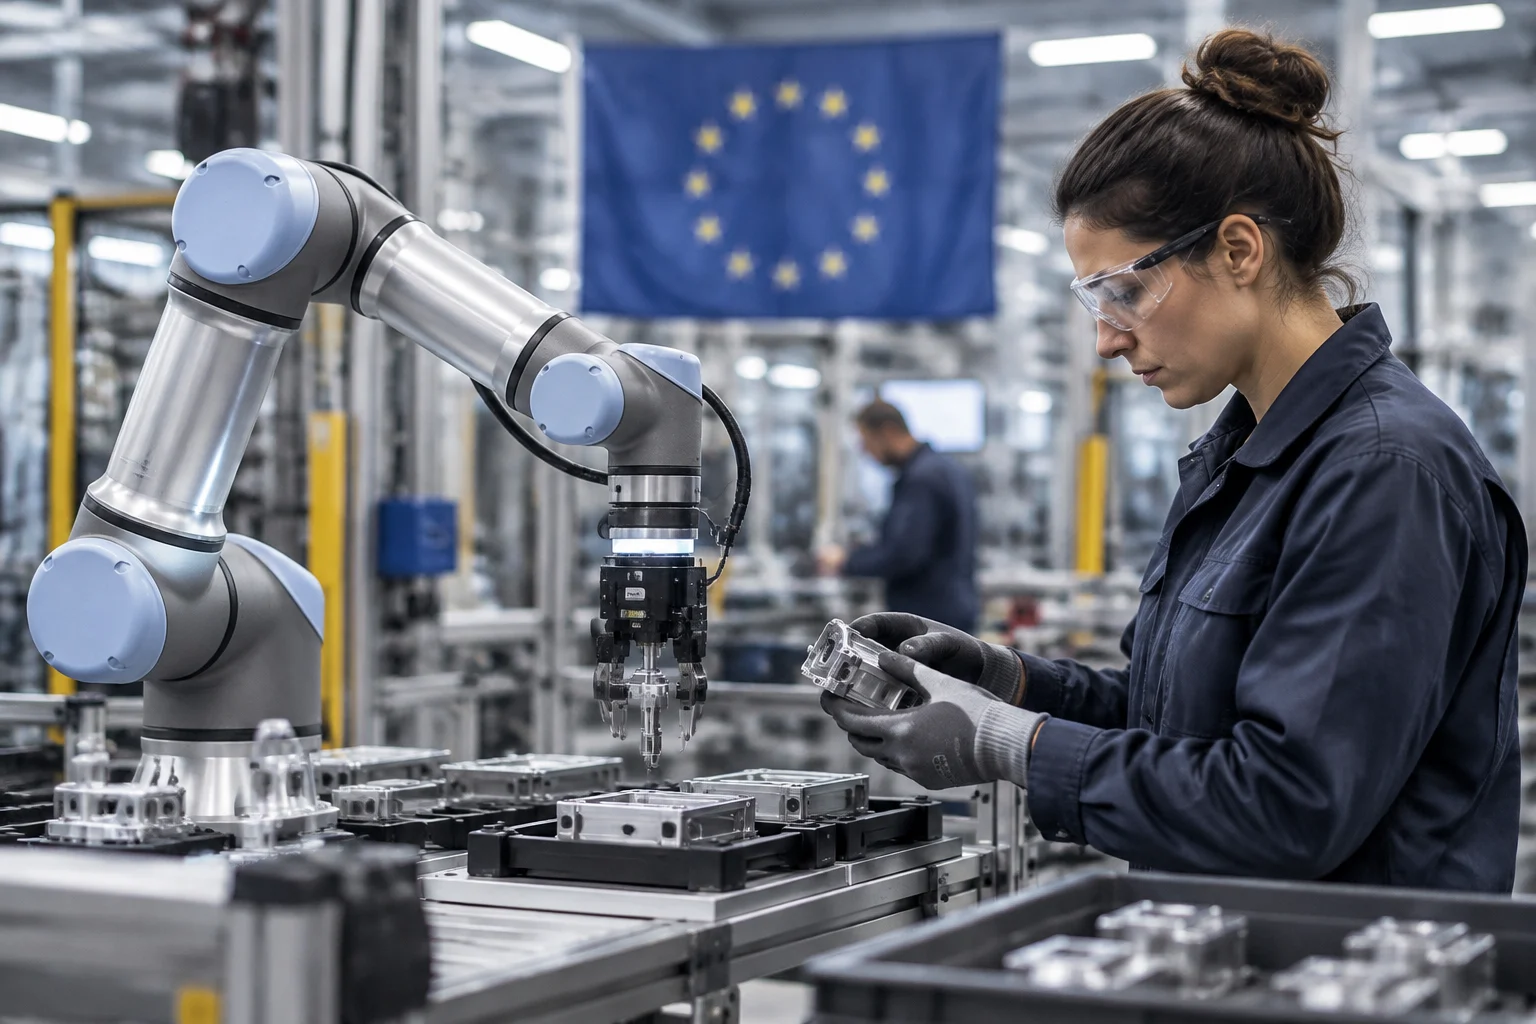
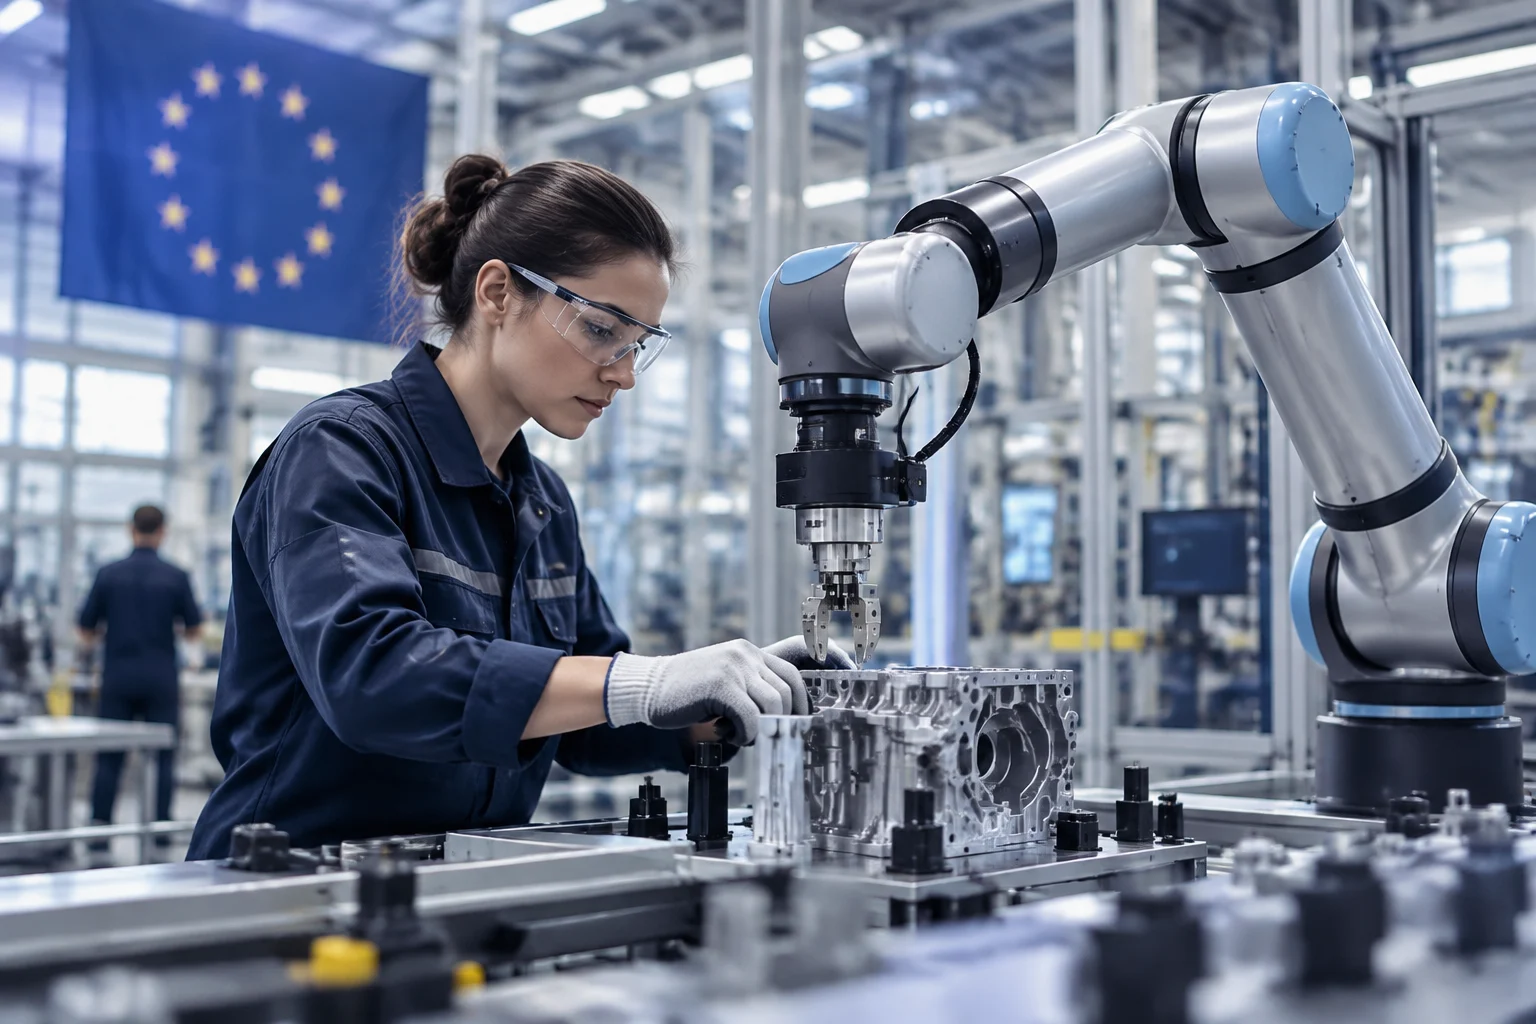
La robotica collaborativa è evoluta da bracci isolati a sistemi che interagiscono direttamente con gli operatori e altri robot. Questa integrazione richiede un livello di comunicazione robusto che consenta lo scambio di dati in tempo reale, il coordinamento dei movimenti e la gestione della sicurezza. A differenza della robotica tradizionale, dove il controllo è locale e cablato, i cobot moderni dipendono da reti che supportino sia i comandi di controllo che la telemetria dei sensori.
Secondo Eurecat, l'85% delle attività ripetitive nell'industria e nella logistica potrebbe essere automatizzato con la tecnologia attualmente disponibile. Tuttavia, la barriera non è solo l'hardware, ma la capacità di interoperabilità tra dispositivi eterogenei. I robot mobili autonomi, ad esempio, utilizzano il SLAM per mappare l'ambiente, ma devono trasmettere queste mappe e stati a una piattaforma centrale o ad altri robot per evitare collisioni e ottimizzare i percorsi.
Questo costante bisogno di comunicazione ridefinisce l'architettura dello stabilimento. Non si tratta solo di muovere un braccio, ma di orchestrare un ecosistema in cui ogni nodo, da un sensore di forza a un robot mobile, condivide informazioni critiche. L'affidabilità di questo scambio determina la sicurezza dell'operatore e l'efficienza del processo produttivo.
Protocolli di controllo industriale vs connettività di campo
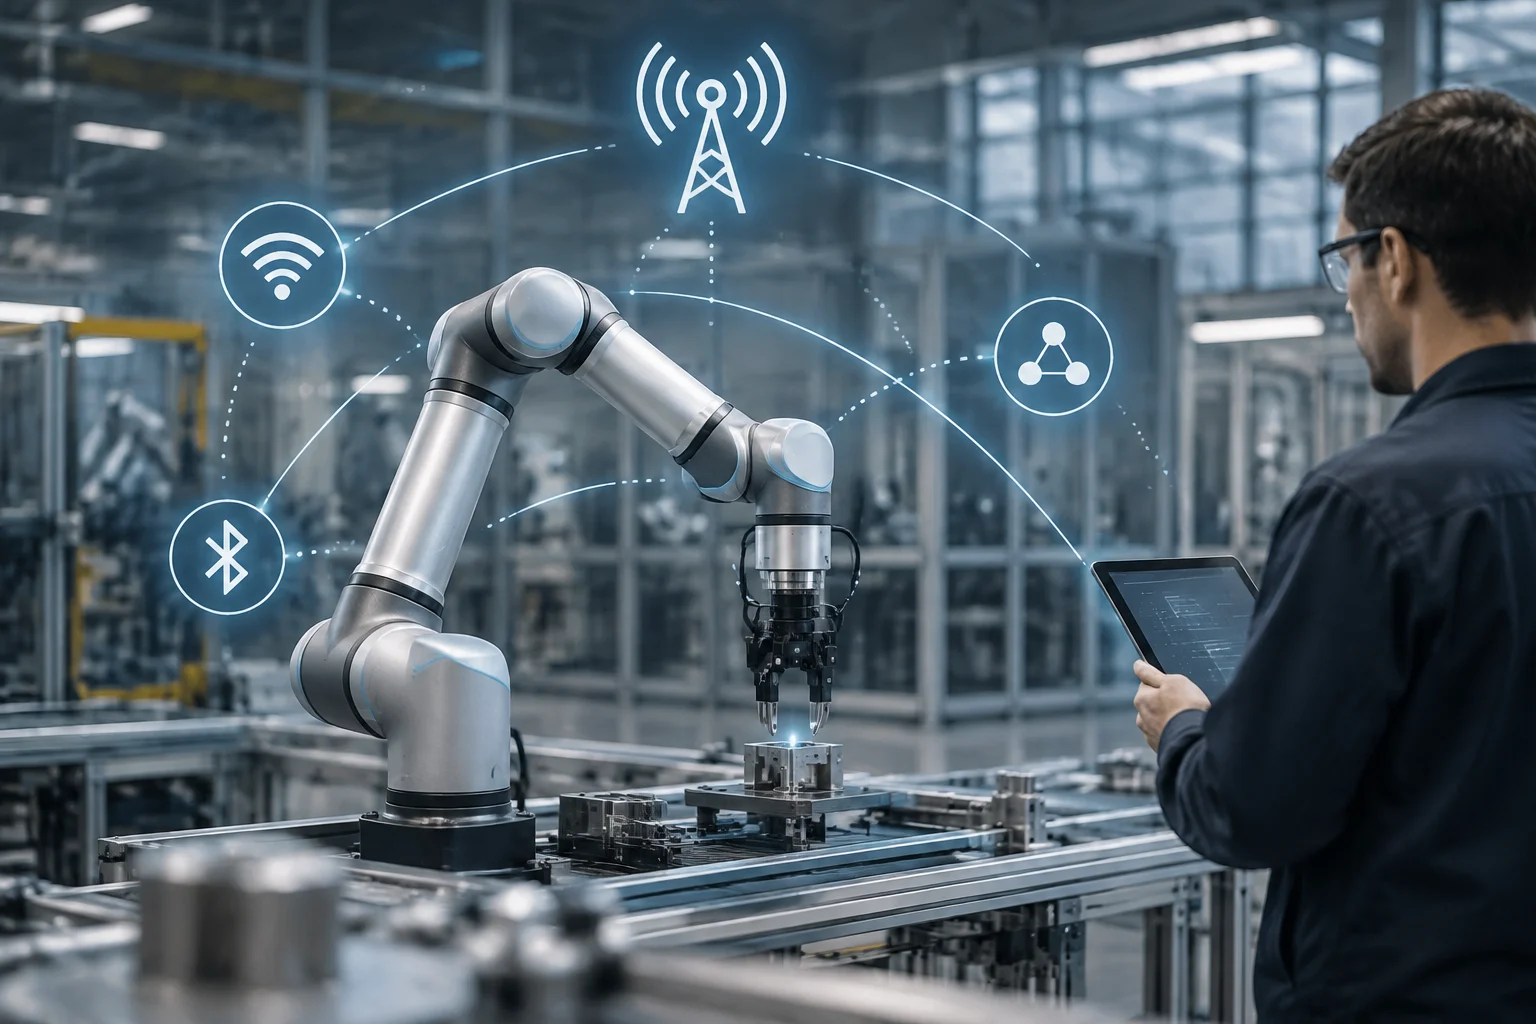
È fondamentale distinguere tra i protocolli di controllo del movimento e quelli di connettività di campo. Universal Robots, uno dei principali produttori di cobot, utilizza protocolli come Profinet, EtherNet/IP, TCP/IP e Modbus per la comunicazione diretta con i controllori e i PLC. Questi protocolli garantiscono la determinatezza e la bassa latenza necessarie per il controllo cinematico del braccio robotico.
D'altra parte, la connettività di campo, che gestisce sensori, attuatori ausiliari e telemetria, si basa spesso su tecnologie wireless a corto raggio. È qui che entrano in gioco Bluetooth Low Energy (BLE) e ZigBee. Mentre il controllo del braccio richiede una rete dedicata e spesso cablata per garantire la sicurezza, la telemetria di vibrazione, temperatura o posizione può essere trasmessa via BLE, riducendo il cablaggio e facilitando la manutenzione predittiva.
La separazione di questi livelli consente di ottimizzare le risorse. Il cablaggio industriale assicura la precisione nel controllo, mentre il wireless aggiunge flessibilità nel monitoraggio. Questa dualità è chiave per bilanciare la rigidità tecnica del controllo con l'adattabilità dei sensori di campo.
Bluetooth Low Energy: autonomia e sensori
Bluetooth LE è la tecnologia dominante per la connettività dei sensori negli ambienti industriali grazie al suo basso consumo energetico. Introdotto nella specifica Bluetooth 4.0, consente ai dispositivi di operare per anni con una singola batteria, il che è critico per i sensori montati su parti mobili di un robot o su strumenti portatili che interagiscono con il cobot.
Nelle applicazioni di robotica collaborativa, il BLE viene utilizzato per trasmettere dati di stato degli strumenti, codici QR per l'identificazione dei pezzi o segnali di prossimità per il rilevamento della presenza umana. La sua portata limitata (tipicamente 10-100 metri) è un vantaggio negli stabilimenti di produzione, poiché riduce l'interferenza con altri sistemi e consente una segmentazione naturale della rete per zone di lavoro.
L'autonomia del BLE, che può raggiungere tra i 2 e i 5 anni a seconda della frequenza di trasmissione, elimina la necessità di manutenzione frequente nei sensori remoti. Questo è particolarmente utile in ambienti dove l'accesso alla batteria è difficile o dove lo sporco industriale potrebbe influenzare le connessioni fisiche.
ZigBee e reti mesh per l'IoT industriale
ZigBee offre un'alternativa al BLE quando è richiesta una rete mesh più estesa e robusta. A differenza del BLE, che opera generalmente in topologia a stella o punto a punto, ZigBee consente ai nodi di ritrasmettere il segnale, estendendo la copertura e migliorando la ridondanza. Questo è utile nei grandi capannoni industriali dove un singolo punto di accesso non copre l'intera area di operazione dei robot.
La standardizzazione di ZigBee da parte della Connectivity Standards Alliance garantisce l'interoperabilità tra dispositivi di diversi produttori. Per un integratore di sistemi robotici, questo significa che può combinare sensori di un fornitore con gateway di un altro, purché entrambi rispettino la specifica ZigBee. La compatibilità retroattiva è un fattore chiave per proteggere gli investimenti a lungo termine nell'infrastruttura IoT industriale.
L'architettura mesh di ZigBee fornisce una resilienza superiore ai guasti dei singoli nodi. Se un sensore perde la connessione diretta con il gateway, la rete si riconfigura automaticamente attraverso altri nodi, garantendo la continuità del flusso di dati in tempo reale.
5G e URLLC: il salto verso la mobilità autonoma
Per i robot mobili autonomi (AMR) che si spostano in tutto lo stabilimento, le tecnologie a corto raggio come BLE o ZigBee possono essere insufficienti a causa della loro portata limitata e della necessità di handover tra celle. Qui, il 5G emerge come tecnologia abilitante chiave, specificamente attraverso la funzionalità URLLC (Ultra Reliable Low Latency Communication).
I requisiti affinché un robot operi in modo sicuro e fluido tramite comunicazione wireless sono rigorosi: la latenza di trasmissione dei pacchetti deve essere inferiore a 1 millisecondo e la probabilità di perdita dei pacchetti deve essere di 1 su 100.000. Questi livelli di prestazioni, finora raggiungibili solo con l'Ethernet cablato, sono ottenibili con il 5G privato. Questo consente ai robot mobili di mantenere una sincronizzazione perfetta con il cloud o con altri robot, anche ad alta velocità e in ambienti con molte interferenze.
La mobilità senza interruzioni è il principale vantaggio del 5G URLLC. A differenza del Wi-Fi, che può subire degradazioni nella copertura quando si sposta tra le celle, il 5G offre una transizione fluida e prevedibile, essenziale per la navigazione autonoma in spazi ampi e dinamici.
Decisioni pratiche per l'implementazione
La scelta del protocollo non è binaria; la maggior parte degli impianti moderni utilizza un approccio ibrido. Il controllo del braccio robotico rimane su reti industriali cablate (Profinet/EtherNet/IP) per garantire la sicurezza funzionale. La telemetria dei sensori viene gestita tramite BLE o ZigBee per ridurre i costi di cablaggio. E la mobilità degli AMR è supportata dal 5G o dal Wi-Fi 6 ad alta densità.
Quando si pianifica l'infrastruttura, gli ingegneri devono considerare l'interferenza elettromagnetica propria degli stabilimenti industriali. I motori ad alta tensione e gli inverter di frequenza generano rumore che può influenzare i segnali a 2,4 GHz (usati da BLE, ZigBee e Wi-Fi). Pertanto, è consigliabile effettuare uno studio dello spettro radio prima di distribuire la rete e considerare l'uso di bande Sub-GHz per ZigBee in ambienti con alta densità di dispositivi a 2,4 GHz.
La pianificazione preliminare è cruciale per evitare conflitti di segnale. Un'analisi dettagliata dell'ambiente consente di selezionare le frequenze adeguate e posizionare i punti di accesso in modo ottimale, assicurando che la rete wireless non diventi un punto debole dell'operazione robotica.