Le rôle de la connectivité dans la robotique collaborative
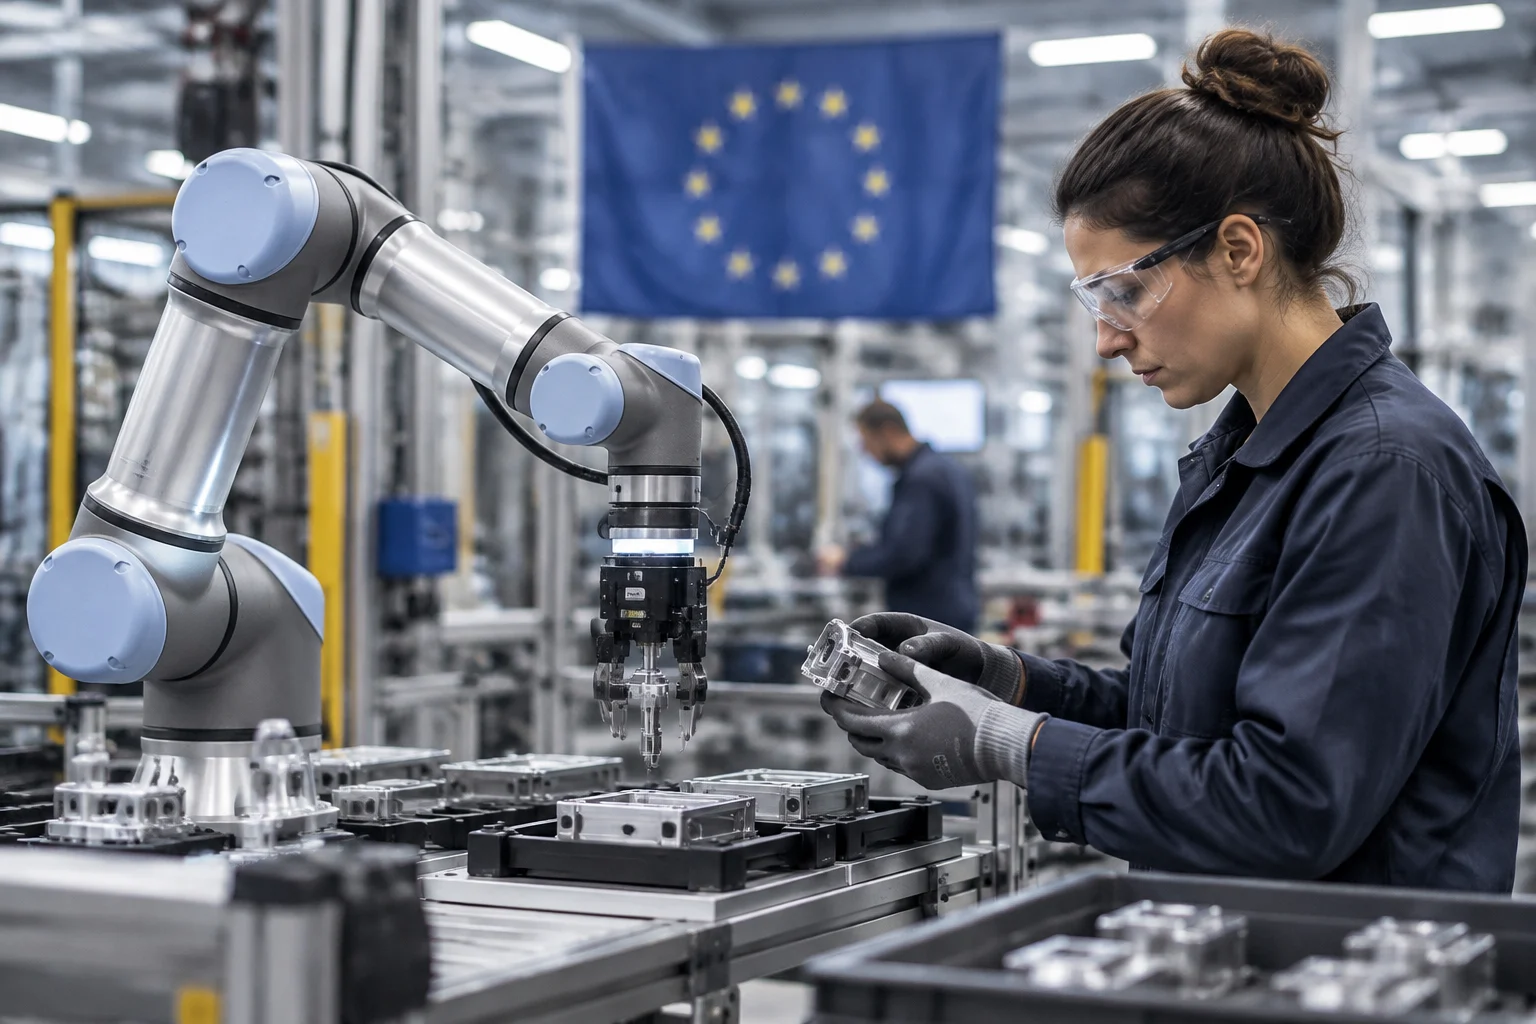
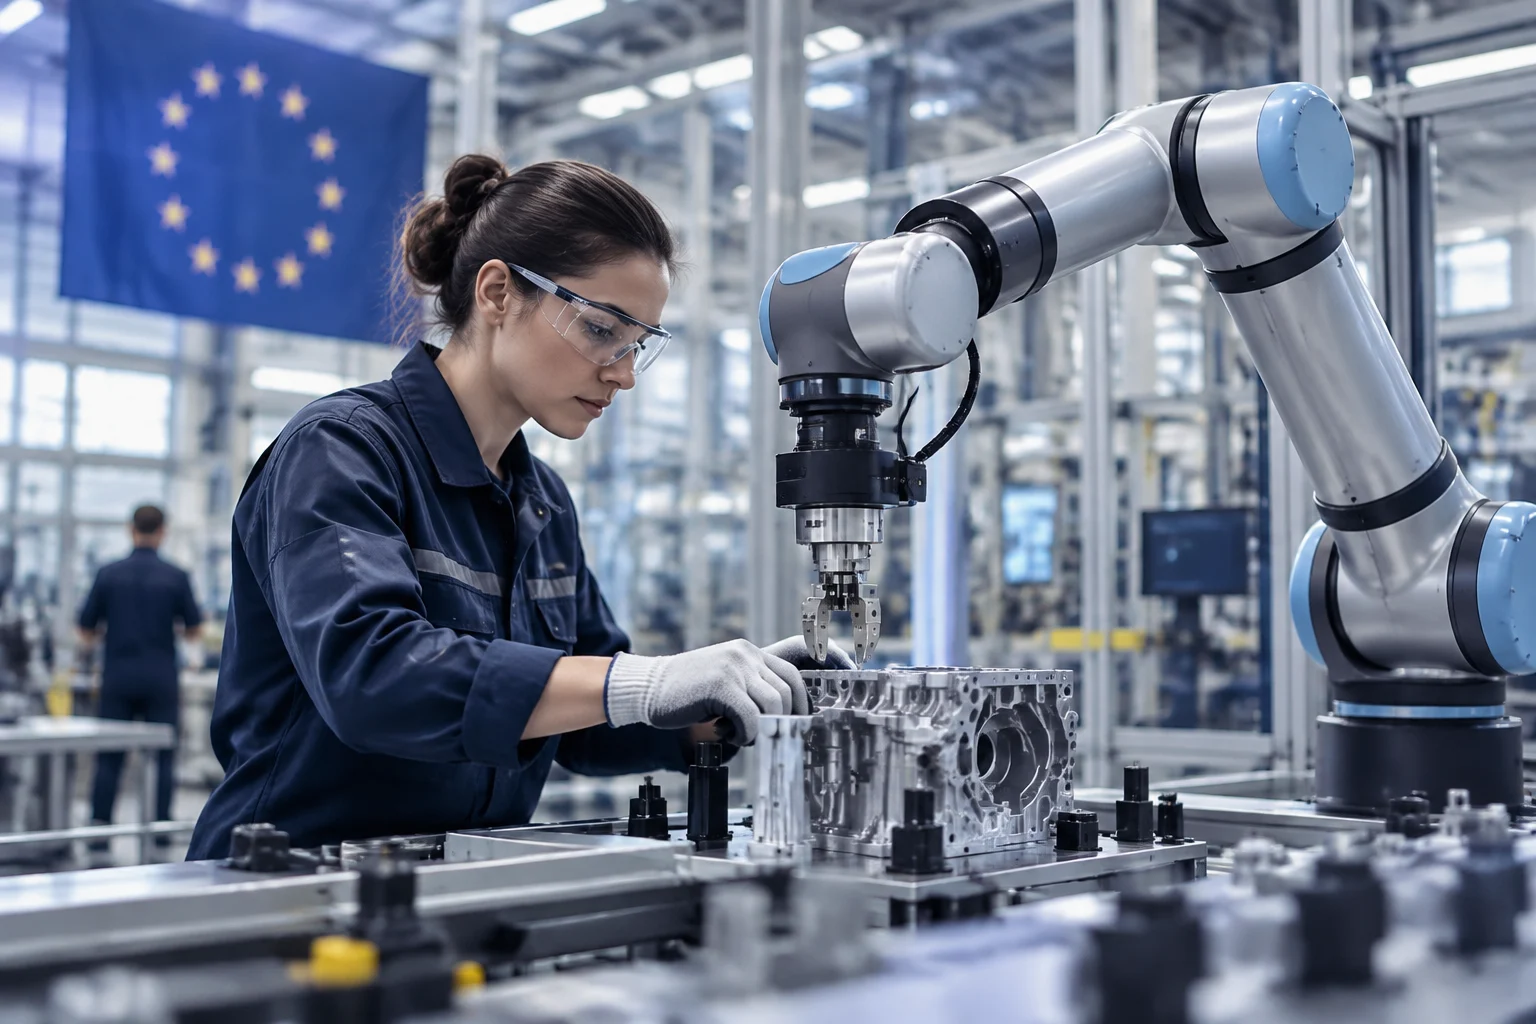
La robotique collaborative a évolué depuis des bras isolés vers des systèmes interagissant directement avec les opérateurs et d'autres robots. Cette intégration exige une couche de communication robuste permettant l'échange de données en temps réel, la coordination des mouvements et la gestion de la sécurité. Contrairement à la robotique traditionnelle, où le contrôle est local et câblé, les cobots modernes dépendent de réseaux supportant à la fois les commandes de contrôle et la télémétrie des capteurs.
Selon Eurecat, 85 % des tâches répétitives dans l'industrie et la logistique pourraient être automatisées avec la technologie actuellement disponible. Cependant, la barrière n'est pas seulement le matériel, mais la capacité d'interopérabilité entre les appareils hétérogènes. Les robots mobiles autonomes, par exemple, utilisent le SLAM pour cartographier leur environnement, mais doivent transmettre ces cartes et états à une plateforme centrale ou à d'autres robots pour éviter les collisions et optimiser les trajets.
Ce besoin constant de communication redéfinit l'architecture de l'usine. Il ne s'agit pas seulement de déplacer un bras, mais d'orchestrer un écosystème où chaque nœud, d'un capteur de force à un robot mobile, partage des informations critiques. La fiabilité de cet échange détermine la sécurité de l'opérateur et l'efficacité du processus de production.
Protocoles de contrôle industriel vs connectivité de terrain
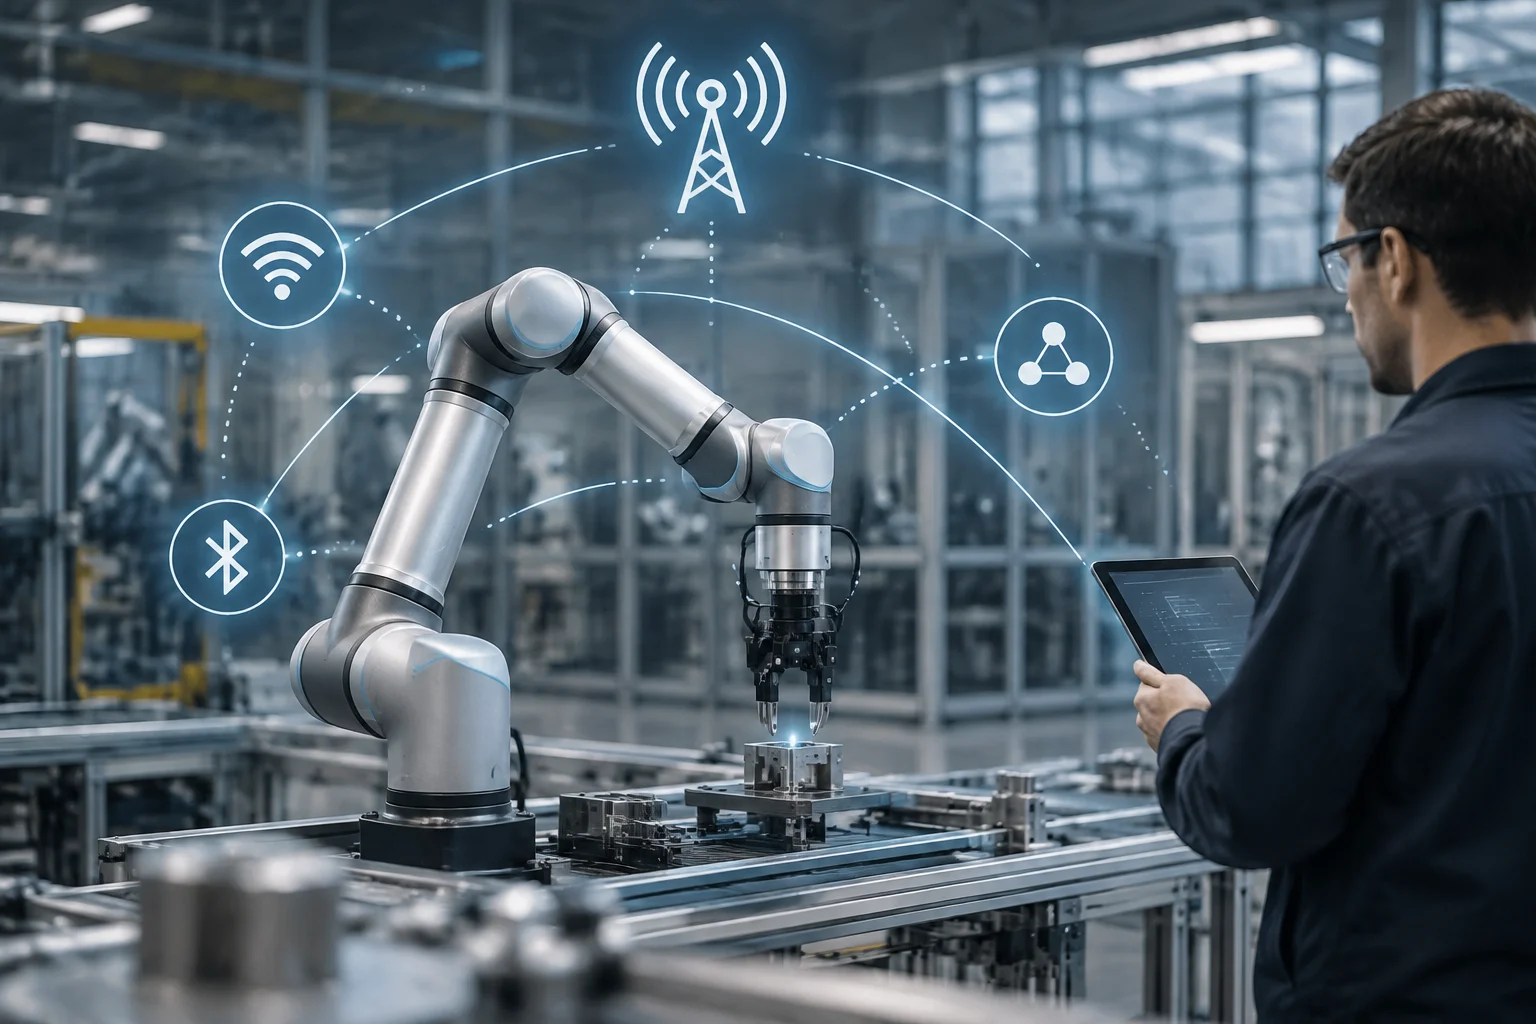
Il est fondamental de distinguer les protocoles de contrôle du mouvement et ceux de connectivité de terrain. Universal Robots, l'un des principaux fabricants de cobots, utilise des protocoles comme Profinet, EtherNet/IP, TCP/IP et Modbus pour la communication directe avec les contrôleurs et les automates. Ces protocoles garantissent la déterminisme et la faible latence nécessaires au contrôle cinématique du bras robotique.
D'autre part, la connectivité de terrain, qui gère les capteurs, les actionneurs auxiliaires et la télémétrie, s'appuie généralement sur des technologies sans fil de courte portée. C'est ici que Bluetooth Low Energy (BLE) et ZigBee entrent en jeu. Alors que le contrôle du bras nécessite un réseau dédié et souvent câblé pour garantir la sécurité, la télémétrie de vibration, de température ou de position peut être transmise via BLE, réduisant le câblage et facilitant la maintenance prédictive.
La séparation de ces couches permet d'optimiser les ressources. Le câblage industriel assure la précision du contrôle, tandis que le sans fil apporte de la flexibilité dans la surveillance. Cette dualité est clé pour équilibrer la rigidité technique du contrôle avec l'adaptabilité des capteurs de terrain.
Bluetooth Low Energy : autonomie et capteurs
Bluetooth LE est la technologie dominante pour la connectivité des capteurs dans les environnements industriels grâce à sa faible consommation d'énergie. Introduite dans la spécification Bluetooth 4.0, elle permet aux appareils de fonctionner pendant des années avec une seule batterie, ce qui est critique pour les capteurs montés sur des parties mobiles d'un robot ou sur des outils portables interagissant avec le cobot.
Dans les applications de robotique collaborative, le BLE est utilisé pour transmettre les données d'état des outils, les codes QR d'identification des pièces ou les signaux de proximité pour la détection de la présence humaine. Sa portée limitée (typiquement 10 à 100 mètres) est un avantage dans les usines de production, car elle réduit l'interférence avec d'autres systèmes et permet une segmentation naturelle du réseau par zones de travail.
L'autonomie du BLE, qui peut atteindre entre 2 et 5 ans selon la fréquence de transmission, élimine le besoin de maintenance fréquente des capteurs distants. C'est particulièrement utile dans les environnements où l'accès à la batterie est difficile ou où la saleté industrielle pourrait affecter les connexions physiques.
ZigBee et réseaux maillés pour l'IoT industriel
ZigBee offre une alternative au BLE lorsqu'un réseau maillé plus étendu et robuste est requis. Contrairement au BLE, qui opère généralement en topologie étoile ou point à point, ZigBee permet aux nœuds de réémettre le signal, étendant la couverture et améliorant la redondance. C'est utile dans les grands entrepôts industriels où un seul point d'accès ne couvre pas toute la zone d'opération des robots.
La normalisation de ZigBee par la Connectivity Standards Alliance garantit l'interopérabilité entre les appareils de différents fabricants. Pour un intégrateur de systèmes de robotique, cela signifie qu'il peut combiner des capteurs d'un fournisseur avec des passerelles d'un autre, à condition que les deux respectent la spécification ZigBee. La compatibilité ascendante est un facteur clé pour protéger les investissements à long terme dans l'infrastructure IoT industrielle.
L'architecture maillée de ZigBee fournit une résilience supérieure face aux pannes de nœuds individuels. Si un capteur perd la connexion directe avec la passerelle, le réseau se reconfigure automatiquement via d'autres nœuds, assurant la continuité du flux de données en temps réel.
5G et URLLC : le saut vers la mobilité autonome
Pour les robots mobiles autonomes (AMR) se déplaçant dans toute l'usine, les technologies de courte portée comme le BLE ou ZigBee peuvent être insuffisantes en raison de leur portée limitée et du besoin de basculement entre cellules. Ici, le 5G émerge comme la technologie clé, spécifiquement via la fonctionnalité URLLC (Ultra Reliable Low Latency Communication).
Les exigences pour qu'un robot opère de manière sûre et fluide via une communication sans fil sont strictes : la latence de transmission des paquets doit être inférieure à 1 milliseconde et la probabilité de perte de paquets doit être de 1 sur 100 000. Ces niveaux de performance, jusqu'ici seulement atteignables avec l'Ethernet câblé, sont réalisables avec le 5G privé. Cela permet aux robots mobiles de maintenir une synchronisation parfaite avec le cloud ou d'autres robots, même à haute vitesse et dans des environnements très encombrés.
La mobilité sans interruption est le principal avantage du 5G URLLC. Contrairement au Wi-Fi, qui peut subir des dégradations de couverture en se déplaçant entre les cellules, le 5G offre une transition lisse et prévisible, essentielle pour la navigation autonome dans les espaces vastes et dynamiques.
Décisions pratiques pour la mise en œuvre
Le choix du protocole n'est pas binaire ; la plupart des installations modernes utilisent une approche hybride. Le contrôle du bras robotique reste sur des réseaux industriels câblés (Profinet/EtherNet/IP) pour garantir la sécurité fonctionnelle. La télémétrie des capteurs est gérée via BLE ou ZigBee pour réduire les coûts de câblage. Et la mobilité des AMR est supportée par le 5G ou le Wi-Fi 6 haute densité.
Lors de la planification de l'infrastructure, les ingénieurs doivent considérer l'interférence électromagnétique propre aux usines industrielles. Les moteurs haute tension et les variateurs de fréquence génèrent du bruit pouvant affecter les signaux de 2,4 GHz (utilisés par BLE, ZigBee et Wi-Fi). Il est donc recommandé de réaliser une étude du spectre radioélectrique avant le déploiement du réseau et d'envisager l'utilisation de bandes Sub-GHz pour ZigBee dans les environnements à forte densité d'appareils 2,4 GHz.
La planification préalable est cruciale pour éviter les conflits de signal. Une analyse détaillée de l'environnement permet de sélectionner les fréquences appropriées et de positionner les points d'accès de manière optimale, garantissant que le réseau sans fil ne devienne pas un point faible de l'opération robotique.