El rol de la conectividad en la robótica colaborativa
La robótica colaborativa ha evolucionado desde brazos aislados hasta sistemas que interactúan directamente con operarios y otros robots. Esta integración exige una capa de comunicación robusta que permita el intercambio de datos en tiempo real, la coordinación de movimientos y la gestión de seguridad. A diferencia de la robótica tradicional, donde el control es local y cableado, los cobots modernos dependen de redes que soporten tanto comandos de control como telemetría de sensores.
Según Eurecat, el 85% de las tareas repetitivas en industria y logística podrían automatizarse con tecnología ya disponible. Sin embargo, la barrera no es solo el hardware, sino la capacidad de interoperabilidad entre dispositivos heterogéneos. Los robots móviles autónomos, por ejemplo, utilizan SLAM para mapear su entorno, pero necesitan transmitir estos mapas y estados a una plataforma central o a otros robots para evitar colisiones y optimizar rutas.
Esta necesidad de comunicación constante redefine la arquitectura de la planta. No se trata solo de mover un brazo, sino de orquestar un ecosistema donde cada nodo, desde un sensor de fuerza hasta un robot móvil, comparte información crítica. La fiabilidad de este intercambio determina la seguridad del operario y la eficiencia del proceso productivo.
Protocolos de control industrial vs. conectividad de campo
Es fundamental distinguir entre los protocolos de control de movimiento y los de conectividad de campo. Universal Robots, uno de los principales fabricantes de cobots, utiliza protocolos como Profinet, EtherNet/IP, TCP/IP y Modbus para la comunicación directa con controladores y PLCs. Estos protocolos garantizan la determinismo y la baja latencia necesarios para el control cinemático del brazo robótico.
Por otro lado, la conectividad de campo, que gestiona sensores, actuadores auxiliares y telemetría, suele apoyarse en tecnologías inalámbricas de corto alcance. Aquí es donde entran en juego Bluetooth Low Energy (BLE) y ZigBee. Mientras que el control del brazo requiere una red dedicada y a menudo cableada para garantizar la seguridad, la telemetría de vibración, temperatura o posición puede transmitirse vía BLE, reduciendo el cableado y facilitando el mantenimiento predictivo.
La separación de estas capas permite optimizar recursos. El cableado industrial asegura la precisión en el control, mientras que el inalámbrico aporta flexibilidad en la monitorización. Esta dualidad es clave para equilibrar la rigidez técnica del control con la adaptabilidad de los sensores de campo.
Bluetooth Low Energy: autonomía y sensores
Bluetooth LE es la tecnología dominante para la conectividad de sensores en entornos industriales gracias a su bajo consumo energético. Introducida en la especificación Bluetooth 4.0, permite a los dispositivos operar durante años con una sola batería, lo cual es crítico para sensores montados en partes móviles de un robot o en herramientas portátiles que interactúan con el cobot.
En aplicaciones de robótica colaborativa, BLE se utiliza para transmitir datos de estado de herramientas, códigos QR de identificación de piezas o señales de proximidad para la detección de presencia humana. Su alcance limitado (típicamente 10-100 metros) es una ventaja en plantas de producción, ya que reduce la interferencia con otros sistemas y permite una segmentación natural de la red por zonas de trabajo.
La autonomía de BLE, que puede alcanzar entre 2 y 5 años según la frecuencia de transmisión, elimina la necesidad de mantenimiento frecuente en sensores remotos. Esto es especialmente útil en entornos donde el acceso a la batería es difícil o donde la suciedad industrial podría afectar a conexiones físicas.
ZigBee y redes de malla para IoT industrial
ZigBee ofrece una alternativa a BLE cuando se requiere una red de malla más extensa y robusta. A diferencia de BLE, que suele operar en topología estrella o punto a punto, ZigBee permite que los nodos retransmitan la señal, extendiendo la cobertura y mejorando la redundancia. Esto es útil en naves industriales grandes donde un único punto de acceso no cubre toda el área de operación de los robots.
La estandarización de ZigBee por la Connectivity Standards Alliance garantiza la interoperabilidad entre dispositivos de diferentes fabricantes. Para un integrador de sistemas de robótica, esto significa que puede combinar sensores de un proveedor con gateways de otro, siempre que ambos cumplan la especificación ZigBee. La compatibilidad hacia atrás es un factor clave para proteger las inversiones a largo plazo en infraestructura de IoT industrial.
La arquitectura de malla de ZigBee proporciona una resiliencia superior ante fallos de nodos individuales. Si un sensor pierde conexión directa con el gateway, la red se reconfigura automáticamente a través de otros nodos, asegurando la continuidad del flujo de datos en tiempo real.
5G y URLLC: el salto hacia la movilidad autónoma
Para robots móviles autónomos (AMR) que se desplazan por toda la planta, las tecnologías de corto alcance como BLE o ZigBee pueden ser insuficientes debido a su alcance limitado y la necesidad de handover entre celdas. Aquí, 5G emerge como la tecnología habilitadora clave, específicamente a través de la funcionalidad URLLC (Ultra Reliable Low Latency Communication).
Los requisitos para que un robot opere de forma segura y fluida mediante comunicación inalámbrica son estrictos: la latencia de transmisión de paquetes debe ser inferior a 1 milisegundo y la probabilidad de pérdida de paquetes debe ser de 1 en 100.000. Estos niveles de rendimiento, que hasta ahora solo se lograban con Ethernet cableado, son alcanzables con 5G privado. Esto permite que los robots móviles mantengan una sincronización perfecta con la nube o con otros robots, incluso a alta velocidad y en entornos con mucha interferencia.
La movilidad sin interrupciones es el principal beneficio de 5G URLLC. A diferencia de Wi-Fi, que puede sufrir degradaciones en la cobertura al moverse entre celdas, 5G ofrece una transición suave y predecible, esencial para la navegación autónoma en espacios amplios y dinámicos.
Decisiones prácticas para la implementación
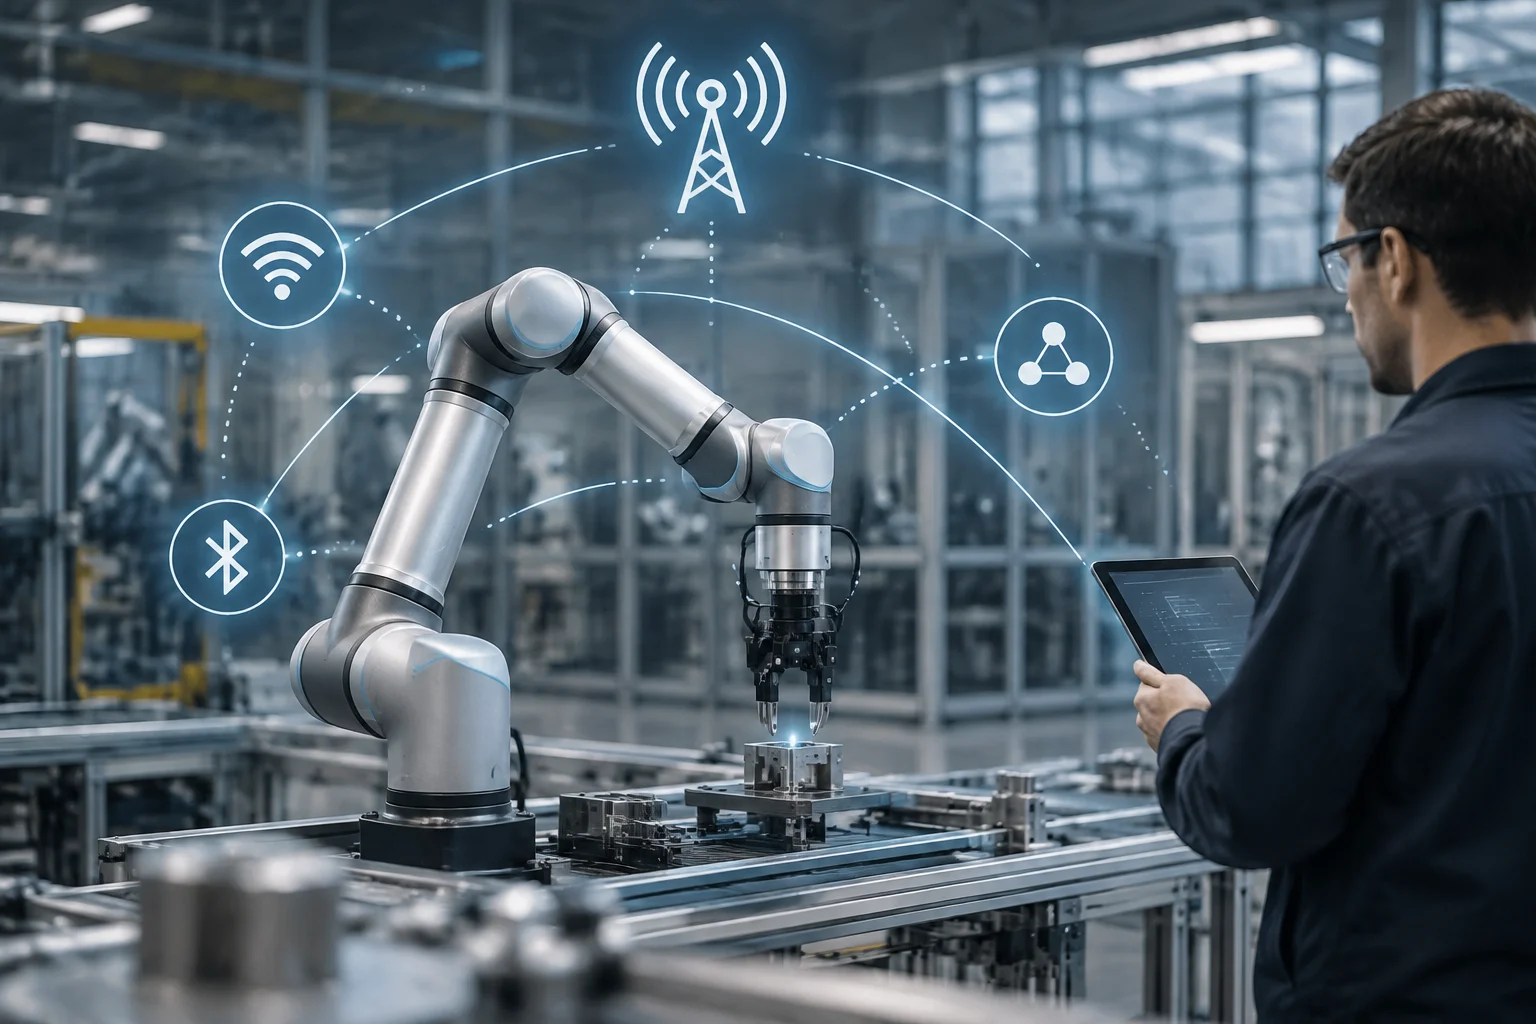
La elección del protocolo no es binaria; la mayoría de las instalaciones modernas utilizan un enfoque híbrido. El control del brazo robótico se mantiene sobre redes industriales cableadas (Profinet/EtherNet/IP) para garantizar la seguridad funcional. La telemetría de sensores se gestiona mediante BLE o ZigBee para reducir costes de cableado. Y la movilidad de los AMR se soporta con 5G o Wi-Fi 6 de alta densidad.
Al planificar la infraestructura, los ingenieros deben considerar la interferencia electromagnética propia de las plantas industriales. Los motores de alto voltaje y los inversores de frecuencia generan ruido que puede afectar a las señales de 2.4 GHz (usadas por BLE, ZigBee y Wi-Fi). Por ello, es recomendable realizar un estudio de espectro radioeléctrico antes de desplegar la red y considerar el uso de bandas Sub-GHz para ZigBee en entornos con alta densidad de dispositivos 2.4 GHz.
La planificación previa es crucial para evitar conflictos de señal. Un análisis detallado del entorno permite seleccionar las frecuencias adecuadas y posicionar los puntos de acceso de manera óptima, asegurando que la red inalámbrica no se convierta en un punto débil de la operación robótica.