Die Rolle der Konnektivität in der kollaborativen Robotik
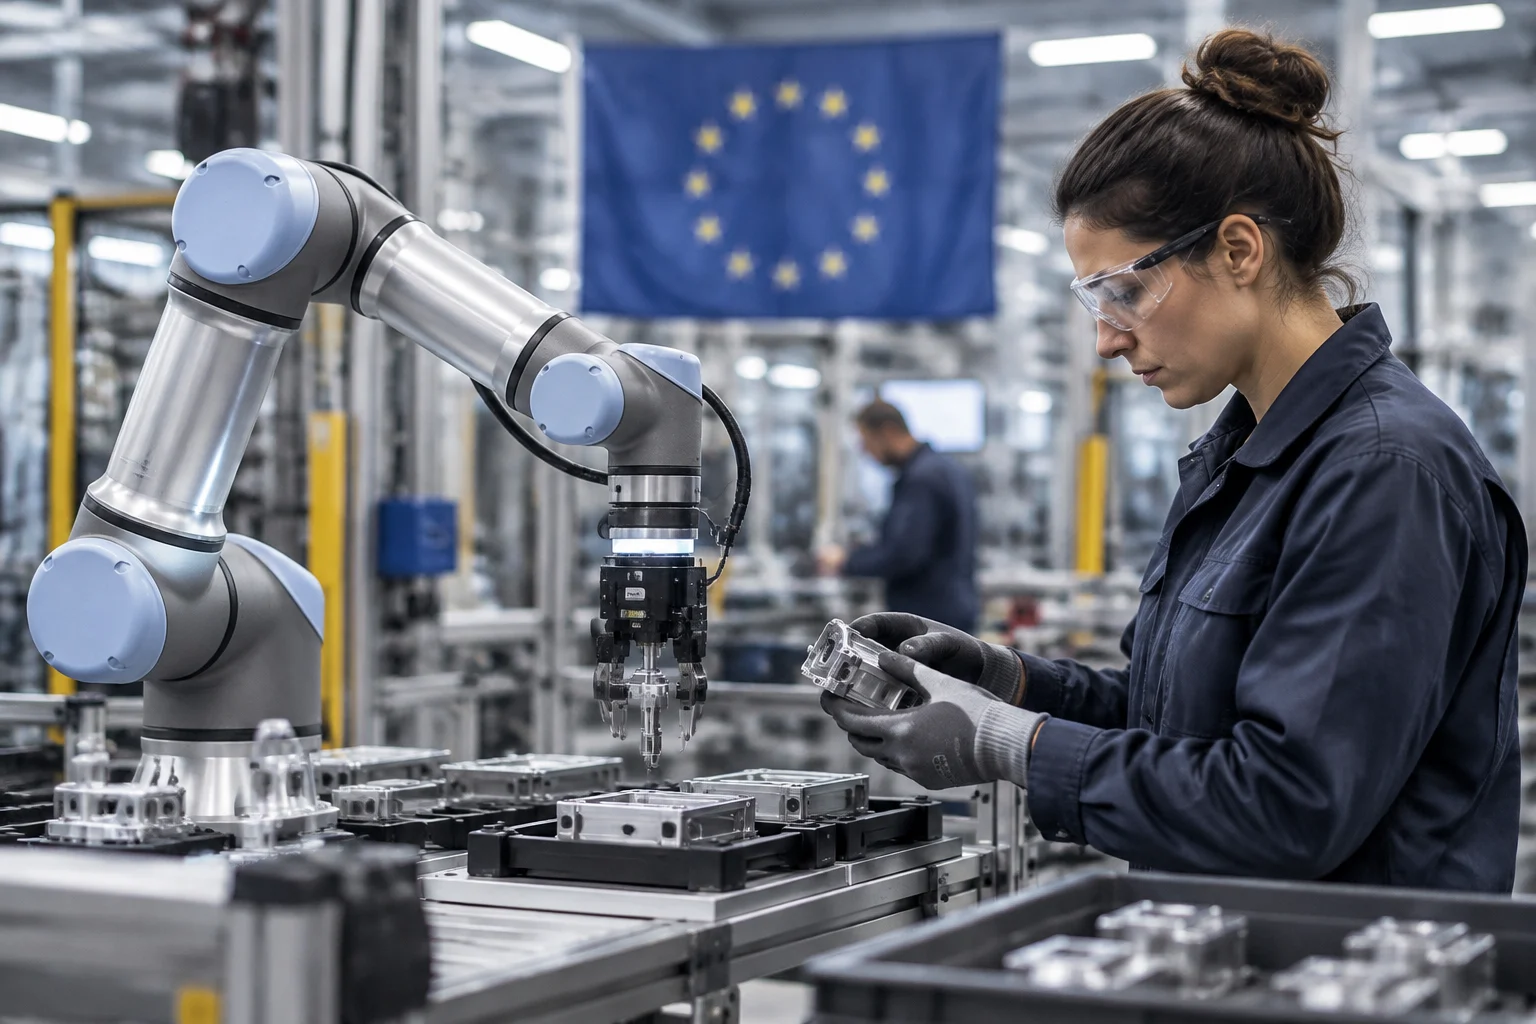
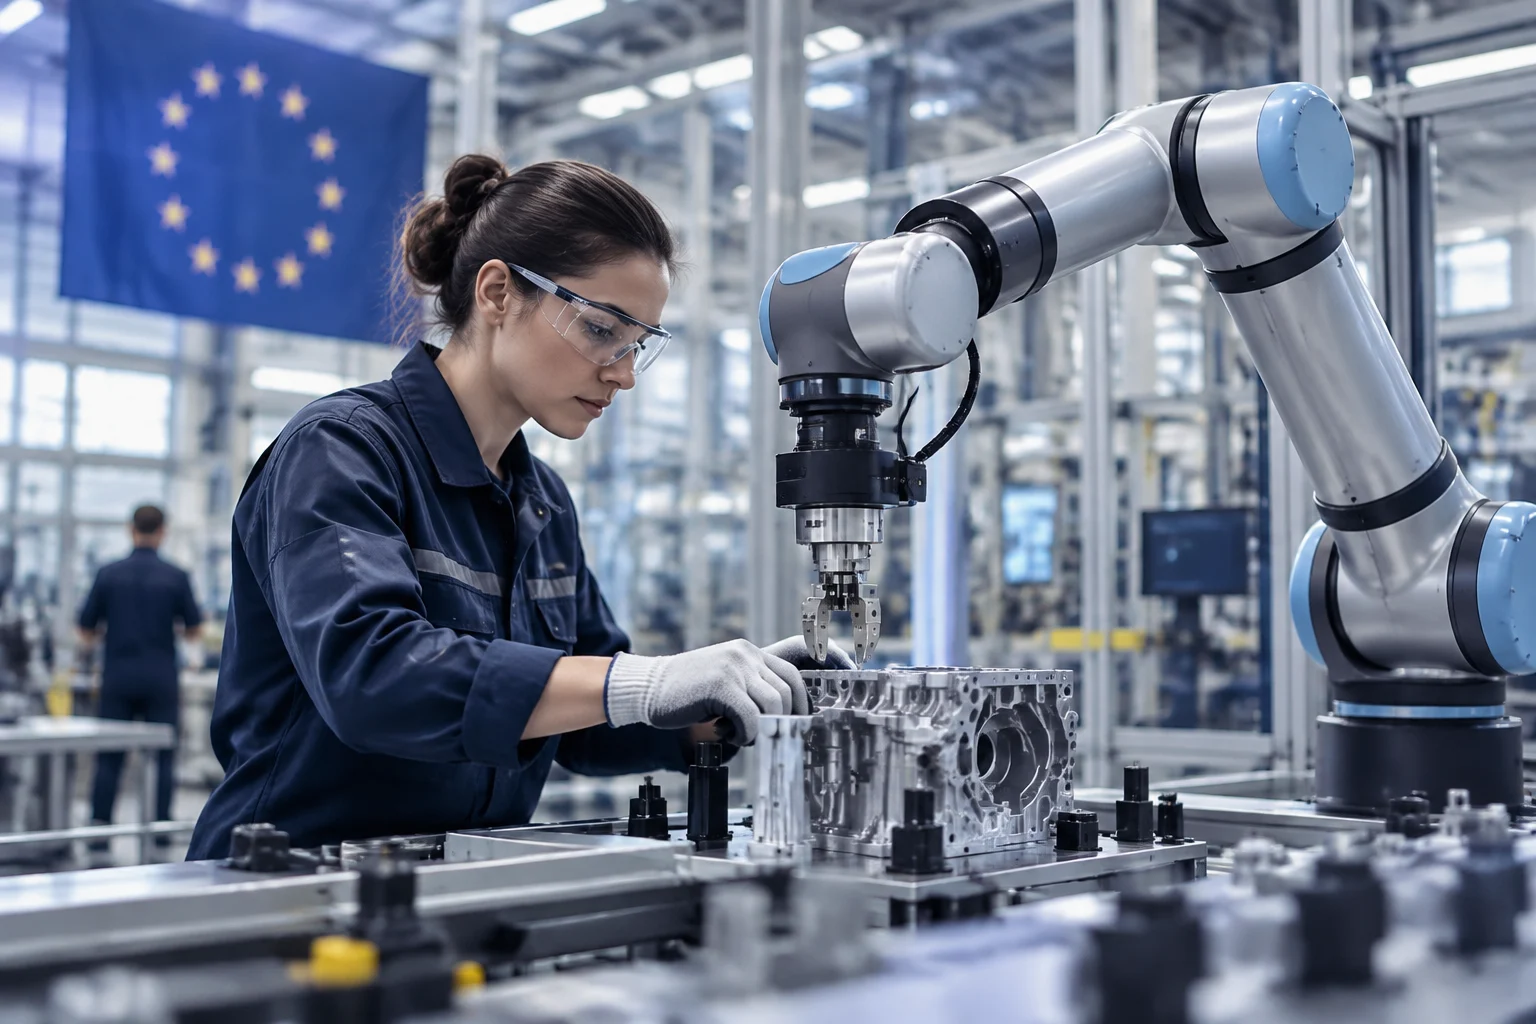
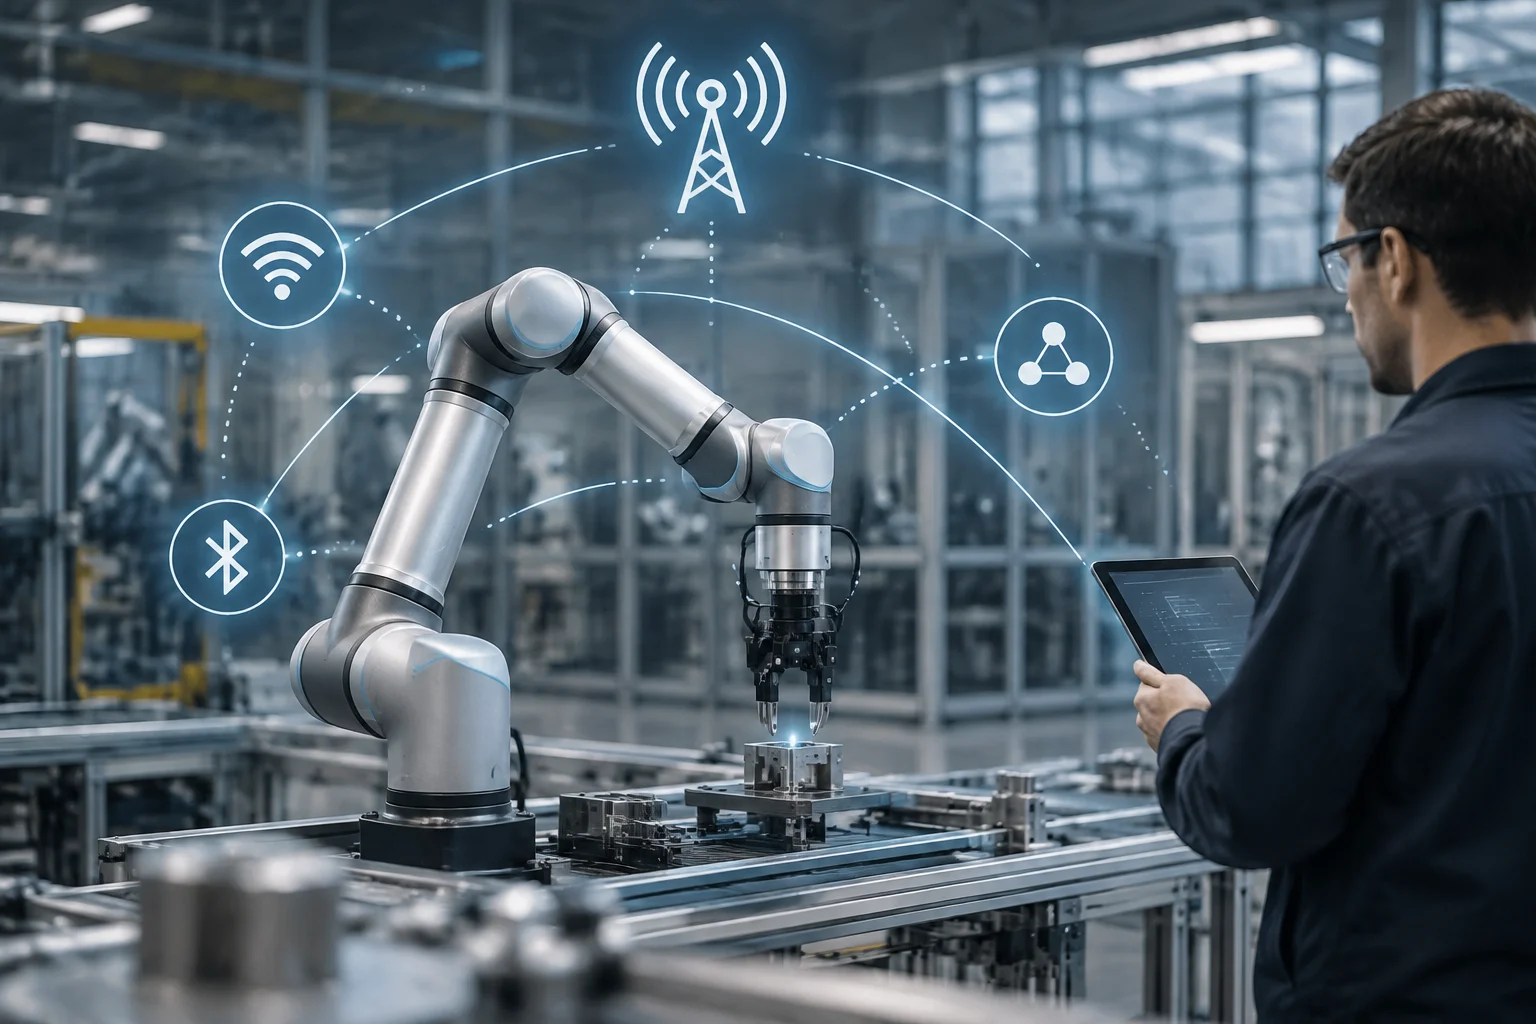
Die kollaborative Robotik hat sich von isolierten Armen zu Systemen entwickelt, die direkt mit Operateuren und anderen Robotern interagieren. Diese Integration erfordert eine robuste Kommunikationsschicht, die den Datenaustausch in Echtzeit, die Bewegungssteuerung und das Sicherheitsmanagement ermöglicht. Im Gegensatz zur traditionellen Robotik, bei der die Steuerung lokal und verkabelt ist, hängen moderne Cobots von Netzwerken ab, die sowohl Steuerbefehle als auch Sensortelemetrie unterstützen.
Laut Eurecat könnten 85 % der wiederkehrenden Aufgaben in Industrie und Logistik mit der derzeit verfügbaren Technologie automatisiert werden. Die Hürde ist jedoch nicht nur die Hardware, sondern die Interoperabilität zwischen heterogenen Geräten. Autonome mobile Roboter nutzen beispielsweise SLAM, um ihre Umgebung zu kartografieren, müssen aber diese Karten und Zustände an eine zentrale Plattform oder andere Roboter übertragen, um Kollisionen zu vermeiden und Routen zu optimieren.
Dieses ständige Kommunikationsbedürfnis definiert die Anlagenarchitektur neu. Es geht nicht nur darum, einen Arm zu bewegen, sondern ein Ökosystem zu orchestrieren, in dem jeder Knoten, von einem Kraftsensor bis zu einem mobilen Roboter, kritische Informationen teilt. Die Zuverlässigkeit dieses Austauschs bestimmt die Sicherheit des Operateurs und die Effizienz des Produktionsprozesses.
Industrielle Steuerungsprotokolle vs. Feldkonnektivität
Es ist grundlegend, zwischen Bewegungssteuerungs- und Feldkonnektivitäts-Protokollen zu unterscheiden. Universal Robots, einer der führenden Cobot-Hersteller, verwendet Protokolle wie Profinet, EtherNet/IP, TCP/IP und Modbus für die direkte Kommunikation mit Controllern und PLCs. Diese Protokolle garantieren die Deterministik und niedrige Latenz, die für die kinematische Steuerung des Roboterarms erforderlich sind.
Andererseits basiert die Feldkonnektivität, die Sensoren, Hilfsaktoren und Telemetrie verwaltet, in der Regel auf drahtlosen Technologien mit kurzer Reichweite. Hier kommen Bluetooth Low Energy (BLE) und ZigBee ins Spiel. Während die Armsteuerung ein dediziertes und oft verkabeltes Netzwerk erfordert, um die Sicherheit zu gewährleisten, kann die Telemetrie von Vibration, Temperatur oder Position über BLE übertragen werden, was die Verkabelung reduziert und die vorausschauende Wartung erleichtert.
Die Trennung dieser Ebenen ermöglicht die Optimierung der Ressourcen. Industrielle Verkabelung stellt die Präzision in der Steuerung sicher, während drahtlose Technologien Flexibilität in der Überwachung bieten. Diese Dualität ist entscheidend, um die technische Steifigkeit der Steuerung mit der Anpassungsfähigkeit der Feldsensoren auszugleichen.
Bluetooth Low Energy: Autonomie und Sensoren
Bluetooth LE ist die dominierende Technologie für die Sensor-Konnektivität in industriellen Umgebungen aufgrund ihres geringen Energieverbrauchs. In der Bluetooth-4.0-Spezifikation eingeführt, ermöglicht sie es Geräten, jahrelang mit einer einzigen Batterie zu arbeiten, was für Sensoren an beweglichen Roboterbestandteilen oder in tragbaren Werkzeugen, die mit dem Cobot interagieren, kritisch ist.
In Anwendungen der kollaborativen Robotik wird BLE verwendet, um Werkzeugstatusdaten, QR-Codes zur Teileidentifikation oder Näherungssignale zur Erkennung menschlicher Präsenz zu übertragen. Die begrenzte Reichweite (typischerweise 10–100 Meter) ist in Produktionsanlagen ein Vorteil, da sie die Interferenz mit anderen Systemen reduziert und eine natürliche Netzsegmentierung nach Arbeitszonen ermöglicht.
Die Autonomie von BLE, die je nach Übertragungsfrequenz zwischen 2 und 5 Jahren liegen kann, eliminiert die Notwendigkeit häufiger Wartung bei entfernten Sensoren. Dies ist besonders nützlich in Umgebungen, in denen der Zugang zur Batterie schwierig ist oder industrielle Verschmutzung physische Verbindungen beeinträchtigen könnte.
ZigBee und Mesh-Netzwerke für industrielles IoT
ZigBee bietet eine Alternative zu BLE, wenn ein umfassenderes und robusteres Mesh-Netzwerk erforderlich ist. Im Gegensatz zu BLE, das in der Regel in Stern- oder Punkt-zu-Punkt-Topologie arbeitet, ermöglicht ZigBee Knoten, das Signal weiterzuleiten, was die Abdeckung erweitert und die Redundanz verbessert. Dies ist in großen Industriehallen nützlich, wo ein einzelner Zugangspunkt den gesamten Roboterarbeitsbereich nicht abdeckt.
Die Standardisierung von ZigBee durch die Connectivity Standards Alliance gewährleistet die Interoperabilität zwischen Geräten verschiedener Hersteller. Für einen Robotik-Systemintegrator bedeutet dies, dass er Sensoren eines Anbieters mit Gateways eines anderen kombinieren kann, sofern beide die ZigBee-Spezifikation erfüllen. Die Abwärtskompatibilität ist ein Schlüsselfaktor, um langfristige Investitionen in die industrielle IoT-Infrastruktur zu schützen.
Die Mesh-Architektur von ZigBee bietet eine überlegene Resilienz gegenüber Ausfällen einzelner Knoten. Wenn ein Sensor die direkte Verbindung zum Gateway verliert, konfiguriert sich das Netzwerk automatisch über andere Knoten neu und stellt die Kontinuität des Echtzeit-Datenflusses sicher.
5G und URLLC: Der Sprung zur autonomen Mobilität
Für autonome mobile Roboter (AMR), die sich durch die gesamte Anlage bewegen, können Kurzstreckentechnologien wie BLE oder ZigBee aufgrund ihrer begrenzten Reichweite und des Handover-Bedarfs zwischen Zellen unzureichend sein. Hier tritt 5G als entscheidende ermöglichende Technologie auf, insbesondere durch die URLLC-Funktionalität (Ultra Reliable Low Latency Communication).
Die Anforderungen, damit ein Roboter sicher und flüssig über drahtlose Kommunikation arbeitet, sind streng: Die Paketübertragungs-Latenz muss unter 1 Millisekunde liegen und die Paketverlustwahrscheinlichkeit muss 1 zu 100.000 betragen. Diese Leistungsniveaus, die bisher nur mit verkabeltem Ethernet erreichbar waren, sind mit privatem 5G erreichbar. Dies ermöglicht mobilen Robotern, eine perfekte Synchronisation mit der Cloud oder anderen Robotern aufrechtzuerhalten, selbst bei hoher Geschwindigkeit und in stark gestörten Umgebungen.
Unterbrechungsfreie Mobilität ist der Hauptvorteil von 5G URLLC. Im Gegensatz zu Wi-Fi, das bei Bewegung zwischen Zellen Abdeckungsdegradierungen erleiden kann, bietet 5G einen sanften und vorhersehbaren Übergang, der für die autonome Navigation in großen und dynamischen Räumen wesentlich ist.
Praktische Entscheidungen für die Implementierung
Die Protokollwahl ist nicht binär; die meisten modernen Anlagen verwenden einen hybriden Ansatz. Die Roboterarmsteuerung bleibt auf verkabelten Industrienetzen (Profinet/EtherNet/IP), um die funktionale Sicherheit zu gewährleisten. Die Sensortelemetrie wird über BLE oder ZigBee verwaltet, um Verkabelungskosten zu senken. Und die Mobilität der AMR wird durch 5G oder hochdichtes Wi-Fi 6 unterstützt.
Bei der Infrastrukturplanung müssen Ingenieure die elektromagnetische Interferenz berücksichtigen, die für Industrieanlagen typisch ist. Hochspannungsmotoren und Frequenzumrichter erzeugen Rauschen, das 2,4-GHz-Signale (verwendet von BLE, ZigBee und Wi-Fi) beeinträchtigen kann. Daher ist es empfehlenswert, vor der Netzdeployment eine Radiospektrumstudie durchzuführen und die Verwendung von Sub-GHz-Bändern für ZigBee in Umgebungen mit hoher Dichte an 2,4-GHz-Geräten in Betracht zu ziehen.
Die vorherige Planung ist entscheidend, um Signalkonflikte zu vermeiden. Eine detaillierte Analyse der Umgebung ermöglicht die Auswahl der richtigen Frequenzen und die optimale Positionierung der Zugangspunkte, um sicherzustellen, dass das drahtlose Netzwerk nicht zum Schwachpunkt der Robotikoperation wird.