O papel da conectividade na robótica colaborativa
A robótica colaborativa evoluiu de braços isolados para sistemas que interagem diretamente com operadores e outros robôs. Essa integração exige uma camada de comunicação robusta que permita a troca de dados em tempo real, a coordenação de movimentos e a gestão de segurança. Diferentemente da robótica tradicional, onde o controle é local e cabeado, os cobots modernos dependem de redes que suportem tanto comandos de controle quanto telemetria de sensores.
Segundo a Eurecat, 85% das tarefas repetitivas na indústria e na logística poderiam ser automatizadas com a tecnologia atualmente disponível. No entanto, a barreira não é apenas o hardware, mas a capacidade de interoperabilidade entre dispositivos heterogêneos. Os robôs móveis autônomos, por exemplo, utilizam SLAM para mapear seu ambiente, mas precisam transmitir esses mapas e estados para uma plataforma central ou para outros robôs para evitar colisões e otimizar rotas.
Essa necessidade constante de comunicação redefine a arquitetura da planta. Não se trata apenas de mover um braço, mas de orquestrar um ecossistema onde cada nó, de um sensor de força a um robô móvel, compartilha informações críticas. A confiabilidade dessa troca determina a segurança do operador e a eficiência do processo produtivo.
Protocolos de controle industrial vs. conectividade de campo
É fundamental distinguir entre os protocolos de controle de movimento e os de conectividade de campo. A Universal Robots, um dos principais fabricantes de cobots, utiliza protocolos como Profinet, EtherNet/IP, TCP/IP e Modbus para a comunicação direta com controladores e PLCs. Esses protocolos garantem o determinismo e a baixa latência necessários para o controle cinemático do braço robótico.
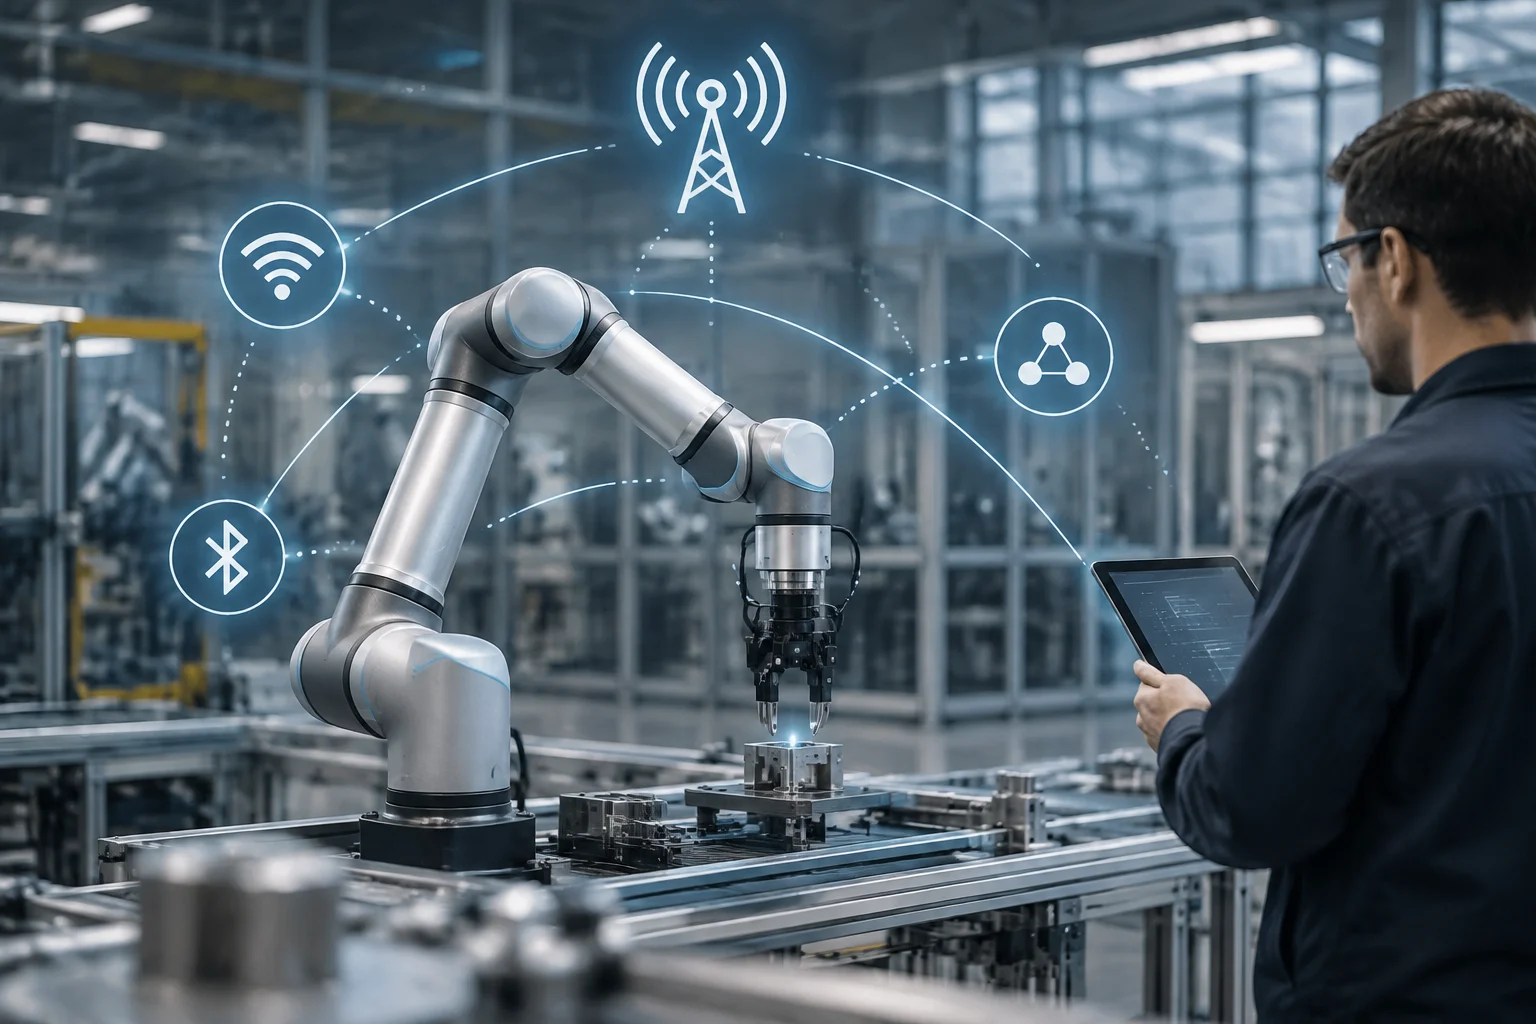
Por outro lado, a conectividade de campo, que gerencia sensores, atuadores auxiliares e telemetria, geralmente se apoia em tecnologias sem fio de curto alcance. É aqui que entram em jogo o Bluetooth Low Energy (BLE) e o ZigBee. Enquanto o controle do braço requer uma rede dedicada e muitas vezes cabeada para garantir a segurança, a telemetria de vibração, temperatura ou posição pode ser transmitida via BLE, reduzindo o cabeamento e facilitando a manutenção preditiva.
A separação dessas camadas permite otimizar recursos. O cabeamento industrial garante a precisão no controle, enquanto o sem fio traz flexibilidade na monitorização. Essa dualidade é chave para equilibrar a rigidez técnica do controle com a adaptabilidade dos sensores de campo.
Bluetooth Low Energy: autonomia e sensores
O Bluetooth LE é a tecnologia dominante para a conectividade de sensores em ambientes industriais devido ao seu baixo consumo de energia. Introduzido na especificação Bluetooth 4.0, permite que os dispositivos operem por anos com uma única bateria, o que é crítico para sensores montados em partes móveis de um robô ou em ferramentas portáteis que interagem com o cobot.
Em aplicações de robótica colaborativa, o BLE é usado para transmitir dados de estado de ferramentas, códigos QR de identificação de peças ou sinais de proximidade para a detecção de presença humana. Seu alcance limitado (tipicamente 10-100 metros) é uma vantagem em plantas de produção, pois reduz a interferência com outros sistemas e permite uma segmentação natural da rede por zonas de trabalho.
A autonomia do BLE, que pode alcançar entre 2 e 5 anos dependendo da frequência de transmissão, elimina a necessidade de manutenção frequente em sensores remotos. Isso é especialmente útil em ambientes onde o acesso à bateria é difícil ou onde a sujeira industrial poderia afetar conexões físicas.
ZigBee e redes mesh para IoT industrial
O ZigBee oferece uma alternativa ao BLE quando se requer uma rede mesh mais extensa e robusta. Diferentemente do BLE, que geralmente opera em topologia estrela ou ponto a ponto, o ZigBee permite que os nós retransmitam o sinal, estendendo a cobertura e melhorando a redundância. Isso é útil em galpões industriais grandes onde um único ponto de acesso não cobre toda a área de operação dos robôs.
A padronização do ZigBee pela Connectivity Standards Alliance garante a interoperabilidade entre dispositivos de diferentes fabricantes. Para um integrador de sistemas de robótica, isso significa que pode combinar sensores de um fornecedor com gateways de outro, desde que ambos cumpram a especificação ZigBee. A compatibilidade para trás é um fator chave para proteger os investimentos de longo prazo em infraestrutura de IoT industrial.
A arquitetura mesh do ZigBee fornece uma resiliência superior a falhas de nós individuais. Se um sensor perde a conexão direta com o gateway, a rede se reconfigura automaticamente através de outros nós, garantindo a continuidade do fluxo de dados em tempo real.
5G e URLLC: o salto para a mobilidade autônoma
Para robôs móveis autônomos (AMR) que se deslocam por toda a planta, as tecnologias de curto alcance como BLE ou ZigBee podem ser insuficientes devido ao seu alcance limitado e à necessidade de handover entre células. Aqui, o 5G emerge como a tecnologia habilitadora chave, especificamente através da funcionalidade URLLC (Ultra Reliable Low Latency Communication).
Os requisitos para que um robô opere de forma segura e fluida via comunicação sem fio são estritos: a latência de transmissão de pacotes deve ser inferior a 1 milissegundo e a probabilidade de perda de pacotes deve ser de 1 em 100.000. Esses níveis de desempenho, que até agora só eram alcançados com Ethernet cabeado, são viáveis com 5G privado. Isso permite que os robôs móveis mantenham uma sincronização perfeita com a nuvem ou com outros robôs, mesmo em alta velocidade e em ambientes com muita interferência.
A mobilidade sem interrupções é o principal benefício do 5G URLLC. Diferentemente do Wi-Fi, que pode sofrer degradações na cobertura ao se mover entre células, o 5G oferece uma transição suave e previsível, essencial para a navegação autônoma em espaços amplos e dinâmicos.
Decisões práticas para a implementação
A escolha do protocolo não é binária; a maioria das instalações modernas utiliza uma abordagem híbrida. O controle do braço robótico permanece em redes industriais cabeadas (Profinet/EtherNet/IP) para garantir a segurança funcional. A telemetria de sensores é gerenciada via BLE ou ZigBee para reduzir custos de cabeamento. E a mobilidade dos AMR é suportada por 5G ou Wi-Fi 6 de alta densidade.
Ao planejar a infraestrutura, os engenheiros devem considerar a interferência eletromagnética própria das plantas industriais. Motores de alta tensão e inversores de frequência geram ruído que pode afetar os sinais de 2,4 GHz (usados por BLE, ZigBee e Wi-Fi). Portanto, é recomendável realizar um estudo do espectro radioelétrico antes de implantar a rede e considerar o uso de bandas Sub-GHz para ZigBee em ambientes com alta densidade de dispositivos de 2,4 GHz.
O planejamento prévio é crucial para evitar conflitos de sinal. Uma análise detalhada do ambiente permite selecionar as frequências adequadas e posicionar os pontos de acesso de maneira ótima, garantindo que a rede sem fio não se torne um ponto fraco da operação robótica.