Le goulot d'étranglement computationnel dans la robotique moderne
La transition de la robotique industrielle fixe vers l'intelligence artificielle physique exige que les robots traitent de grands volumes de données sensorielles en temps réel. Contrairement aux centres de données, les robots opèrent sous des contraintes strictes de taille, de poids et de puissance (SWaP), limitant la capacité de dissipation thermique et l'autonomie de la batterie. Dans ce contexte, l'inférence des modèles de vision par ordinateur et la planification de trajectoires deviennent les principaux consommateurs de ressources énergétiques.
Selon les projections de Gartner citées par QNV Solutions, le Edge computing traitera 75 % des données générées par les applications industrielles d'ici 2025. Cette migration vers la périphérie du réseau oblige les ingénieurs à abandonner la dépendance exclusive au cloud et à optimiser le matériel local. La capacité d'un robot à réagir en quelques millisecondes à un obstacle ou à un changement de ligne de production dépend directement de l'efficacité de son substrat de calcul, et non seulement de la qualité de ses algorithmes.
Architecture hybride : la proposition de RobotCore
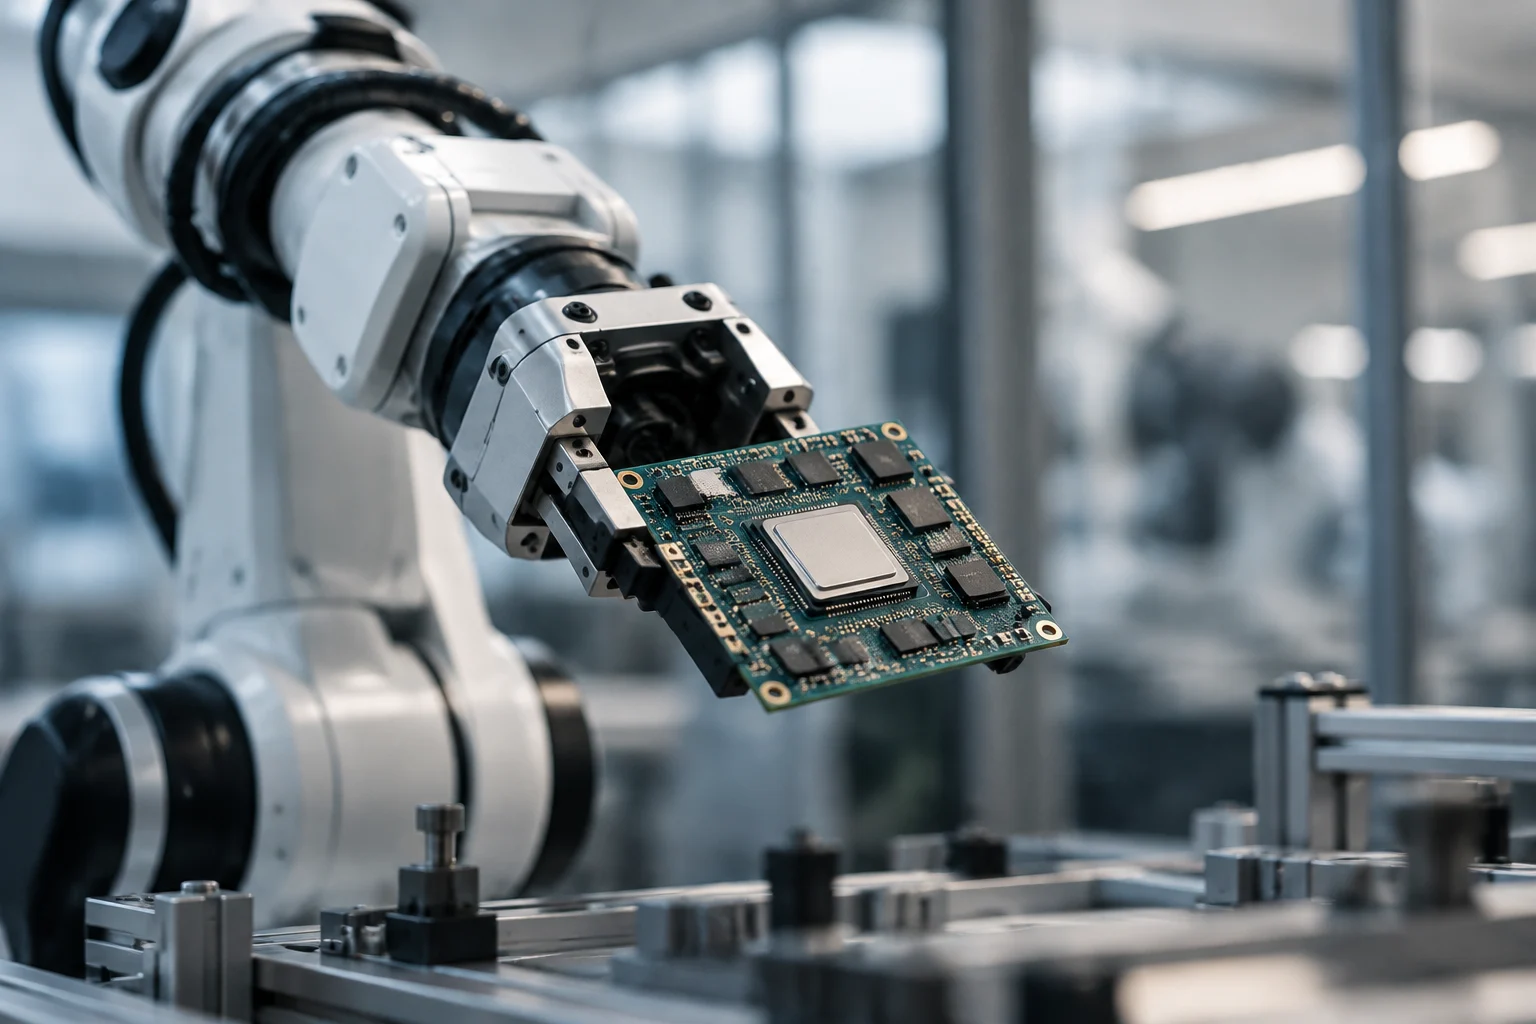
En septembre 2022, l'entreprise basque Acceleration Robotics a présenté RobotCore, une unité de traitement pour robots (RPU) conçue intégralement en Espagne. Contrairement aux cartes de développement génériques, cette architecture est spécialisée dans l'accélération des charges de travail du système d'exploitation robotique (ROS 2). Le design intègre 16 cœurs CPU, une GPU et un système d'accélération basé sur FPGA, cherchant un équilibre entre la puissance brute du traitement parallèle et la flexibilité de la logique programmable.
La collaboration avec le professeur Vijay Janapa Reddi de l'Université de Harvard et le Harvard Edge Computing Lab a été clé pour définir une architecture ouverte indépendante du fournisseur. L'objectif déclaré est de démocratiser l'accès à l'accélération matérielle, permettant aux développeurs robotiques de ne pas dépendre d'un seul écosystème de silicium. Cette indépendance est cruciale pour éviter le vendor lock-in et faciliter l'intégration de nouveaux capteurs ou algorithmes sans redessiner la carte mère complète.
FPGA contre GPU : déterminisme contre puissance
Le choix d'inclure une FPGA dans l'architecture répond à un besoin technique spécifique : le déterminisme temporel. Alors qu'une GPU offre des performances brutes supérieures pour l'entraînement des modèles et l'inférence massive, sa latence peut varier selon la charge de travail. Dans les applications robotiques critiques, comme le contrôle de stabilité d'un drone ou le freinage d'un véhicule autonome, la variabilité de la latence est inacceptable. La FPGA permet de configurer du matériel spécifique pour des flux de données concrets, garantissant des temps de réponse constants.
La recherche académique, comme celle publiée dans Robotic Computing on FPGAs, souligne que les FPGAs offrent une combinaison unique de faible consommation énergétique, de haute reconfigurabilité et de fiabilité. Pour les charges de travail avec des motifs d'accès mémoire prévisibles, l'architecture régulière des GPUs est efficace ; cependant, pour les données non structurées ou les protocoles de communication personnalisés, le design FPGA sur mesure est souvent supérieur. L'architecture hybride de RobotCore tente de capturer le meilleur des deux mondes : la GPU pour l'inférence des réseaux de neurones et la FPGA pour le contrôle en temps réel et l'interface avec les capteurs.
Contexte de marché et concurrence mondiale
Le marché des matrices de portes programmables sur champ (FPGA) a été évalué à 13,8 milliards de dollars en 2025, avec une projection de croissance jusqu'à 41,1 milliards en 2035, selon Global Market Insights. Cette croissance est stimulée par la demande de calcul en périphérie et le besoin d'accélération spécifique dans des secteurs comme l'automobile et la robotique. Dans ce scénario, les solutions commerciales de NVIDIA (comme la série Jetson) et AMD (avec sa plateforme Kria) dominent le marché des cartes de développement pour l'IA physique.
La concurrence n'est pas seulement technologique, mais aussi géopolitique. L'Asie, en particulier la Chine, le Japon et la Corée du Sud, accélère la course pour amener les robots de l'exposition aux usines. La Chine a installé 295 000 robots industriels en 2024, soit 54 % du total mondial. Dans ce contexte, la proposition espagnole de RobotCore se positionne comme une alternative européenne cherchant à offrir un support de grade industriel et une documentation détaillée, se distinguant des solutions à usage général qui exigent souvent un investissement énorme en intégration par le client final.
Maturité technologique et barrières à l'adoption
Malgré les avantages théoriques, l'adoption massive des accélérateurs hybrides fait face à des barrières d'intégration. Le développement de logiciels pour FPGAs est plus complexe que pour les GPUs, nécessitant des connaissances spécialisées en langages de description de matériel (HDL) ou des outils de haut niveau comme OpenCL. La courbe d'apprentissage pour les ingénieurs robotiques, habitués aux environnements logiciels purs, peut être une friction significative. De plus, la scalabilité industrielle exige des certifications de robustesse (température, vibration, humidité) que les cartes de laboratoire ne possèdent pas toujours.
La maturité de l'écosystème logiciel est un autre facteur critique. ROS 2 est en constante évolution, et maintenir la compatibilité des pilotes matériels avec les nouvelles versions du système d'exploitation exige un effort d'ingénierie continu. La promesse d'Acceleration Robotics d'offrir un support de grade industriel est un avantage concurrentiel clé, mais sa validation à long terme dépendra de la capacité de l'entreprise à maintenir une base d'utilisateurs active et à résoudre les problèmes d'intégration dans des environnements de production réels, au-delà des cas d'usage de démonstration.
Impact sur la chaîne de valeur et signaux de validation
L'impact réel de l'innovation nationale sur la chaîne de valeur de la robotique sera mesuré par sa capacité à réduire le coût total de possession (TCO) des robots autonomes. Si l'architecture hybride permet une plus grande autonomie opérationnelle ou une réduction de la consommation énergétique, cela se traduira par une viabilité économique accrue pour les opérateurs. La réduction de l'usure mécanique et l'amélioration de la précision des mouvements, facilitées par le contrôle déterministe de la FPGA, peuvent prolonger la durée de vie des équipements, un facteur décisif dans les décisions d'investissement industriel.
Pour les responsables R&D, les signaux de succès vérifiables incluent la disponibilité d'une documentation technique exhaustive, l'existence d'une communauté de développeurs active et la présence de cas d'usage dans des secteurs régulés comme la défense ou l'aérospatial. La collaboration avec des institutions prestigieuses comme Harvard et les présentations dans des forums internationaux comme la conférence au Japon d'octobre 2022 sont des indicateurs positifs de la solidité technique du projet. Cependant, la transition de la démonstration technique à la commercialisation à grande échelle reste le principal défi pour consolider la position de RobotCore sur un marché mondial hautement concurrentiel.